로봇 설정
HARP는 로봇 전용 플러그인을 통해 여러 로봇 팔과의 연동을 지원하는모듈식 제어 플랫폼으로설계되었습니다.
각 로봇 모델에는 고유한 운동학 파라미터, 동작 제한, 공구 정의 및 안전 설정이 있습니다. 로봇별 튜닝 및 보정 파라미터는 여전히 로봇 제조업체가 정의하며, HARP에서 직접 설정할 수는 없습니다.
다만, HARP를 사용하면 인터페이스를 통해 직접 변경할 수 있는 일부 로봇 매개변수에 접근할 수 있습니다. 해당 변경 사항은 사용자가 로봇의 공식 설정 포털이나 티치 펜던트를 열 필요 없이 로봇으로 전송됩니다.
메카데믹 메카500
Meca500로봇을 연결하면옵션버튼을 클릭하여 HARP 플러그인에서 지원하는 설정 가능한 매개변수에 접근할 수 있습니다.
Meca500 플러그인은 제조사가 공개한 사양을 바탕으로 개발되었으며, Meca500 사용자에게 바로 사용할 수 있는 통합 환경을 제공하는 것을 목표로 합니다.
로봇 설정
아래에서 설명하는 매개변수는 Mecademic의 공식 문서에서 인용한 것입니다. 더 자세한 정보는 Mecademic의 공식 자료를 참고해 주시기 바랍니다.
SetCollisionCfg
이 명령어는 충돌 감지(로봇 링크, 툴 스피어, MPM500 모듈)의 이벤트 중요도를 지정합니다.
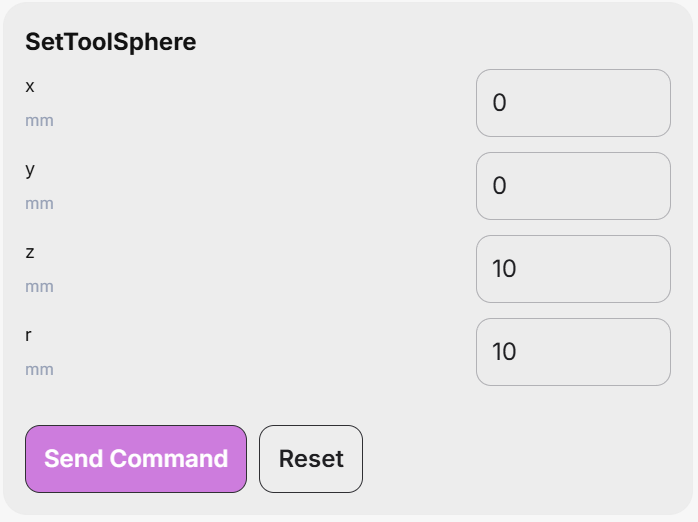
SetToolSphere
이 명령어는 플랜지 기준 프레임(FRF)에 고정된 구체를 정의합니다. 이후SetWorkZoneCfg 및 SetCollisionCfg 명령어로정의된 대로, 이 구체와 로봇 링크 간의 간섭및 SetWorkZoneLimits 명령어로 설정된바운딩 박스 외부와의 간섭을 모니터링할 수 있습니다.
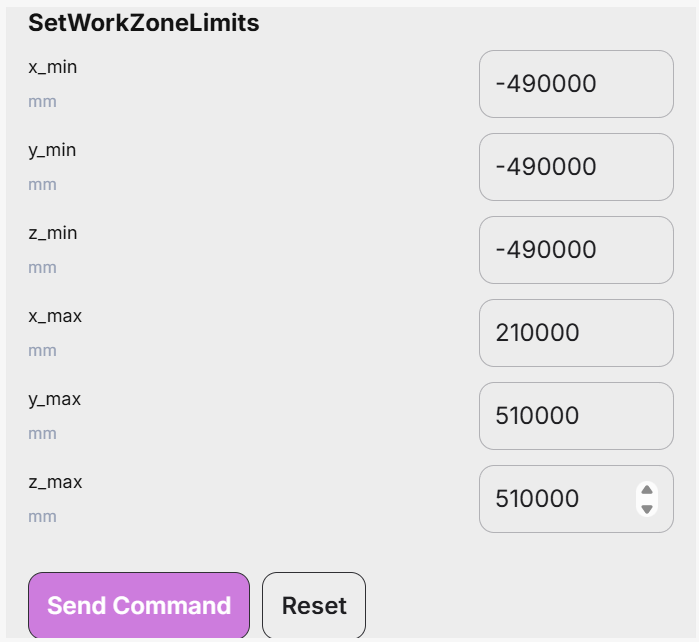
SetWorkZoneLimits
이 명령은 모서리가 기준 참조 프레임(BRF)의 축과 평행한 직육면체의 바운딩 박스를 정의합니다. 명령의 인수는 대각선에 위치한 두 모서리의 좌표입니다. 이를 ‘최소’ 모서리와 ‘최대’ 모서리라고 하며, 최소 모서리의 각 좌표는 최대 모서리의 해당 좌표보다 작게 지정해야 합니다.
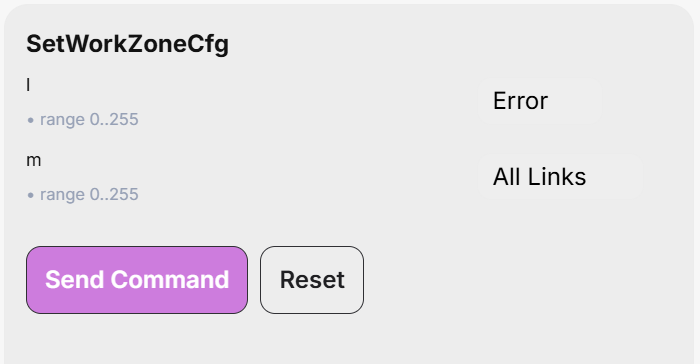
SetWorkZoneCfg
이 명령어는 작업 구역 제한을 모니터링하고 검증해야 하는 로봇 부품에 대해 ‘이벤트 중요도’를 지정합니다.
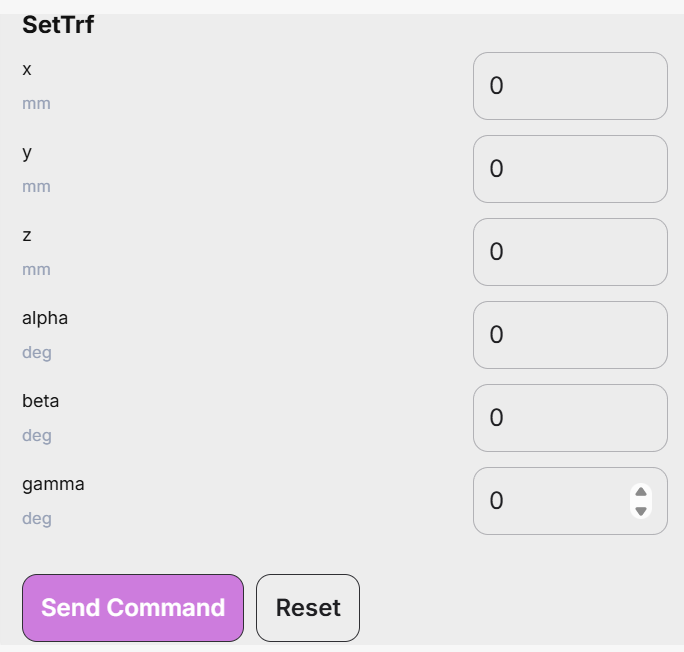
SetTrf
이 명령어는 FRF에 대한 TRF의 자세를 정의합니다. 블렌딩이 활성화된 상태에서도 이 명령어를 실행하면 로봇이 완전히 정지한다는 점에 유의하십시오.
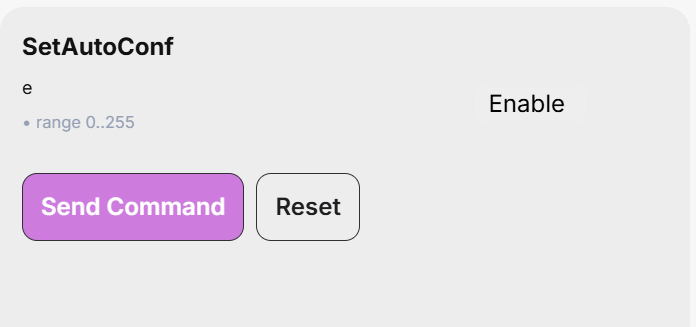
SetAutoConf
이 명령어는 자동 자세 구성 선택을 활성화하거나 비활성화합니다.이 선택은 MovePose 및MoveLin* 명령어에 적용됩니다. 이 자동 선택 기능은 회전 구성 선택 기능과 결합되어, 컨트롤러가 목표 자세에 해당하는 ‘가장 가까운’ 관절 세트를 선택할 수 있도록 합니다.
MoveLin* 명령어의 경우, 자동 자세 구성을 선택하면 구성을 변경할 수 있지만, 이는 경로가 우연히 손목이나 어깨의 특이점을 정확히 통과하는 경우로만 제한됩니다.
SetAutoConfTurn
이 명령어는 로봇의 마지막 관절에 대한 자동 회전 선택을 활성화하거나 비활성화합니다.이는 MovePose 명령어 및 모든MoveLin* 명령어에 영향을 미칩니다. 자동 회전 선택이 활성화된상태에서 MovePose 명령어를 실행하면, 마지막 관절은 항상 최단 경로를 따르며 180° 이상 회전하지 않습니다. 단, MoveLin* 명령어의 경우, 자동 회전 선택을 활성화하더라도 직선 이동에 따른 회전 구성만 변경할 수 있습니다.