하드웨어 구성
이 섹션에서는 일반적인 HARP 시스템 구성을 시각적으로 파악할 수 있도록 하드웨어 레이아웃 예시를 소개합니다.
이 예시들에서는 리더 장치, 팔로워 로봇, 엔드 이펙터 및 주변 하드웨어의 실용적인 조합 몇 가지를 보여줍니다. 시스템을 구축할 때 참고 자료로 활용해 주시기 바랍니다. 단, 실제 구성은 적용 분야나 연결된 하드웨어에 따라 달라질 수 있음을 유의하시기 바랍니다.
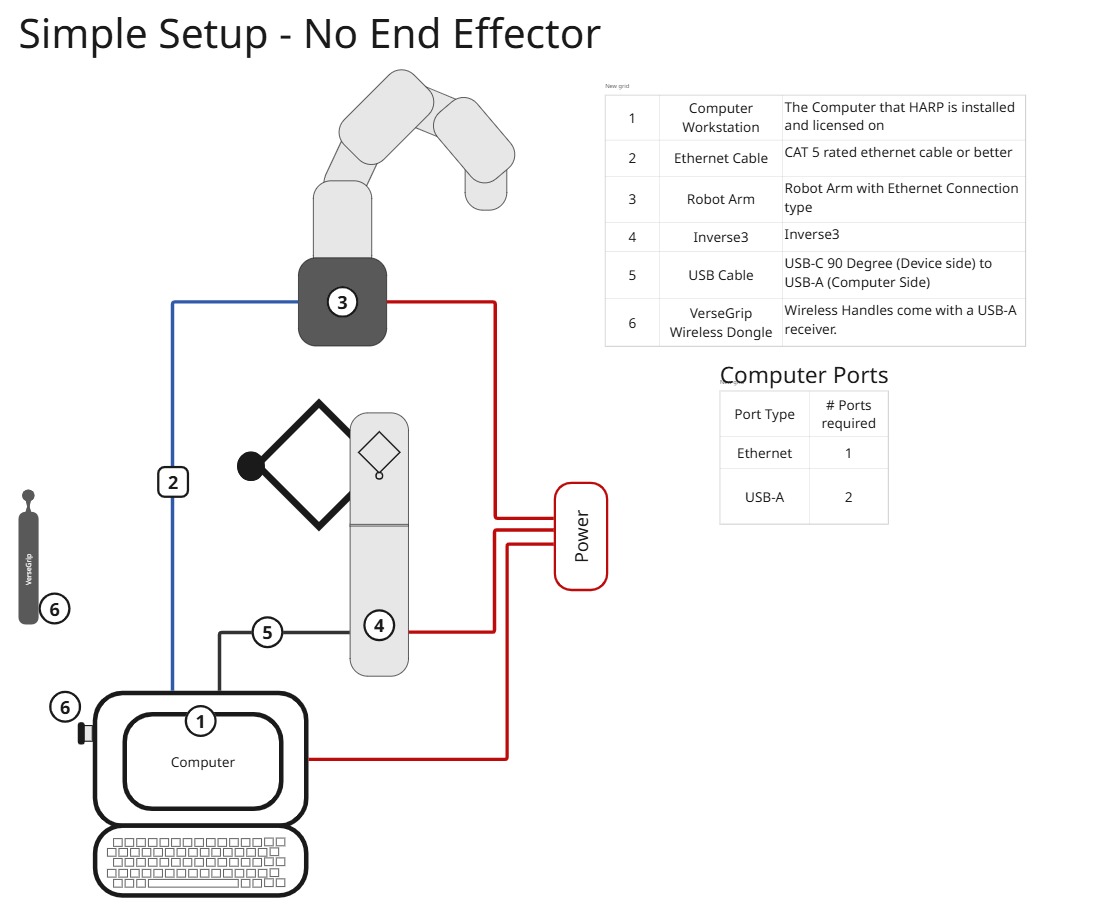
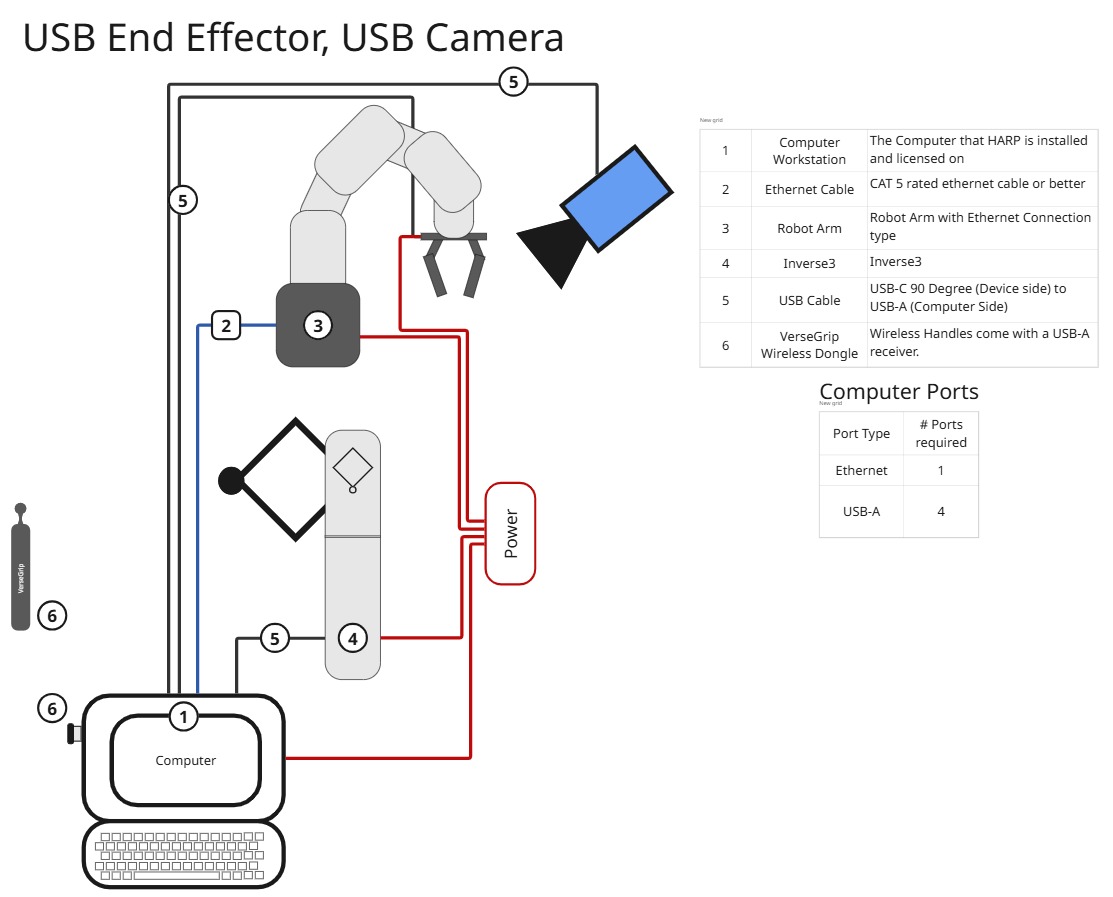
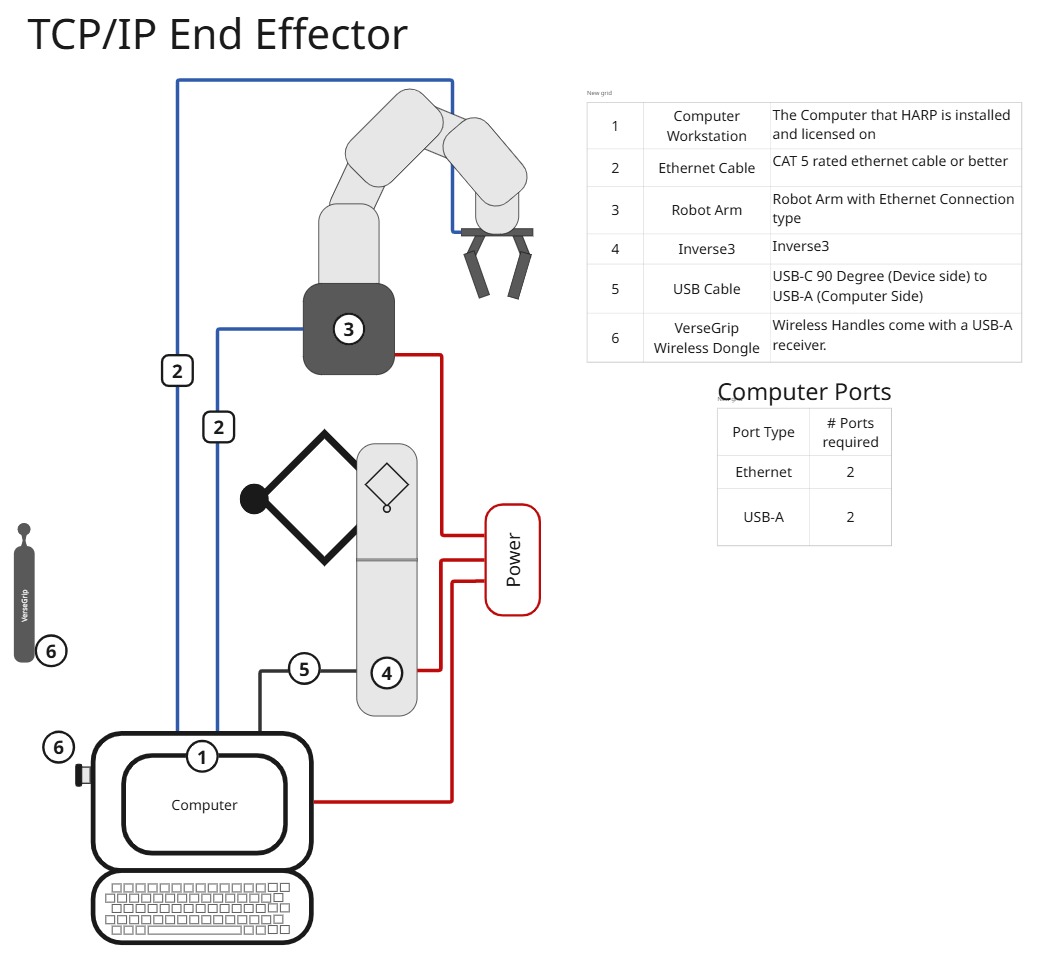
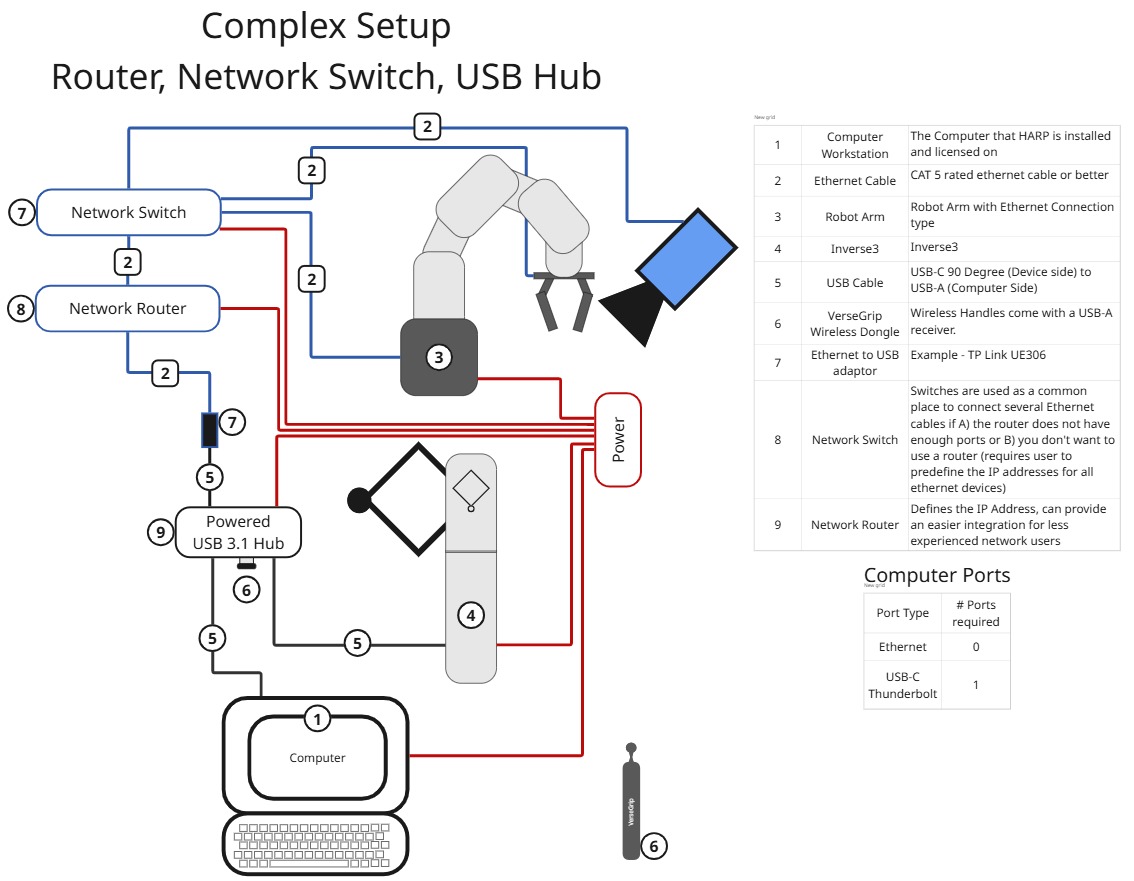
참고
컴퓨터에 사용 가능한 USB 포트가 충분하지 않은 경우, 호환되는 USB 허브를 사용하여 Haptic Leader 장치를 연결할 수 있습니다.
통신 및 포스 피드백 성능을 안정적으로 유지하려면 충분한 데이터 대역폭을갖춘 USB 3.1규격 또는 Thunderbolt 규격의허브를 사용하십시오.
모든 USB 허브가 실시간 햅틱 통신에 적합한 것은 아닙니다. 일부 허브는 여러 대의 장치를 연결할 경우 데이터 처리량을 제한하거나, 통신 문제를 일으키거나, 성능을 저하시킬 수 있습니다.
최상의 결과를 얻으려면 다음 사항을 권장합니다:
- 신뢰할 수 있고 적절한 정격의 USB 3.1 또는 Thunderbolt 허브를 사용하십시오.
- 대역폭이나 전원 공급 능력이 제한될 가능성이 있는 저가형 허브는 피하십시오.
- 통신 또는 포스 피드백 문제가 발생하면, 컴퓨터에 직접 연결하거나 다른 허브를 사용하여 장치를 테스트해 보십시오.
Haply 로보틱스 분야에서는Lenovo, Anker, ORICO, Cable Matters 등잘 알려진 제조업체의 제품과의 호환성이 일반적으로 더 우수한 것으로 확인되었습니다. 단, 호환성은 개별 허브 모델에 따라 다를 수 있습니다.