SICK 안전 컨트롤러
FlexiSoft 보안 컨트롤러
안전 컨트롤러는 산업 자동화 분야에서 기계, 설비 및 작업자 간의 상호 작용을 관리하기 위해 일반적으로 사용됩니다.
이 섹션에서는SICK FlexiSoft 안전 컨트롤러와 HARP 의 통합에 대해 설명합니다. 연결되면 안전 컨트롤러는 외부 안전 장치를 모니터링하고, 현재 안전 상태를 실시간으로 HARP 에 알릴 수 있습니다.
이를 통해 ‘HARP ’는 안전 컨트롤러로부터 수신한 신호를 바탕으로 일시 정지 또는 정지 요청과 같은 안전 관련 상황에 적절히 대응할 수 있습니다.
용어
-
PLC — 프로그래머블 로직 컨트롤러: 자동화 및 제어 로직을 실행하는 데 사용되는 컨트롤러입니다.
-
IP 주소(
connect_addr): 안전 컨트롤러 또는 통신 게이트웨이에 할당된 고정 IP 주소입니다.HARP 과의 연결을 안정적으로 유지하려면 고정 IP 주소가 필요합니다. 전원을 껐다 켠 후 할당된 IP 주소가 변경될 수 있으므로 DHCP 사용은 피하십시오. -
기본 게이트웨이 (
gateway): 로컬 네트워크에서 사용되는 게이트웨이 주소입니다. 네트워크 구성에 따라 다르지만, 일반적인 예로192.168.0.1や10.0.0.1가 있습니다. -
STOP 바이트(
estop_byte): HARP 전체 정지 또는 비상 정지 상태를 모니터링하는 데 사용되는, 미리 설정된 바이트입니다. -
PAUSE 바이트(
pause_byte): HARP 일시적인 처리 중단을 모니터링하는 데 사용되는 사전 설정된 바이트입니다. 이 바이트가 트리거되면,HARP 는 리더 장치의 클러치를 해제한 경우와 마찬가지로 원격 제어를 일시 중지합니다.
다운로드 - Safety Designer
SICK는 해당 SICK 안전 컨트롤러의 설정 및 프로그래밍에 사용되는 소프트웨어 애플리케이션인 Safety Designer를 제공하고 있습니다.
Safety Designer에서는 그래픽 인터페이스를 통해 다음과 같은 작업을 수행할 수 있습니다:
- 안전 로직 작성 및 라우팅
- 보안 프로그램의 검증 및 서명
- 보안 설정 모니터링 및 디버깅
- 안전 컨트롤러와의 통신 설정
- 안전 프로그램의 컨트롤러로의 전송
Safety Designer의 설치 및 사용 방법에 대한 자세한 내용은 SICK의 공식 문서와 지원 자료를 참조하십시오.
하드웨어 예시
이 설정 예시에 필요한 하드웨어는 다음과 같습니다:
- 플렉시소프트 CPU - FX3-CPU000000
- FlexiSoft 시스템 플러그 - FX3-MPL000001
- 플렉시소프트 프로그래밍 케이블 - DSL-8U04G02M025KM1
- FlexiSoft 이더넷/IP 모듈 - FX0-GENT00000
- 플렉시소프트 XTIO - FX3-XTIO84002
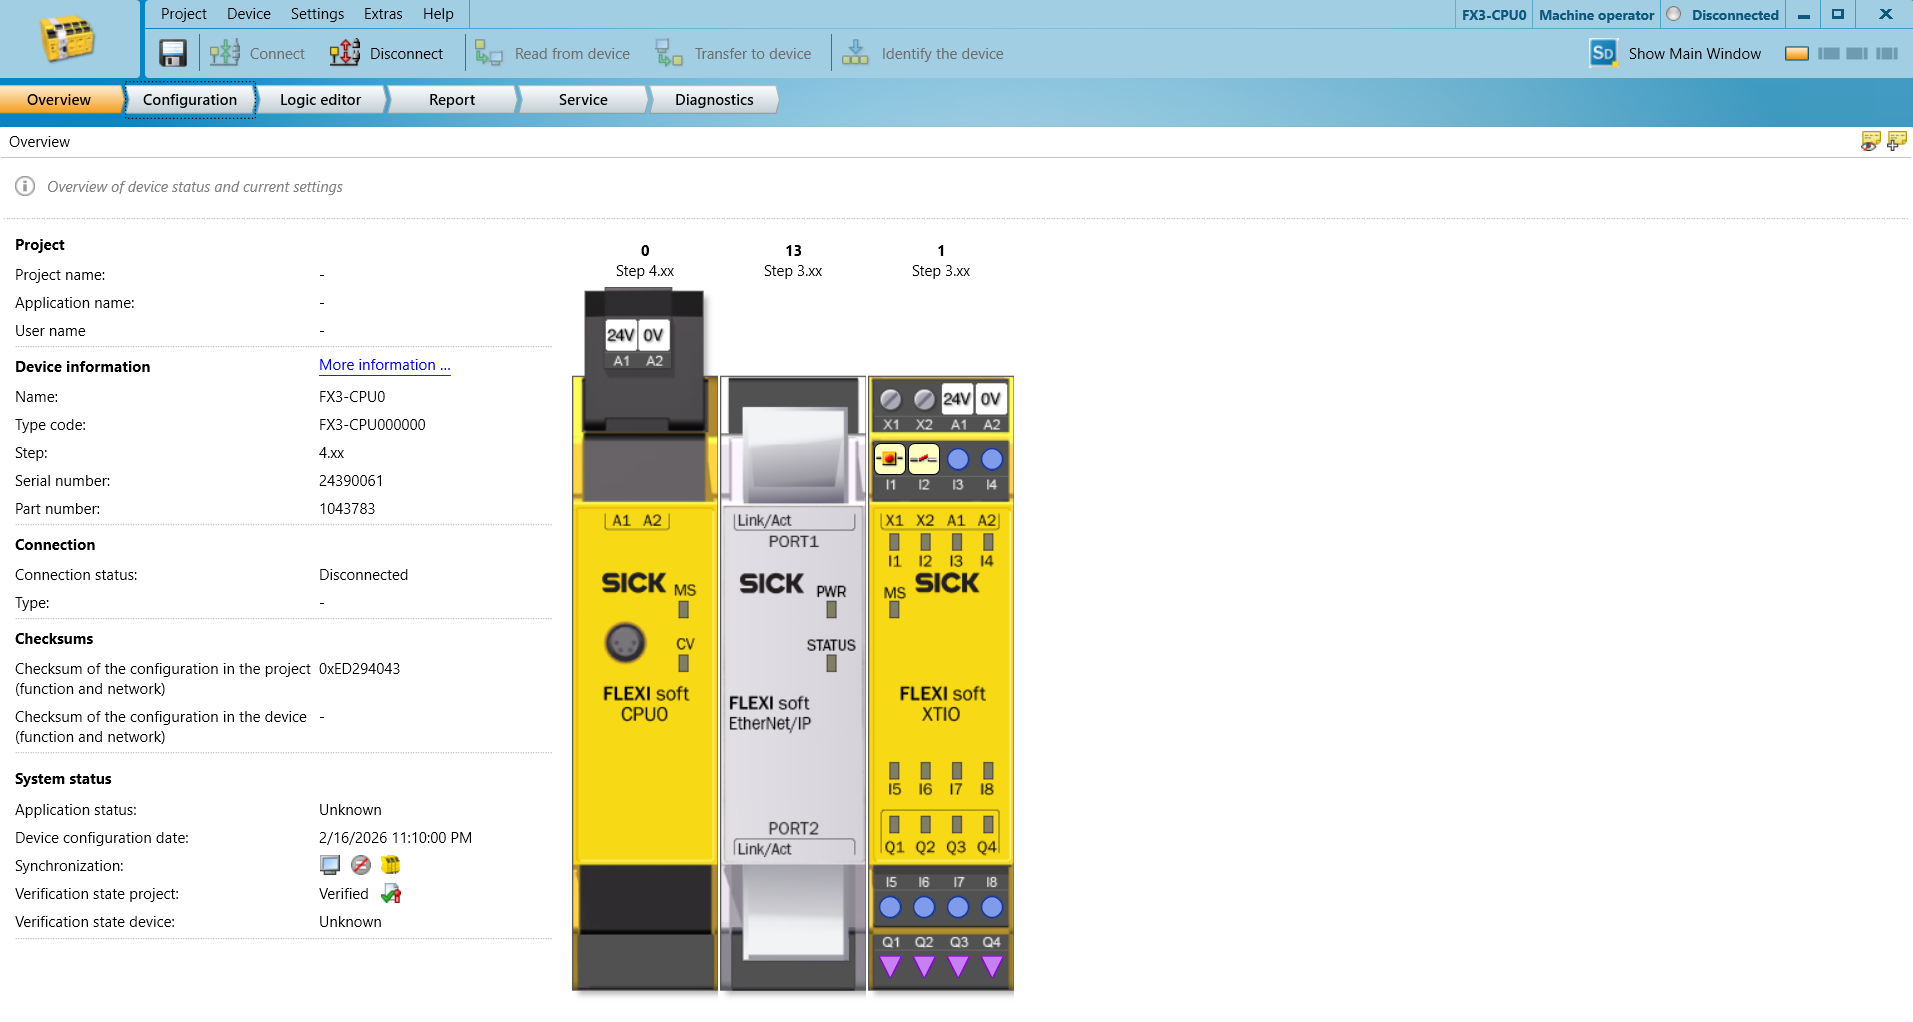
안전 PLC 설정
네트워크 설정:
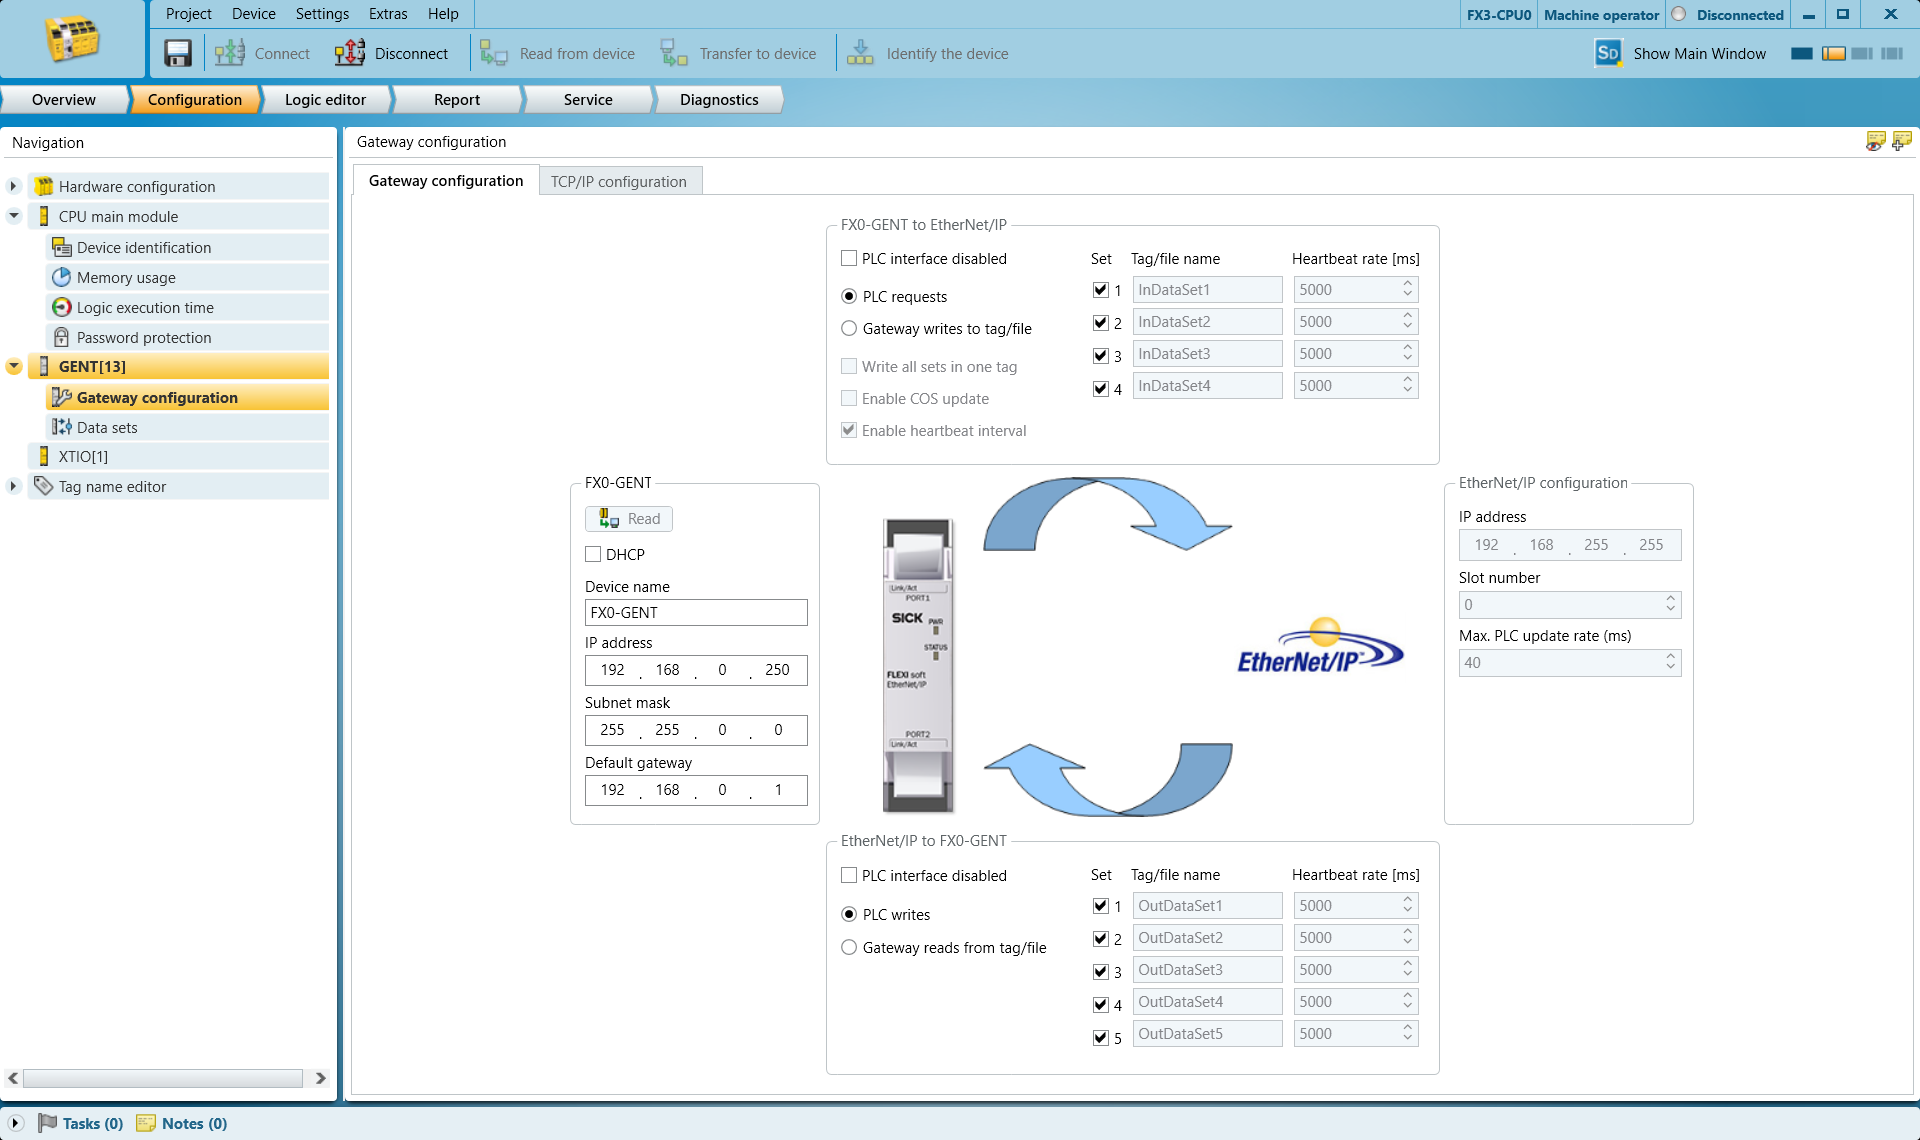
GENT 게이트웨이의 ‘설정’ 탭에서 IP 주소와 기본 게이트웨이를 설정합니다.
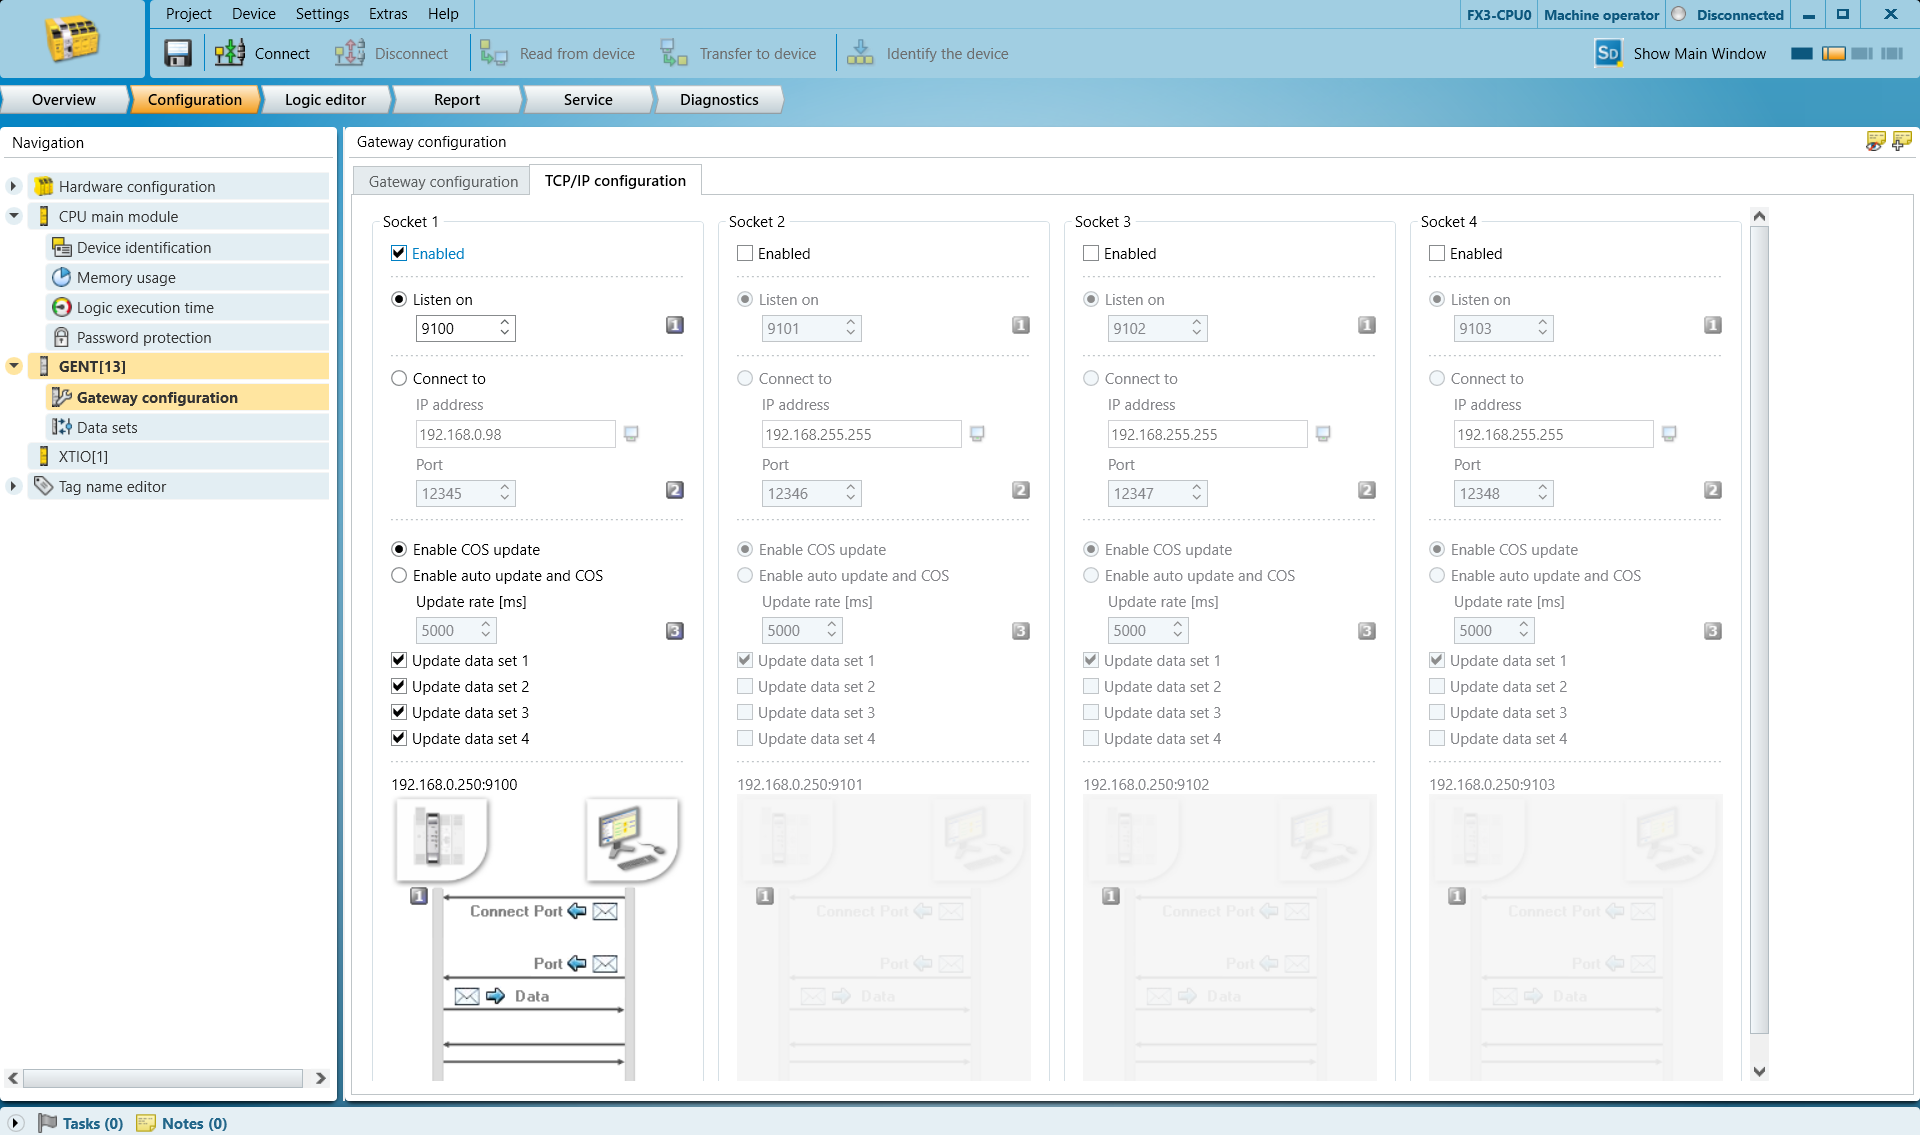
‘TCP/IP 구성’ 탭으로 이동하여‘Listen On’을 활성화하고 원하는 포트 번호를 설정합니다. 대부분의 경우 기본값인 9100을 사용해도 무방합니다.
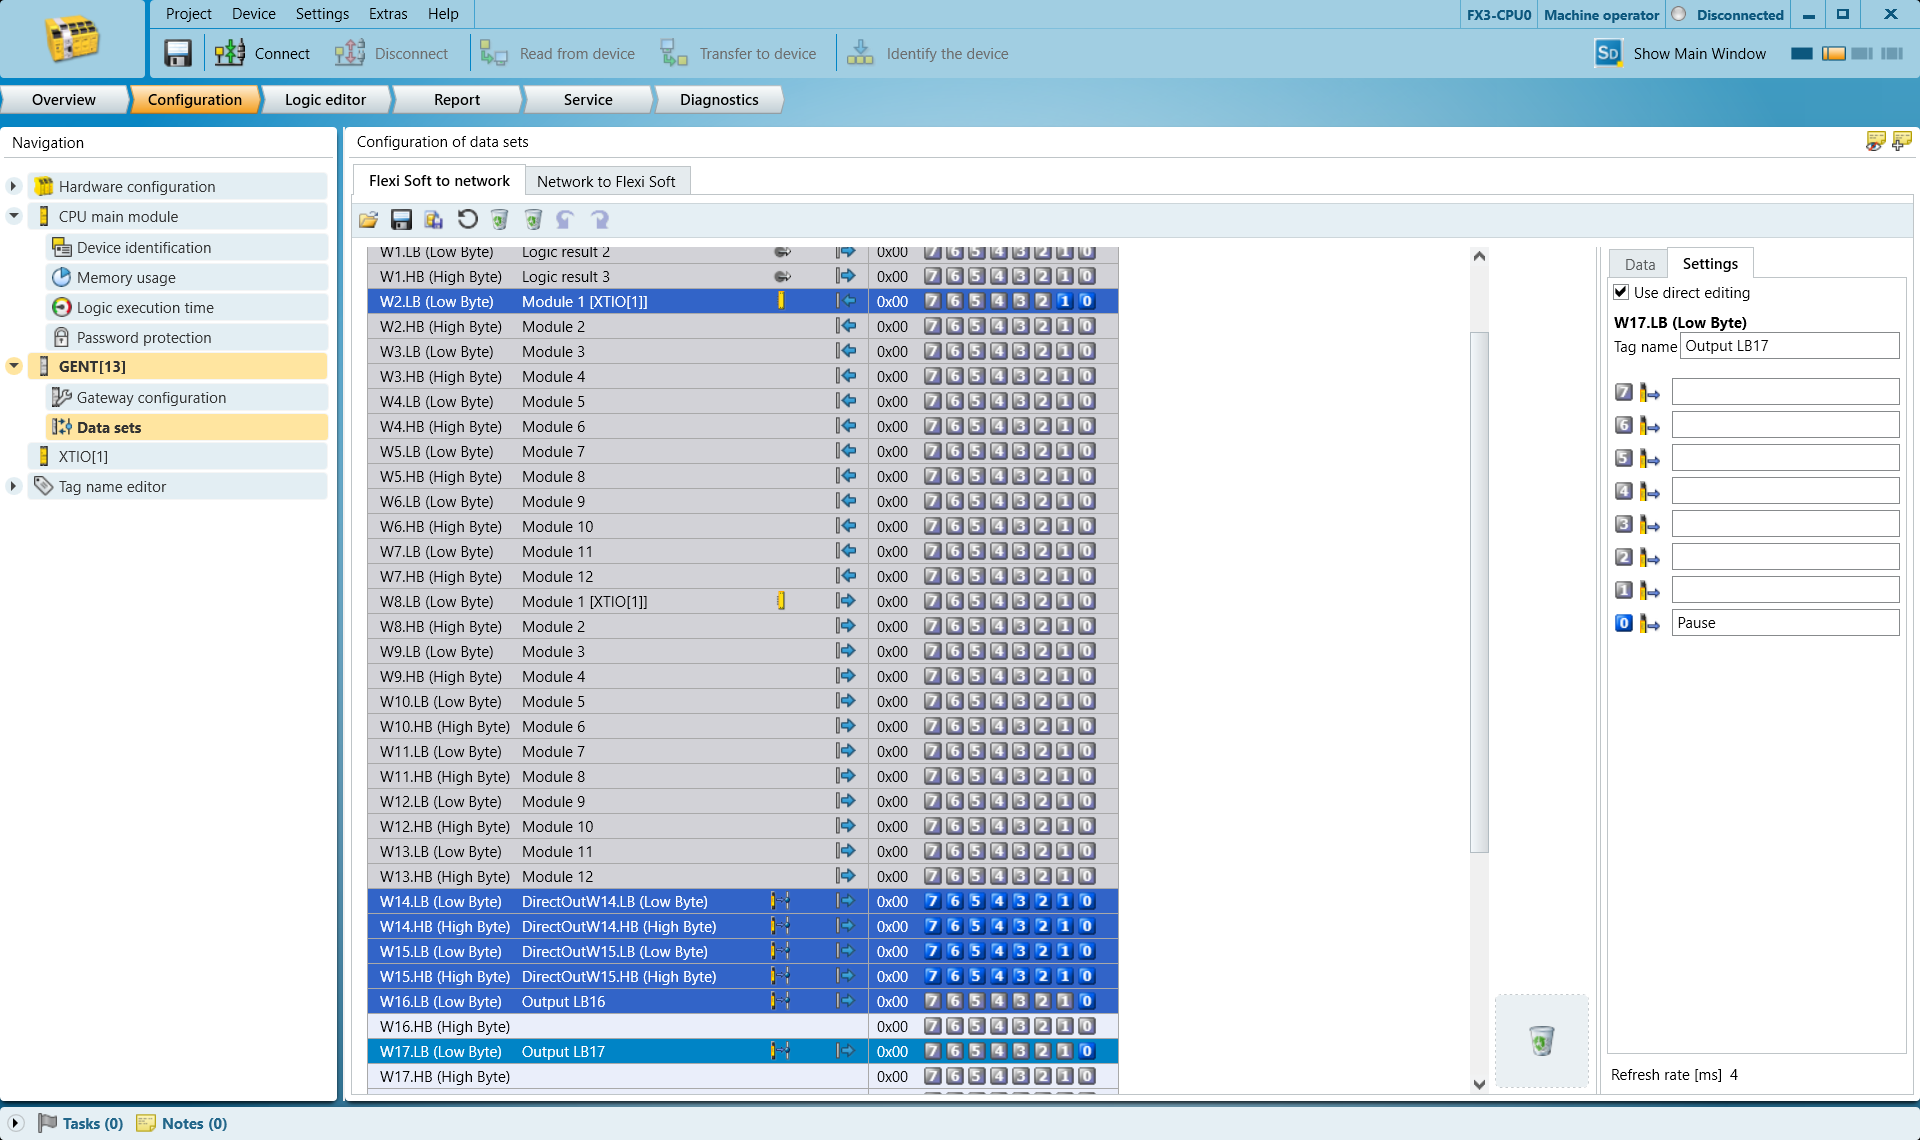
‘데이터 세트’로 이동하여 STOP 및 PAUSE 트리거에 사용할 출력 바이트를 선택합니다.
Harp 선택한 바이트의 비트 0을 모니터링합니다. `Harp `는 이 바이트를 논리값(Boolean)으로 처리합니다. 다른 비트는 선택하지 마십시오. 작동하지 않습니다.
여기서는 다음과 같이 사용합니다:
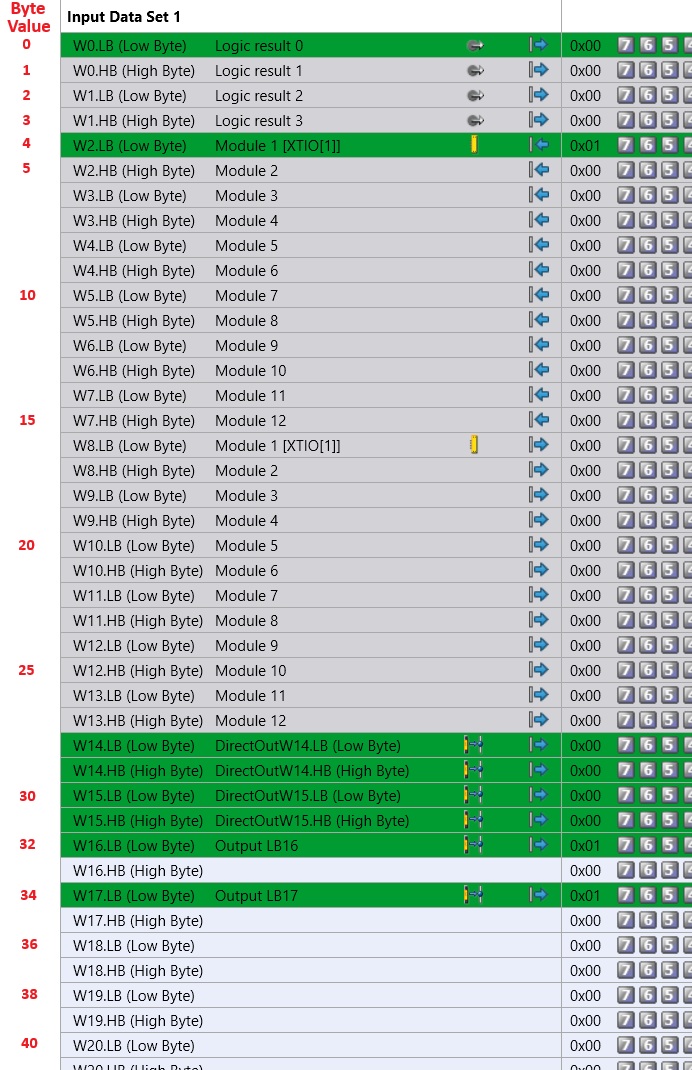
STOP에는 바이트 16(로우 바이트)을 사용합니다.
PAUSE에는 바이트 17(로우 바이트)을 사용합니다.
W16.LB(로우 바이트)를 선택하고, 오른쪽의 비트 0에 ‘STOP’이라는 이름을 지정할 수 있습니다.
이러한 태그 지정은 나중에 프로그램 내에서 해당 항목을 쉽게 식별할 수 있도록 하기 위한 것입니다.
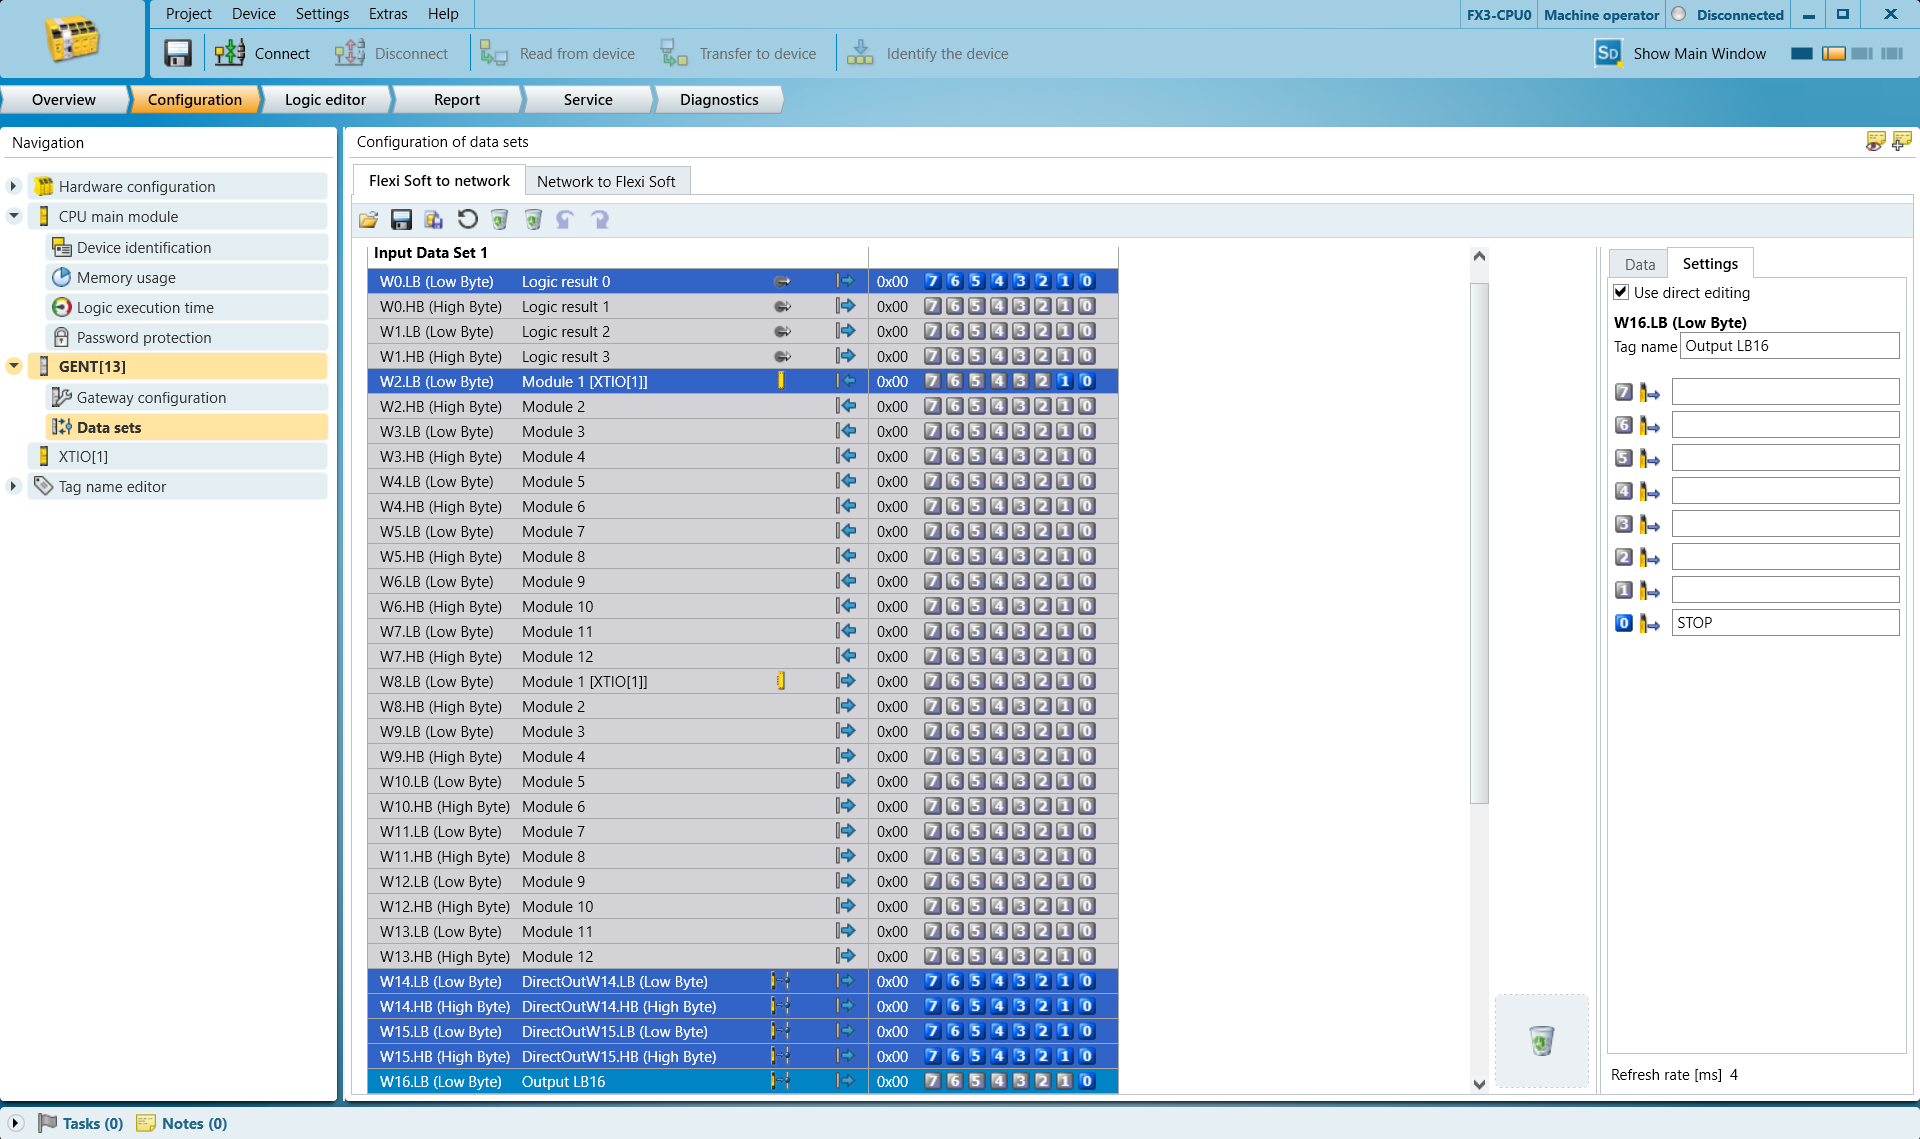
W17.LB(로우 바이트)를 선택하고, 오른쪽의 비트 0에 정지시키다 라는 이름이 붙여집니다.
프로그래밍
일반적인 준비 완료 상태에서는, `HARP `가 설정된 STOP 바이트와 PAUSE 바이트가 HIGH 상태라고 가정합니다.
이 모니터링 로직을 통해, 로봇의 동작을 시작하기 전에 ‘HARP ’는 안전 컨트롤러가 연결되어 있고 유효한 작동 상태를 보고하고 있는지 확인할 수 있습니다. 안전 컨트롤러와의 통신이 끊긴 경우, ‘HARP ’는 모니터링 중인 안전 신호를 사용 불가능한 것으로 간주하고, 통신이 복구되어 설정된 바이트가 예상되는 HIGH 상태로 돌아올 때까지 동작을 차단합니다.
다음 예제에서는 다음을 사용하고 있습니다:
- 도어 스위치나 라이트 커튼 등의 장치를 나타내는, 정상 개방(N.O.)의 푸시 버튼. 이 입력은
17.LB의 정지시키다 신호에 연결되어 있습니다. 16.LB의 중지 신호에 연결된, 정상 폐쇄(N.C.)의 비상 정지 접점.
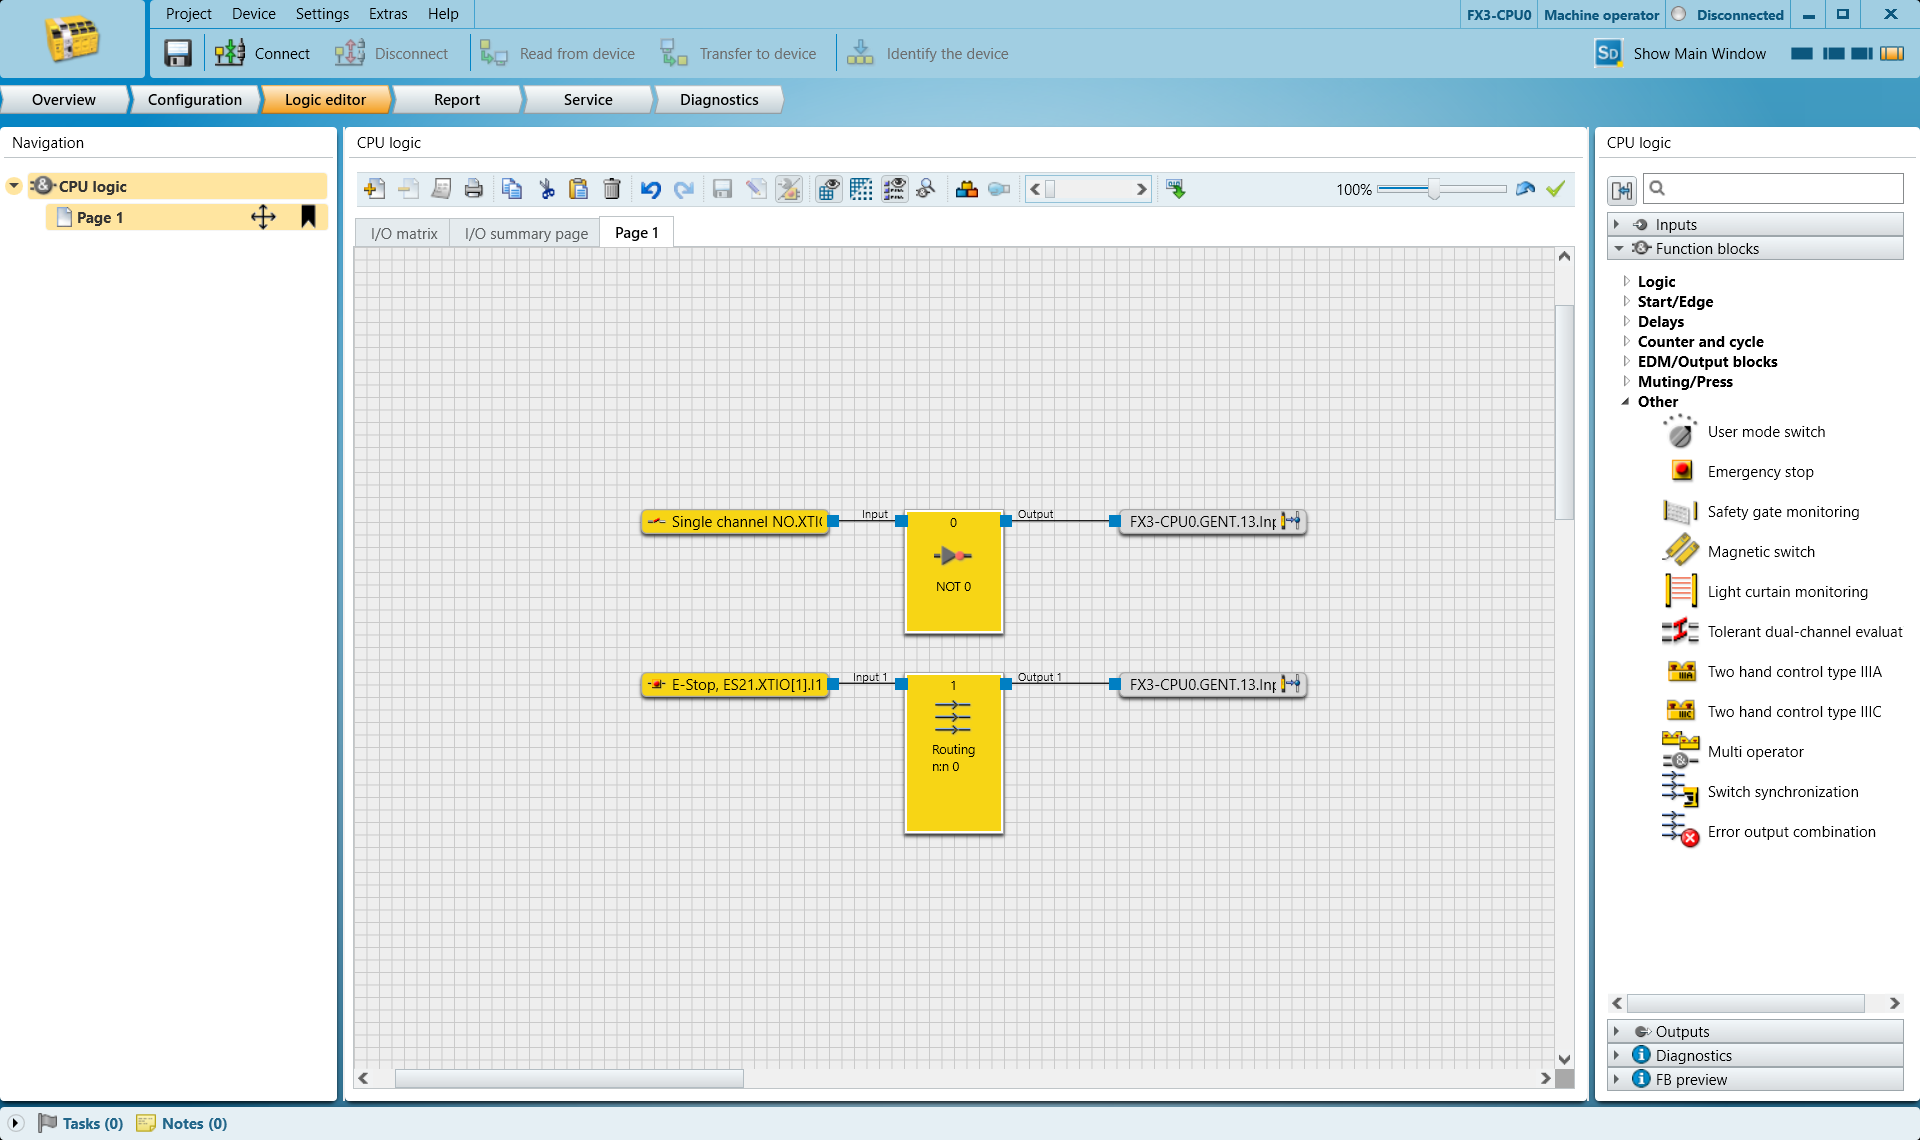
N.O. 입력이 트리거되면, 입력이 해제되고 17.LB 의 정지시키다 신호가 예상된 HIGH 상태로 돌아올 때까지, ‘HARP ’는 원격 제어를 일시 중지합니다.
E-Stop이 작동하면,HARP 는 활성 세션을 중지하고 작동을 차단합니다. E-Stop 상태가 해제된 후에는 작동을 재개하기 전에 시스템을 재설정해야 합니다.
사용 중인 애플리케이션 및 안전 아키텍처의 요구 사항에 맞춰 PLC 로직을 수정하십시오. 필요한 경우, 여러 안전 장치를 하나의 모니터링 태그로 통합할 수도 있습니다.
PLC의 로직은 로봇 제조업체가 탑재한 안전 기능과도 적절하게 통합되어야 합니다.
안전 프로그램의 설정 및 검증이 완료되면,‘Transfer to Device’ 버튼을 사용하여 PLC로 전송한 후 다음 단계로 진행하십시오.
아래 표에서 선택한 바이트와 그에 해당하는 바이트 값을 매칭해 주십시오.
HARP 프로젝트 설정
- 기존의 HARP 프로젝트에서 ‘Connection’ 화면으로 이동한 후, ‘Add Connection’ 버튼 옆에 있는 방패 아이콘을 클릭합니다.
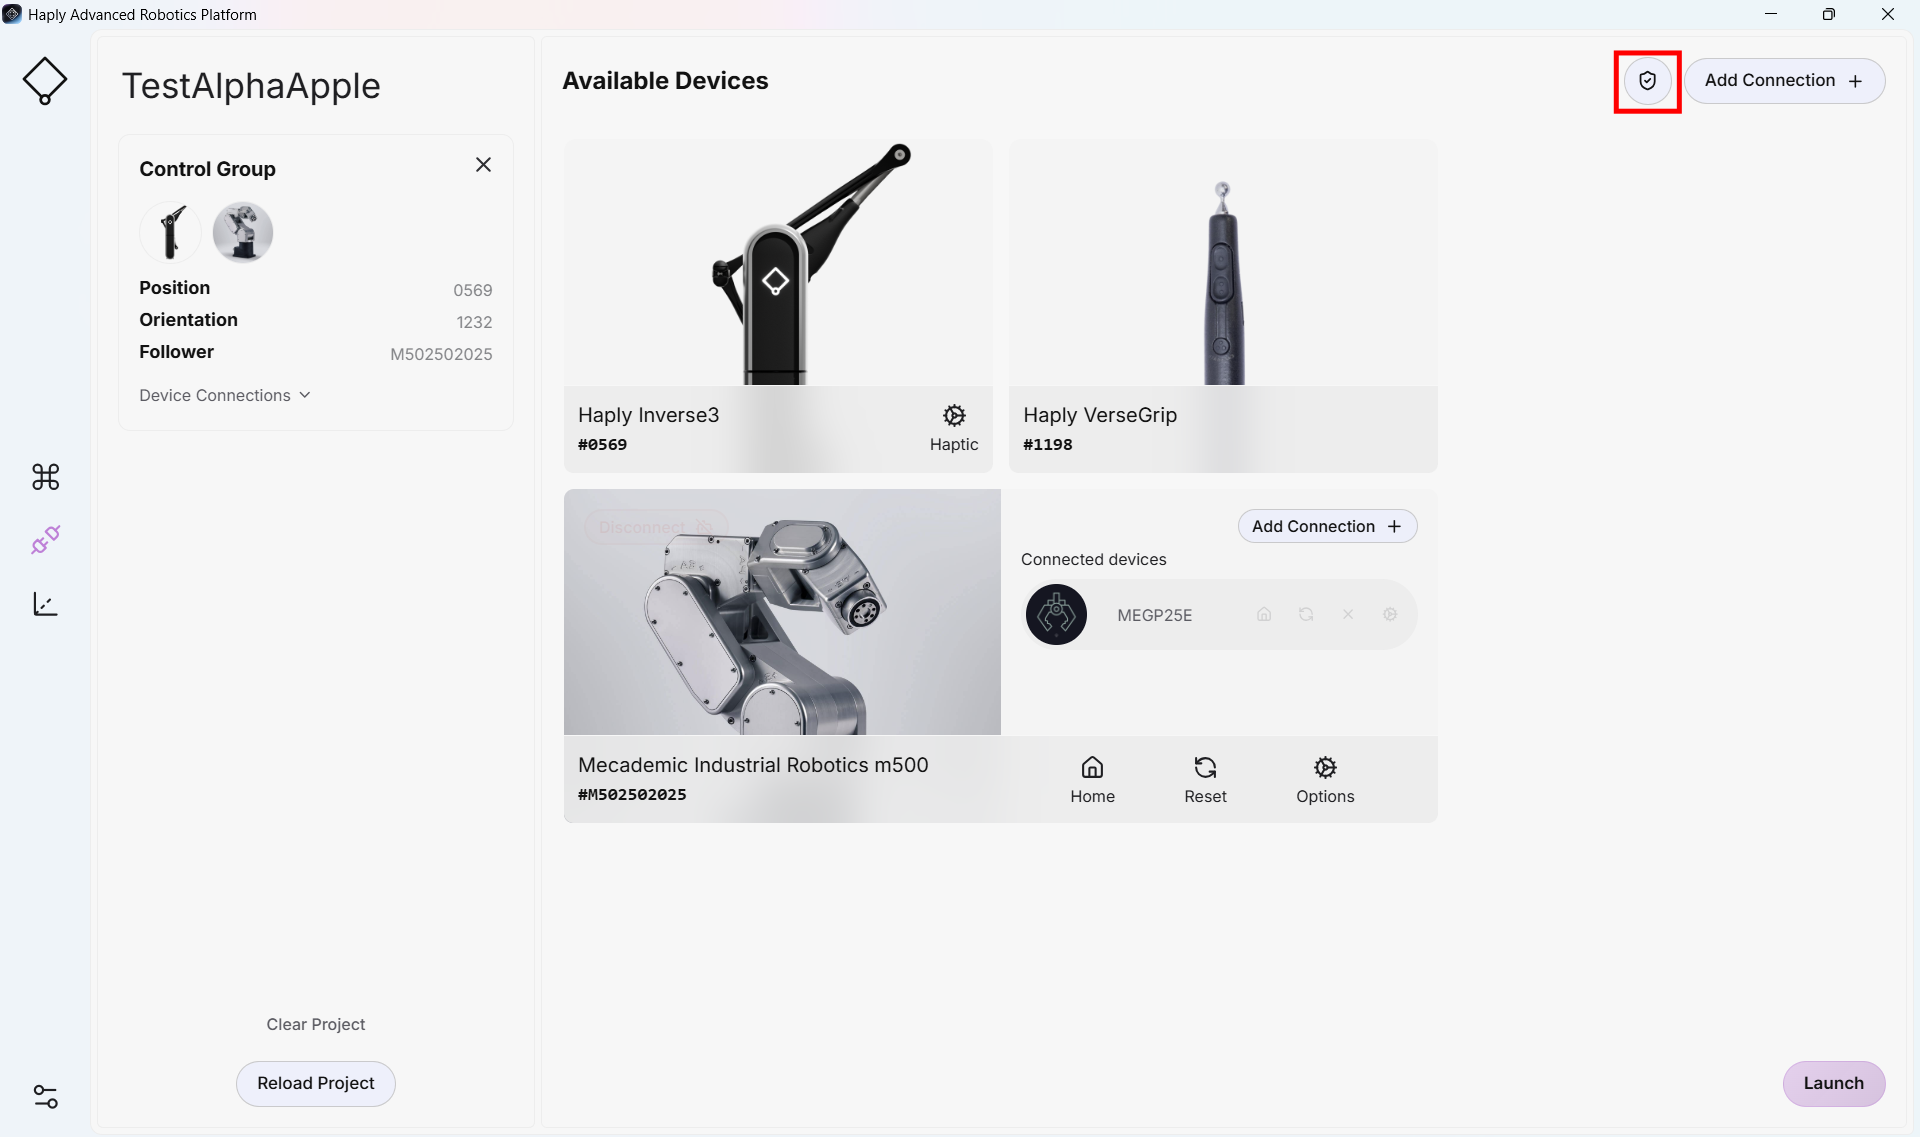
- '안전 컨트롤러' 토글을 활성화합니다.
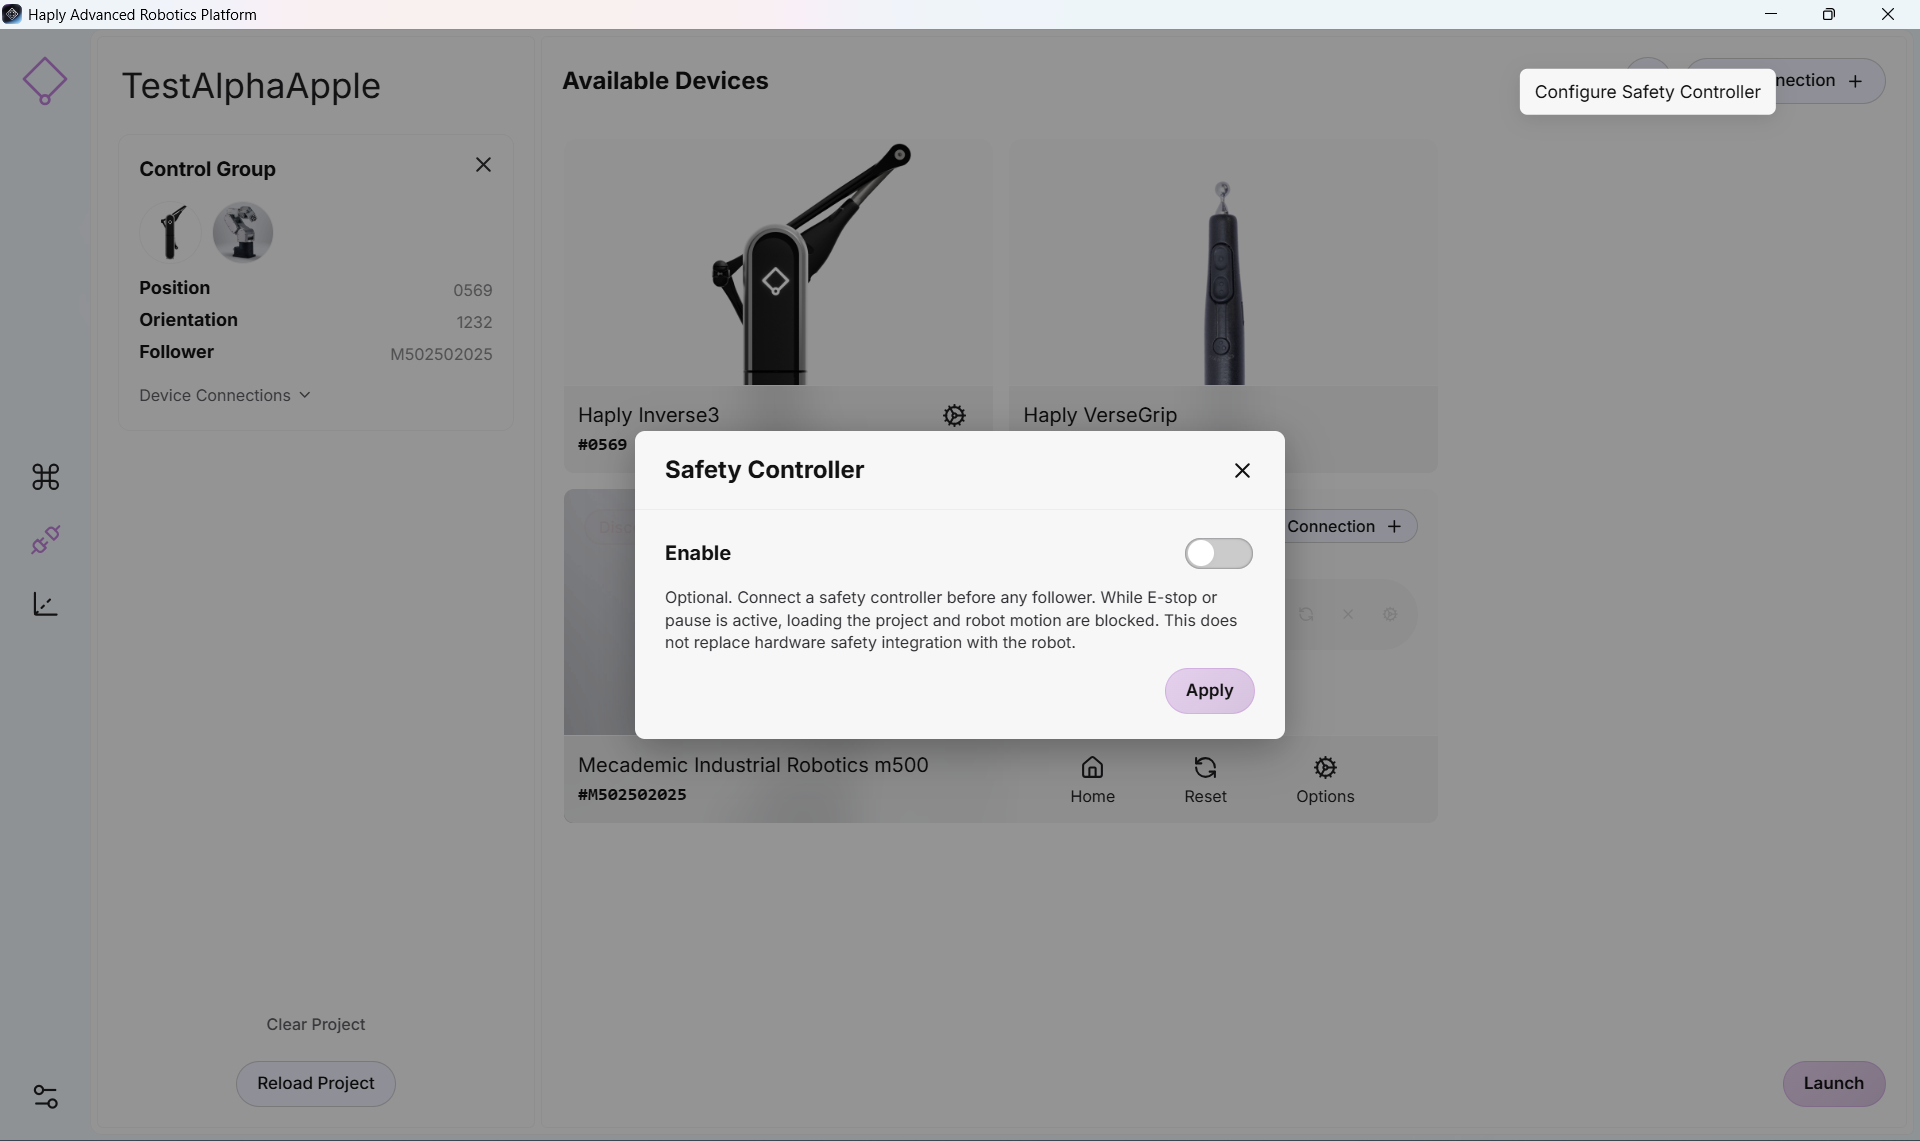
- 이제 안전 컨트롤러의 설정 항목에 접근할 수 있게 됩니다.
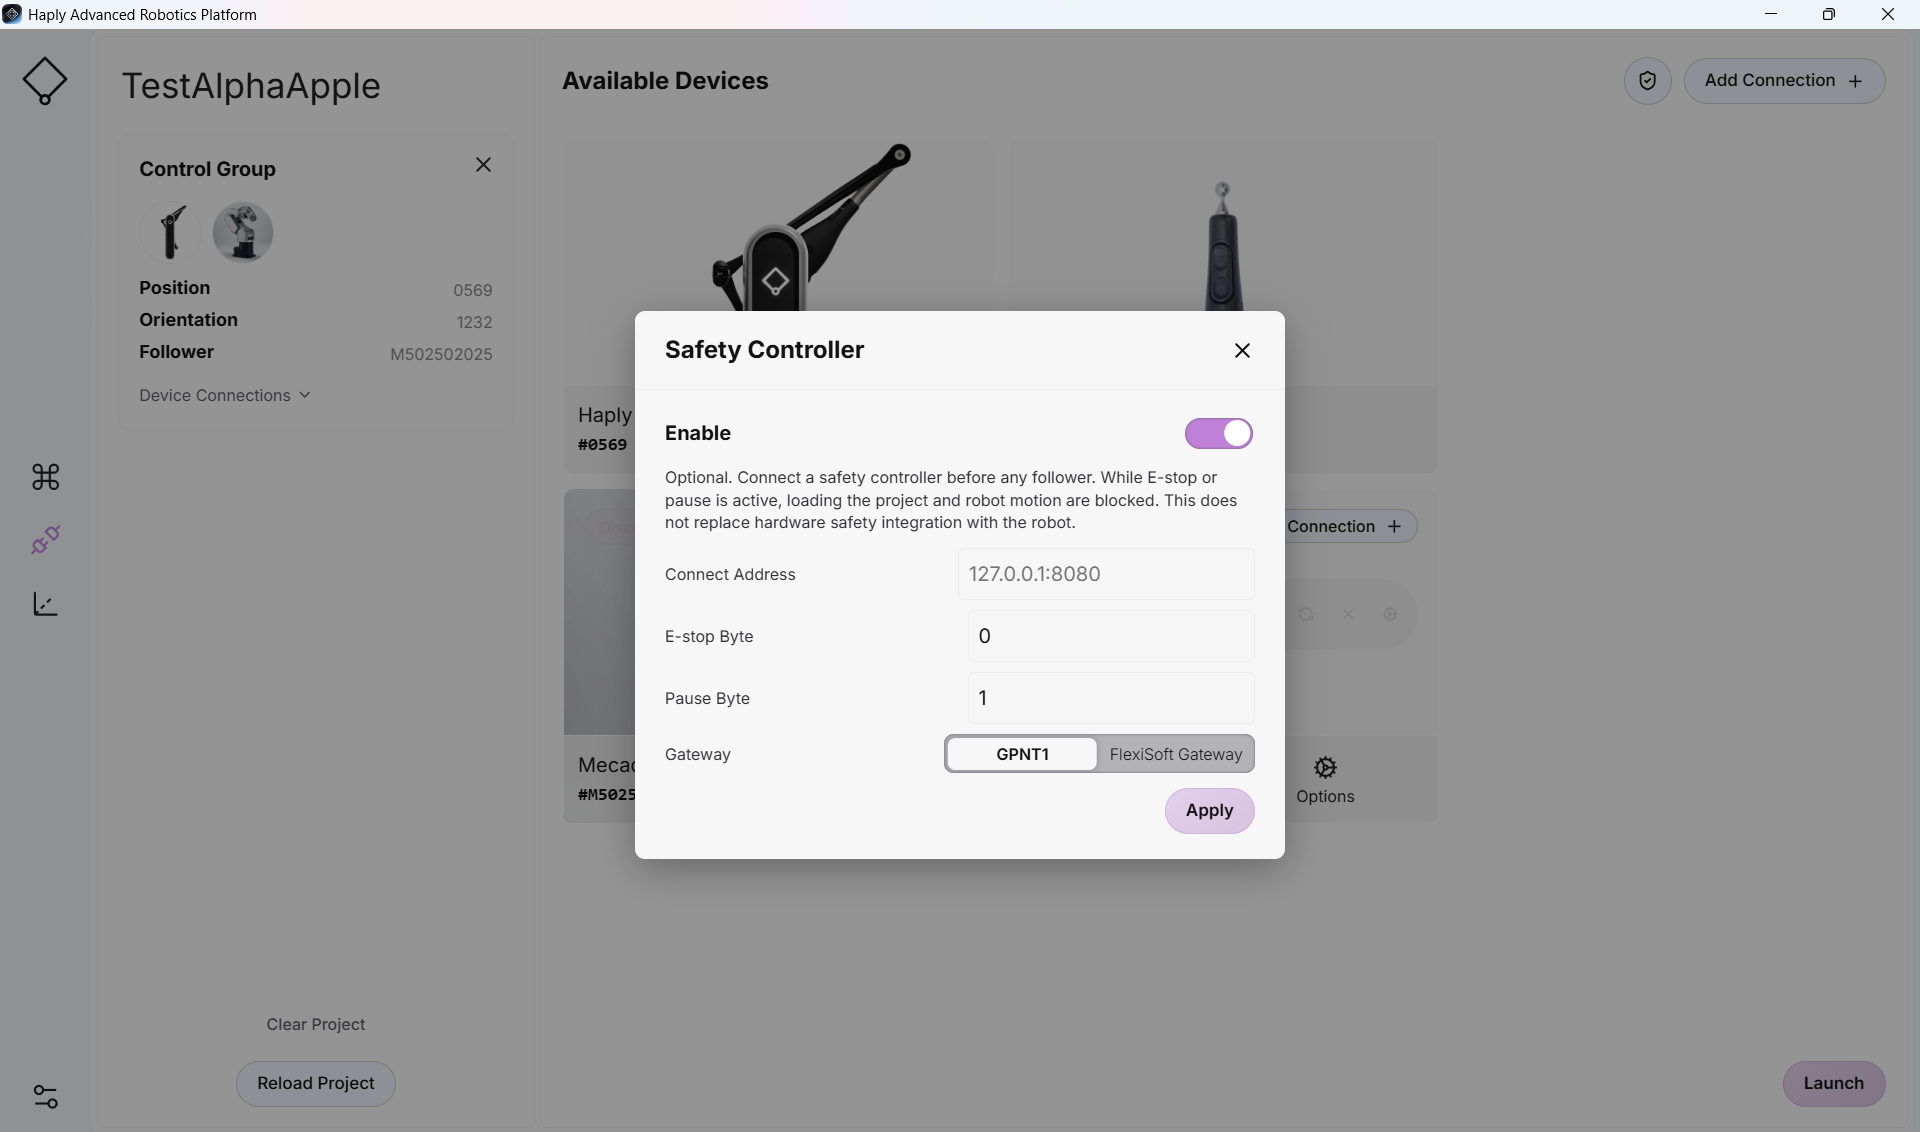
-
위에서 선택한 IP 주소와 바이트 번호를 양식의 필드 설정에 입력합니다.
FlexiSoft 컨트롤러를 사용하는 경우 FlexiSoft 토글을 선택하십시오. Flexi-Compact를 사용하는 경우 GPNT를 사용합니다.
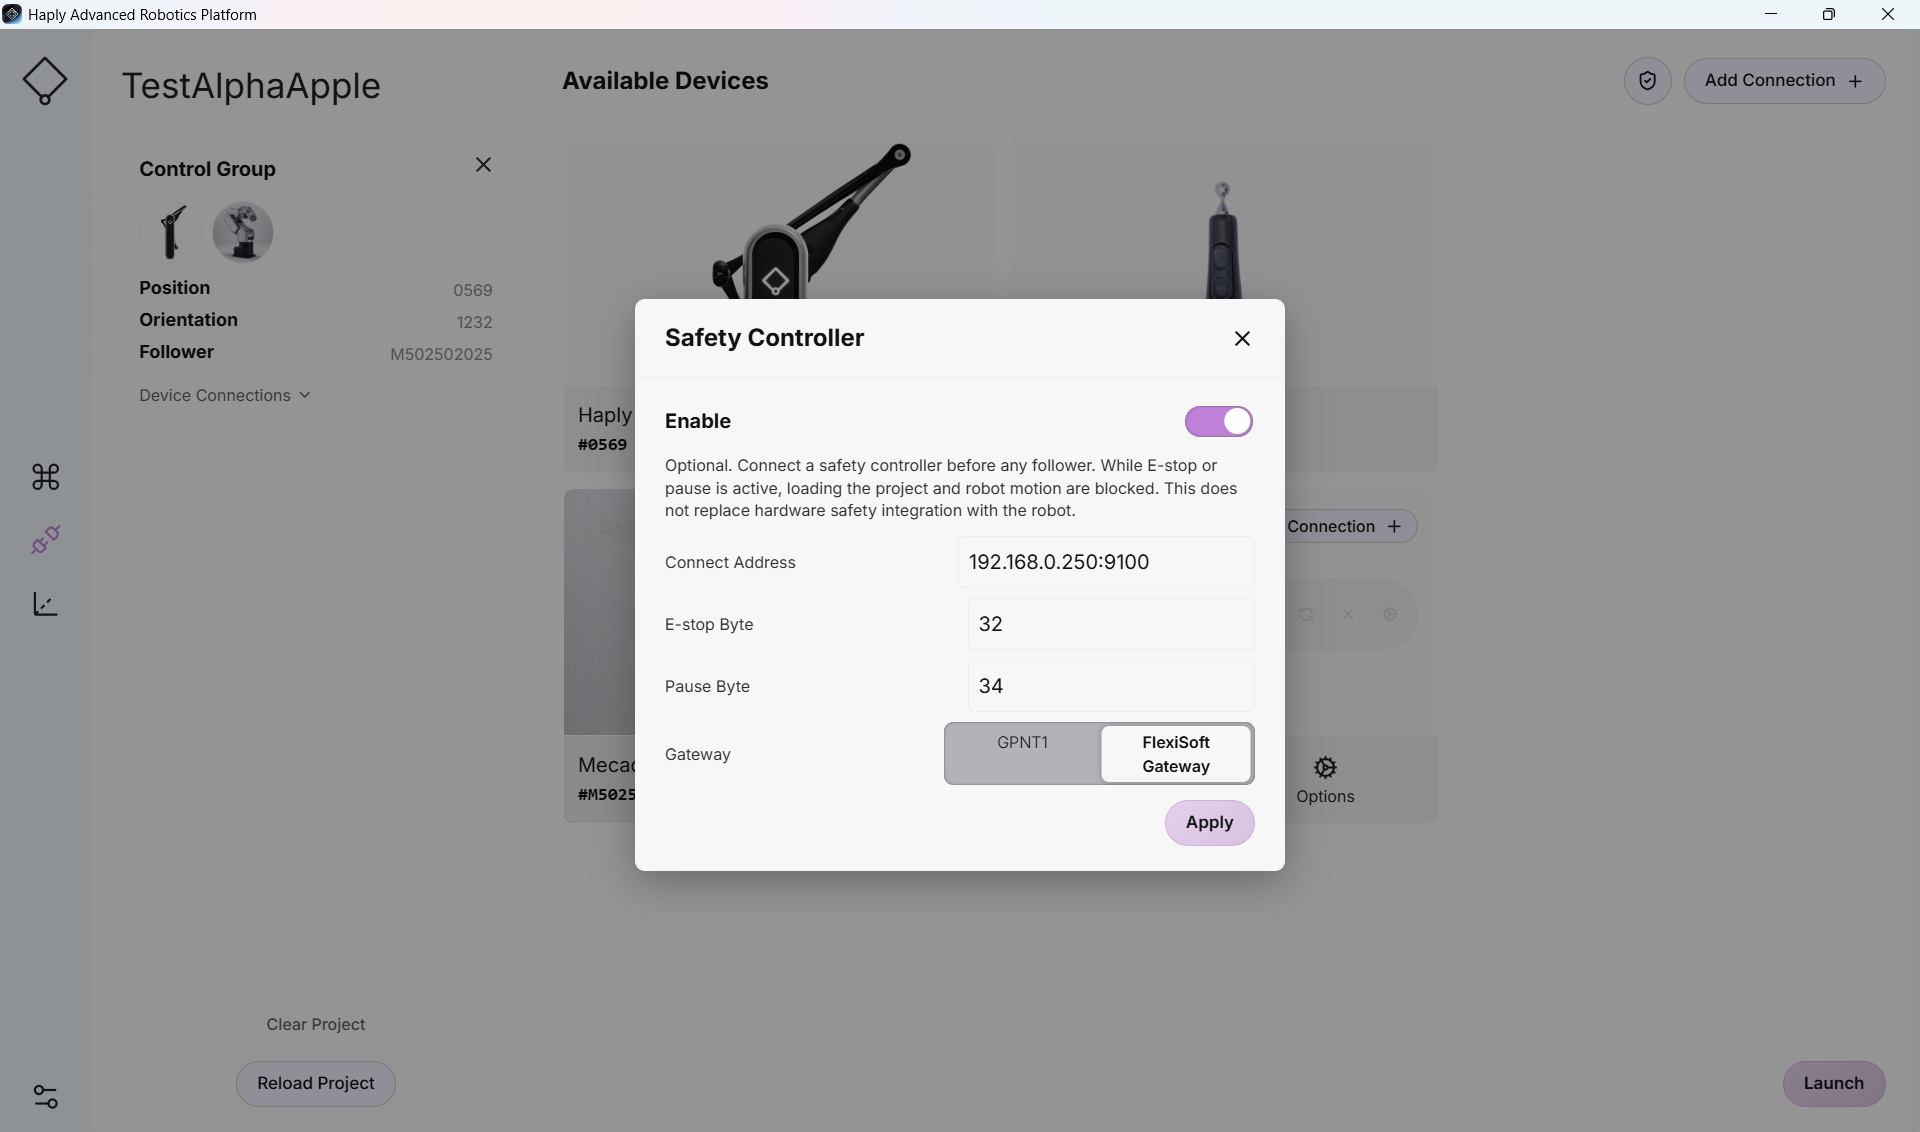
- 모든 연결이 올바르게 이루어졌다면 Control 화면을 문제없이 사용할 수 있습니다.
연결 화면에서 다음 단계로 진행할 수 없거나 Control 화면에서 로봇 작동이 허용되지 않는 경우, 비상 정지 장치가 출력을 트리거하지 않는지 확인하십시오. 장치에 대한 배선이 완료되었는지, 전원이 켜져 있는지, 전면 패널에서 정상적으로 작동하는지 확인하십시오.