로봇 설정
HARP 로봇별 플러그인을 통해 여러 로봇 팔과의 연동을 지원하는 모듈형 제어 플랫폼으로 설계되었습니다.
각 로봇 모델마다 고유한 운동학적 매개변수, 동작 한계, 공구 정의 및 안전 구성이 있습니다. 로봇별 튜닝 및 보정 매개변수는 로봇 제조사에서 정의하며, HARP 을 통해 직접 구성할 수 없습니다.
그러나 HARP 에서는 인터페이스를 통해 직접 수정할 수 있는 일부 로봇 매개변수에 대한 접근 기능을 제공합니다. 지원되는 변경 사항은 사용자가 로봇의 기본 구성 포털이나 티치 펜던트를 열지 않아도 로봇으로 전송됩니다.
메카데믹 메카500
Meca500 로봇이 연결되면 ‘옵션’ 버튼을 클릭하여 ‘ HARP ’ 플러그인에서 지원하는 구성 가능한 매개변수에 접근할 수 있습니다.
Meca500 플러그인은 제조사가 공개한 사양을 바탕으로 개발되었으며, Meca500 사용자에게 별도의 설정 없이 바로 사용할 수 있는 통합 환경을 제공하기 위해 제작되었습니다.
로봇 설정
아래에 설명된 매개변수는 Mecademic 공식 문서에서 가져온 것입니다. 더 자세한 내용은 Mecademic 공식 자료를 참조하십시오.
SetCollisionCfg
이 명령어는 충돌 감시(로봇 링크, 공구 구, MPM500 모듈)에 대한 이벤트 심각도를 지정합니다.
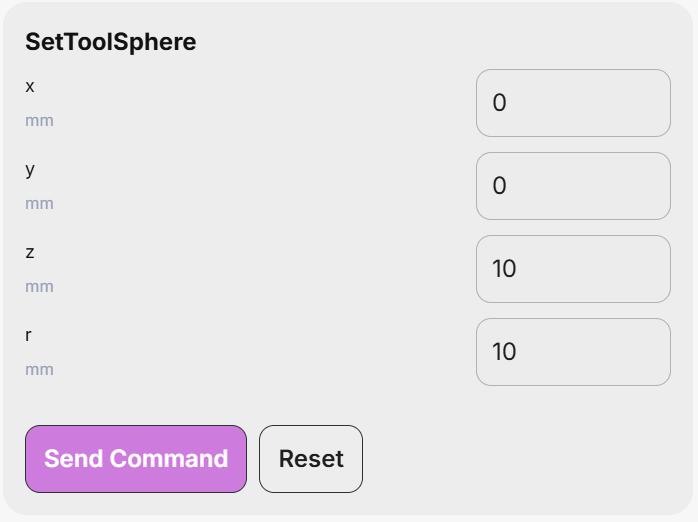
SetToolSphere
이 명령은 플랜지 기준 좌표계(FRF)에 고정된 구체를 정의합니다. SetWorkZoneLimits 명령으로 설정된 경계 상자 외부와 해당 구체 사이의 간섭은 SetWorkZoneCfg 및 SetCollisionCfg 명령을 통해 관리할 수 있습니다.
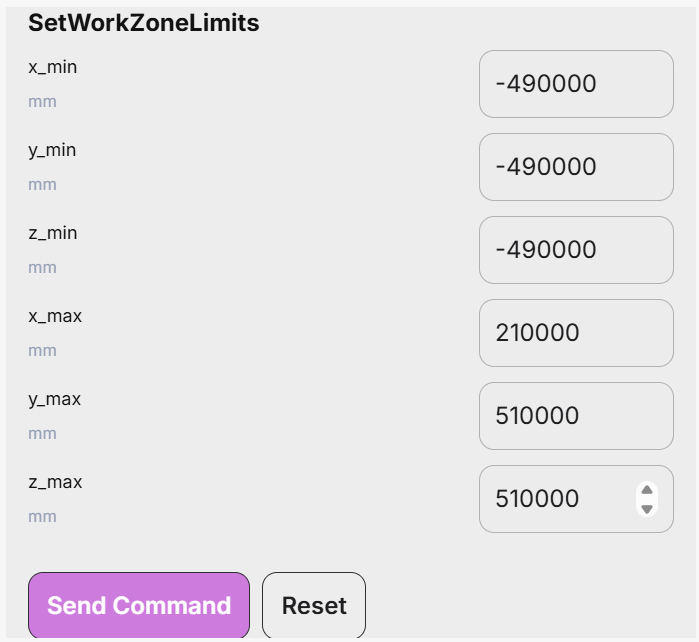
SetWorkZoneLimits
이 명령은 기준 좌표계(BRF)의 축과 평행한 변을 가진 경계 상자(직육면체)를 정의합니다. 명령의 인수는 대각선으로 마주 보는 두 모서리의 좌표이며, 이들을 각각 "최소" 모서리와 "최대" 모서리라고 합니다. 이때 최소 모서리의 각 좌표는 최대 모서리의 해당 좌표보다 작아야 합니다.
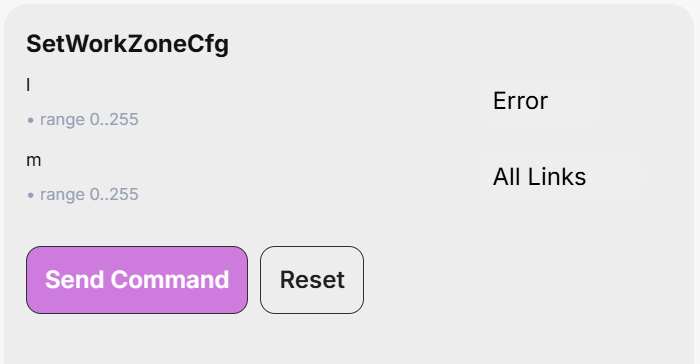
SetWorkZoneCfg
이 명령은 작업 영역 제한 감시에 대한 "이벤트 심각도"와 검증이 필요한 로봇 부품을 지정합니다.
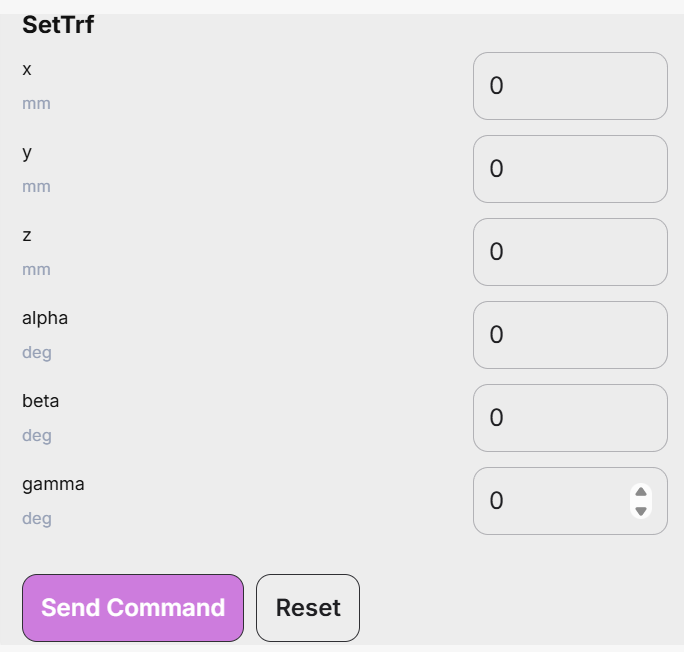
SetTrf
이 명령은 FRF에 대한 TRF의 자세를 정의합니다. 블렌딩이 활성화된 경우에도 이 명령을 실행하면 로봇이 완전히 정지한다는 점에 유의하십시오.
SetAutoConf
이 명령은 MovePose 및 MoveLin* 명령에서 확인할 수 있는 자동 자세 구성 선택 기능을 활성화 또는 비활성화합니다. 이 자동 선택 기능은 회전 구성 선택 기능과 함께 컨트롤러가 목표 자세에 가장 가까운 관절 세트를 선택할 수 있도록 합니다.
MoveLin* 명령의 경우, 자동 자세 구성 선택을 활성화하면 구성을 변경할 수 있지만, 경로가 손목이나 어깨 특이점을 정확히 통과하는 경우에만 가능합니다.
SetAutoConfTurn
이 명령은 로봇의 마지막 관절에 대한 자동 회전 선택 기능을 활성화/비활성화합니다. 이 기능은 MovePose 명령과 모든 MoveLin* 명령에 적용됩니다. 자동 회전 선택 기능이 활성화된 상태에서 MovePose 명령을 실행하면 마지막 관절은 항상 최단 경로를 따라 이동하며 180°를 초과하여 회전하지 않습니다. 하지만 MoveLin* 명령의 경우, 자동 회전 선택 기능을 활성화하면 직선 이동 중에 회전 방향을 변경할 수 있게 됩니다.