서문
HARP 그렇다면, 작업 공간은 로봇의 허용 동작 영역과 장면 내에서 정의된 물체 또는 제한 영역을 포함하는 로봇의 3D 동작 환경을 나타냅니다. 이는 로봇의 물리적 작업 환경을 가상으로 표현한 것으로 볼 수 있습니다.
지원되는 각 로봇 모델에는 해당 동작 매개변수에 기반한 기본 작업 공간 구성이 마련되어 있습니다. 기본 구성에는 최대 속도나 가속도 등의 동작 제한 사항이 포함될 수도 있습니다.
프로젝트를 열어 놓은 상태에서는Workspace 페이지에서 다음과 같은 작업을 수행할 수 있습니다.
- 씬 내 로봇의 위치와 자세를 설정합니다.
- 로봇에 대한 Inverse3 방향성을 정의합니다.
- X,Y,Z 축의 최소 및 최대 제한을 설정하여 로봇의 동작 범위를 제한합니다.
- 상자나 구형 등의 가상 ‘진입 금지 구역’을 추가합니다. 이를 통해 로봇이 진입해서는 안 되는 영역을 정의할 수 있습니다.
모든 작업 공간 구성은 프로젝트의 일부로 저장됩니다.
원격 제어 중인 작업 공간
작업 공간 구성은 원격 조작 중에 적극적으로 사용됩니다.Inverse3 의 움직임은 설정된 작업 공간의 범위 내에서 팔로워 로봇에 매핑됩니다.
지시된 로봇의 움직임이 작업 공간의 경계나 배제 구역에 가까워지면,HARP 는 해당 방향으로의 추가 이동을 제한합니다. 또한,Inverse3 를 통해 힘 감각 피드백이 적용되므로, 작업자는 로봇이 설정된 제한에 가까워질 때 가상 경계, 즉 ‘벽’을 감지할 수 있습니다.
작업 공간 제한은 ‘HARP ’의 동작 제어 및 안전 로직의 일부로 적용됩니다. 또한, 가능한 경우 힘 기반 감시를 포함한 기타 사전 설정된 보호 장치와 연동하여 작동합니다.
작업 공간의 기준 좌표계
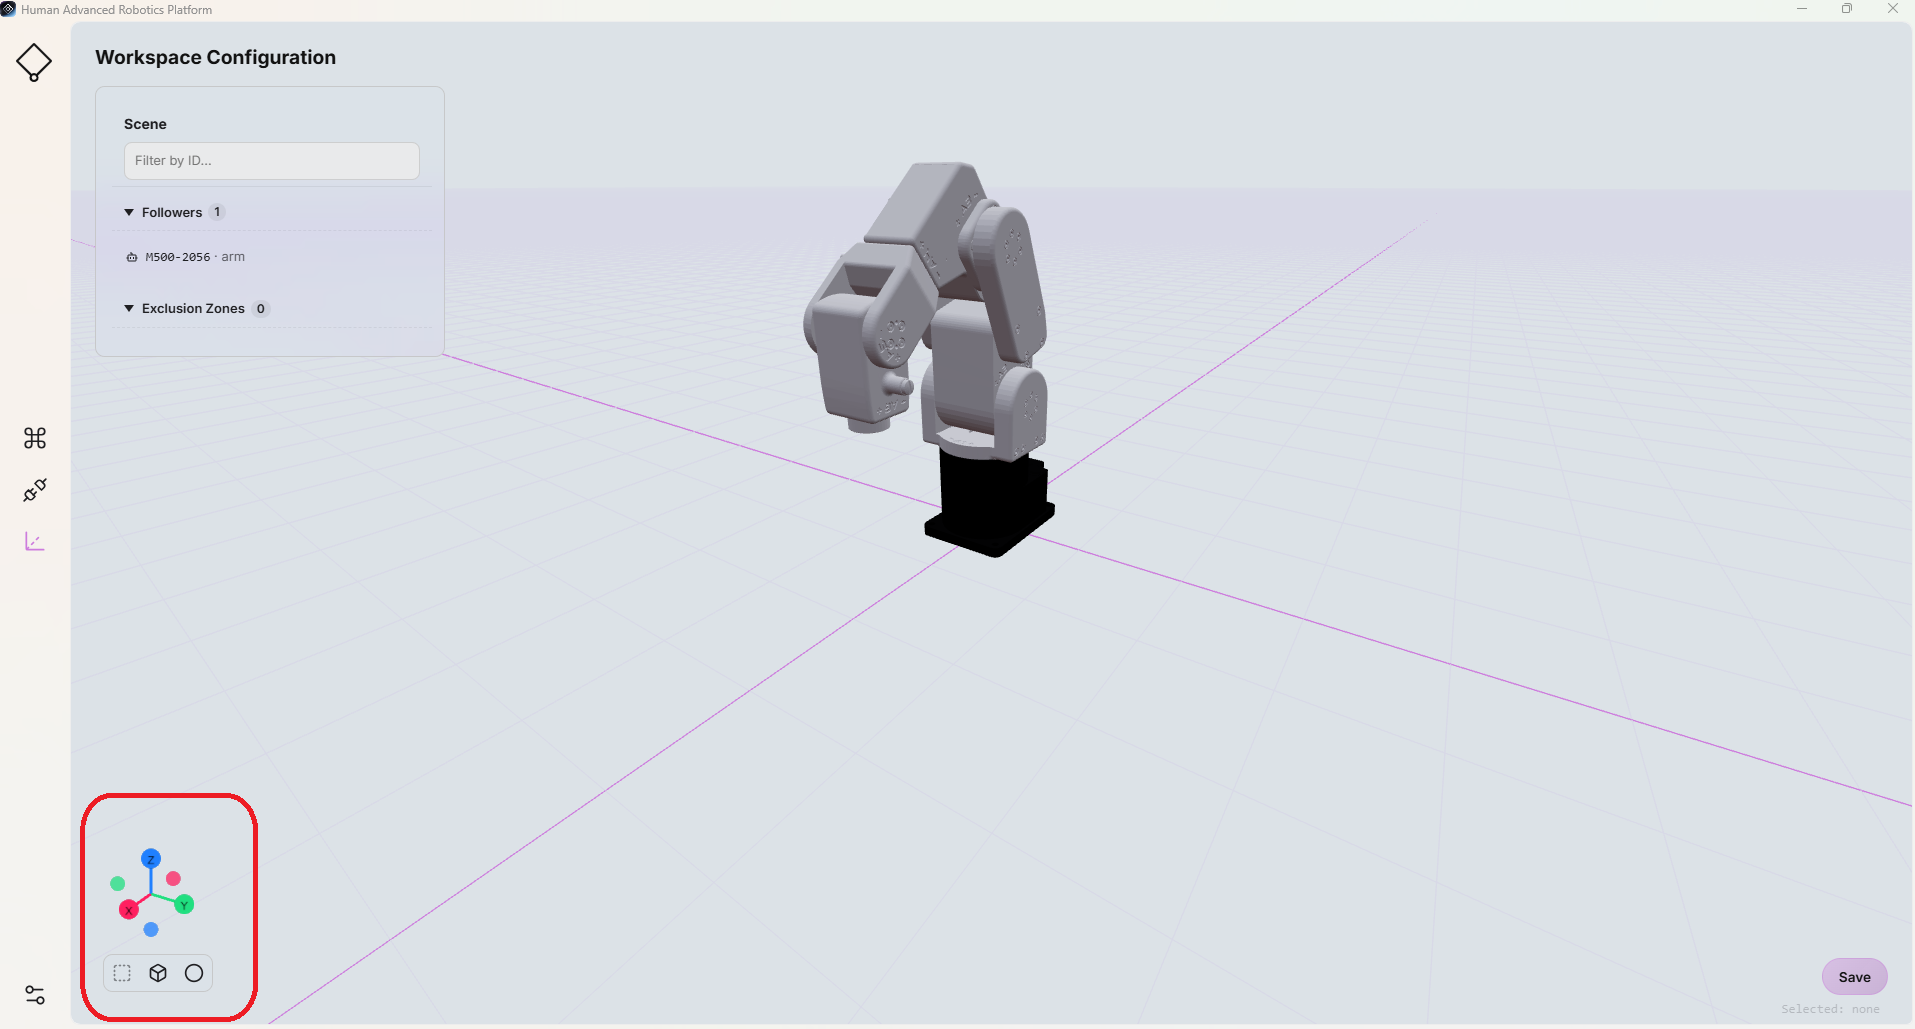
워크스페이스의 좌표계는‘Workspace’ 페이지의 왼쪽 하단 모서리에 표시되는 3D 기준 좌표계로 나타납니다.
축은 다음 색상으로 일관되게 표시됩니다.
- 빨강: X축
- 녹색: Y축
- 파랑: Z축