로봇의 자세
기본적으로 로봇은 작업 공간의 원점 (0, 0, 0) 에 배치됩니다. 원격 조작을 시작하기 전에, 가상 작업 공간이 실제 설정과 일치하도록 로봇의 자세를 설정하십시오.
목표는 리더의 움직임이 팔로워의 움직임에 직관적으로 반응하도록 하는 것입니다. 예를 들어, 사용자가 입력 장치를 왼쪽으로 움직이면 로봇도 왼쪽으로 움직여야 합니다. 마찬가지로, 입력 장치를 위쪽으로 움직이면 로봇도 위쪽으로 움직여야 합니다.
로봇의 자세를 설정하려면 다음 절차를 따르십시오:
- HARP Workspace 페이지를 엽니다.
- 왼쪽에 있는 ‘Workspace Configuration ’ 상자를 찾습니다.
- 왼쪽의 객체 목록에서 연결된 로봇을 선택합니다.
- 오른쪽의 로봇 구성 필드를 사용하여 다음 항목을 조정합니다:
- 위치 (X, Y, Z): 작업 공간 내 로봇 베이스의 위치를 미터 단위로 설정합니다.
- 회전: 로봇 베이스의 방향을 도 단위로 설정합니다.
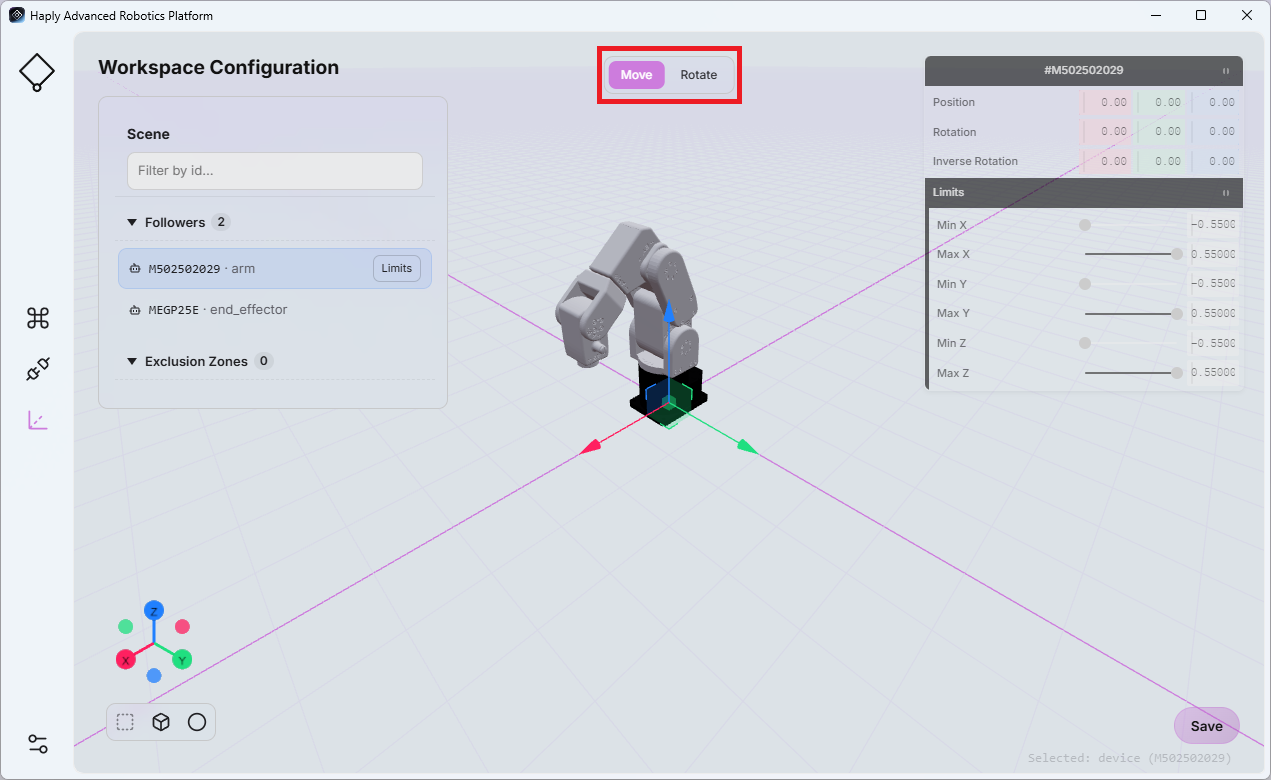
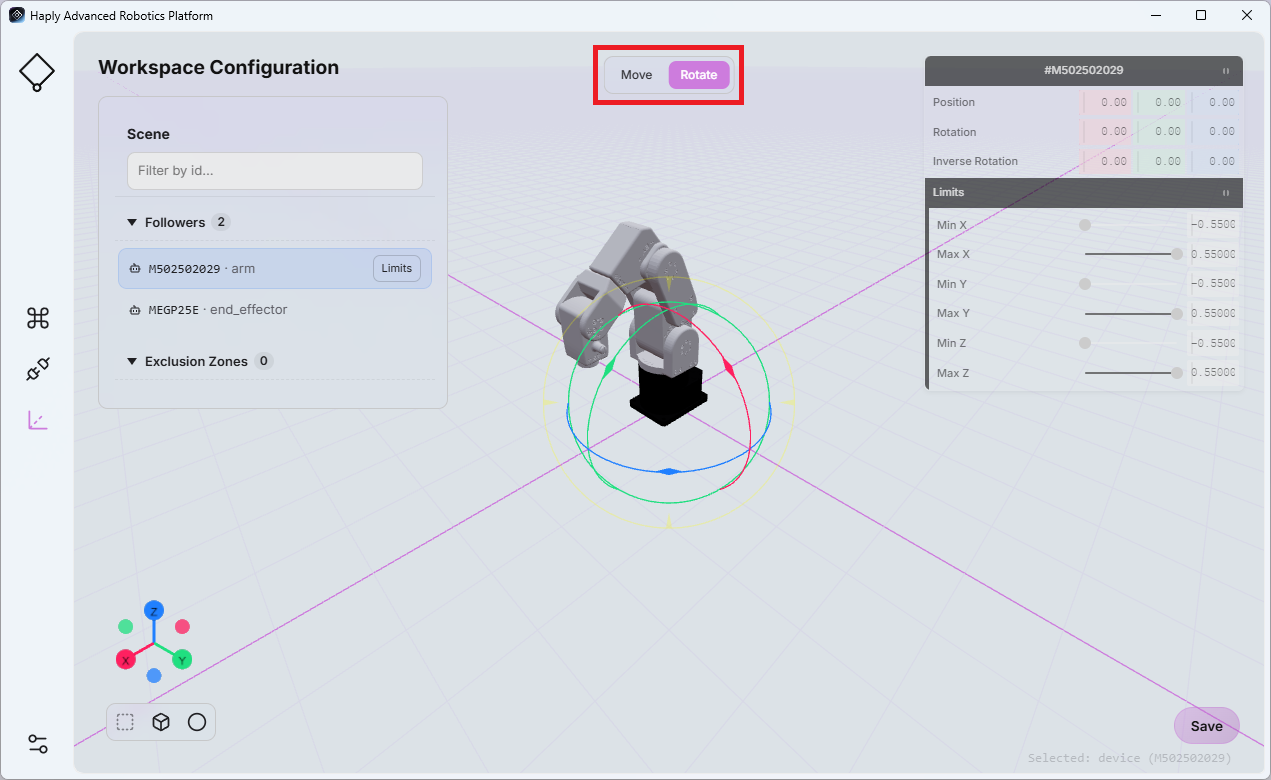
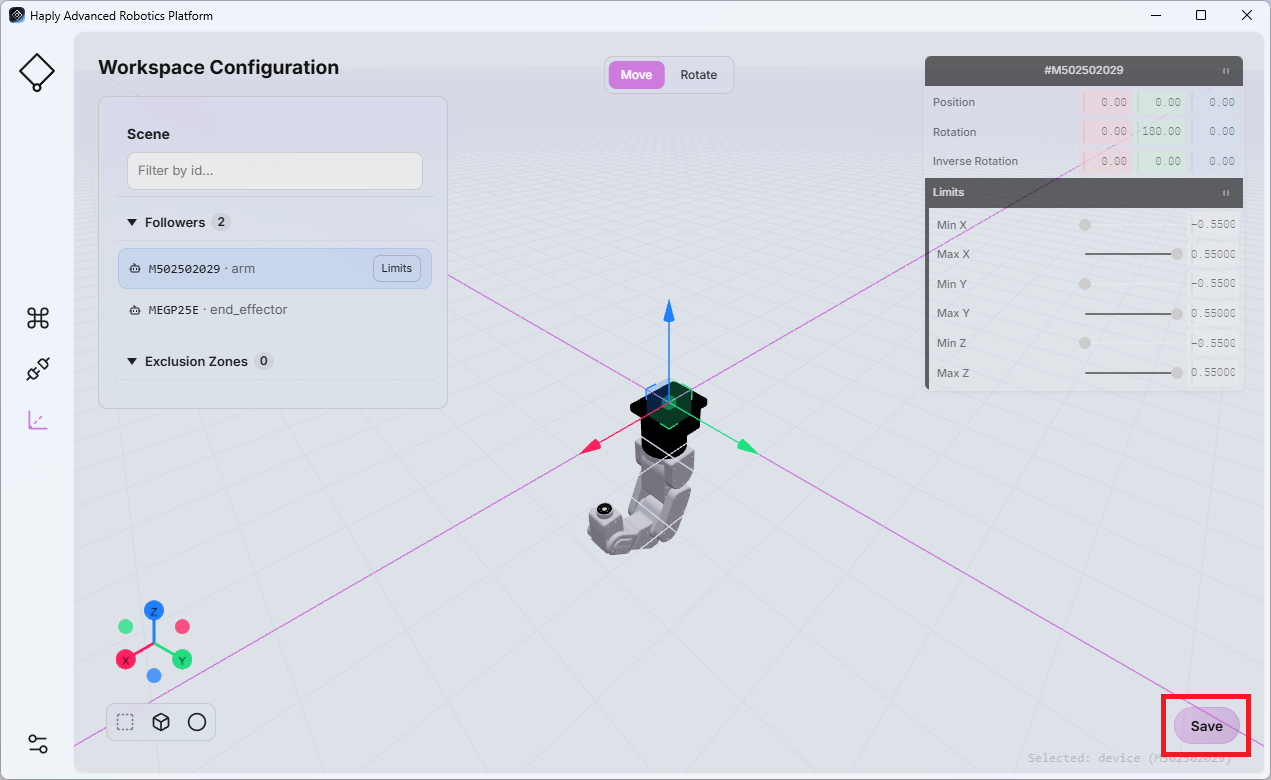
이러한 설정을 사용하면 물리적 작업 공간 내에서 로봇의 다양한 장착 위치와 방향을 표현할 수 있습니다.
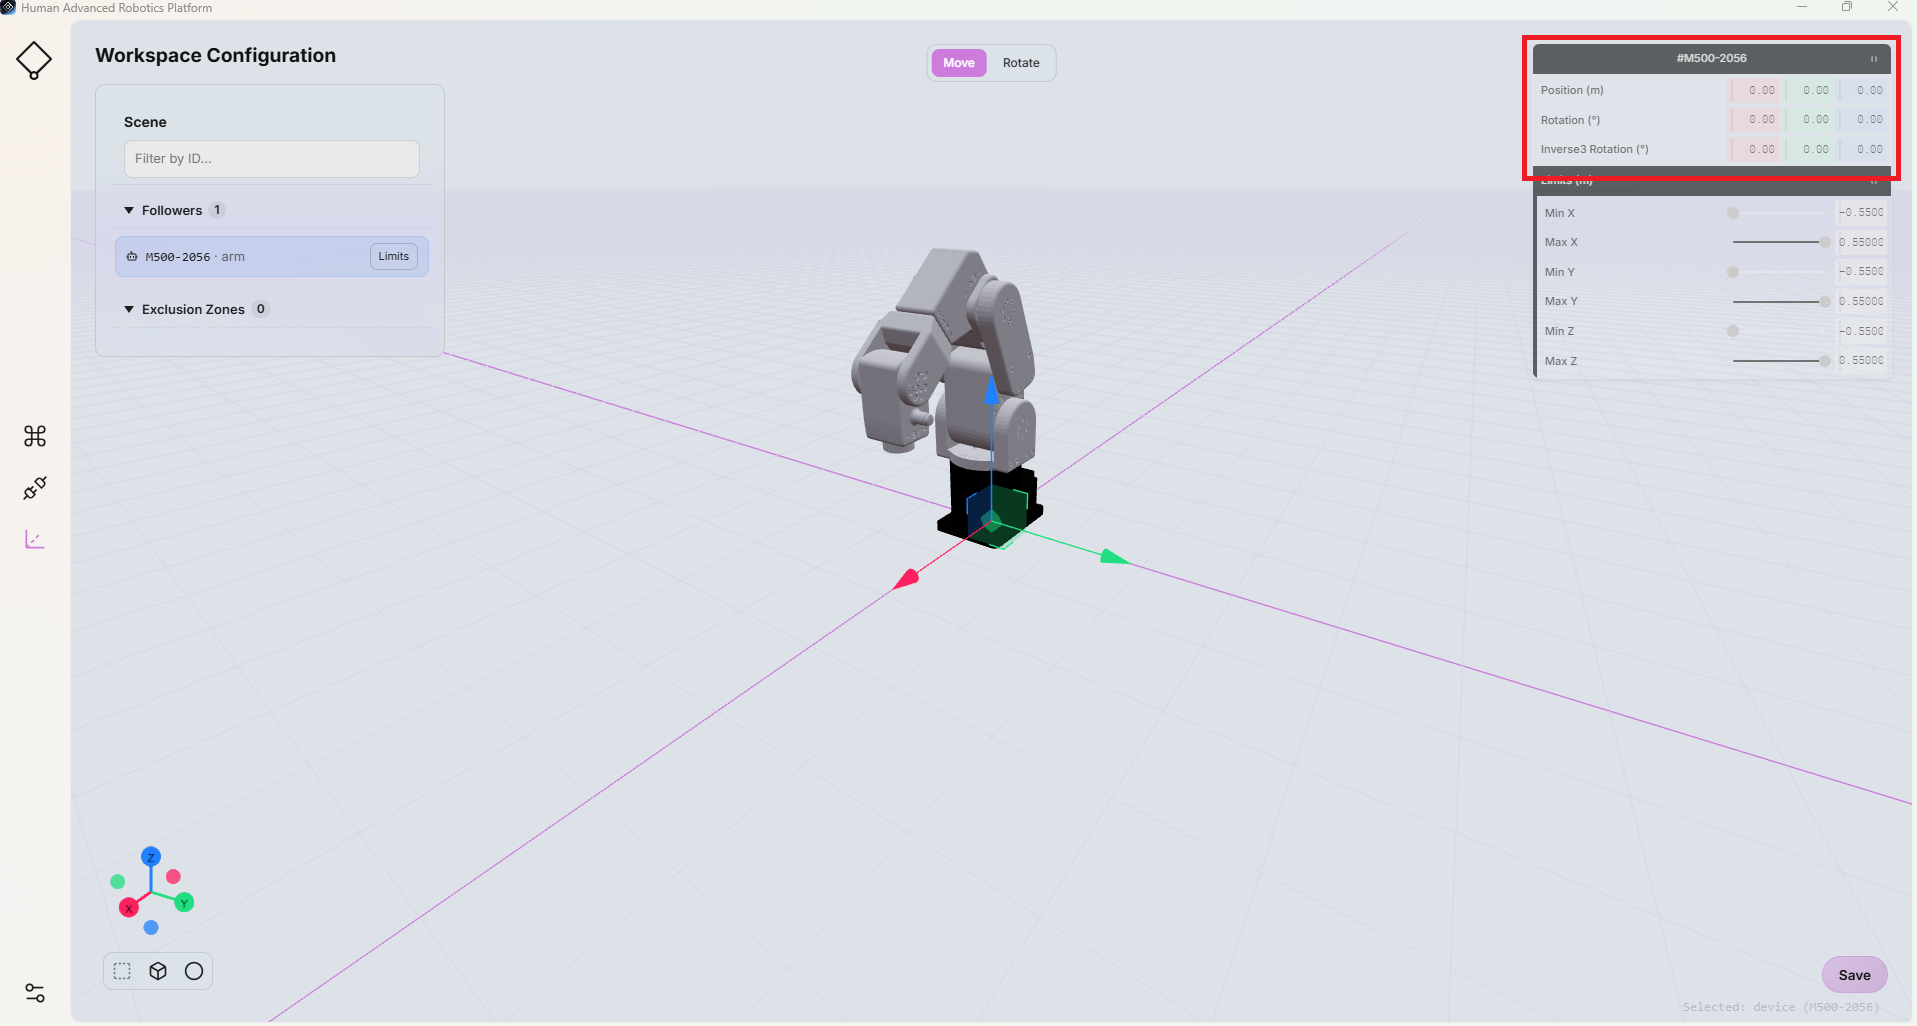
또한,Inverse3 방향은‘Inverse3 ’의‘Rotation’ 필드 값을 조정하여 설정할 수도 있습니다. 이 값은 도 단위로 지정합니다.
참고
페이지를 떠나기 전에 ‘저장’을 클릭하여 업데이트된 구성을 저장해 주세요.