매크로 기록
로봇의 동작을 기록하면 나중에 재생할 수 있는매크로를만들 수 있습니다. 원격 조작을 통해 동작을 기록함으로써 동일한 동작 순서를 재사용하여 공정의 일부를 자동화할 수 있습니다.
기록에는 원래 동작의 타이밍이 유지되므로, 재생 시에도 기록된 시퀀스와 동일한 시간 척도로 동작합니다.
기록 중, HARP는 가능한 경우 로봇의 관절 위치, 관절 속도, 힘 데이터 및 그리퍼 상태를 포함하여 팔로워 측의 데이터를 수집합니다.
기록 데이터는 팔로워 장치에서 수집되므로, 작업에 가장 적합한 제어 방식을 사용하여 원격으로 조작할 수 있습니다. 다음과 같은 방법이 있습니다:
- 병진 제어만
- 위치 및 자세 제어
- 축 잠금
- 움직임의 스케일링
이러한 원격 제어 설정은 동작 생성 방식에 영향을 미치며, 그 결과 팔로워의 동작이 재생용으로 기록됩니다.
기록 시작/중지
- 명령 모음에서 클러치가 연결되어 있는지 여부와 관계없이 언제든지 ‘녹화 시작’을 클릭할 수 있습니다. 자세한 내용은 Command Center를 참조하십시오.
- 기록 중에는 HARP가 동작하지 않는 기간을 포함하여 팔로워 측의 모든 데이터를 수집합니다.
- 기록이 완료되면 녹화 종료 클릭하여 가져오기를 중지하고 저장합니다. 기록 파일은 프로젝트의
raw/폴더에 자동으로 저장됩니다. - 기록한 동작을 매크로 패널에 추가하려면 [매크로 추가 ]를 클릭하십시오. 자세한 내용은 매크로 항목을 참조하십시오.
- 매크로 라벨 필드에 이름이나 번호를 입력합니다. 라벨이 필요하지 않은 경우 필드를 비워 두십시오.
- 파일 선택 를 클릭한 후, 프로젝트의
raw/폴더로 이동합니다. - 기록됨
.hrpr하나 이상의 파일을 선택하십시오. - '만들기'를 클릭합니다. 새로운 매크로가 '매크로' 패널에 표시되며, 이제 실행할 수 있게 됩니다.
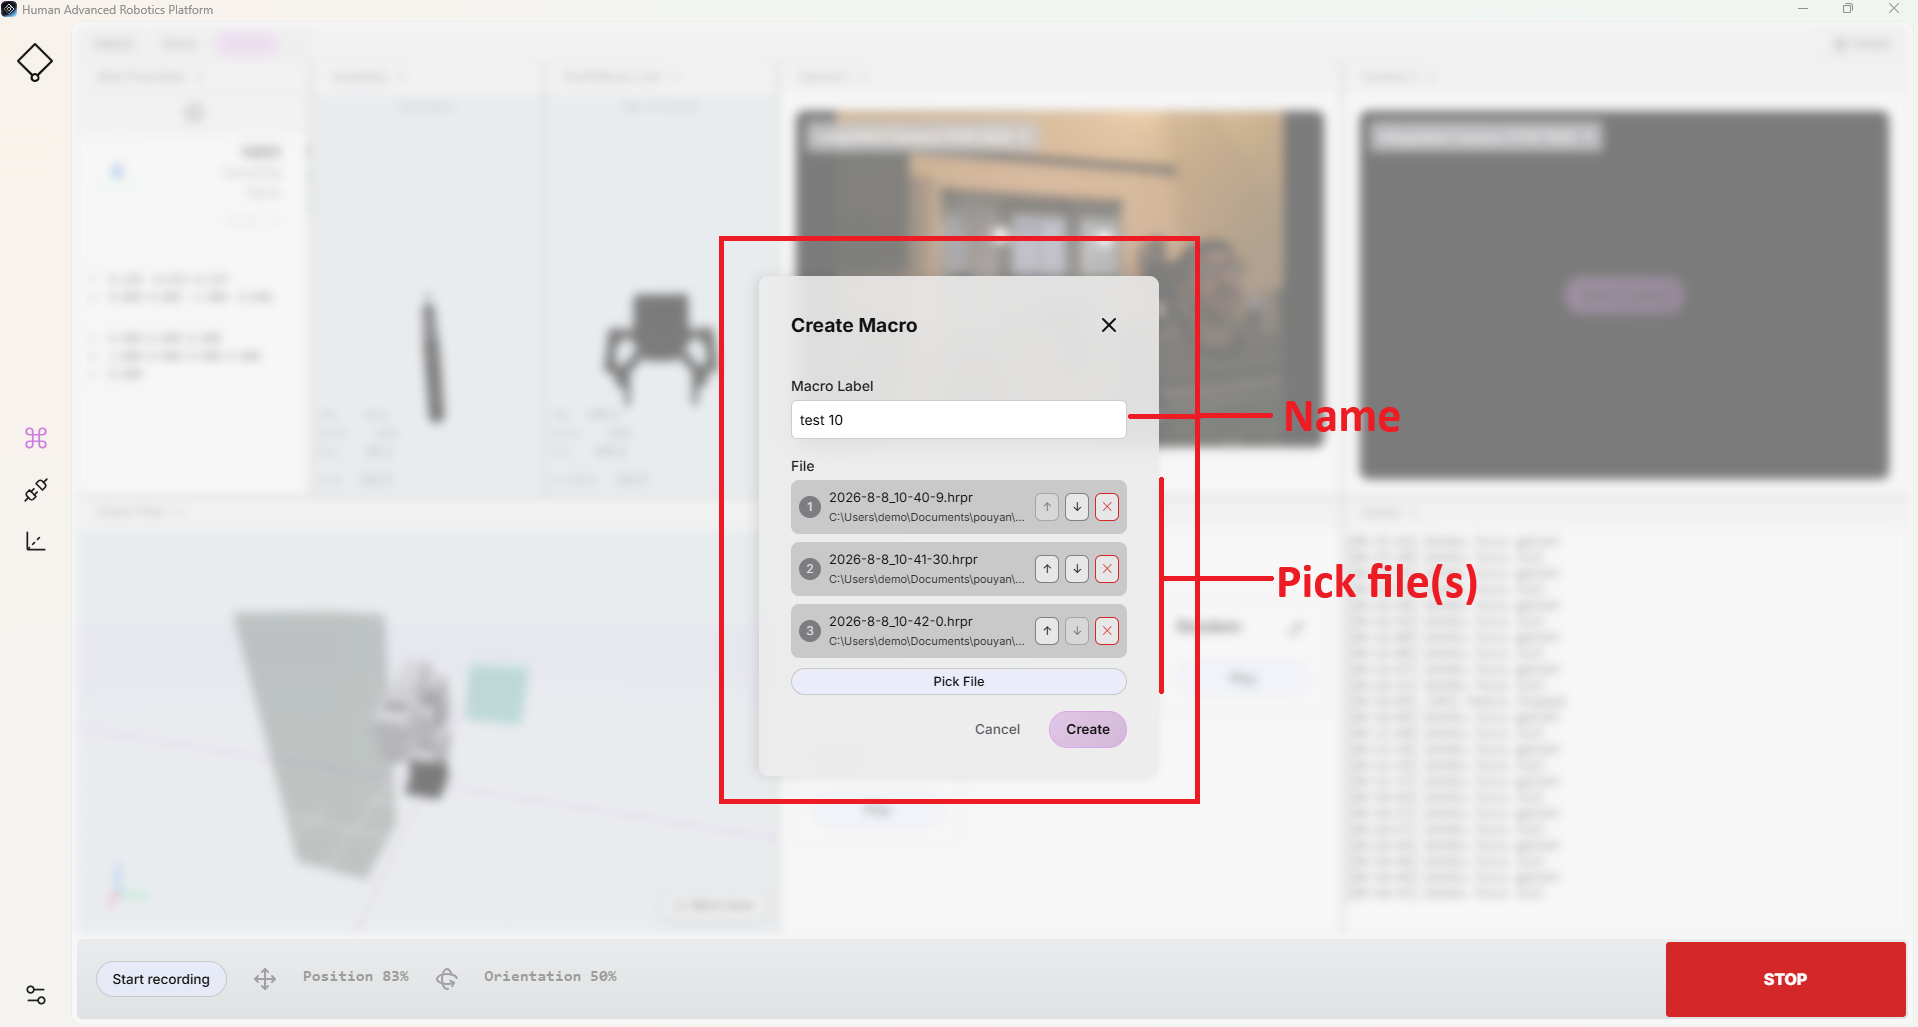
매크로 시퀀스
기록 및 자동화를 용이하게 하기 위해, HARP에서는 여러 개의 기록된 동작을 하나의 매크로로 묶을 수 있습니다.
많은 용도의 경우, 전체 공정을 한 번의 세션으로 기록하는 것이 현실적으로 어려울 수 있습니다. 대신 작업을 작은 단위로 나누어 기록한 다음, 각 단위를 별도의 매크로로 저장할 수 있습니다. 이렇게 기록된 동작들은 나중에 하나의 매크로로 통합할 수 있습니다.
재생 시, HARP는 설정된 시퀀스의 순서에 따라 선택된 .hrpr 기록을 순서대로 실행합니다.
기록 시에는 사용자가 원격 조작으로 수행한 손의 움직임을 정확히 포착하기 위해, 시퀀스 세그먼트 사이에 불필요한 일시 정지가 발생하지 않도록 하는 것이 중요합니다. 기록된 매크로 간의 전환 시간을 짧게 설정하면, 재생 시 더욱 부드럽고 연속적인 동작을 구현하기가 쉬워집니다.
매크로 편집
매크로를 만든 후에는 언제든지 해당 설정을 편집할 수 있습니다. 편집 작업에는 매크로 이름 변경, 연결된 녹화 내용 교체, 시퀀스에 동작 추가 또는 삭제 등이 포함됩니다.
매크로를 편집하려면‘매크로’ 패널에서 해당 매크로의 오른쪽 상단에 있는 펜 아이콘을 클릭합니다.
수집되는 데이터
기록된 매크로는 다음 파일 이름 형식으로 저장됩니다:
YYYY-M-D_H-m-s.hrpr
예:
2026-9-7_9-29-32.hrpr
기록 세션 중에 HARP는 최소한 다음의 팔로워 측 데이터를 수집합니다:
- 로봇 팔: 위치, 관절 각도, 속도
- 엔드 이펙터: 위치
기록은 G-코드에서 착안한 텍스트 형식으로 저장되므로, 필요에 따라 동작 경로를 확인하고 편집할 수 있습니다.
- 재생 동작을 사용자 지정하기 위해 개별 행이나 축의 값을 삭제할 수 있습니다.
- 누락된 축의 값은 현재 값을 유지합니다. 재생 단계에서 축이 생략된 경우, HARP는 새로운 값을 지시하지 않고 해당 축을 현재 위치에 그대로 유지합니다.
기록된 매크로 및 해당 파일 구조에 대한 자세한 내용은‘매크로 파일 형식(Macro File Format )’을 참조하십시오.
홈 매크로
‘구성 가능한 홈 포즈’에서 설명한 바와 같이, 로봇의 구성을 기본 홈 포즈로 저장할 수 있습니다.
홈 매크로 실행 시에는 ‘충돌 회피’ 기능이 자동으로 적용되므로, ‘HARP ’는 로봇의 현재 자세, 설정된 홈 포즈, 그리고 작업 공간의 씬에 정의된 장애물을 바탕으로 이동 경로를 재계산합니다.
Home Pose가 저장되면,HARP 는 프로젝트의 raw/ 폴더 내에 다음 파일을 자동으로 생성합니다:CG0-HOME.hrpr
이 파일에는 설정된 홈 포즈가 저장됩니다.
홈 매크로의 재생 클릭할 때마다 경로 계획 기능은 저장된 Home Pose를 사용하여 장애물을 회피하는 궤적을 생성합니다. 생성된 계획 동작은 다음 파일로 저장됩니다:CG0-HOME-PLANNED.hrpr
계획된 궤적은 로봇의 현재 자세, 목표 홈 포즈(Home Pose), 작업 공간에 정의된 장애물에 따라 생성될 때마다 달라질 수 있습니다.
따라서 사용자가 기록한 동작 파일 외에도, 프로젝트의 raw/ 폴더에는 ‘Home’과 관련된 다음 두 개의 파일이 포함되어 있을 수도 있습니다:
CG0-HOME.hrpr— 설정된 홈 포즈를 저장합니다.CG0-HOME-PLANNED.hrpr— ‘홈 포즈’를 위해 마지막으로 생성된 장애물 회피 궤적을 저장합니다.
예
예를 들어, 프로젝트 이름이 Haply_로보틱스 그래서,Documents/projects 디렉터리에 위치해 있다고 가정합니다.
매크로를 기록하면,HARP 는 해당 기록을 프로젝트의 raw/ 폴더에 자동으로 저장됩니다. 기록된 매크로에 액세스하려면 다음 경로로 이동하십시오:
/Documents/projects/Haply_Robotics/raw/
이 디렉토리에는,.hrpr 정해진 형식으로 기록된 매크로 파일이 저장되어 있습니다.