하드웨어 구성
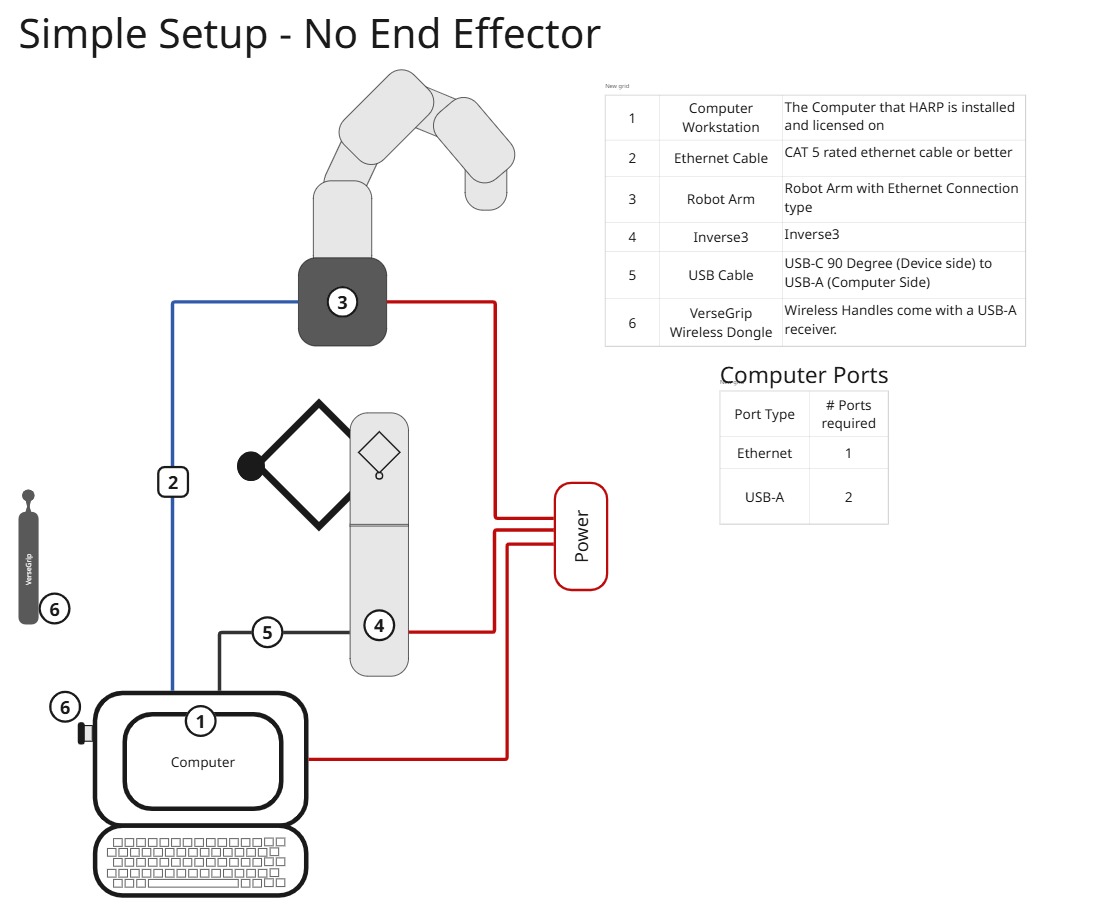
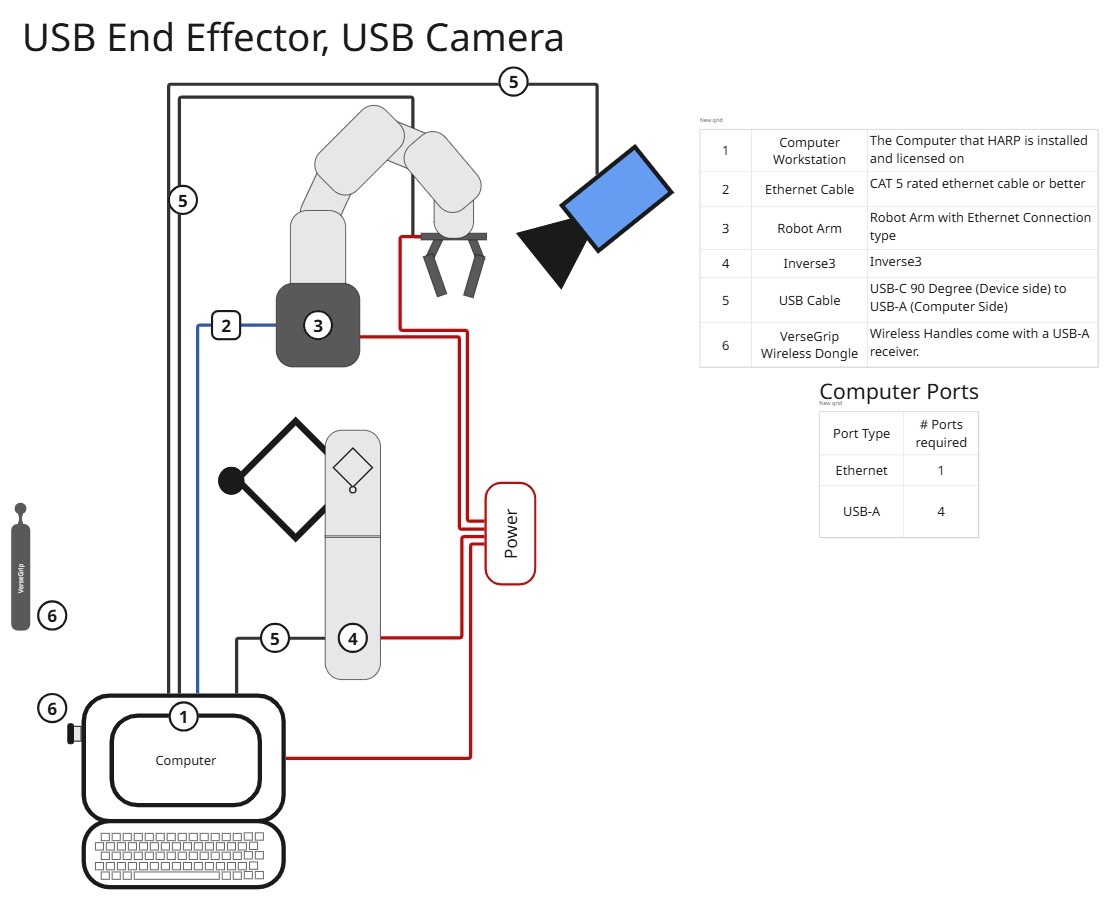
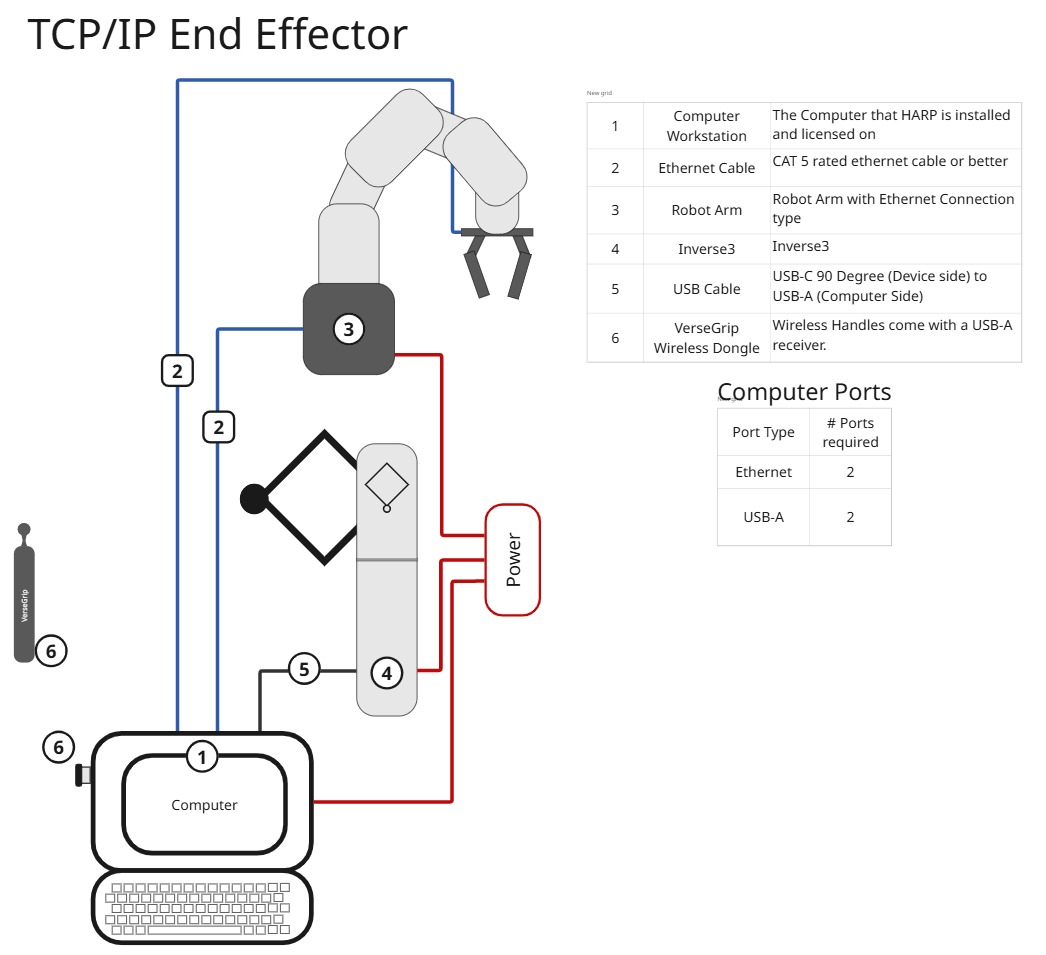
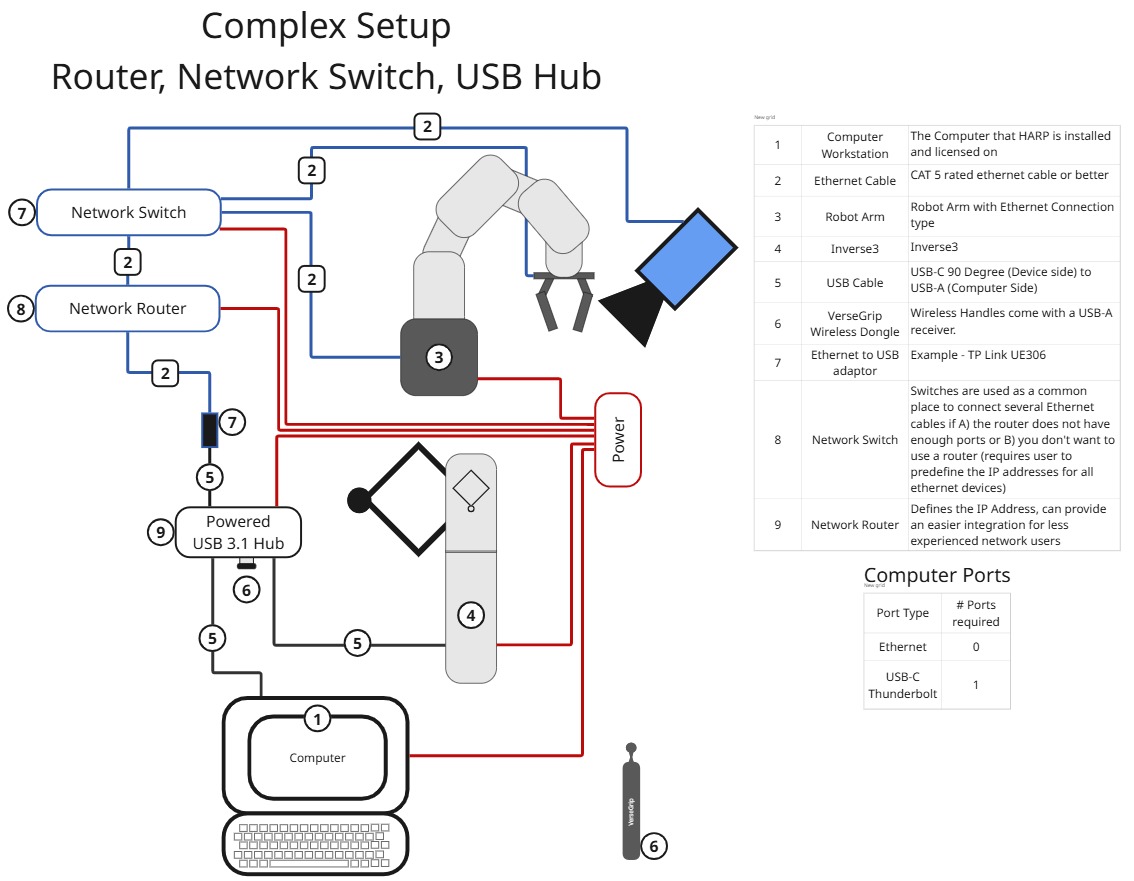
이 섹션에서는 일반적인 ‘ HARP ’ 시스템 구성을 시각적으로 파악하는 데 도움이 되는 하드웨어 레이아웃 예시를 제공합니다.
이 예시들은 리더 장치, 팔로워 로봇, 엔드 이펙터 및 지원 하드웨어의 여러 가지 실용적인 조합을 보여줍니다. 자체 시스템을 구축할 때 이를 참고로 삼되, 구체적인 구성은 용도와 연결된 하드웨어에 따라 달라질 수 있다는 점을 유의하시기 바랍니다.
메모
컴퓨터에 사용 가능한 USB 포트가 충분하지 않은 경우, 호환되는 USB 허브를 사용하여 Haptic Leader 장치를 연결할 수 있습니다.
안정적인 통신 및 포스 피드백 성능을 유지하려면 충분한 데이터 대역폭을 갖춘 USB 3.1 또는 Thunderbolt 규격의 허브를 사용하십시오.
모든 USB 허브가 실시간 햅틱 통신에 적합한 것은 아닙니다. 일부 허브는 여러 장치가 연결되었을 때 데이터 처리량을 제한하거나, 통신 문제를 일으키거나, 성능을 저하시킬 수 있습니다.
최상의 결과를 얻으려면:
- 평판이 좋고 적절한 등급을 받은 USB 3.1 또는 Thunderbolt 허브를 사용하십시오.
- 대역폭이나 전원 공급 능력이 제한적일 수 있는 저가형 허브는 피하십시오.
- 통신 문제나 힘 피드백 문제가 발생하면, 컴퓨터에 직접 연결하거나 다른 허브를 사용하여 장치를 테스트해 보십시오.
Haply 로보틱스 제품은 일반적으로 레노버, 앵커, ORICO, 케이블 매터스 등 유명 제조사 제품과의 호환성이 더 뛰어난 것으로 나타났으나, 호환성은 개별 허브 모델에 따라 다를 수 있습니다.