로봇의 자세
기본적으로 로봇은 작업 공간 원점 (0, 0, 0)에 위치합니다. 원격 조종을 시작하기 전에, 가상 작업 공간이 실제 설정과 일치하도록 로봇의 자세를 설정하십시오.
목표는 리더의 움직임이 팔로워의 움직임과 직관적으로 연동되도록 하는 것입니다. 예를 들어, 사용자가 입력 장치를 왼쪽으로 움직이면 로봇도 왼쪽으로 움직여야 합니다. 마찬가지로, 입력 장치를 위로 움직이면 로봇도 위로 움직여야 합니다.
로봇의 자세를 설정하려면:
- HARP 에서 ‘Worlspace ’ 페이지를 엽니다.
- 왼쪽에서 ‘작업 공간 구성’ 상자를 찾으세요.
- 왼쪽의 객체 목록에서 연결된 로봇을 선택하십시오.
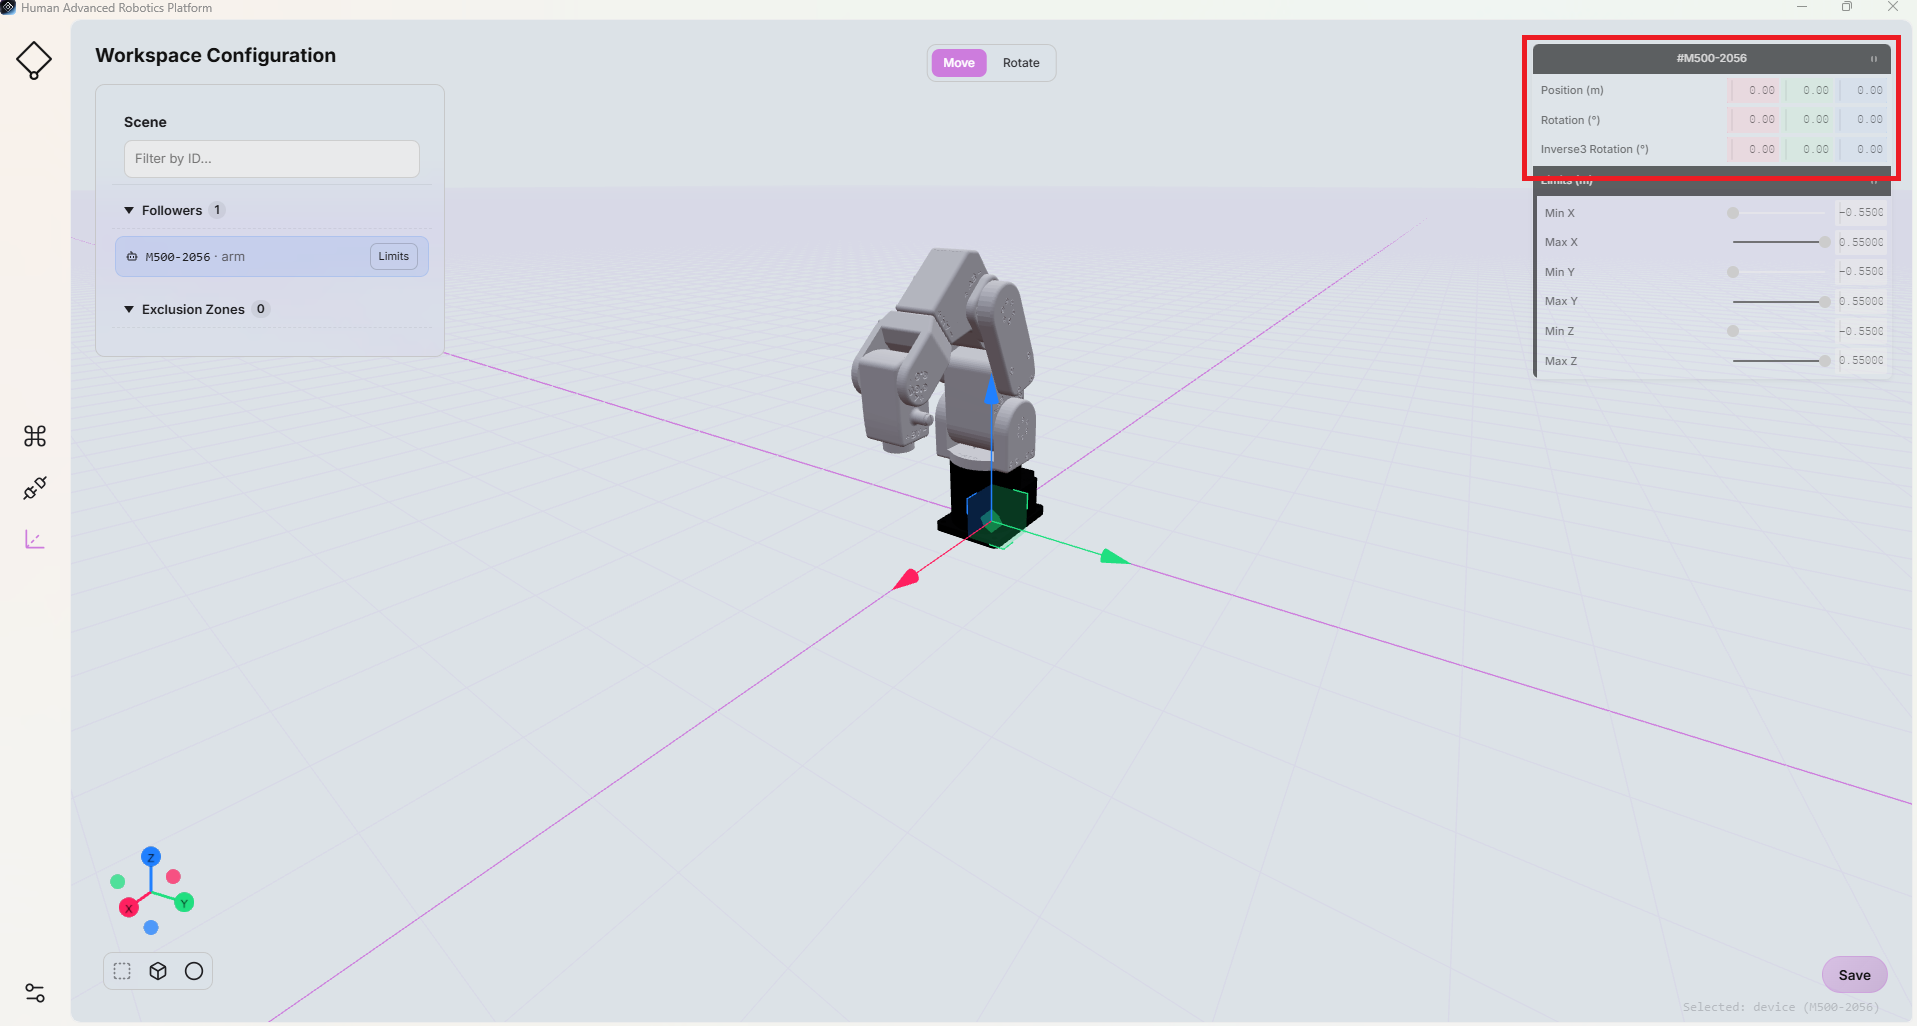
- 오른쪽에 있는 로봇 설정 필드를 사용하여 다음을 조정하십시오:
- 위치 (X, Y, Z): 작업 공간 내 로봇 베이스의 위치를 미터 단위로 설정합니다.
- 회전: 로봇 베이스의 방향을 도 단위로 설정합니다.
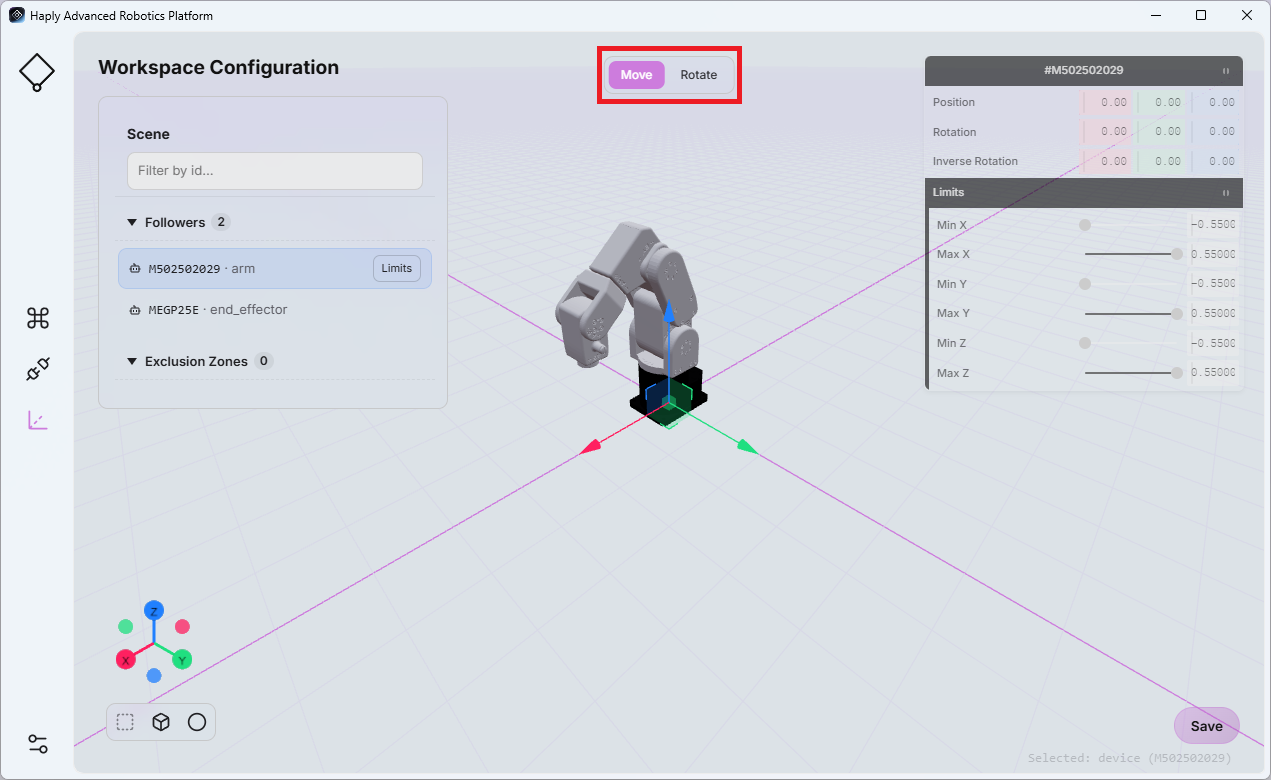
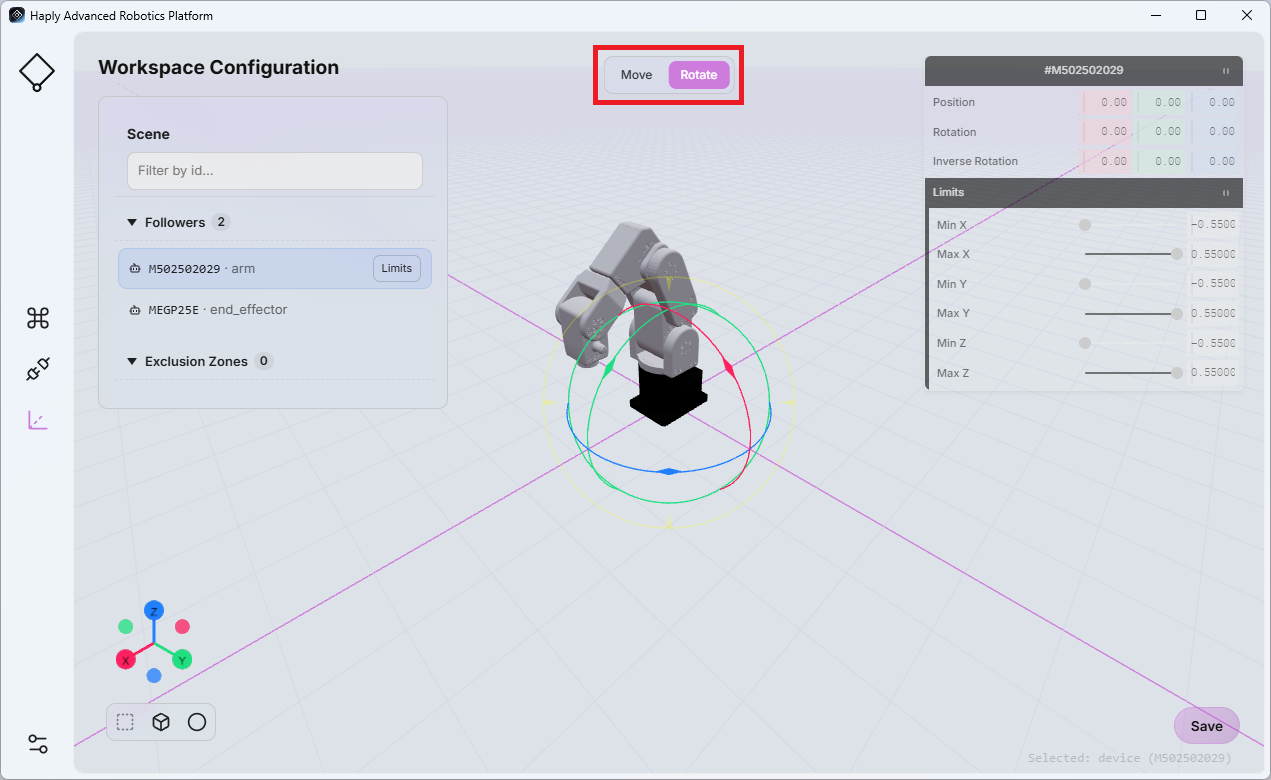
이러한 설정을 통해 물리적 작업 공간 내에서 로봇의 다양한 장착 위치와 방향을 표현할 수 있습니다.
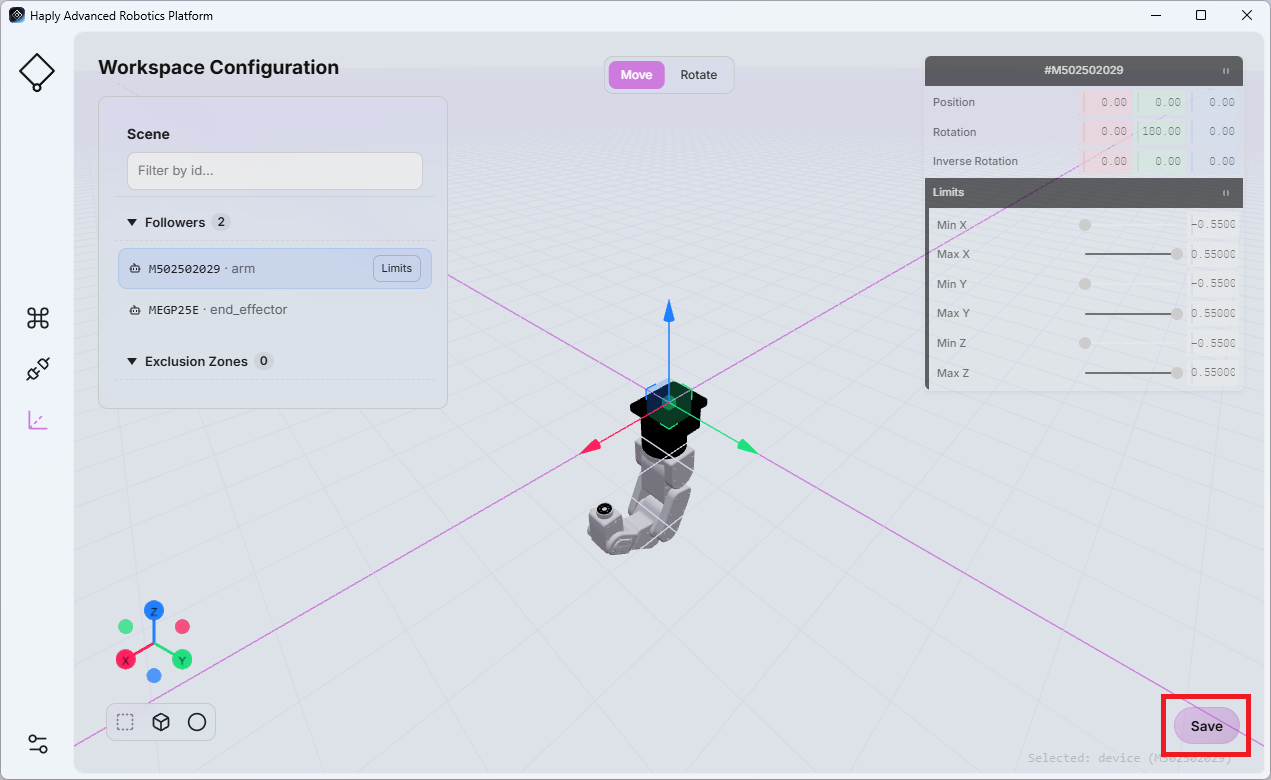
또한 Inverse3Inverse3 의 'Rotation' 필드에 있는 값을 조정하여 방향을 설정할 수도 있습니다. 이 값들은 도(°) 단위로 지정됩니다.
메모
업데이트된 설정을 저장하려면 페이지를 떠나기 전에 ‘저장’을 클릭하십시오.