SICK 안전 제어기
플렉시소프트 안전 컨트롤러
안전 제어기는 산업 자동화 분야에서 기계, 장비 및 작업자 간의 상호작용을 관리하는 데 널리 사용됩니다.
이 섹션에서는 SICK FlexiSoft 안전 컨트롤러와 HARP에 대한 내용을 다룹니다. 연결 시, 안전 컨트롤러는 외부 안전 장치를 모니터링하고 현재 안전 상태를 HARP 에 실시간으로 전송할 수 있습니다.
이를 통해 ‘ HARP ’는 안전 컨트롤러로부터 수신된 신호를 바탕으로 일시 정지 또는 정지 요청과 같은 안전 관련 상황에 적절히 대응할 수 있습니다.
술어
-
PLC — 프로그래머블 로직 컨트롤러(Programmable Logic Controller): 자동화 및 제어 로직을 실행하는 데 사용되는 컨트롤러.
-
IP 주소 (
connect_addr): 안전 컨트롤러 또는 통신 게이트웨이에 할당된 고정 IP 주소입니다. HARP 과의 안정적인 연결을 유지하려면 고정 IP 주소가 필요합니다. 전원을 껐다가 다시 켤 경우 할당된 IP 주소가 변경될 수 있으므로 DHCP 사용은 피하십시오. -
기본 게이트웨이 (
gateway): 로컬 네트워크에서 사용하는 게이트웨이 주소. 일반적인 예로는 다음과 같은 것들이 있습니다.192.168.0.1그리고10.0.0.1, 네트워크 구성에 따라 다릅니다. -
STOP 바이트 (
estop_byte): HARP 가 정지 또는 비상 정지 상태를 모니터링하는 데 사용하는 설정된 바이트입니다. -
PAUSE 바이트 (
pause_byte): HARP 가 일시적인 프로세스 중단을 모니터링하는 데 사용하는 구성된 바이트입니다. 이 바이트가 트리거되면, HARP 는 리더 장치의 클러치를 해제하는 것과 유사한 방식으로 원격 조작을 일시 중지합니다.
다운로드 - 안전 설계자
SICK는 지원되는 SICK 안전 컨트롤러를 구성하고 프로그래밍하는 데 사용되는 소프트웨어 애플리케이션인 ‘Safety Designer’를 제공합니다.
Safety Designer는 다음 기능을 위한 그래픽 인터페이스를 제공합니다:
- 안전 로직 생성 및 라우팅
- 안전 프로그램의 검증 및 서명
- 안전 구성 모니터링 및 디버깅
- 안전 컨트롤러와의 통신 설정
- 안전 프로그램을 컨트롤러로 전송
Safety Designer의 설치 및 사용에 대한 자세한 지침은 SICK의 공식 문서와 지원 자료를 참조하십시오.
예시 하드웨어
이 예시 설정에 필요한 하드웨어는 다음과 같습니다.
- 플렉시소프트 CPU - FX3-CPU000000
- FlexiSoft 시스템 플러그 - FX3-MPL000001
- 플렉시소프트 프로그래밍 케이블 - DSL-8U04G02M025KM1
- FlexiSoft 이더넷/IP 모듈 - FX0-GENT00000
- 플렉시소프트 XTIO - FX3-XTIO84002
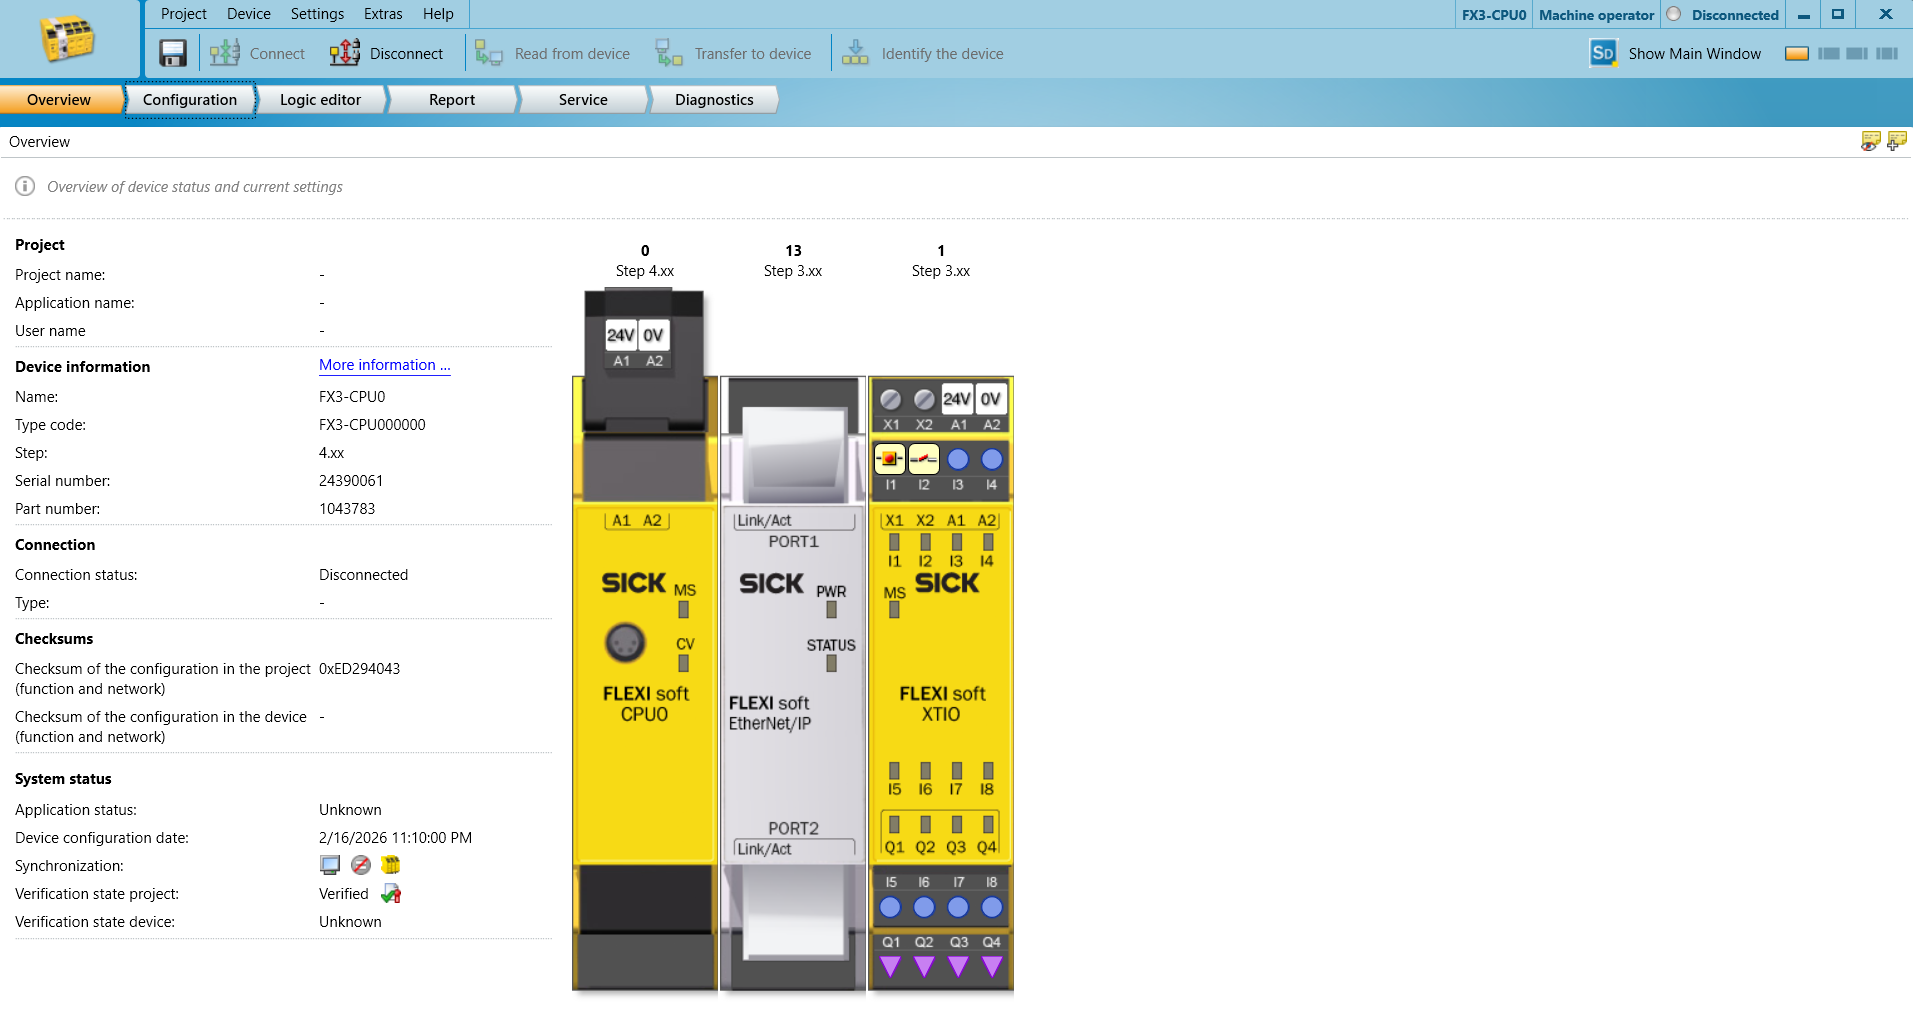
안전 PLC를 설정하세요
네트워크 설정:
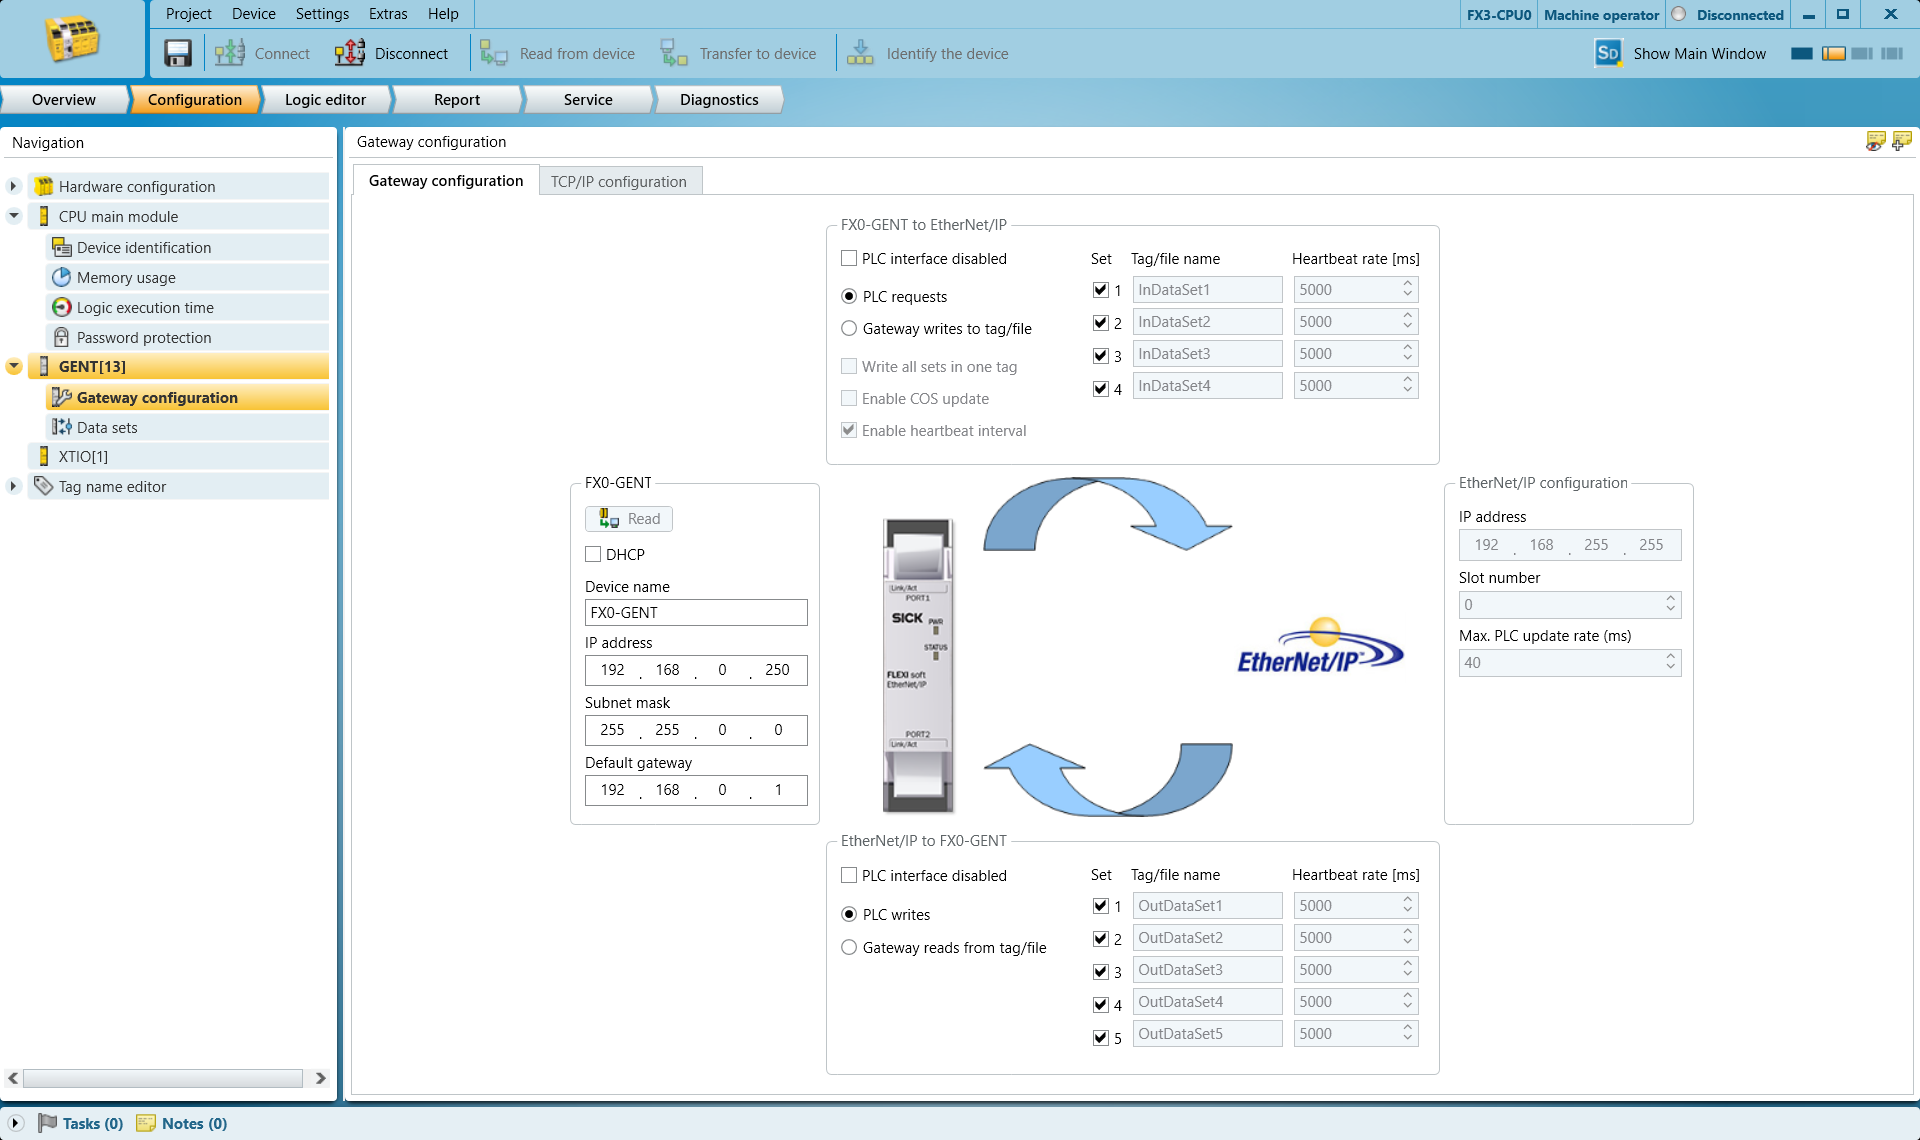
GENT 게이트웨이 구성 탭에서 IP 주소와 기본 게이트웨이를 설정하십시오.
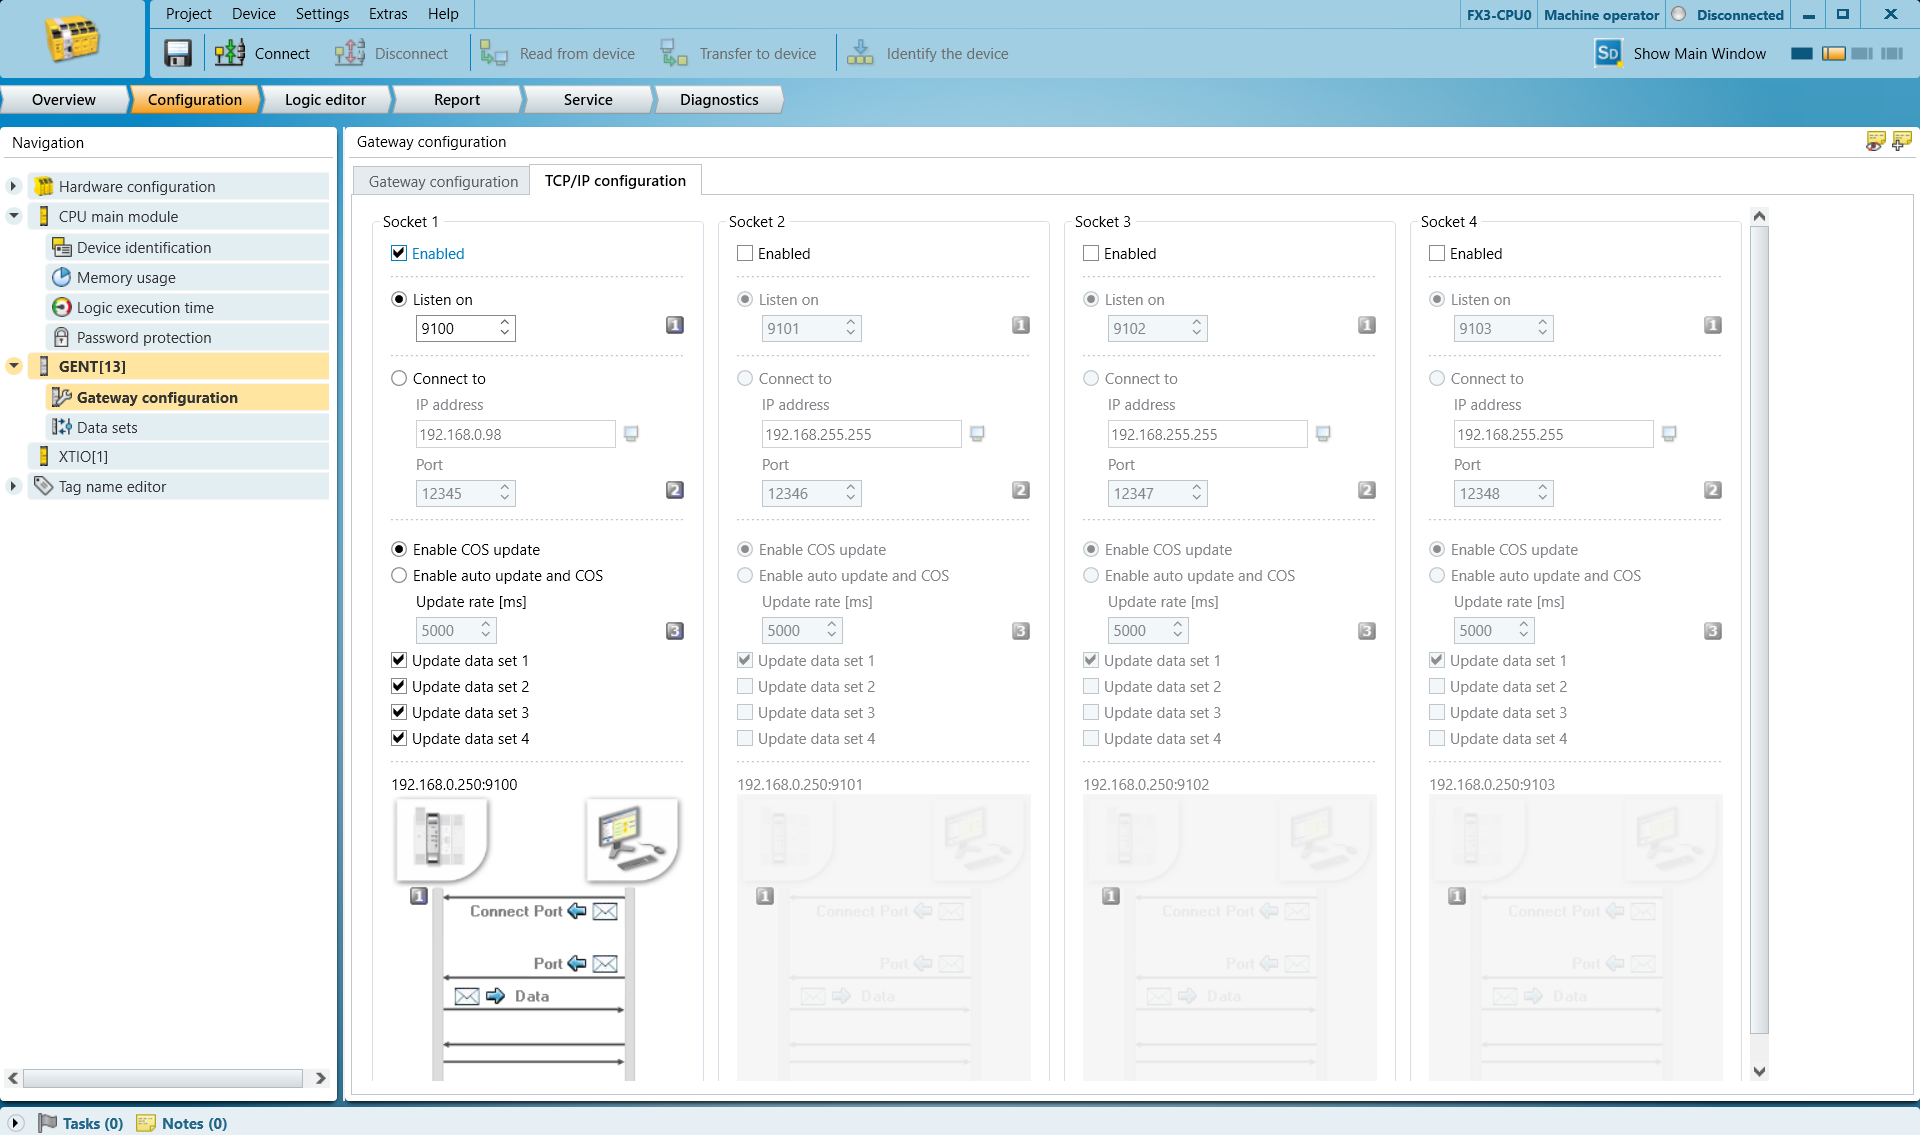
TCP/IP 구성 탭으로 이동하여 수신 대기(Listen On)를 활성화하고 원하는 포트 번호를 설정하십시오. 대부분의 경우 기본값인 9100번 포트를 사용해도 됩니다.
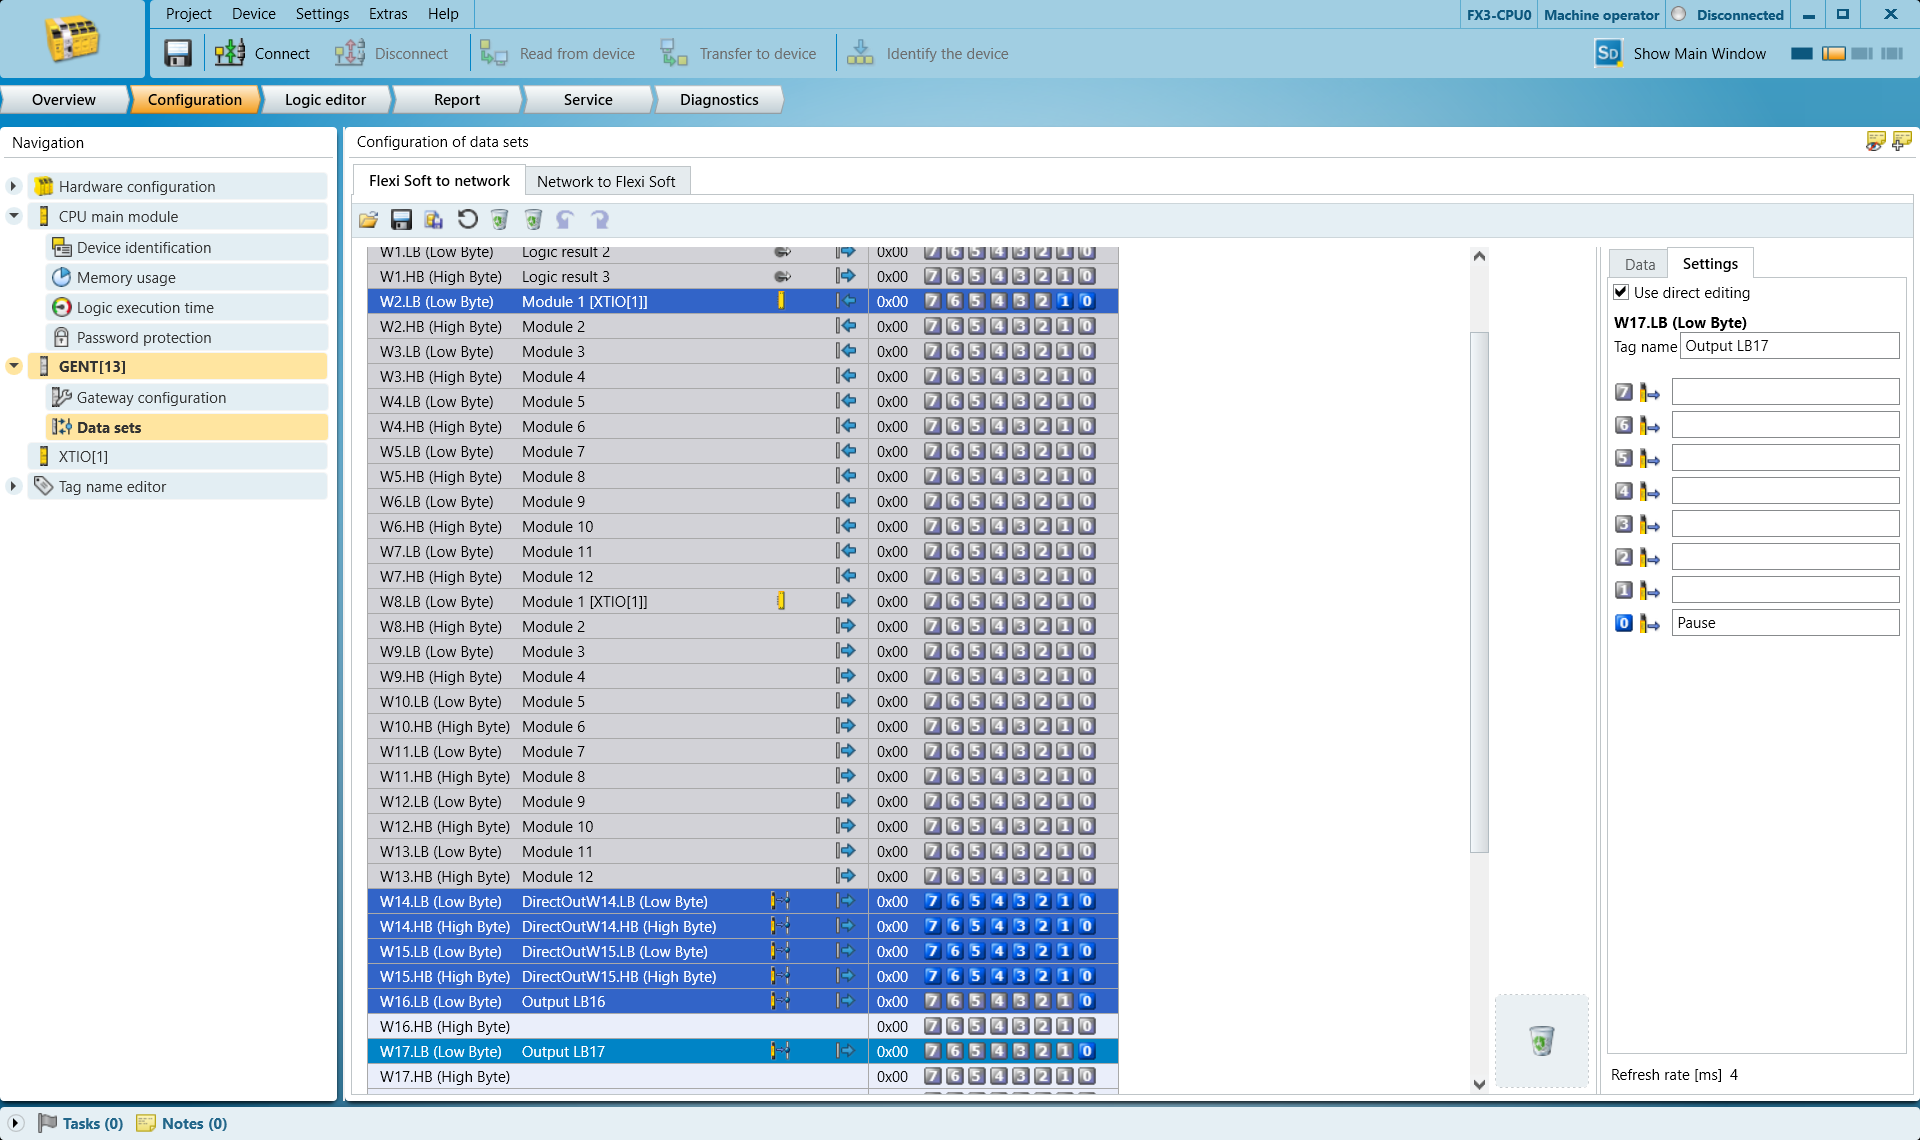
데이터 세트로 이동하여 STOP 및 PAUSE 트리거에 사용할 출력 바이트를 결정하십시오.
Harp 선택한 바이트의 0번째 비트를 모니터링합니다. 해당 바이트를 불리언 값처럼 처리합니다. 다른 비트를 선택하면 작동하지 않으므로 선택하지 마십시오.
여기서는 다음을 사용합니다:
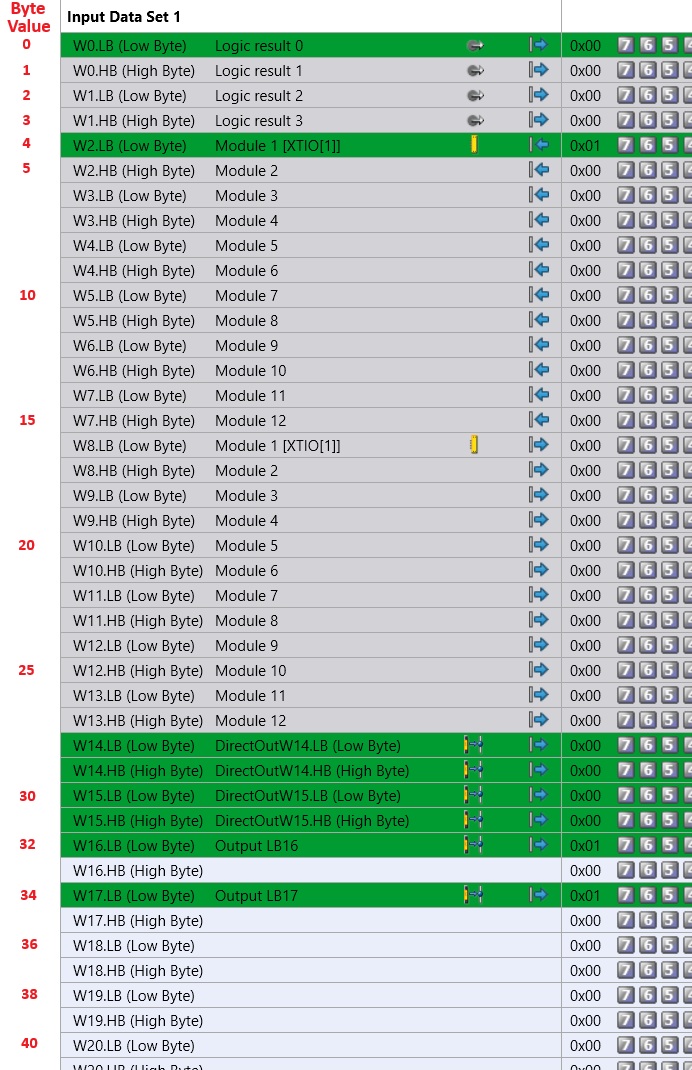
STOP을 위한 16번째 바이트(하위 바이트)
PAUSE를 위한 17번째 바이트(하위 바이트)
W16.LB 라인(하위 바이트)을 선택하고 오른쪽 0번째 비트를 확인하면 해당 비트에 STOP이라는 이름을 지정할 수 있습니다.
이 태그는 나중에 프로그램에서 항목을 식별하는 데 도움이 됩니다.
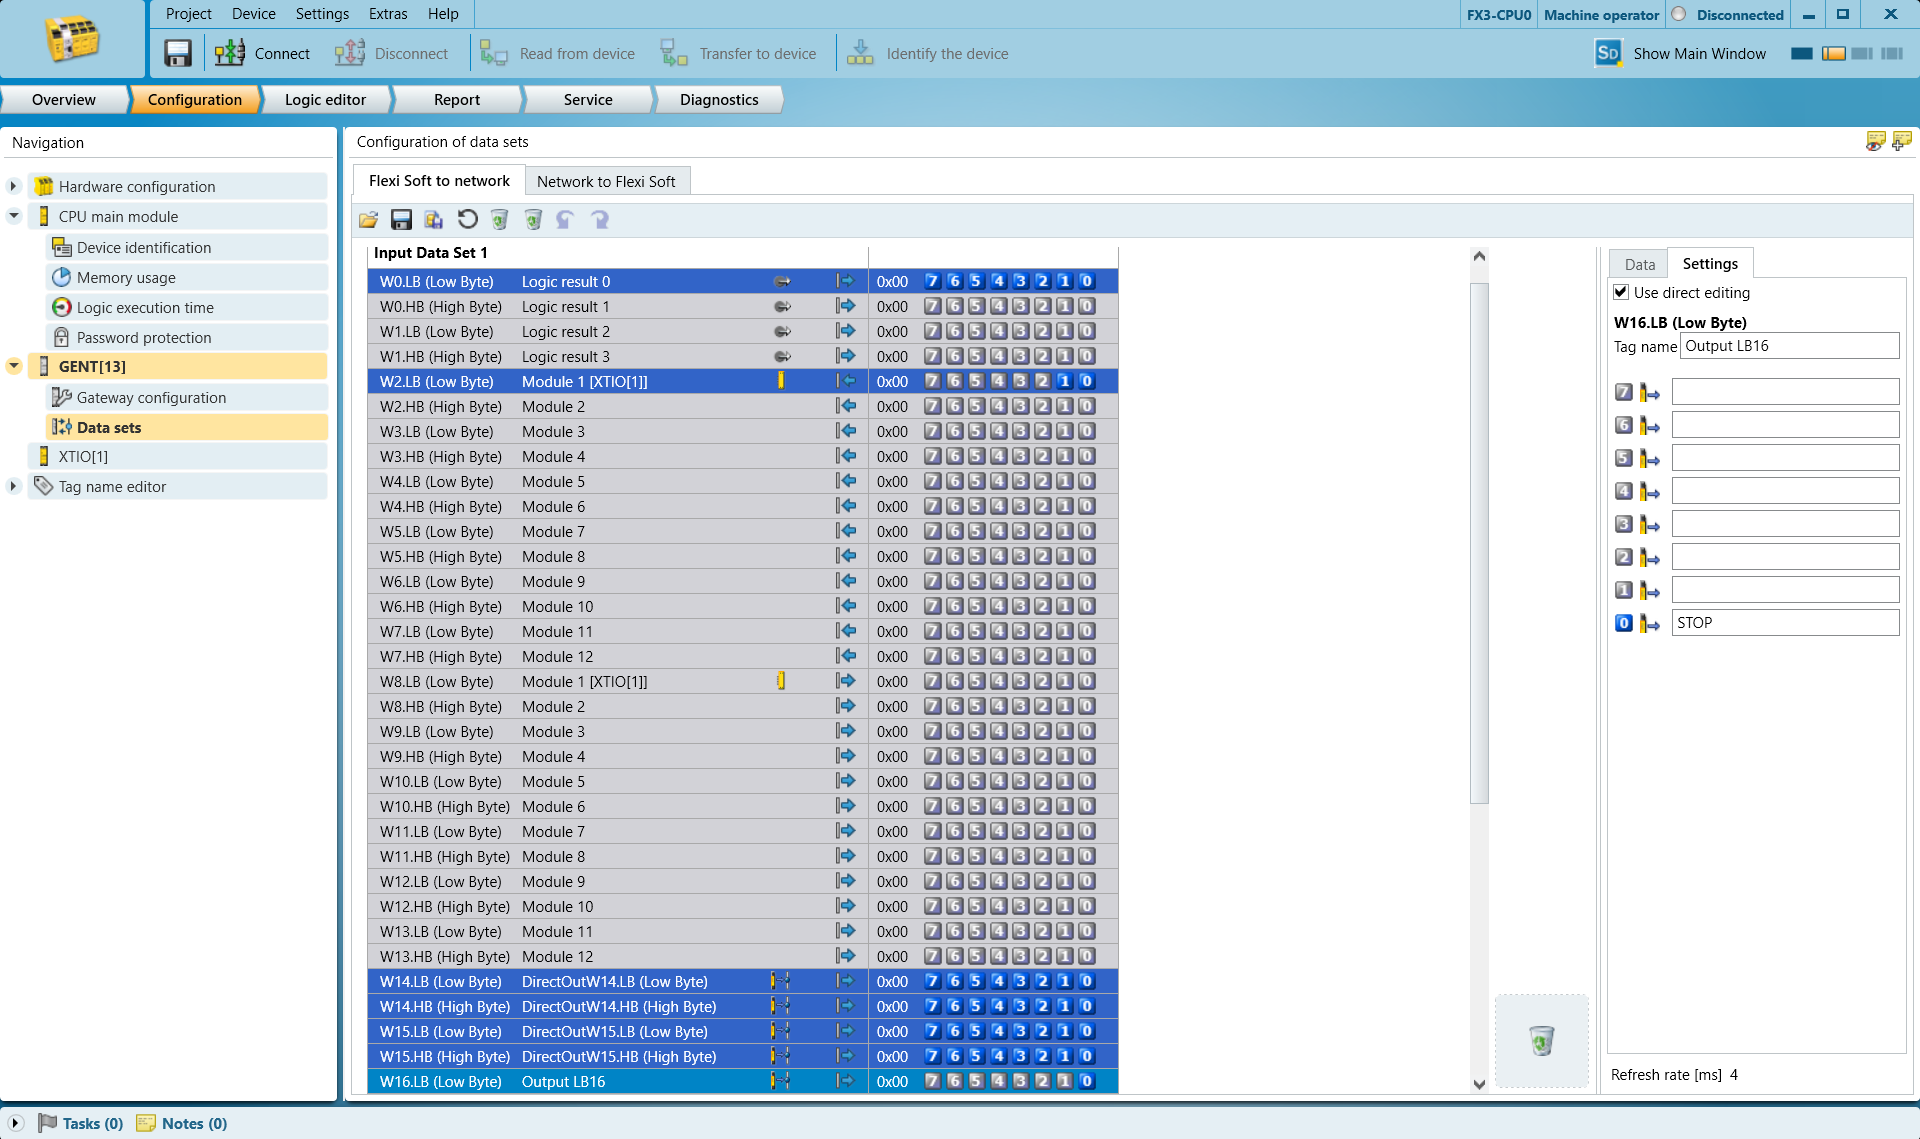
W17.LB 라인(하위 바이트)을 선택하고 오른쪽 0번째 비트를 확인하면 이름을 지정할 수 있습니다. 정지시키다
프로그램 작성
HARP 시스템이 정상적인 대기 상태에 있을 때, 구성된 STOP 및 PAUSE 바이트가 HIGH 상태일 것으로 예상합니다.
이 모니터링 로직을 통해 ‘ HARP ’는 로봇 작동이 시작되기 전에 안전 컨트롤러가 연결되어 있고 정상적인 작동 상태를 보고하고 있는지 확인할 수 있습니다. 안전 컨트롤러와의 통신이 끊어지면, ‘ HARP ’는 모니터링 대상인 안전 신호를 사용할 수 없는 상태로 간주하고, 통신이 복구되고 구성된 바이트가 예상되는 HIGH 상태로 돌아올 때까지 작동을 차단합니다.
아래 예제에서는 다음을 사용합니다:
- 정상적으로 개방된 (N.O.) 푸시 버튼을 사용하여 도어 스위치나 라이트 커튼과 같은 장치를 나타냅니다. 이 입력은 정지시키다 ~에서 신호
17.LB. - 정상적으로 닫힌 (N.C.) 비상 정지 접점이 다음과 연결된 중지 ~에서 신호
16.LB.
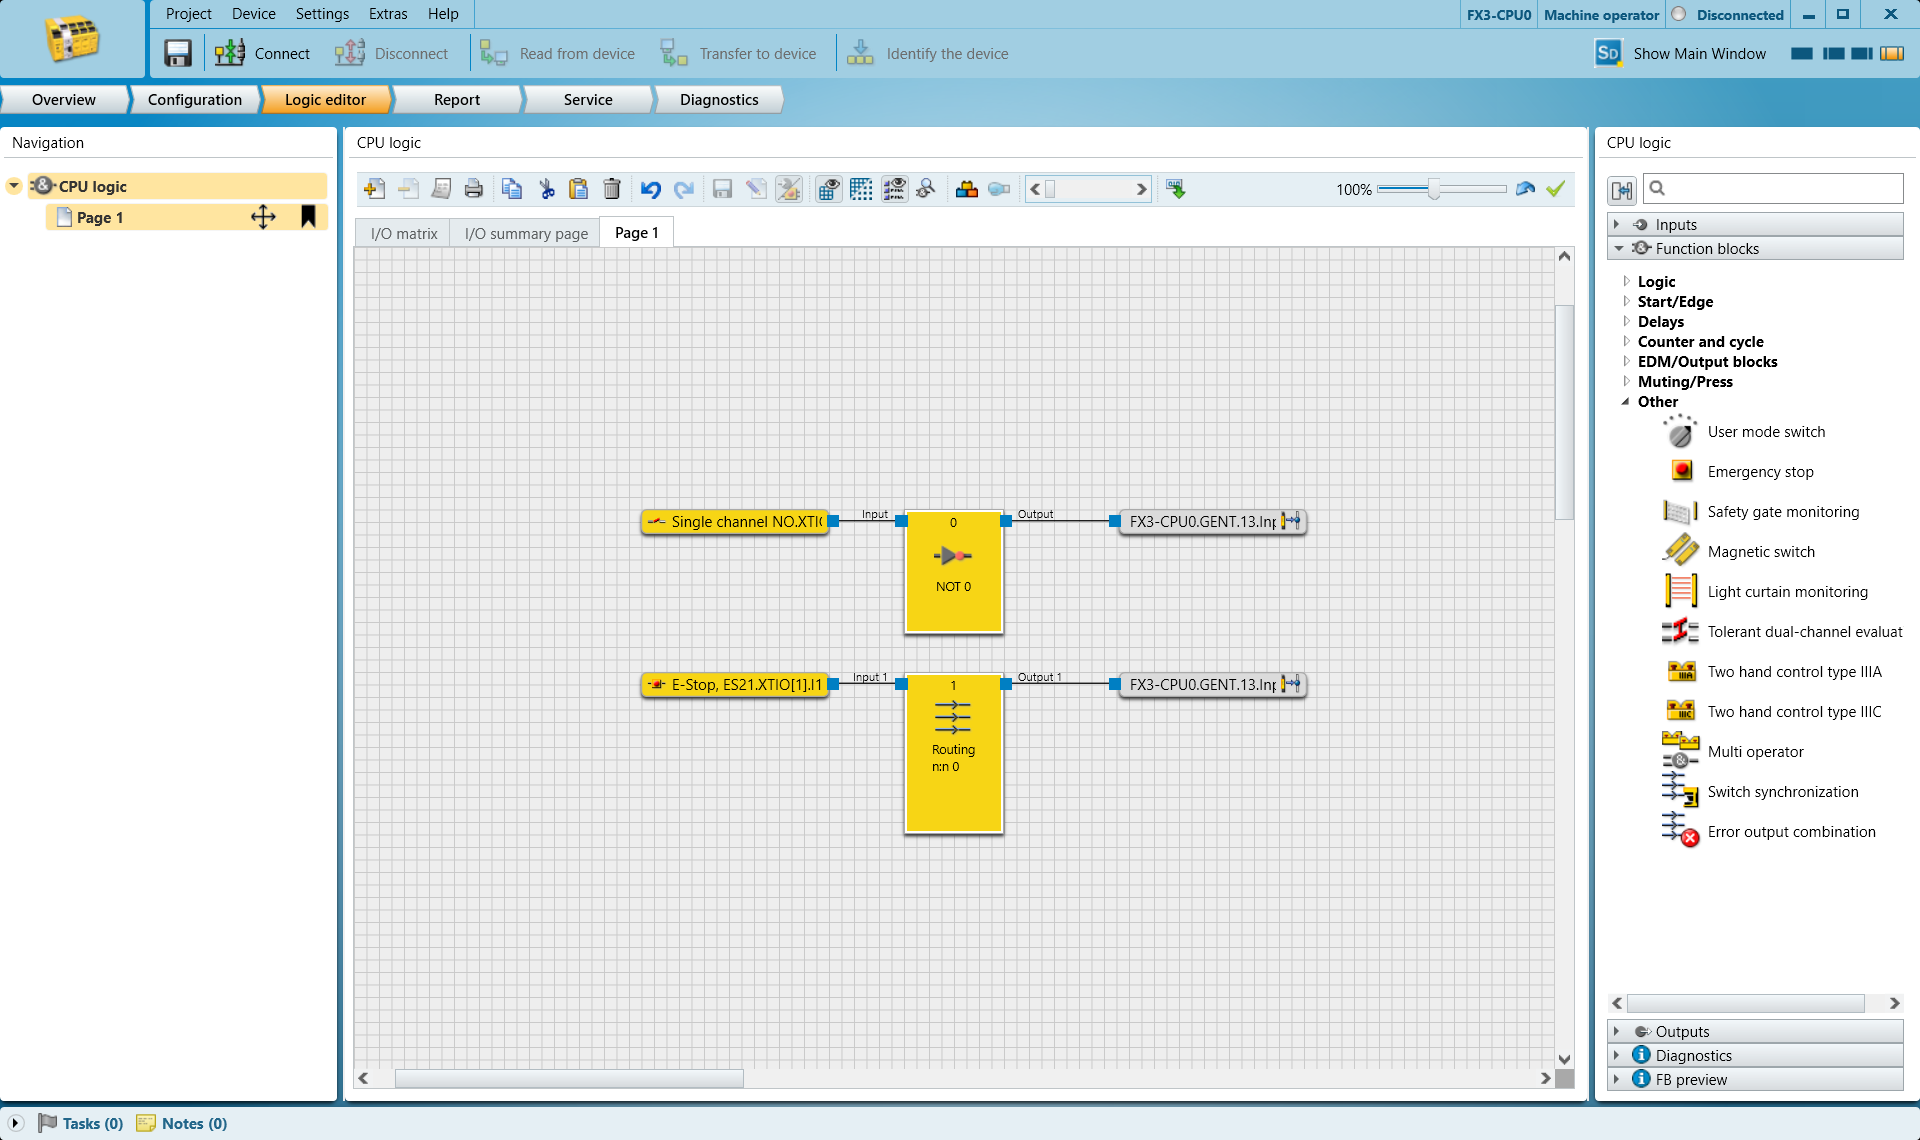
N.O. 입력이 작동되면, HARP 는 입력이 해제되고 정지시키다 ~에서 신호 17.LB 예상된 HIGH 상태로 돌아갑니다.
비상 정지(E-Stop )가 작동되면, HARP 는 현재 진행 중인 세션을 중지하고 작동이 계속되는 것을 방지합니다. 비상 정지 상태가 해제된 후에는 작동을 재개하기 전에 시스템을 재설정해야 합니다.
응용 프로그램 및 안전 아키텍처의 요구 사항에 맞게 PLC 로직을 수정하십시오. 필요한 경우 여러 안전 장치를 하나의 모니터링 태그로 통합할 수 있습니다.
또한 PLC 로직은 로봇 제조사가 내장한 안전 기능과 적절하게 통합되어야 합니다.
안전 프로그램의 구성 및 검증이 완료되면, ‘장치로 전송’ 버튼을 사용하여 PLC로 프로그램을 전송한 후 다음 단계로 진행하십시오.
선택한 바이트와 해당 바이트 값이 아래 표에 매핑됩니다.
HARP 프로젝트 설정
- 기존의 HARP 프로젝트에서 ‘연결’ 화면으로 이동한 후, ‘연결 추가’ 버튼 옆에 있는 방패 모양 아이콘을 클릭합니다.
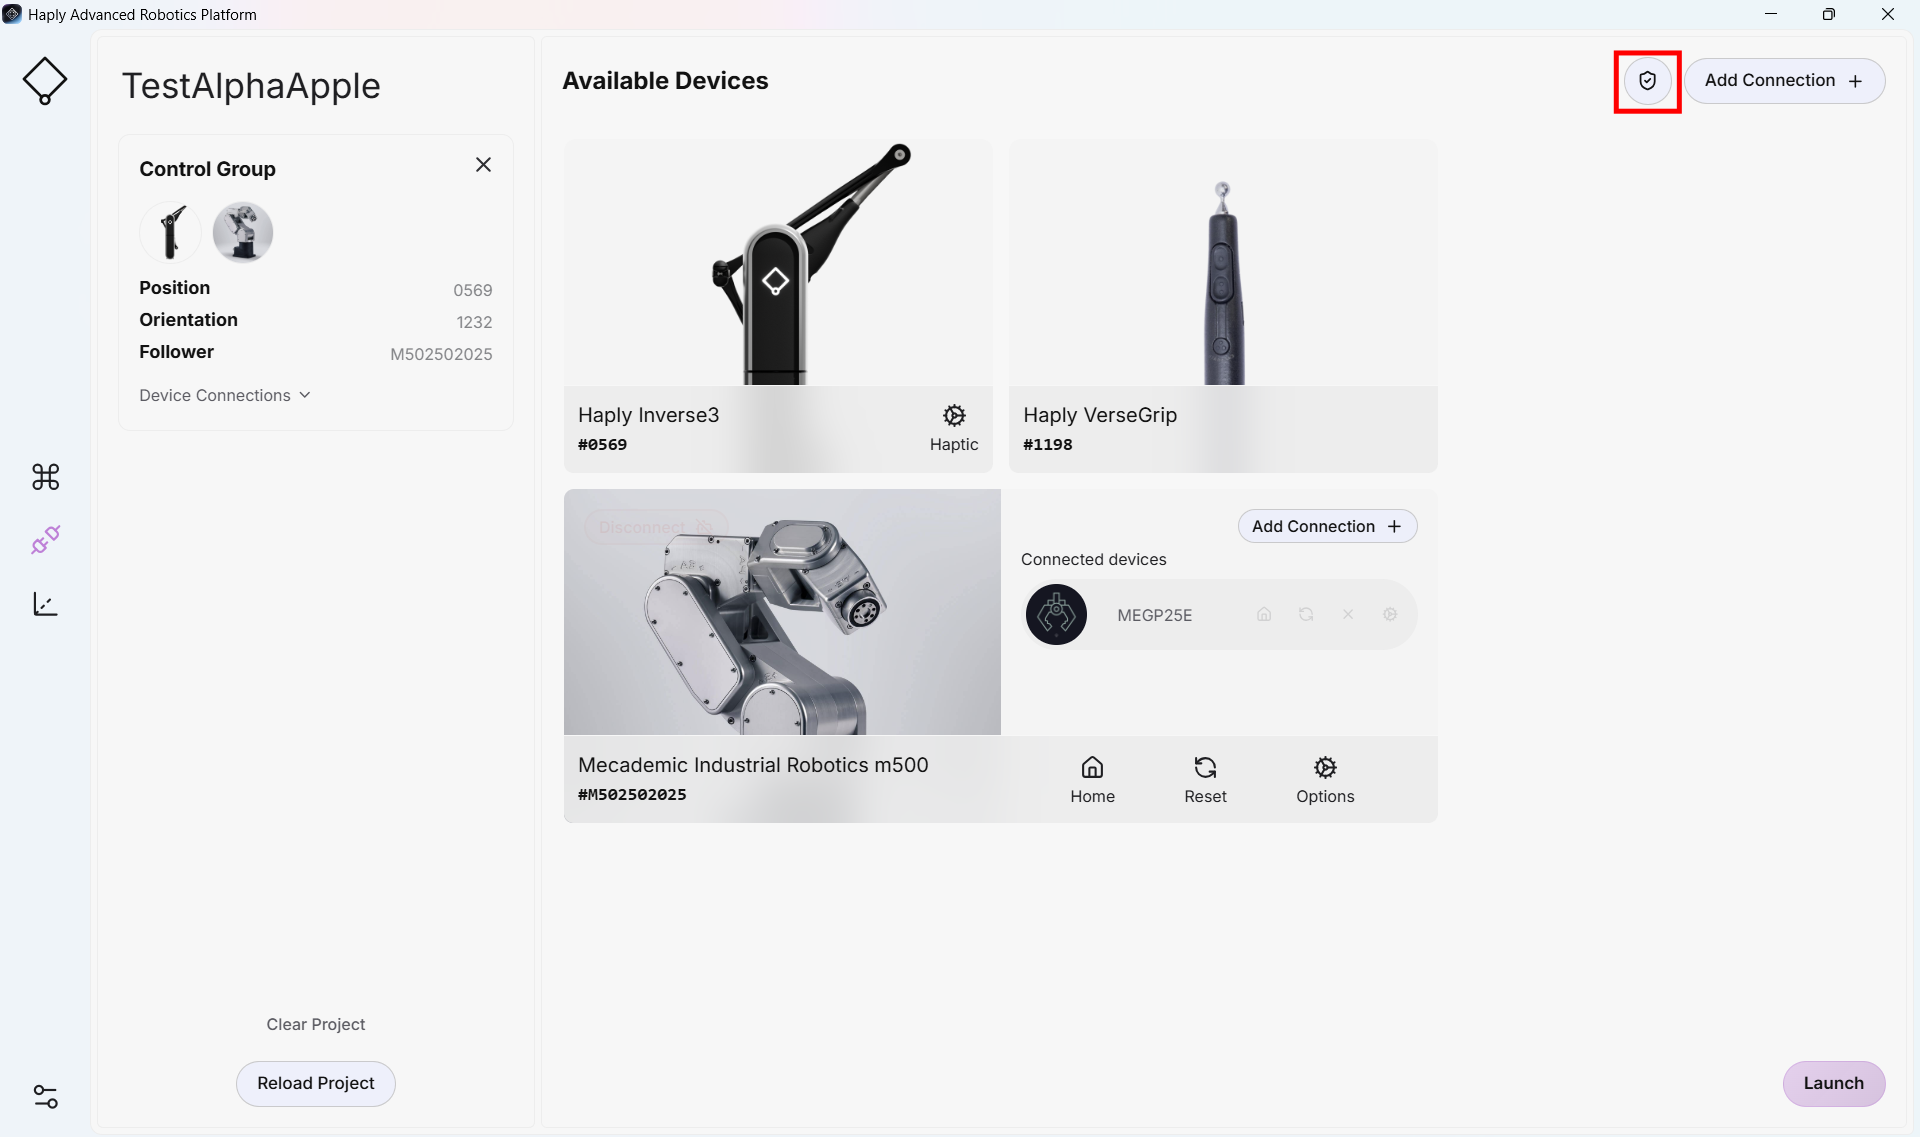
- 안전 컨트롤러 토글을 켜기
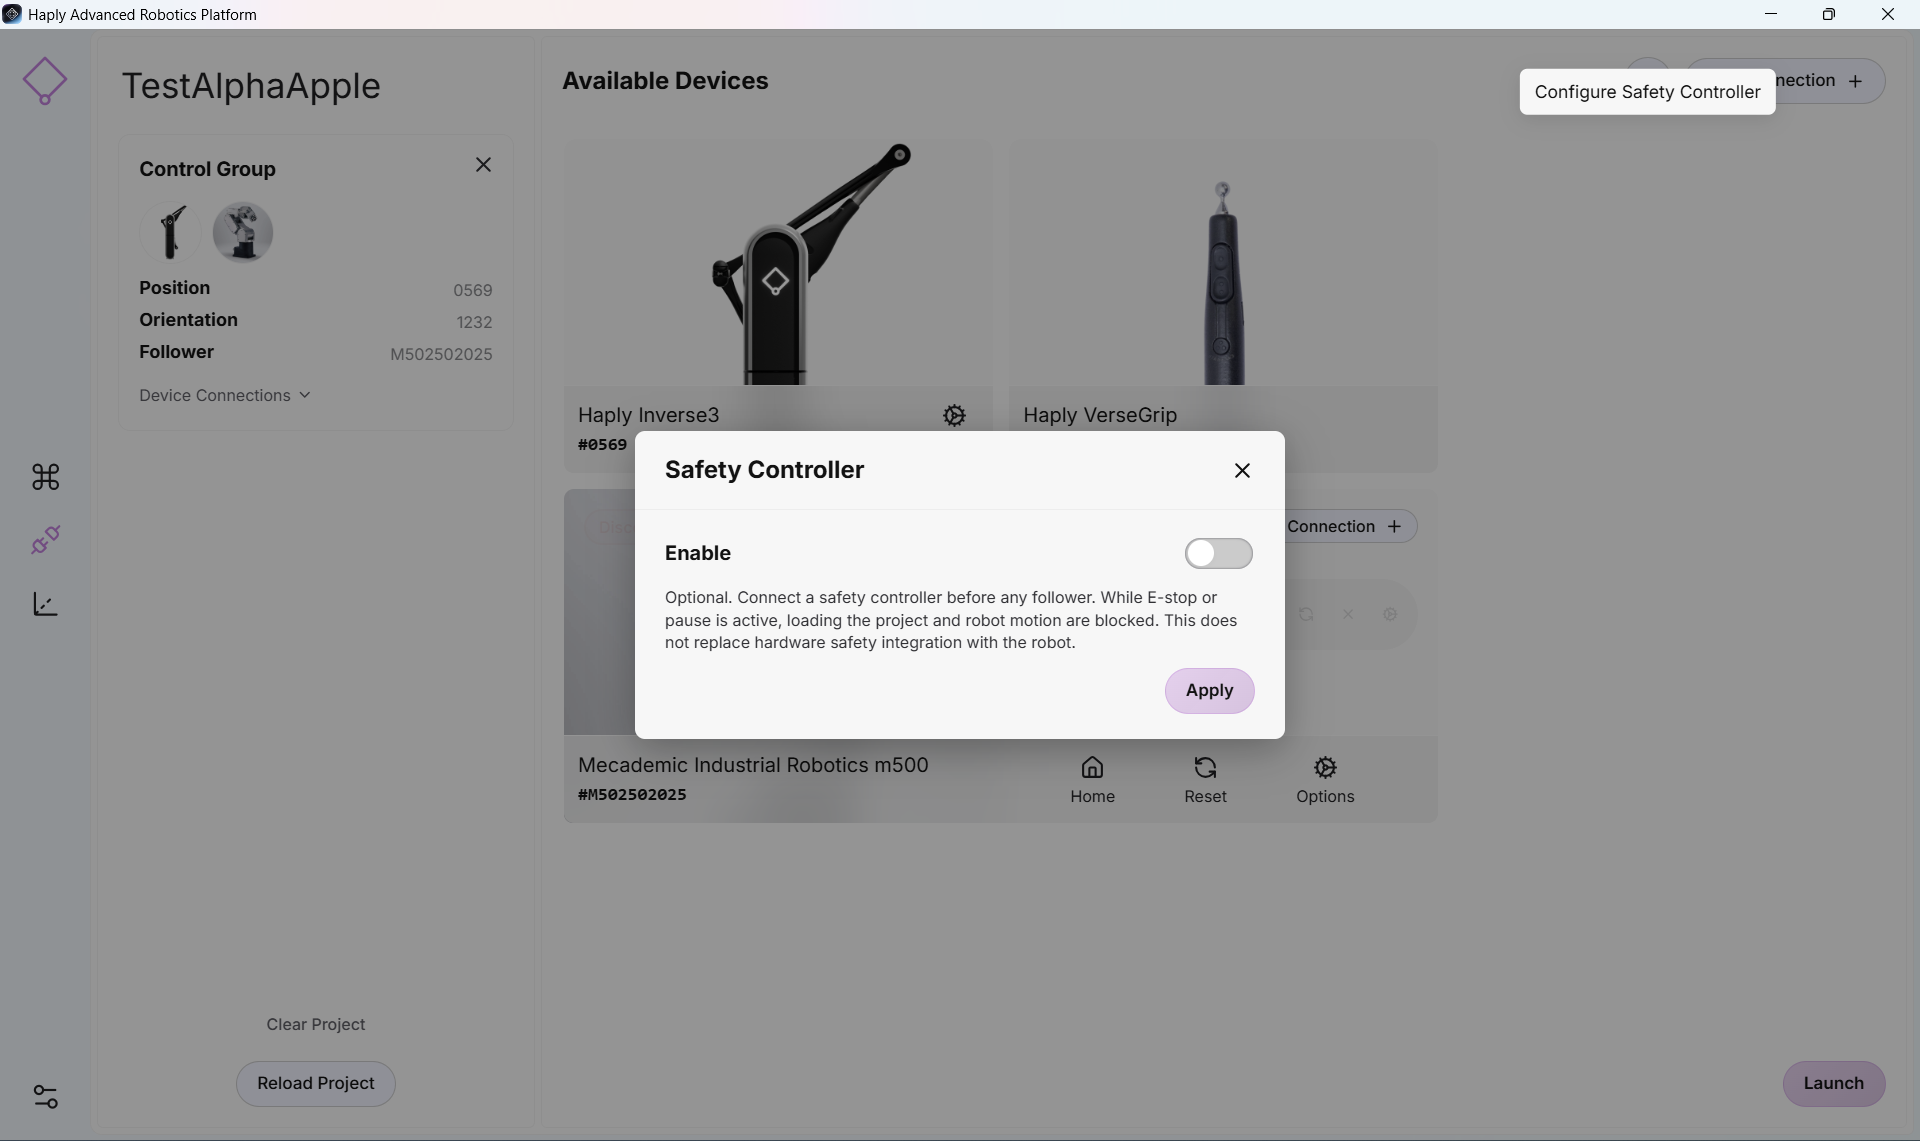
- 이제 안전 컨트롤러의 구성 설정에 접근할 수 있습니다.
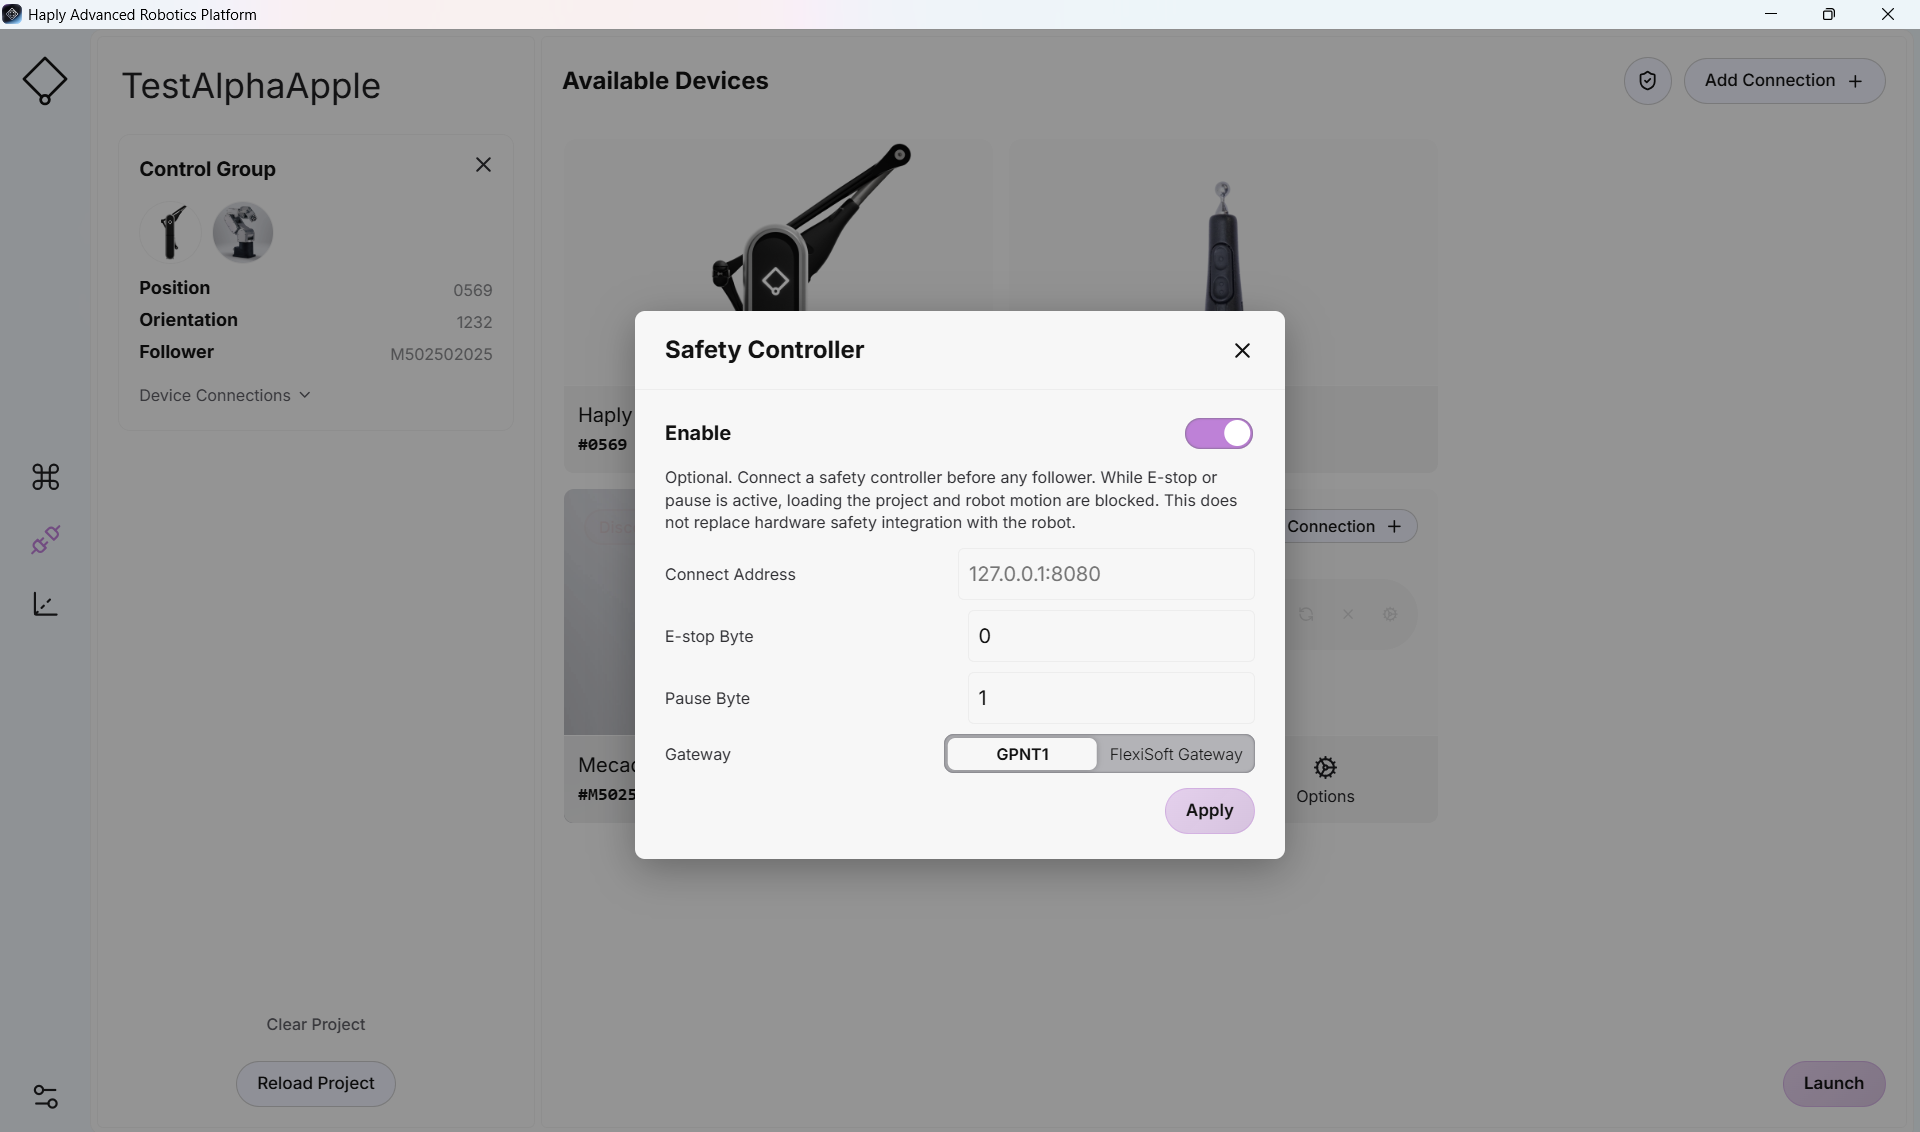
-
위에서 선택한 IP 주소와 바이트 번호를 가져옵니다. 이를 양식의 각 입력란 설정에 적용합니다.
FlexiSoft 컨트롤러를 사용 중인 경우 - FlexiSoft 토글을 선택하십시오. GPNT는 Flexi-Compact에 사용됩니다.
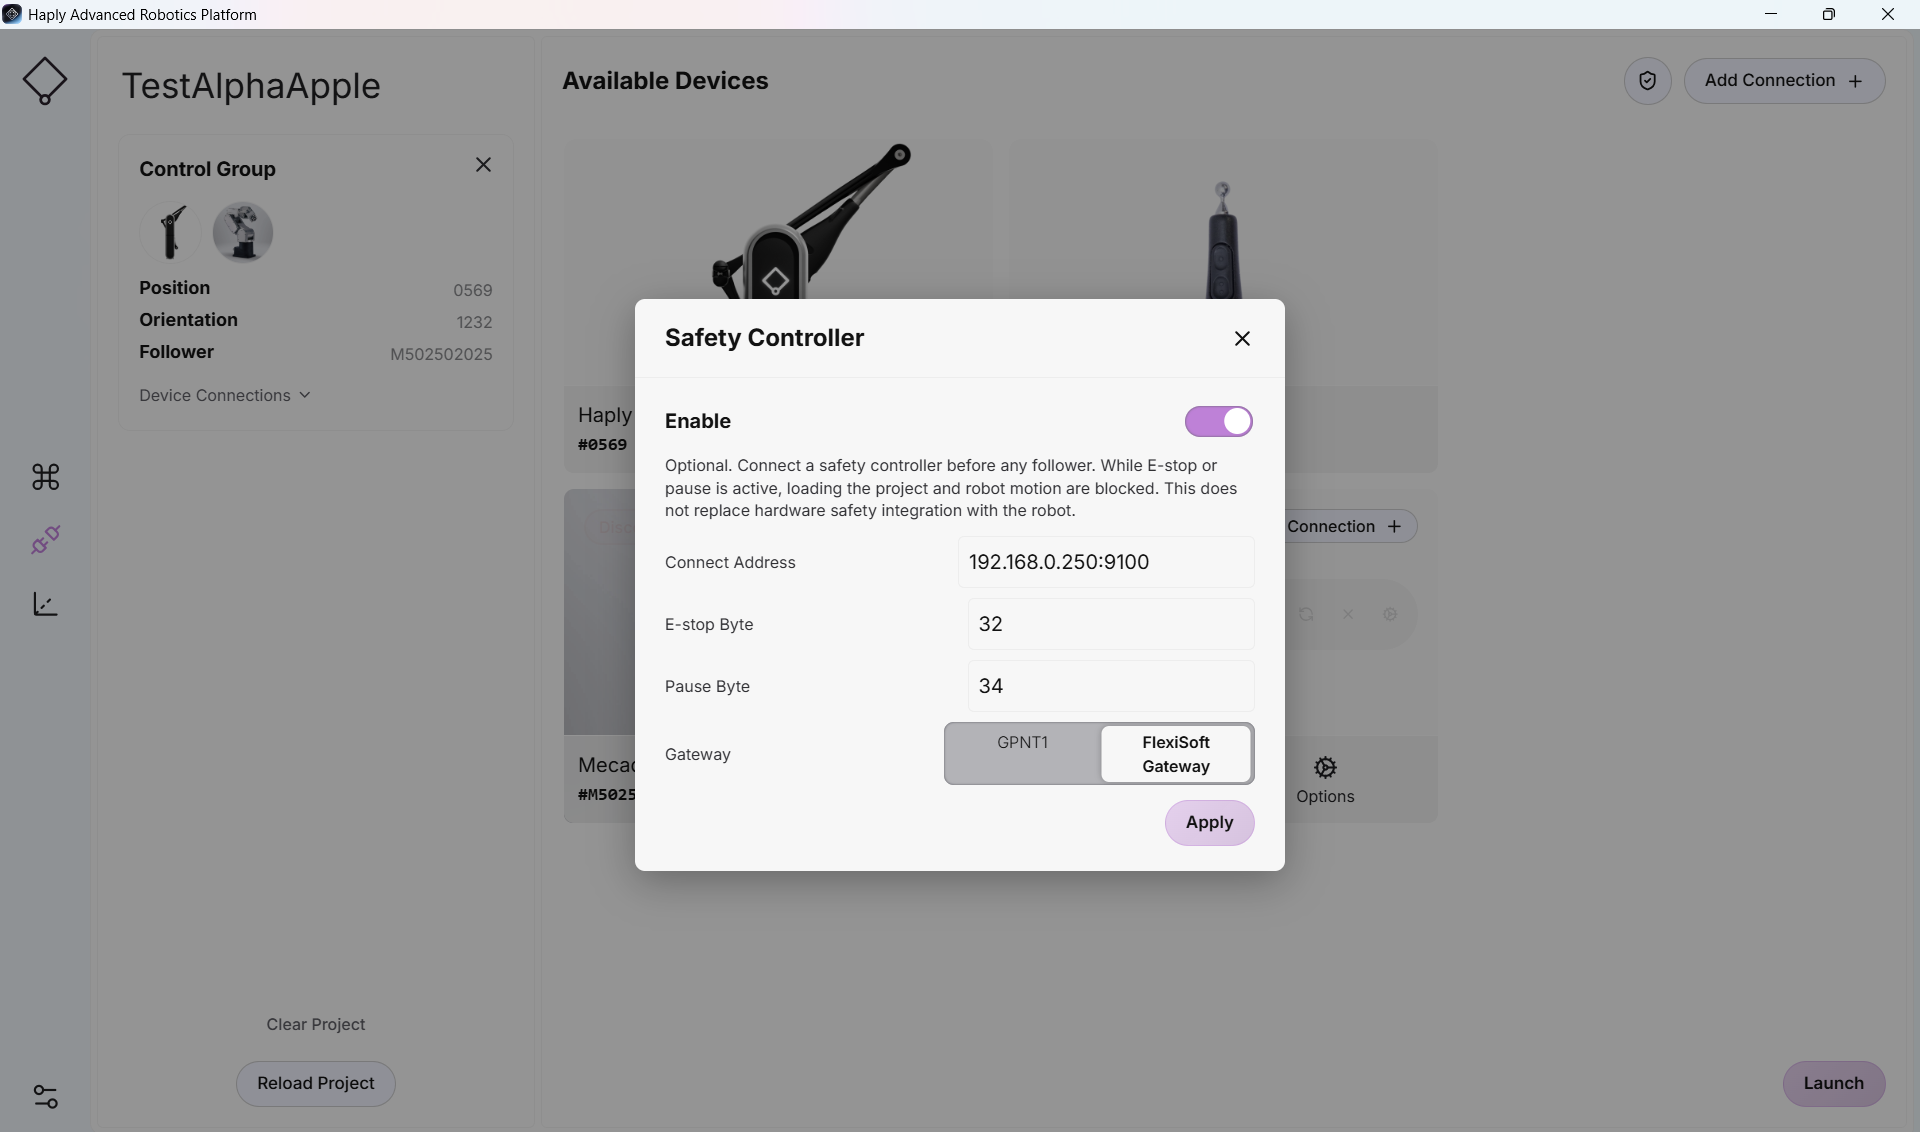
- 모든 연결이 올바르게 이루어졌다면, 제어 화면을 문제없이 사용할 수 있습니다.
연결 화면을 넘어가지 못하거나, 제어 화면에서 로봇을 움직일 수 없는 경우, 비상 장치가 출력을 작동시키고 있지 않은지 확인하십시오. 또한, 해당 장치와의 유선 연결이 제대로 되어 있고 전원이 켜져 있으며, 전면 패널에서 정상적으로 작동하는지 확인하십시오.