Inverse3 매개변수
다음의 [ 옵션 ] 버튼을 클릭하면 Haply Inverse3, 연결된 팔로워 기기와는 별개로 두 가지 기기별 설정을 사용할 수 있습니다.
이러한 설정은 ‘ Haply ’ 서비스를 통해 제공되며, 필요에 따라 활성화, 비활성화 또는 조정할 수 있습니다.
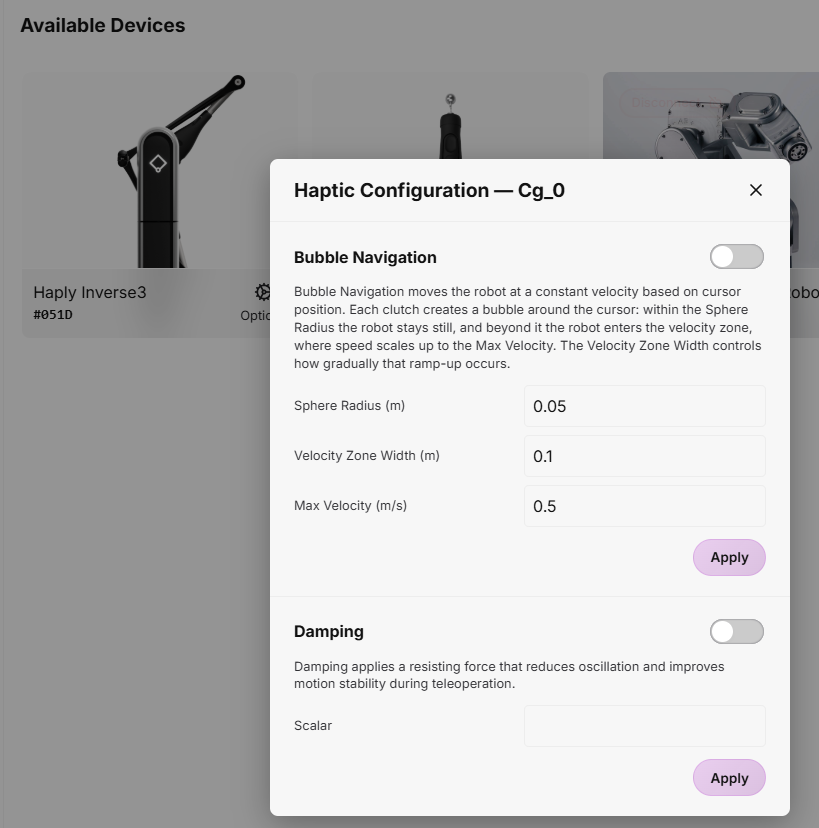
버블 탐색
버블 내비게이션을 사용하면 클러치를 반복적으로 조작하지 않고도 Inverse3 클러치를 반복적으로 작동시키지 않고도 팔을 더 넓은 작업 공간 전체로 이동시킬 수 있습니다.
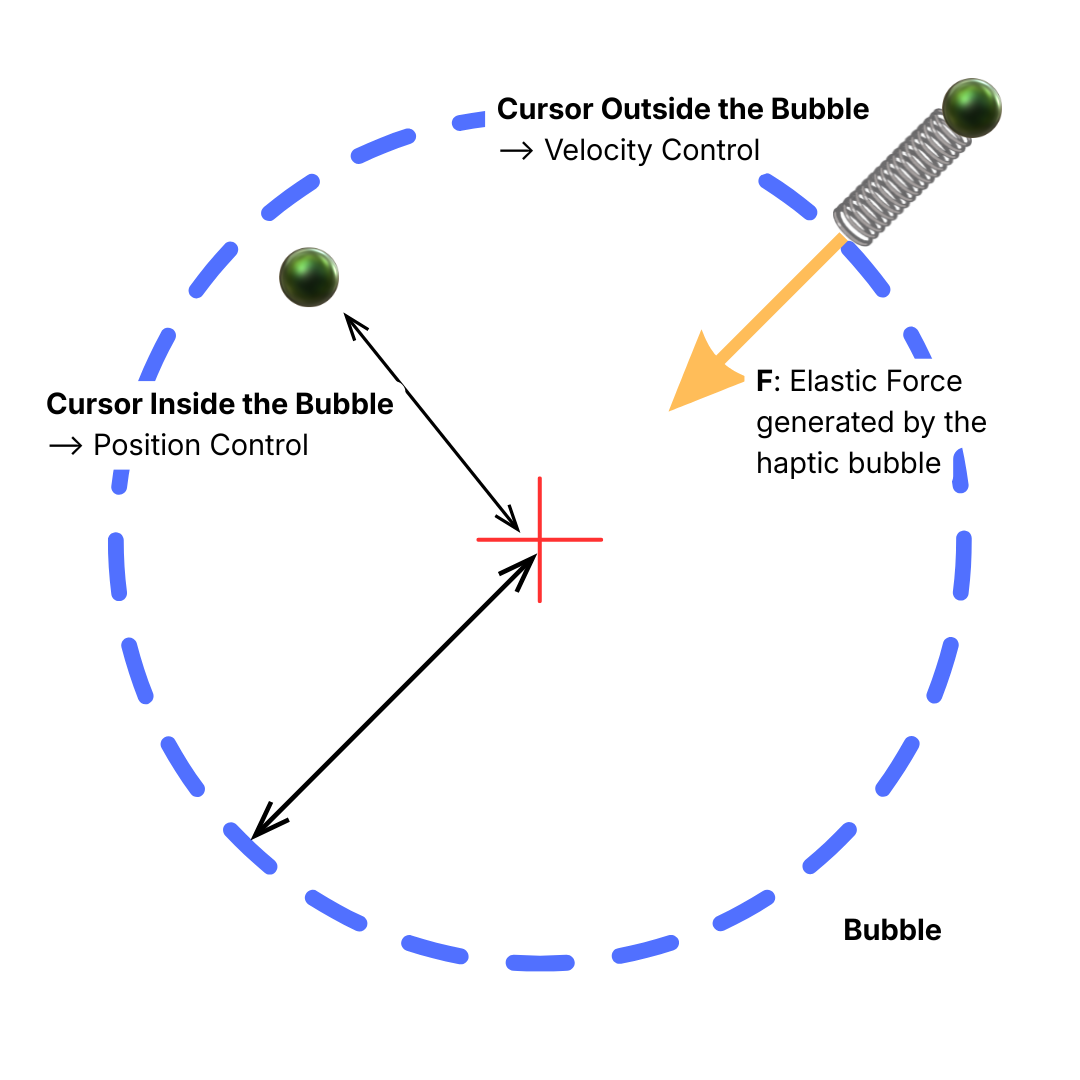
이 기능은 커서가 위치한 지점을 중심으로 한 가상 구체, 즉 ‘버블’을 중심으로 두 가지 제어 모드를 결합한 것입니다:
- 버블 내부: ‘ HARP ’는 위치 제어 방식을 사용합니다. 추종 로봇은 설정된 동작 비율에 따라 선도 로봇의 움직임을 추적하여, 정밀한 조작 작업에 필요한 정확한 제어를 제공합니다.
- 버블 외부: ‘ HARP ’가 속도 제어 모드로 전환됩니다. 추종 로봇은 선도 로봇이 수행하는 동작의 방향으로 지속적으로 이동합니다. 커서가 버블 경계를 벗어나면 벗어난 거리가 멀어질수록 명령 속도가 높아집니다.
버블의 경계는 Inverse3 커서가 바깥쪽으로 이동함에 따라 점차 강해지는 탄성 햅틱 저항으로 전달됩니다. 탐색 영역의 가장 바깥쪽 경계에서 더 단단한 햅틱 저항이 발생하여 커서의 추가 이동을 막습니다.
속도 기반 항법을 중지하려면 커서를 버블 안쪽으로 다시 이동시키세요. 추종 로봇은 지속적인 움직임을 멈추고, ‘ HARP ’는 위치 제어 모드로 돌아갑니다.
HARP 내에서 다음과 같은 Bubble Navigation 매개변수를 구성할 수 있습니다:
- 구(버블) 반경 (m): 커서의 현재 위치 주변에 설정되는 위치 제어 영역의 반경을 정의합니다.
- 속도 구역 폭 (m): 기포 외부의 속도 제어 구역의 폭을 정의합니다.
- 버블 외부 최대 속도 (m/s): 커서가 속도 제어 영역에서 작동할 때 팔로워의 최대 속도를 설정합니다.
감쇠
‘댐핑’ 기능은 움직임에 저항하는 저항성 햅틱 힘을 가하여, 원격 조작 중 진동을 줄이고 안정성을 높이는 데 도움을 줍니다.
댐핑 수준은 1부터 최대 25까지의 스칼라 값을 사용하여 조정할 수 있습니다. 이 값을 높이면 댐핑 효과가 증가하며, Inverse3 를 통해 더 강한 저항력 피드백이 발생합니다.