지휘 센터
명령 화면은 원격 조작 시 ‘ HARP ’의 주요 작업 공간입니다. 이 화면에는 리더 및 팔로워의 실시간 데이터, 시스템 로그, 모니터링, 동작 제어, 녹화 및 재생 기능을 위한 여러 패널이 포함되어 있습니다.
HARP 의 메인 인터페이스는 도킹 가능한 패널 레이아웃을 사용합니다. 드래그 앤 드롭을 통해 패널의 배치를 변경하여 사용자의 선호하는 워크플로우에 맞는 작업 공간을 구성할 수 있습니다.
프로젝트를 저장하면 현재 패널 레이아웃도 함께 저장됩니다. 또한 사용자 지정 패널 프로필을 생성하고 저장하여, 작업이나 작동 모드에 따라 서로 다른 인터페이스 레이아웃을 유지할 수 있습니다.
아래 이미지는 전체 명령 화면의 주요 영역을 보여줍니다. 각 섹션에 대한 자세한 설명은 다음 소절에서 다루고 있습니다.
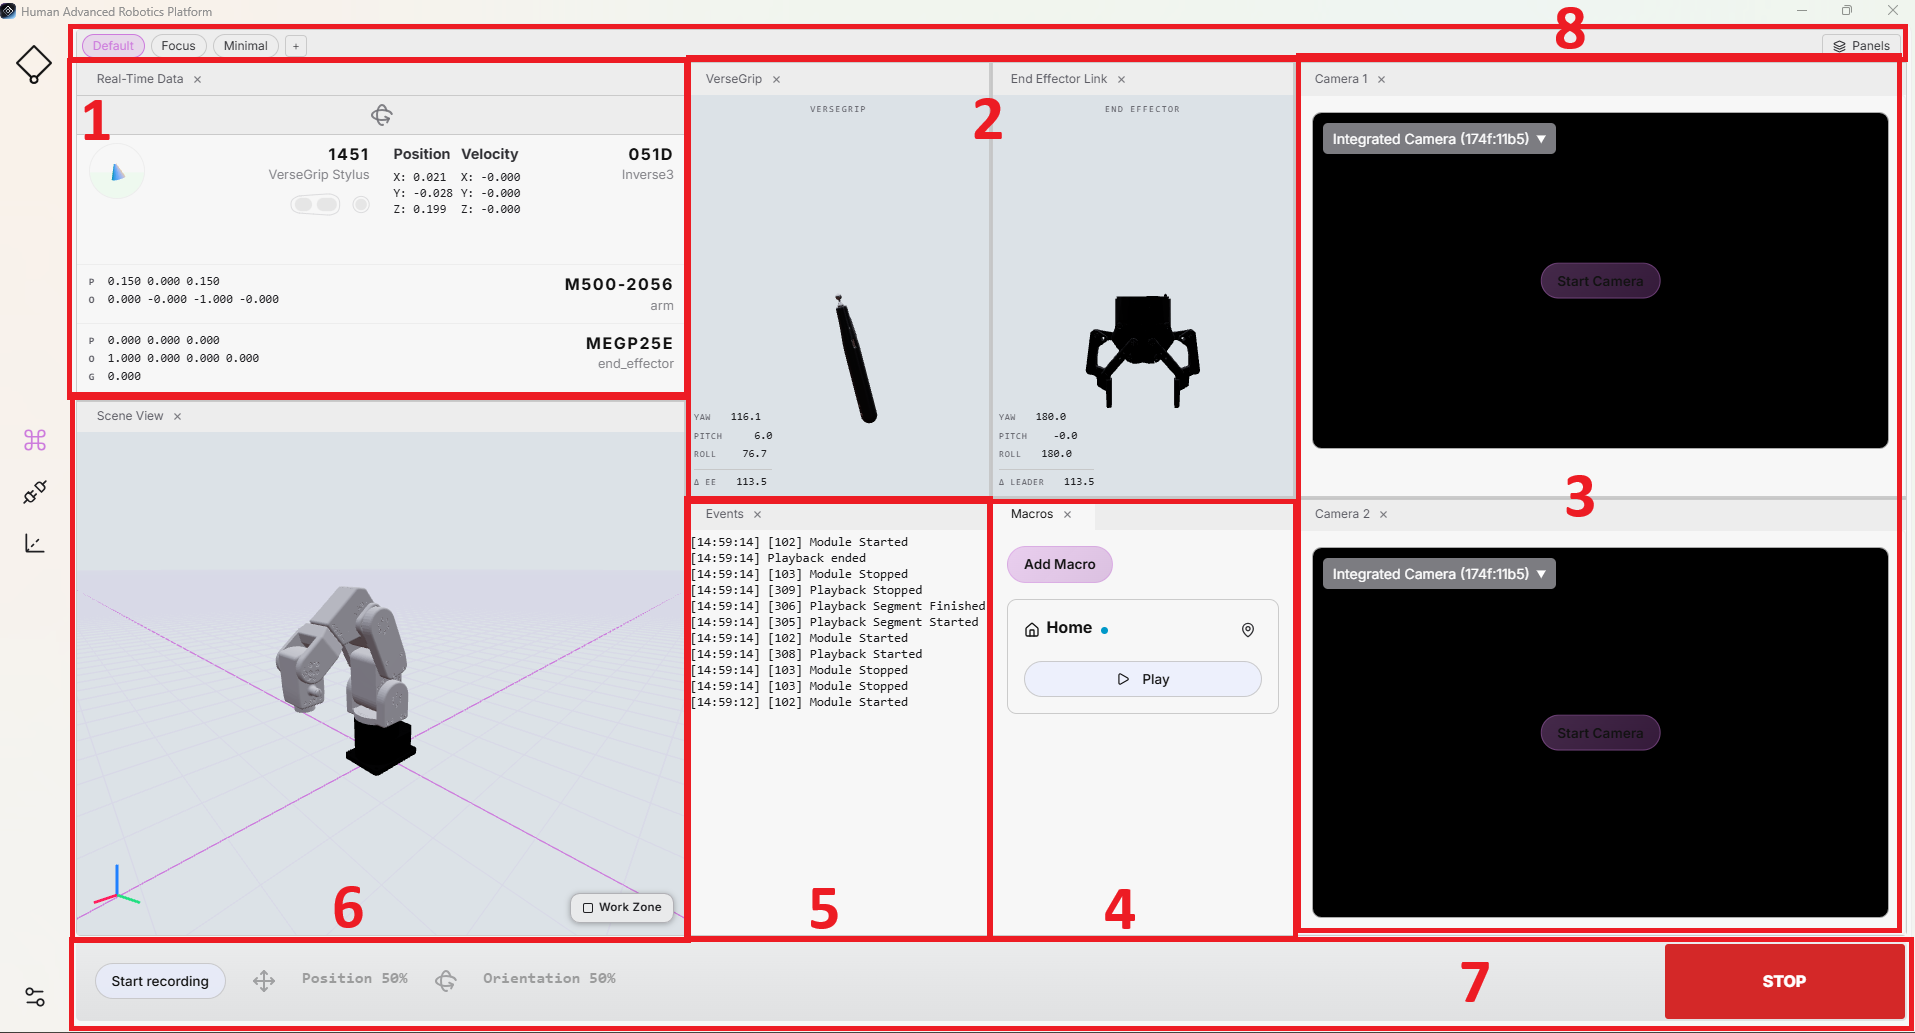
1. 실시간 데이터
이 패널에는 VerseGrip 또는 Ruko의 자세 및 배터리 상태, 로봇 팔의 TCP 자세, 연결된 그리퍼 등 리더 및 팔로워 장치 양쪽의 실시간 데이터가 표시됩니다.
이 패널은 리더 및 팔로워 장치에서 전송되는 주요 원격 조작 데이터와 상태 정보를 지속적으로 확인할 수 있게 해줍니다. 또한 이 패널은 방향 제어 기능이 활성화되어 있는지, 그리고 클러치가 현재 연결되어 있는지 여부를 표시합니다.
2. VerseGrip/Ruko 및 엔드 이펙터 연결
이 두 패널은 VerseGrip 또는 Ruko의 위치와 함께, 팔로워 엔드 이펙터의 방향 제어 상태를 3D로 시각화해 보여줍니다.
서로 다른 팔로워 기기 간에 일관된 시각화를 제공하기 위해, 방향 제어는 범용 그리퍼 모델을 사용하여 표현됩니다. 방향 제어가 활성화되면 시각화의 색상이 변경되어 현재 상태를 명확하게 나타냅니다.
리더 시각화 기능은 사용자가 표시된 리더의 움직임과 이에 상응하는 로봇의 움직임을 비교할 수 있게 함으로써, 장치 보정 상태를 확인하는 데에도 도움이 됩니다.
3. 카메라
사용자는 모니터링을 위해 최대 두 개의 카메라 스트림을 활성화할 수 있습니다.
이 패널은 외부 USB 카메라와 RTSP 카메라 스트림을 모두 지원합니다. 각 카메라는 작동 중 언제든지 활성화하거나 비활성화할 수 있습니다.
필요에 따라 영상 스트림을 뒤집거나 회전시켜 카메라 시야를 조정할 수 있습니다. 또한 스트림을 별도의 창으로 분리하여 최대화하거나 다른 모니터에 표시할 수도 있습니다.
4. 매크로
이 패널에는 사용 가능한 모든 매크로가 표시됩니다. 각 매크로에는 단일 녹화 내용이나 일련의 녹화 내용이 포함될 수 있으며, 이러한 내용은 명령 화면에서 바로 재생할 수 있습니다.
프로젝트에 매크로를 무제한으로 추가할 수 있습니다. 녹화 과정은 7. 명령 모음에서 설명되어 있습니다. 녹화된 동작을 실행하려면 매크로의 ‘재생’ 버튼을 클릭하십시오.
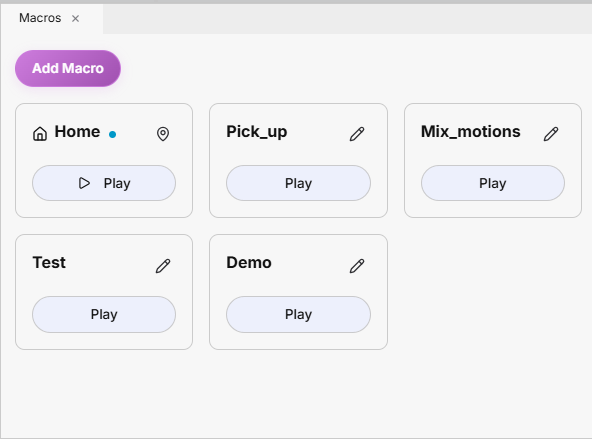
사용 가능한 매크로 작업은 다음과 같습니다:
- 매크로를 클릭하여 편집하거나 삭제할 수 있습니다. 편집을 통해 매크로 이름을 변경하거나 해당 매크로에 연결된 녹화 내용을 교체할 수 있습니다.
- '매크로 추가'를 클릭하여 새 매크로 버튼을 만듭니다. 이 매크로는 프로젝트와 함께 저장되며, 다음에 프로젝트를 열 때 사용할 수 있습니다.
- 매크로의 ‘실행’ 버튼을 클릭하면 실행 전에 확인 메시지가 표시되어, 로봇이 의도치 않게 움직이는 것을 방지할 수 있습니다.
녹음 및 재생 작업 흐름에 대한 자세한 내용은 ‘녹음 및 재생’ 섹션에서 설명되어 있습니다.
설정 가능한 초기 자세
기본적으로 ‘Home’이라는 이름의 매크로가 매크로 패널에 표시됩니다. 이 매크로는 처음에는 비어 있으며, 설정을 할 수 있는 상태입니다.
홈 포즈를 정의하려면 원격 조종을 사용하여 로봇을 원하는 위치로 이동시키거나, ‘로봇 매개변수’에 설명된 기본 홈 포즈로 이동시키십시오. 사용 중인 애플리케이션과 작업 공간에 적합하고 안전한 위치를 선택하십시오.
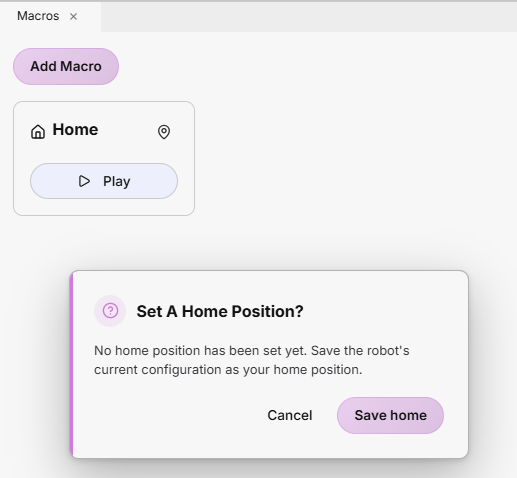
홈 매크로에서 ‘재생’을 처음 클릭하면, 홈 위치를 설정하라는 대화 상자가 표시됩니다. ‘홈 저장’을 클릭하여 로봇의 현재 자세를 향후 사용을 위한 홈 자세로 저장하십시오.
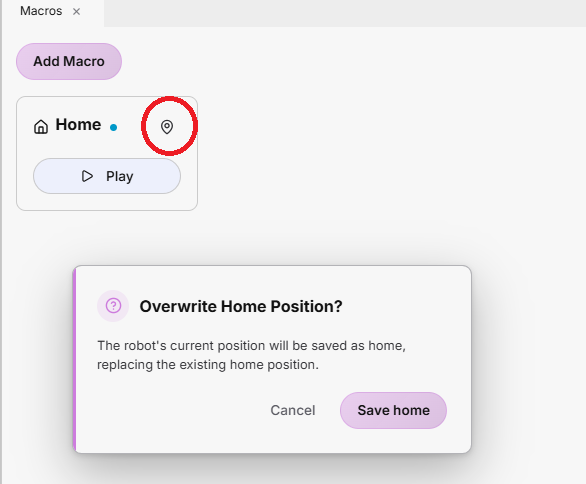
나중에 홈 포즈를 변경하려면 매크로의 오른쪽 상단 모서리에 있는 아이콘을 클릭한 다음, 기존 설정을 새로운 로봇 포즈로 덮어쓰십시오.
충돌 방지
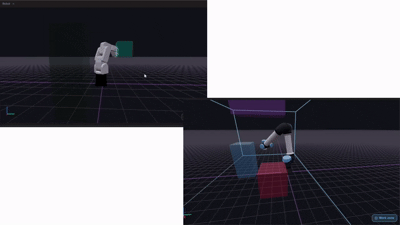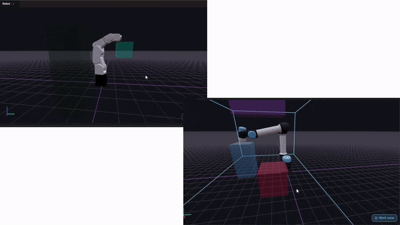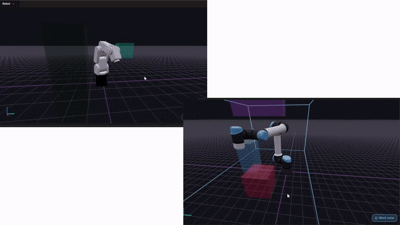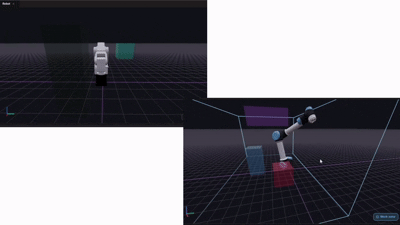
설정된 홈 포즈로 이동할 때 더 안전한 이동을 지원하기 위해, ‘ HARP ’에는 작업 공간에 정의된 배제 구역을 고려하는 자동 충돌 회피 경로 계획 기능이 포함되어 있습니다.
사용자가 ‘Home’ 매크로를 실행하면, ‘ HARP ’는 정의된 배제 구역을 피하면서 로봇의 현재 자세에서 설정된 ‘Home Pose’까지의 경로를 계산합니다. 그런 다음 계산된 이동 경로가 로봇으로 전송되어 실행됩니다.
'Home' 매크로가 활성화될 때마다 경로가 재계산됩니다. 이를 통해 ‘ HARP ’는 작업 공간 구성의 변경 사항을 반영하고, 로봇의 현재 자세와 최신 장면 정의를 바탕으로 충돌을 피하는 새로운 경로를 생성할 수 있습니다.
5. 행사
이 패널은 세션 활동, 시스템 이벤트 및 경고에 대한 실시간 요약 정보를 제공합니다. 이벤트는 간결하면서도 유익한 정보로 구성되어 있어, 사용자가 운영 중 발생하는 중요한 변경 사항을 신속하게 파악할 수 있도록 합니다.
이벤트는 상세한 런타임 로그와는 별개입니다. 문제 해결이나 보다 상세한 진단 정보가 필요한 경우, HARP 의 런타임 로그를 다음 위치에서 확인할 수 있습니다: C:\Users\<username>\AppData\Local\HARP\logs
6. 장면 보기
이 패널은 로봇, 작업 공간 경계, 그리고 설정된 충돌 방지 구역 또는 진입 금지 구역을 포함하여 작업 공간의 3D 시각화 정보를 제공합니다.
‘작업 공간’ 섹션에 설명된 대로 작업 공간 장면이 생성되면, 구성된 객체와 경계도 이 패널에 표시됩니다. 이 시각화 내용은 현재 작업 공간 구성과 직접 연동됩니다.
기본적으로 로봇과 구성된 충돌 객체가 표시됩니다. 패널의 오른쪽 하단 모서리에 있는 버튼을 사용하여 작업 영역 시각화 기능을 표시하거나 숨길 수 있습니다.
패널의 왼쪽 하단 모서리에 기준 좌표계가 표시됩니다:
- 빨간색: X축
- 녹색: Y축
- 파란색: Z축
7. 명령 모음
명령 모음은 동작 배율 조정, 축 잠금, 동작 기록, 세션 중지/재설정 기능 등 주요 원격 조작 제어 기능에 빠르게 접근할 수 있게 해줍니다.
- 중지: 명령 모음 오른쪽에 있는 커다란 빨간색 버튼을 누르면 현재 진행 중인 원격 조작 및 동작 관련 상호작용이 즉시 중지됩니다.
키보드의 Esc 키를 누르면 ‘중지’ 기능이 활성화됩니다.
-
스케일링: 팔로워가 리더를 기준으로 얼마나 멀리 이동할지 결정합니다. 슬라이더를 사용하여 스케일링 값을 조정할 수 있습니다.
- 100%: 리더가 5cm 이동 → 팔로워가 5cm 이동
- 50%: 리더가 5cm 이동 → 팔로워가 2.5cm 이동
번역 및 방향 스케일링은 각각 독립적으로 조정할 수 있습니다.

새로운 로봇이나 공구를 처음 사용할 때는 동작 범위를 좁게 설정하여 시작하고, 시스템에 익숙해지면 점차 범위를 넓혀가십시오.
-
축 잠금: 원격 조작 중에 로봇의 개별 평행 이동 축 또는 회전 축을 잠글 수 있게 해줍니다.
- X, Y 또는 Z 키를 눌러 해당 평행 이동 축을 잠그거나 잠금을 해제하십시오.
- Shift + X, Shift + Y 또는 Shift + Z를 눌러 해당 회전축을 잠그거나 잠금을 해제할 수 있습니다.

- 녹화 시작: 100 Hz의 속도로 팔로워의 동작 데이터 캡처를 시작합니다. 녹화가 완료되면 다음을 클릭하세요. 녹화 종료 프로세스를 중지하고 기록된 모션을 프로젝트의
raw/폴더. 기록된 동작은.hrpr파일 형식.

- 포커스 상실 시 모든 축 잠금: 안전을 위해, ‘ HARP ’는 ‘ HARP ’ 창이 운영 체제의 포커스를 잃을 때 모든 로봇 축을 자동으로 잠글 수 있습니다. 원격 조작이 진행 중일 때 포커스가 상실되면, 동작 제어가 중지되고 필요한 조건이 복구될 때까지 원격 조작이 비활성화된 상태로 유지됩니다.

8. 패널 프로필
메인 명령 화면은 기본 레이아웃을 사용하며, 이 레이아웃에서는 구성된 모든 패널이 표시됩니다.
HARP 또한 다음과 같은 추가 사전 정의된 레이아웃이 포함되어 있습니다:
- 초점: 로봇 작업 공간 시각화만 표시합니다.
- 최소 모드: 로봇 작업 공간 시각화 화면과 이벤트 패널을 함께 표시합니다.
또한 ‘+’ 버튼을 클릭하고 새 레이아웃의 이름을 입력하여 사용자 지정 레이아웃을 만들 수도 있습니다.