배제 구역
HARP 의 ‘접근 금지 구역(Exclusion Zone )’은 로봇의 3D 작업 공간 내에 가상 접근 금지 구역을 정의합니다. 원격 조작 중에는 로봇의 TCP가 이렇게 설정된 구역에 진입하지 못하도록 제한됩니다.
배제 구역은 로봇 셀 내의 물리적 물체나 출입이 제한된 구역을 나타내는 데 사용할 수 있으며, 그 예로는 다음과 같은 것들이 있습니다:
- 경기 일정
- 모니터
- 주변의 기계들
- 작업대
- 조작실 또는 직원 구역
배제 구역은 ‘작업 공간’ 페이지에서 생성 및 구성되며, 이 페이지에서 각 구역의 위치를 지정하고 의도한 물리적 영역에 맞게 크기를 조정할 수 있습니다.
로봇의 TCP를 정의된 작동 영역 내에 유지하는 작업 공간 제한과 달리, 배제 구역은 TCP가 해당 작업 공간 내의 특정 영역에 진입하는 것을 방지합니다.
원격 조작 중 로봇이 진입 금지 구역에 접근하면, ‘ HARP ’ 기능이 로봇의 움직임을 제한하여 해당 구역으로의 진입을 방지합니다. 조작자가 경계선 쪽으로 계속 이동할 경우, 로봇은 진입 금지 구역의 경계를 따라 이동하면서 Inverse3, 이를 통해 조작자는 가상 장애물을 느낄 수 있습니다.
접근 금지 구역 확인은 로봇 전체가 아닌 로봇의 TCP를 기준으로 이루어집니다. 따라서 접근 금지 구역을 정의할 때는 물리적 물체 주변에 적절한 여유 공간을 두는 것을 고려하십시오.
배제 구역은 실제 작업 공간을 정확하게 반영해야 합니다. 배제 구역의 위치는 로봇 및 작업 공간 기준 좌표계를 기준으로 정의되므로, 로봇의 자세, 구역 배치 또는 구역 크기가 부정확할 경우 가상 장면이 실제 환경과 일치하지 않을 수 있습니다.
정상 운전을 시작하기 전에는 항상 속도를 줄인 상태에서 배제 구역을 확인하십시오.
배제 구역 설정
배제 구역은 작업 공간에 추가할 수 있는 가상 객체로, 로봇의 TCP가 물리적 객체가 위치한 영역에 진입하는 것을 방지하는 데 도움이 됩니다.
HARP 현재 두 가지 배제 구역 형태를 지원합니다:
- 큐브
- 구체
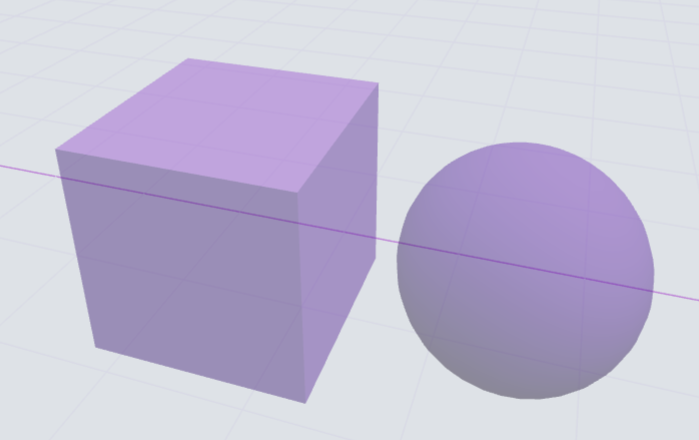
제외 구역을 추가하려면:
- 의 왼쪽 하단 모서리에 작업 공간 페이지에서 다음 중 하나를 클릭하세요. 큐브 또는 구체 아이콘.
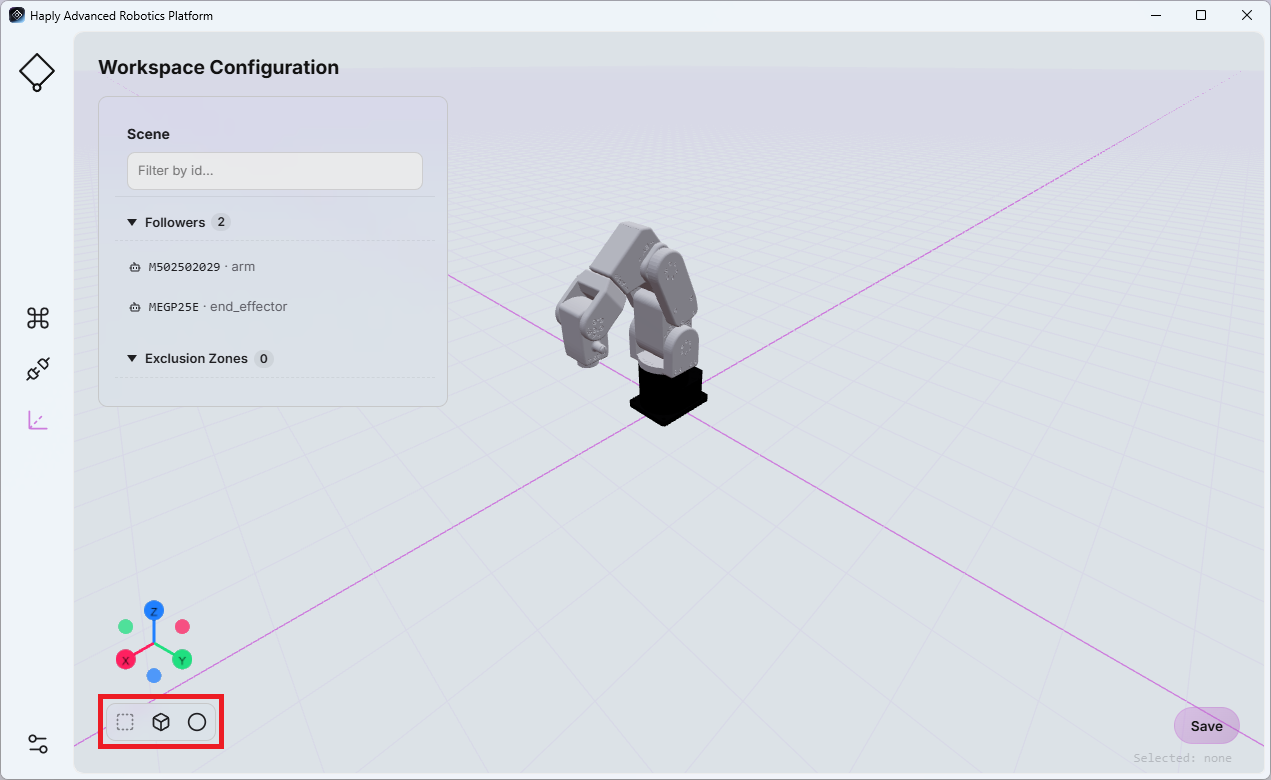
- 새로 생성된 배제 구역이 개체 목록에 표시됩니다.
- 제외 구역을 선택하면 페이지 오른쪽에 해당 구역의 설정 가능한 속성이 표시됩니다.
사용 가능한 매개변수는 선택한 도형에 따라 달라집니다:
- 큐브: 위치, 너비, 깊이, 높이(미터 단위)
- 구: 위치 및 반경(미터 단위)
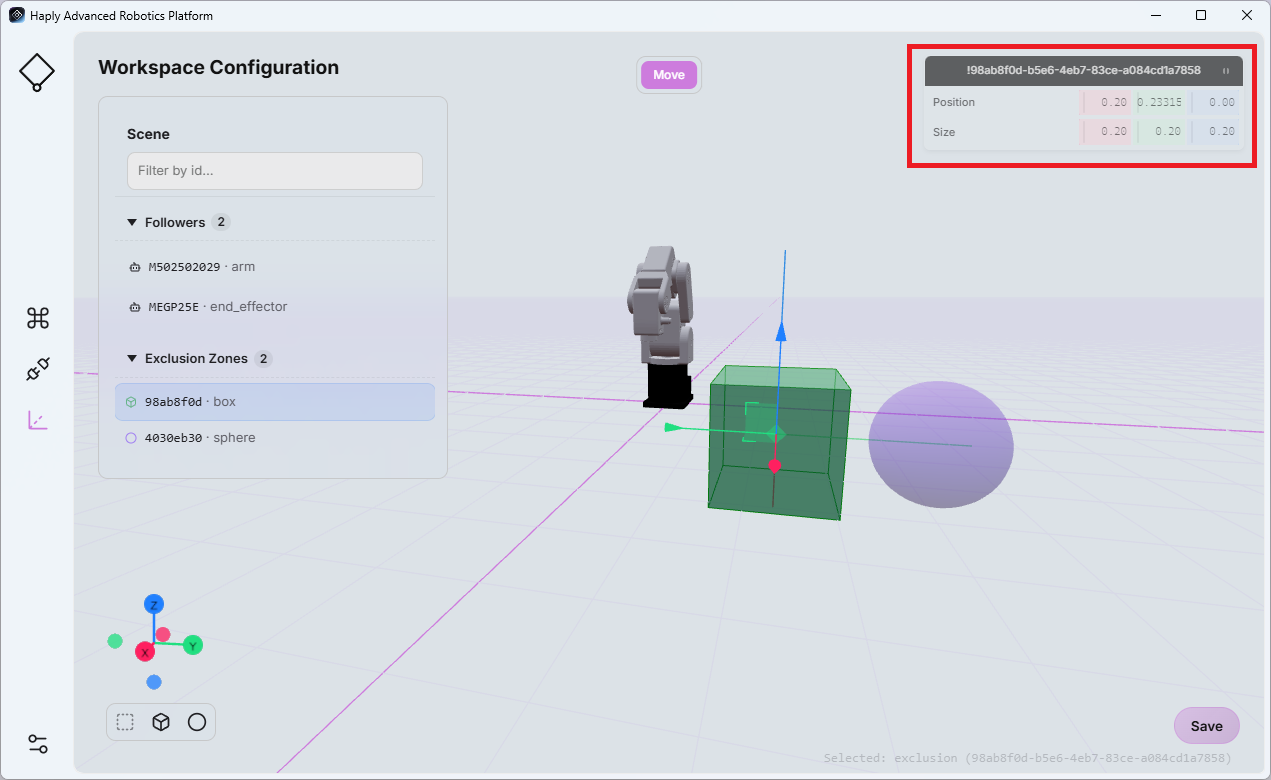
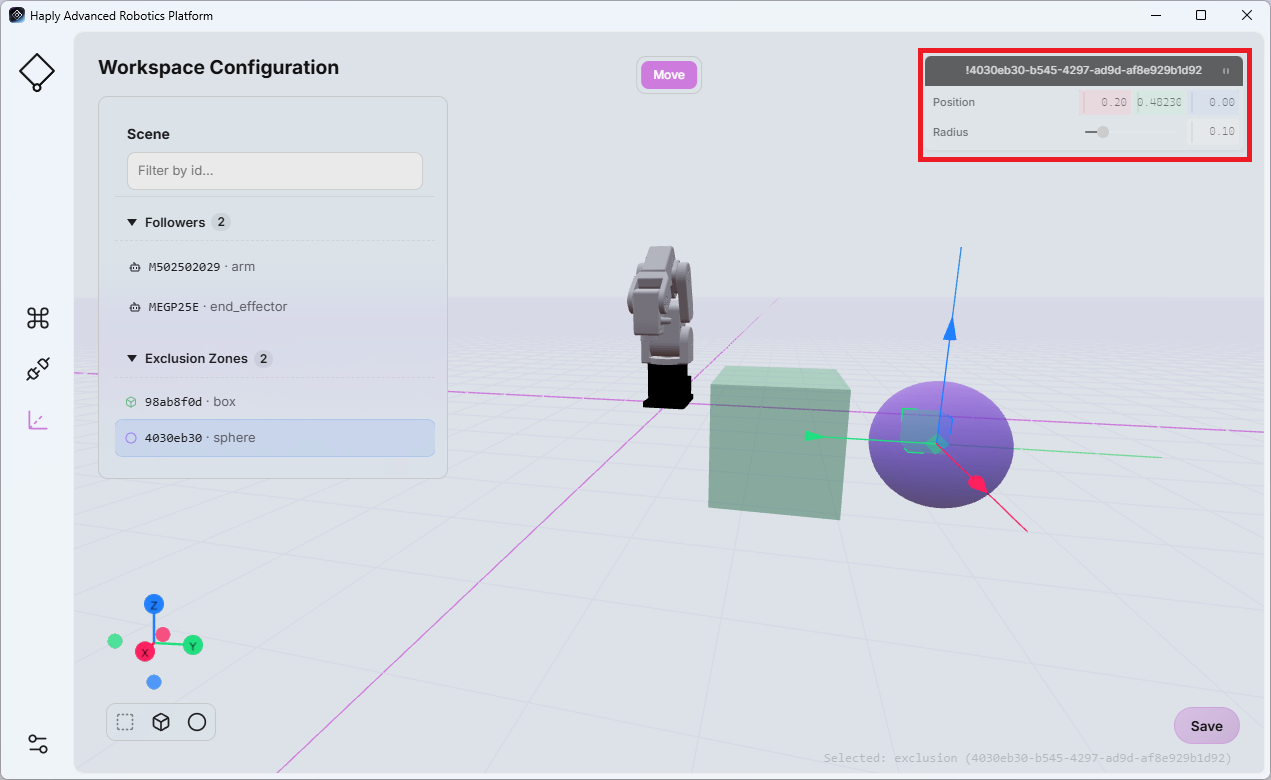
해당 물리적 대상이나 출입 제한 구역을 반영할 수 있도록 필요에 따라 값을 조정하십시오.
변경 사항을 저장하려면 페이지를 떠나기 전에 ‘저장’을 클릭하세요.
작업 공간 구성은 명령 센터 화면의 ‘씬 뷰’ 와 직접 연결되어 있습니다( ‘씬 뷰’ 참조). 작업 공간 구성에 대한 모든 변경 사항은 씬 뷰에 반영됩니다.
재생 충돌
기록된 로봇 동작을 재생하는 동안, ‘ HARP ’ 기능은 계획된 엔드 이펙터 경로를 현재 작업 공간에 정의된 배제 구역과 대조하여 확인합니다.
이는 특히 녹음할 때 중요합니다 .hrpr 파일은 프로젝트나 사용자 간에 공유되는데, 이는 작업 공간 구성이 모션이 원래 기록된 환경과 다를 수 있기 때문입니다.
재생 전과 재생 중에 ‘ HARP ’는 모션 파일을 미리 읽어 들여, 향후 엔드 이펙터의 경로가 구성된 배제 구역과 교차하는지 여부를 확인합니다.
사례 1 – 재생 시작 전 충돌:
HARP 가 로봇의 현재 위치와 기록된 동작의 시작 위치 사이의 경로가 배제 구역과 교차한다고 감지하면, 재생이 시작되지 않습니다. 이 경우 배제 구역이 필요한 경로를 막고 있다는 내용의 오류 메시지가 표시됩니다.
사례 2 – 재생 중 충돌:
HARP 가 재생이 이미 진행 중인 상태에서 기록된 궤적의 향후 구간이 배제 구역과 교차하는 것을 감지하면, 재생이 중지되고 배제 구역이 기록된 경로를 막고 있다는 내용의 오류 메시지가 표시됩니다.
재생 시 충돌 검사는 현재 ‘ HARP ’ 작업 공간에 구성된 배제 구역을 기반으로 합니다. 기록된 동작을 실행하기 전에 가상 작업 공간이 실제 환경을 정확하게 반영하고 있는지 항상 확인하십시오.