소개
여기서 HARP에서 작업 공간은 로봇의 허용된 동작 영역과 장면 내에 정의된 물체 또는 제한 구역을 포함하여 로봇의 3D 작동 환경을 나타냅니다. 이를 로봇의 물리적 작업 환경을 가상으로 재현한 것으로 생각할 수 있습니다.
지원되는 각 로봇 모델에는 해당 작동 매개변수를 기반으로 한 기본 작업 공간 구성이 제공됩니다. 기본 구성에는 최대 속도 및 가속도와 같은 동작 제한 사항도 포함될 수 있습니다.
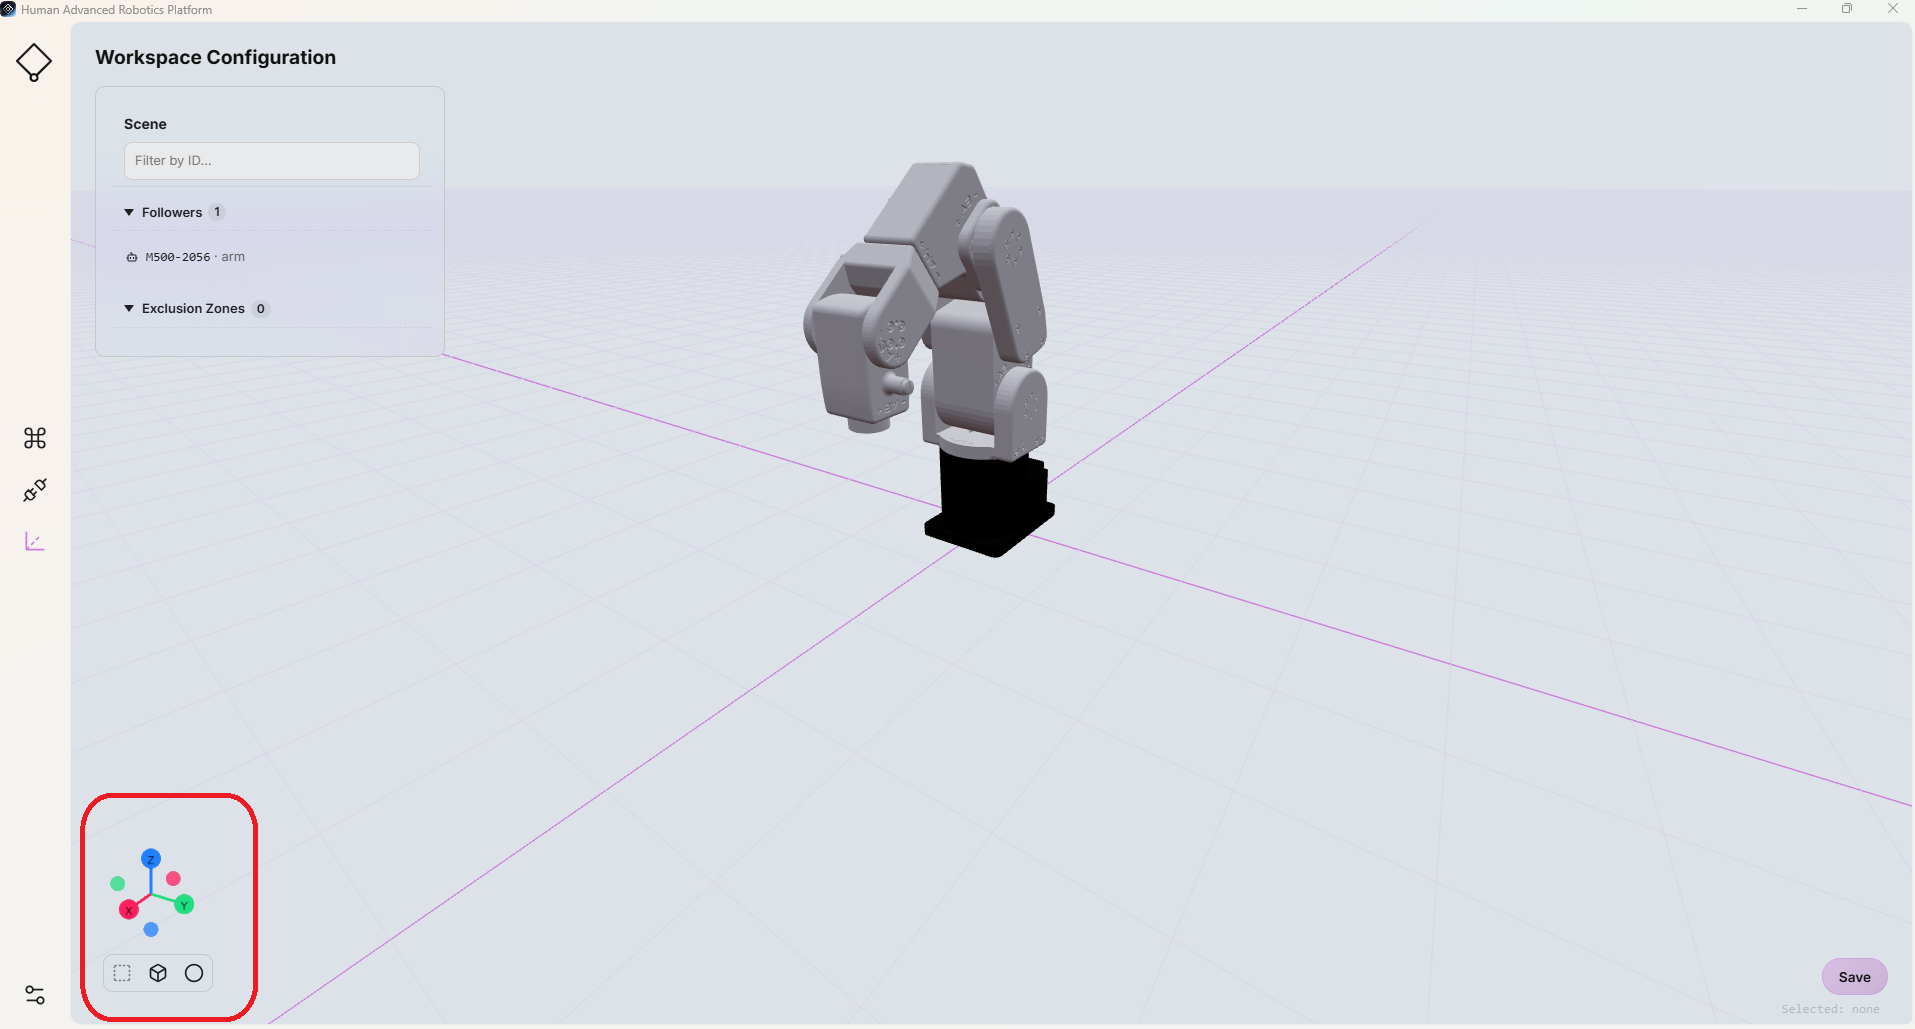
프로젝트가 열려 있을 때, ‘작업 공간 ’ 페이지에서는 다음을 수행할 수 있습니다:
- 씬 내에서 로봇의 위치와 방향을 설정합니다.
- 로봇에 대한 Inverse3 로봇을 기준으로 한 방향을 정의하십시오.
- X, Y, Z 축의 최소 및 최대 한계값을 설정하여 로봇의 작동 영역을 제한하십시오.
- 로봇이 진입해서는 안 되는 영역을 정의하는 상자나 구와 같은 가상 진입 금지 구역을 추가합니다.
모든 작업 공간 구성은 프로젝트의 일부로 저장됩니다.
원격 조작 시 작업 공간
작업 공간 구성은 원격 조작 중에 적극적으로 활용됩니다. Inverse3 는 구성된 작업 공간의 한계 내에서 추종 로봇에 매핑됩니다.
명령받은 로봇의 움직임이 작업 공간 경계나 진입 금지 구역에 접근하면, ‘ HARP ’ 기능이 해당 방향의 추가 움직임을 제한합니다. 또한 ‘ Inverse3 ’을 통해 햅틱 힘 피드백이 적용되어, 로봇이 설정된 한계에 접근할 때 작업자가 가상 경계나 “벽”을 느낄 수 있게 해줍니다.
작업 공간 제약 조건은 ‘ HARP ’의 모션 제어 및 안전 로직의 일부로 적용되며, 가능한 경우 힘 기반 모니터링을 포함하여 구성된 다른 보호 메커니즘과 함께 작동합니다.
작업 공간 참조 프레임
작업 공간 좌표계는 ‘작업 공간’ 페이지의 왼쪽 하단 모서리에 표시된 3D 기준 좌표계로 나타납니다.
축은 다음과 같은 색상으로 일관되게 표시됩니다:
- 빨간색: X축
- 녹색: Y축
- 파란색: Z축