새 프로젝트 만들기
HARP 가 실행되면 ‘연결’ 탭이 자동으로 열립니다. 이 탭에서 새 프로젝트를 만들거나 기존 프로젝트를 열 수 있습니다.
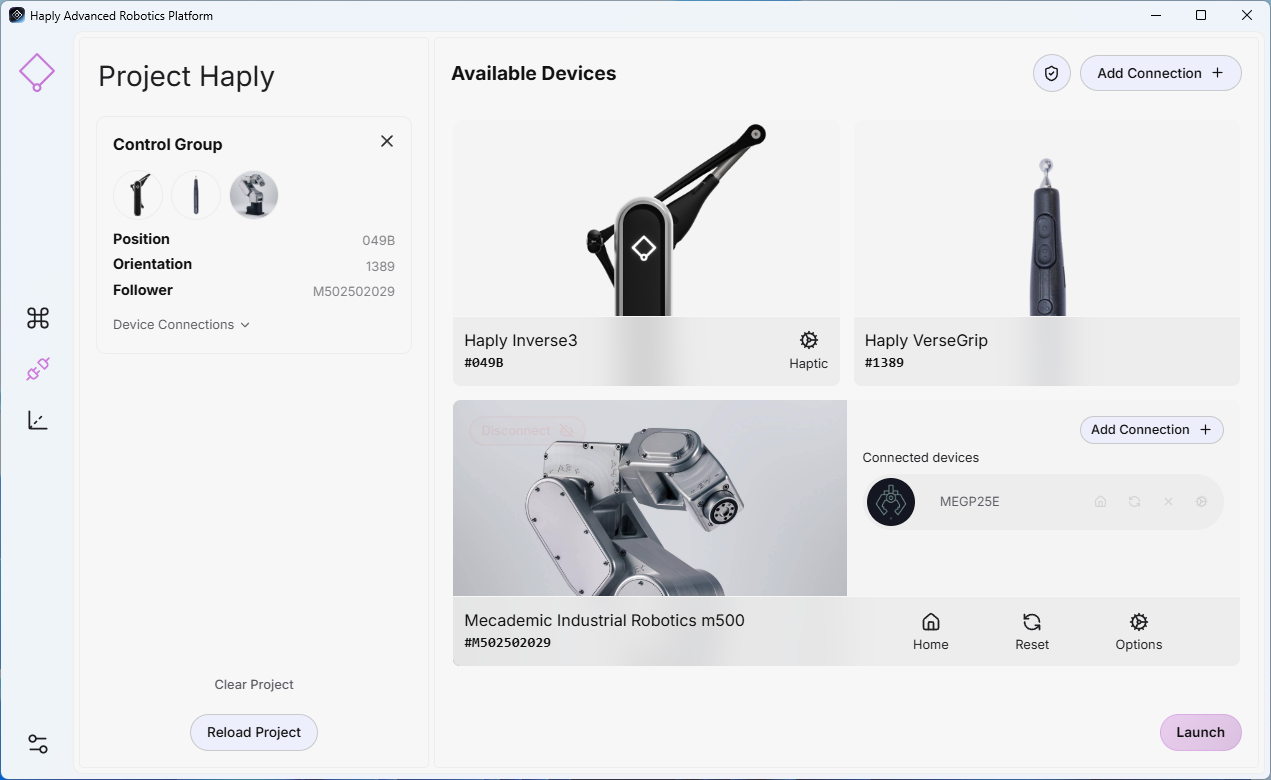
Haply 에서 지원하는 기기(예: Inverse3, VerseGrip, Ruko와 같은 지원되는 HARP 기기는 에서 자동으로 감지됩니다. 아래 이미지에 표시된 것처럼, 연결된 각 기기는 기기 ID와 함께 [ 연결 ] 탭에 표시됩니다.
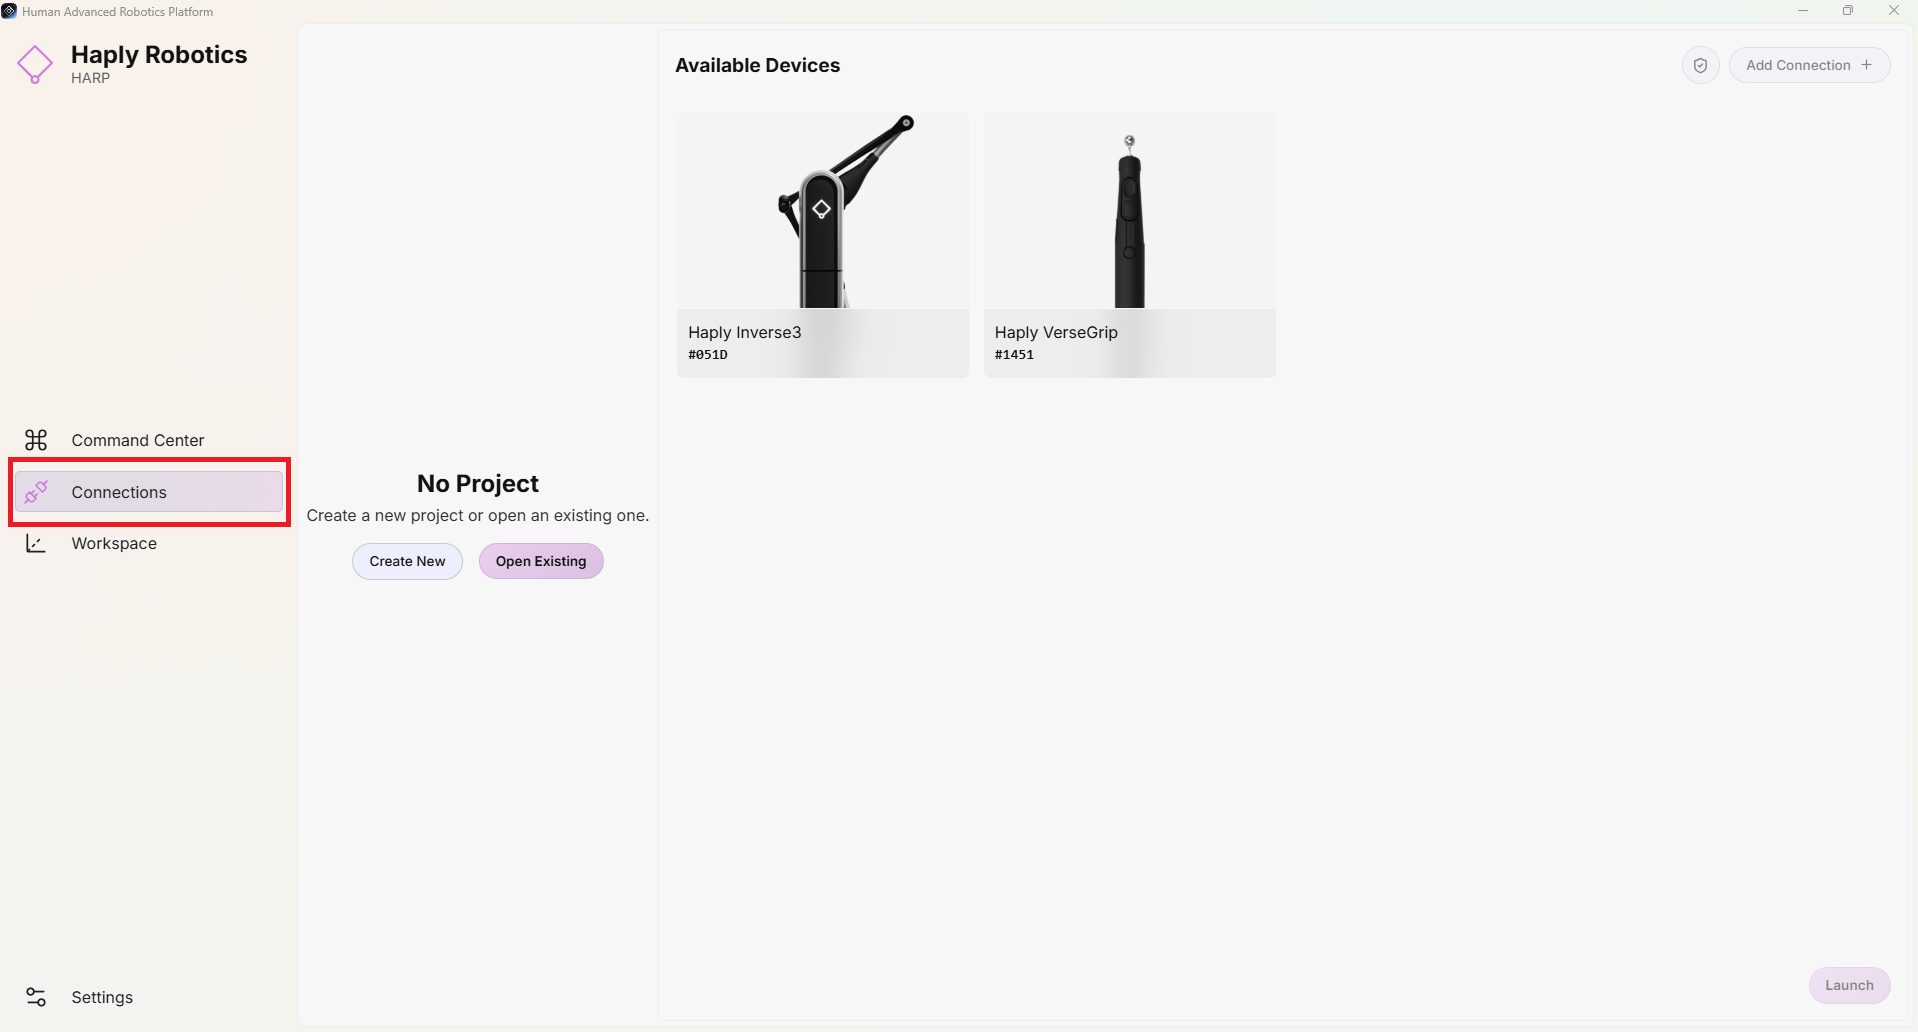
'새로 만들기' 버튼을 클릭하고 원하는 프로젝트 이름을 입력하세요. 그런 다음, 다시 '새로 만들기'를 클릭하고 새 프로젝트 폴더가 생성될 디렉터리를 선택하세요.
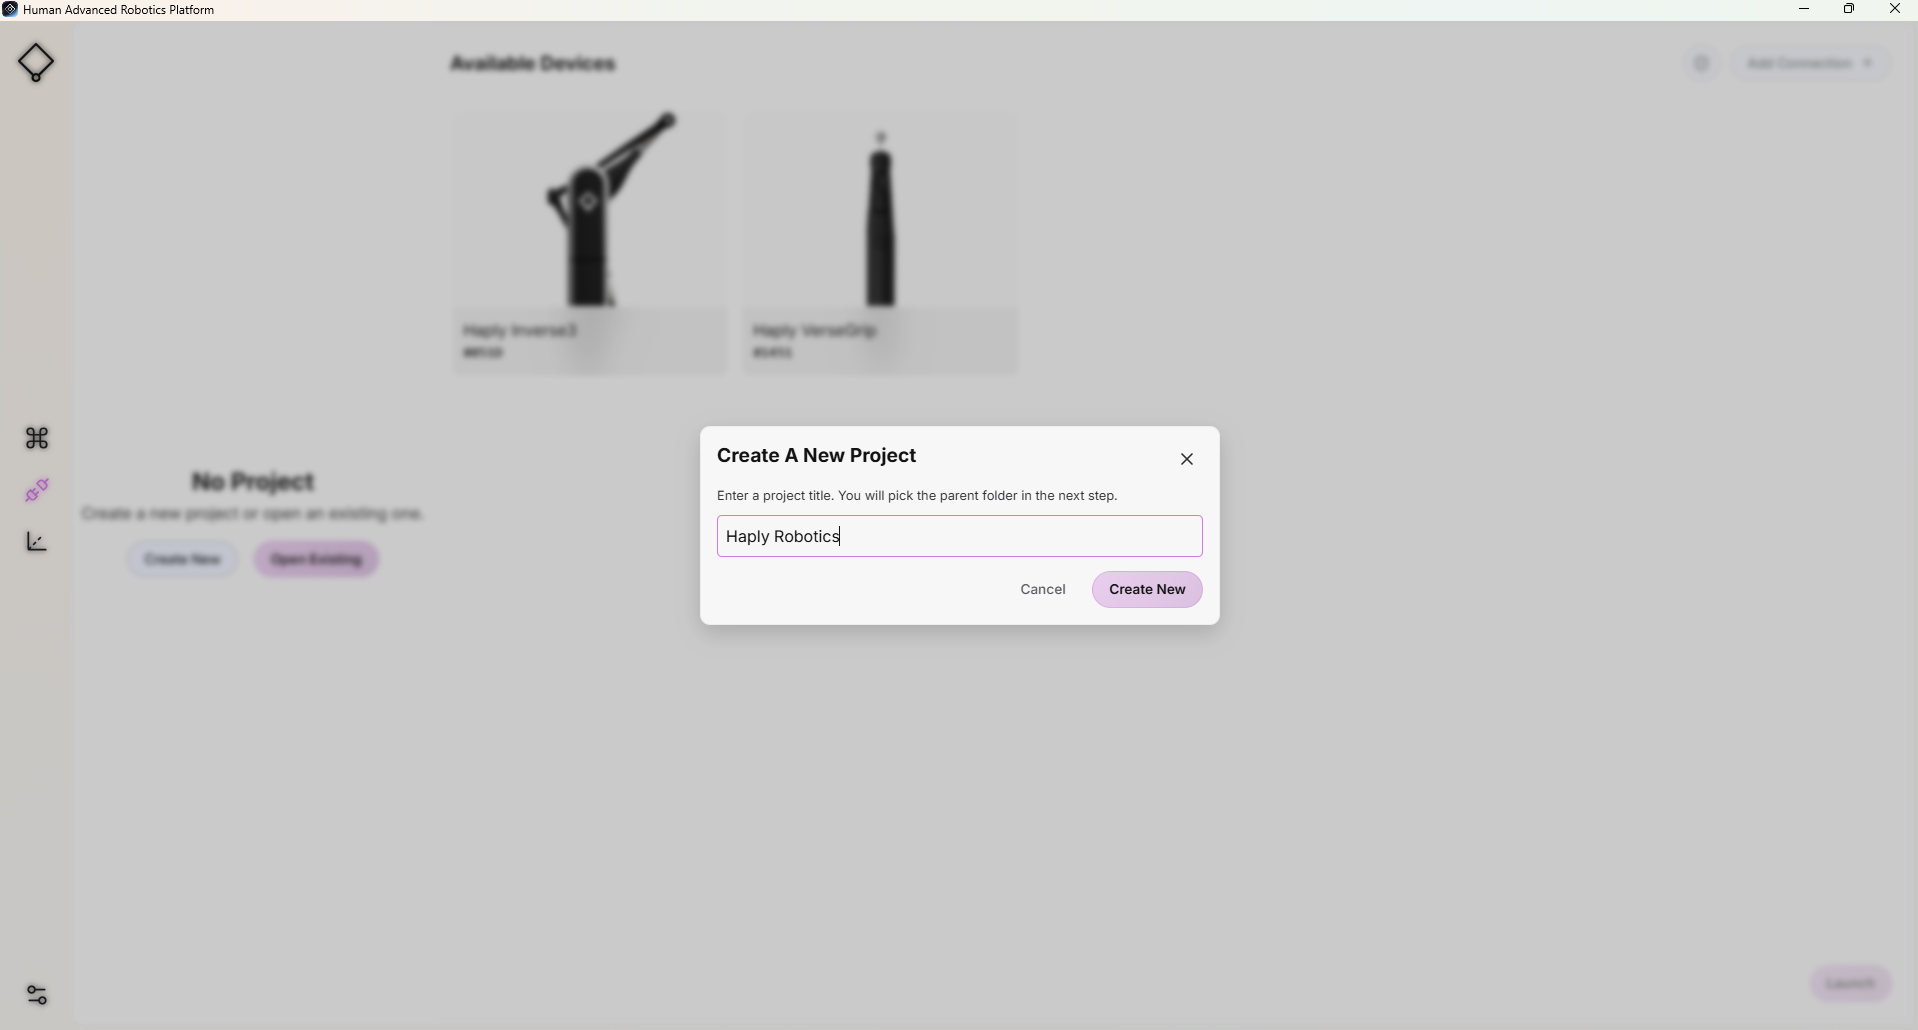
예를 들어, 프로젝트 이름이 나의 첫 프로젝트 그리고 선택된 디렉터리는 내 문서, ` HARP ` 명령을 실행하면 다음과 같은 프로젝트 폴더가 생성됩니다: My Documents/MyFirstProject/
프로젝트와 관련된 모든 파일은 이 폴더 안에 저장됩니다.
팔로워 추가하기
- 화면 상단의 '연결 추가'를 클릭하세요.
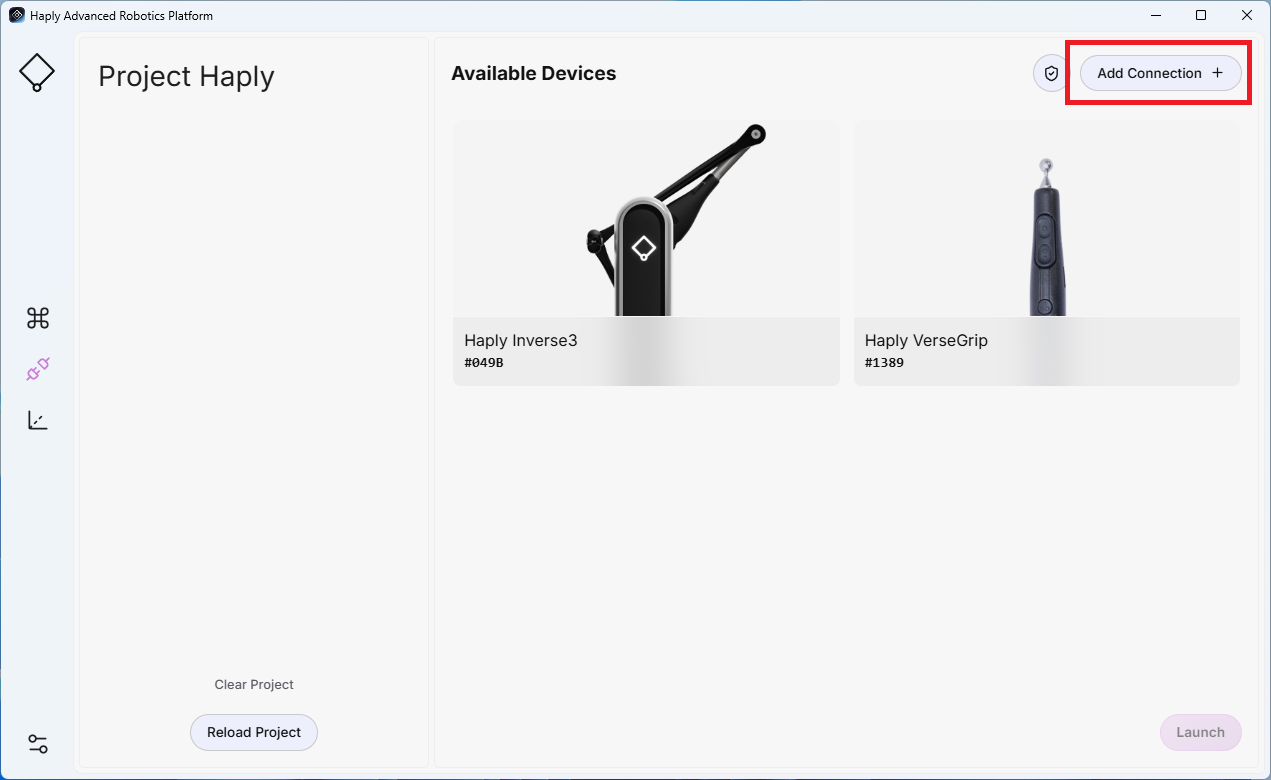
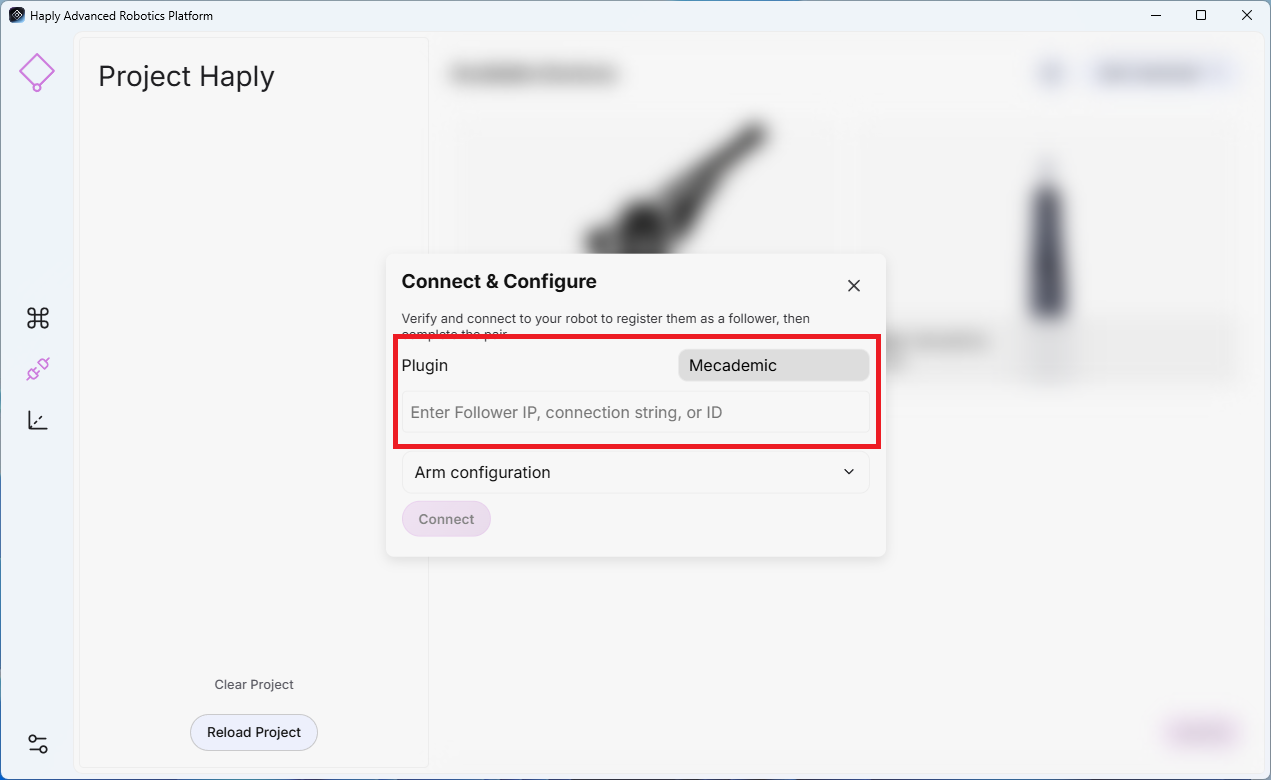
- 로봇 팔에 맞는 플러그인을 선택하고 IP 주소, 연결 문자열 또는 ID를 입력하십시오.
-
암 구성 (선택 사항): 이 설정은 원격 조작을 시작하기 전 로봇의 초기 TCP 자세 및 동작 매개변수를 정의합니다.
- 방향(도): 원하는 TCP 방향을 정의합니다.
- 위치 오프셋(미터): 원하는 TCP 위치 오프셋을 정의합니다.
- 속도 (%): 로봇의 최대 허용 이동 속도를 설정합니다.
- 이동 허용: ‘예’로 설정하면, ‘ HARP ’ 기능은 연결이 설정된 후 로봇이 구성된 자세로 이동할 수 있도록 허용합니다.
-
연결을 클릭하세요.
엔드 이펙터 추가하기
엔드 이펙터는 상위 팔로워 장치와 연결되어 있습니다. 먼저 로봇 팔을 연결하고 설정한 다음, 해당 엔드 이펙터 연결을 추가하십시오.
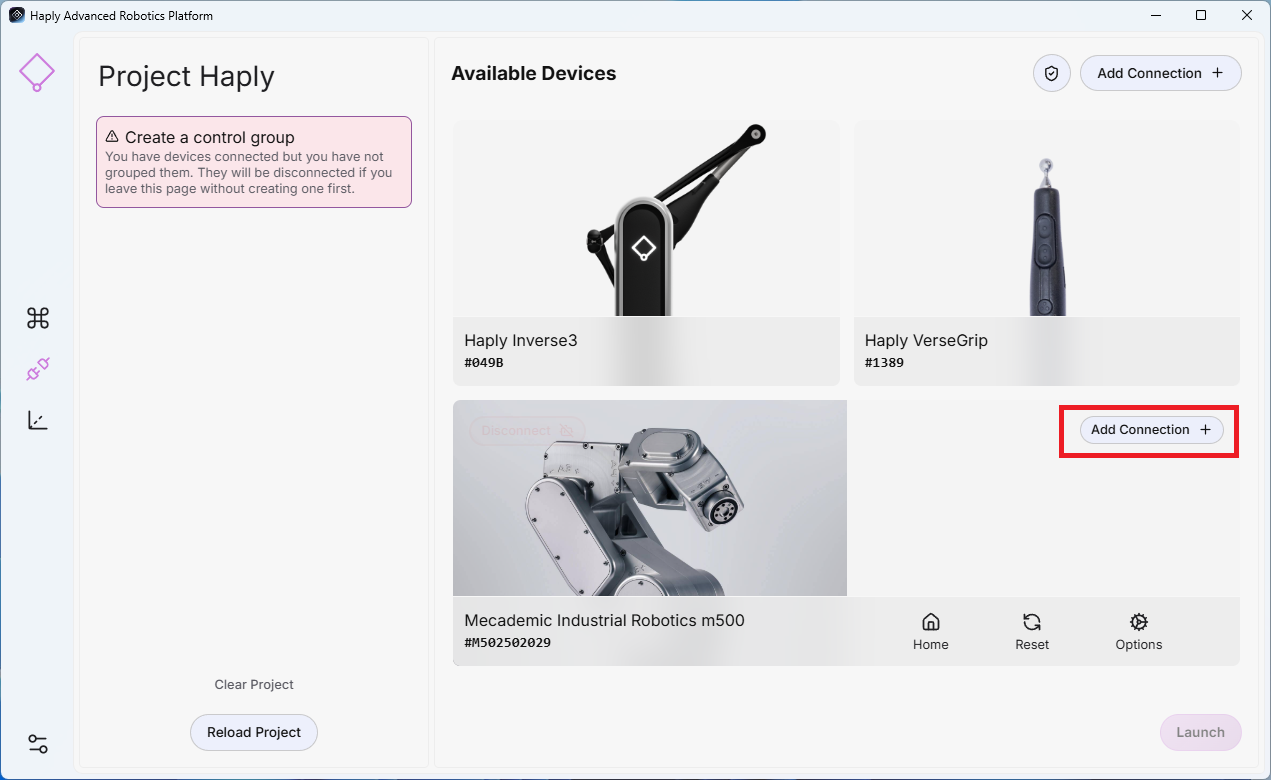
- 로봇 연결을 추가한 후, 엔드 이펙터가 연결된 상위 로봇에서 "연결 추가"를 선택하십시오.
- 플러그인 선택 : 사용 중인 그리퍼에 맞는 플러그인을 선택하세요.
- 주소: 장치의 IP 주소 또는 COM 포트(예: COM11)를 입력하십시오.
- 연결을 클릭하세요.
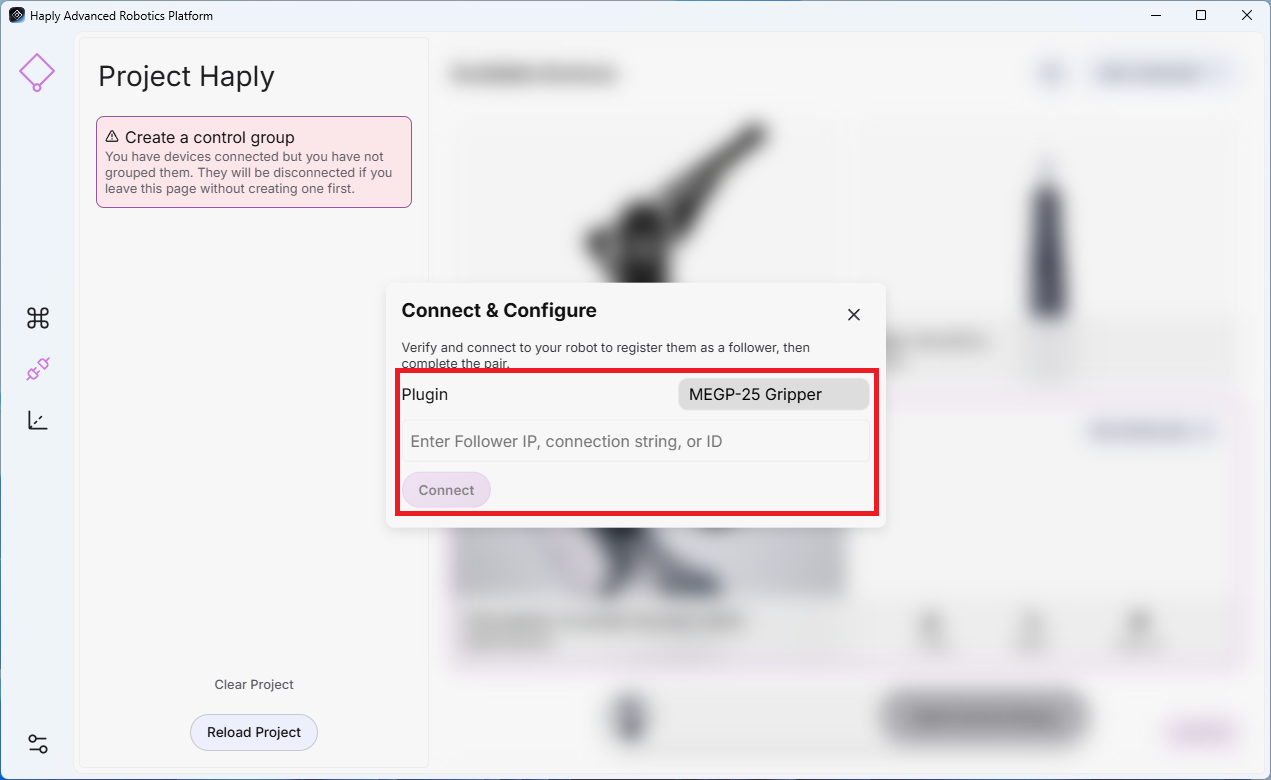
HARP 현재 유니버설 로보츠(Universal Robots)용 Mecademic 엔드 이펙터, Robotiq 그리퍼, Bota F/T 센서를 지원합니다.
- Mecademic 엔드 이펙터의 경우, 연결된 Mecademic 로봇과 동일한 IP 주소를 사용하십시오.
- 외부 Robotiq 그리퍼 또는 Bota F/T 센서의 경우, 해당 장치의 고유 IP 주소를 사용하여 장치를 구성하십시오.
제어 그룹 생성
- '연결' 화면에서 제어 그룹에 포함할 각 장치를 선택하십시오.
- 페이지 하단의 ‘제어 그룹 추가’를 클릭하세요.
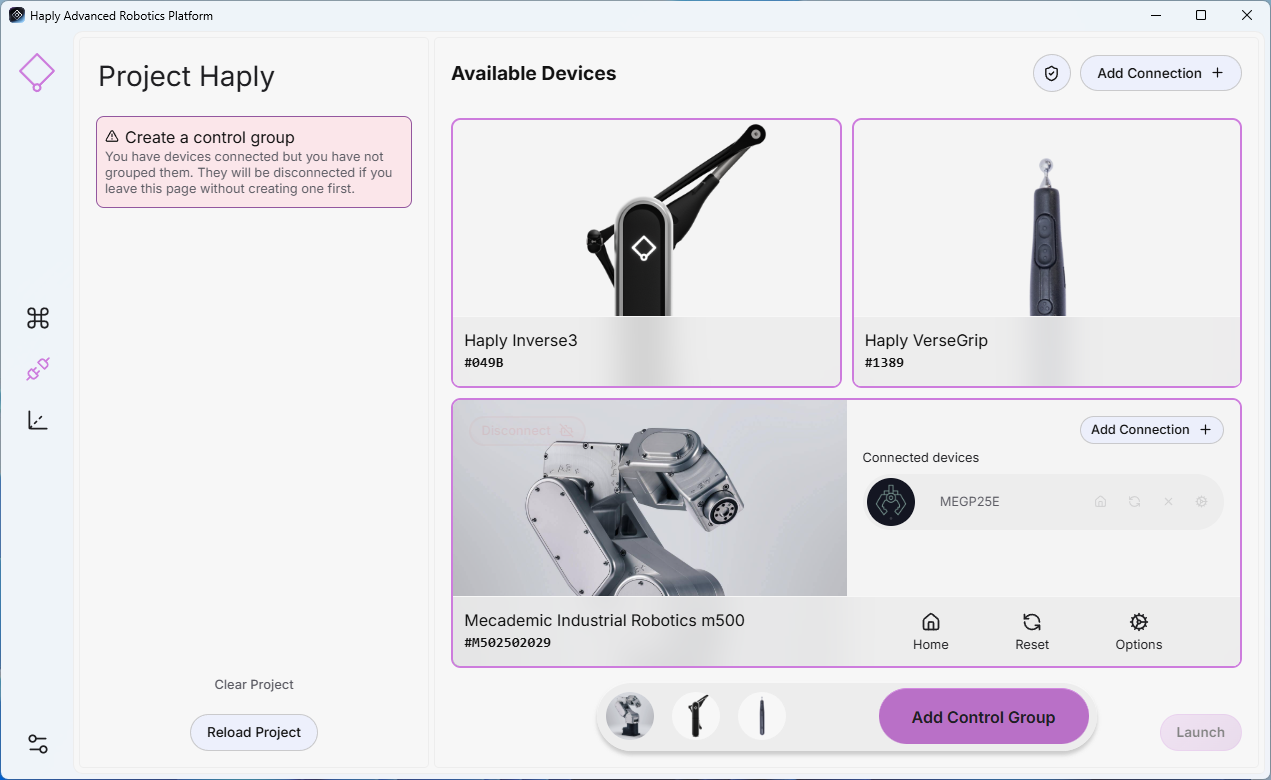
- 새로 생성된 제어 그룹이 왼쪽 패널에 표시되며, 현재 프로젝트의 일부로 저장됩니다.
새 장치를 연결한 후에는 주변에 사람이나 장비가 없는 상태에서 저속으로 작동시켜 동작 방향과 속도가 올바른지 확인하십시오.
원격 조작 시작
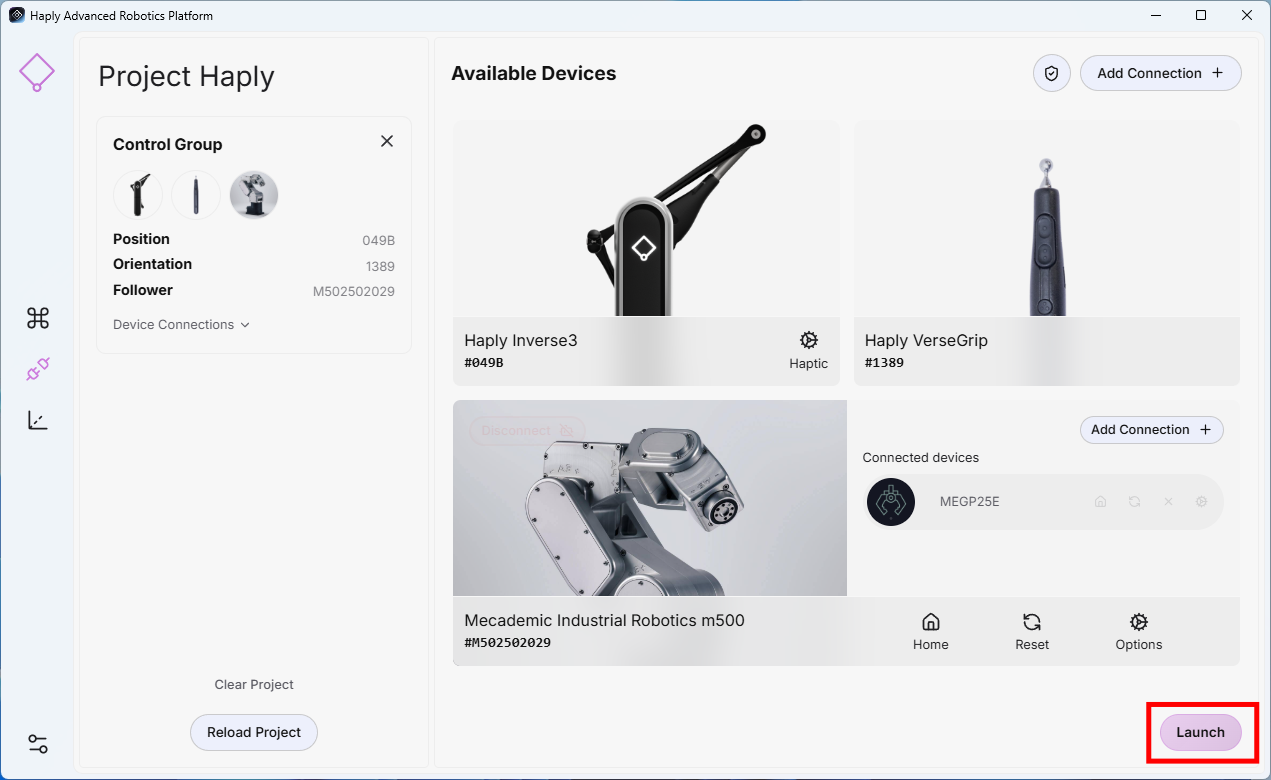
제어 그룹을 구성하고 필요한 모든 장치를 연결한 후, 오른쪽 하단에 있는 ‘실행’을 클릭하여 원격 조종을 시작하십시오.