작업 공간 제한
HARP 에서 작업 공간 한계는 로봇의 TCP가 반드시 머물러야 하는 가상 3D 경계를 정의합니다. 이 한계는 ‘작업 공간 ( Workspace )’ 페이지에서 X, Y, Z 축의 최소 및 최대 값을 미터 단위로 설정하여 구성합니다.
원격 조작 중, ‘ HARP ’는 로봇이 상자 가장자리에 가까워지면 속도를 줄인 다음, 가장자리를 넘지 않고 그 가장자리를 따라 미끄러지도록 합니다. 동시에 ‘ Inverse3 ’를 뒤로 밀어, 조작자가 벽을 만지는 듯한 느낌을 받도록 합니다.
작업 공간 제한을 활용하면 로봇이 물리적으로는 도달할 수 있지만 작동이 의도되지 않은 구역에 진입하는 것을 제한할 수 있습니다. 예를 들면 다음과 같습니다:
- 작업대 아래
- 로봇 셀의 경계 밖에서
- 장비나 기타 장애물 근처
- 운영자 구역 또는 출입 제한 구역으로
설정된 작업 공간 제한은 로봇의 TCP에만 적용되며, 전체 팔에 대한 충돌 검사를 의미하지는 않습니다.
작업 공간 제한은 ‘ HARP ’ 내에서 소프트웨어로 정의된 제약 조건입니다. 이는 로봇의 내장 안전 기능, 안전 컨트롤러, 비상 정지 장치 또는 기타 필수 안전 시스템을 대체하기 위한 것이 아니라, 이를 보완하기 위한 것입니다.
로봇의 작업 공간 경계를 설정하려면:
- HARP 에서 ‘작업 공간 ’ 페이지를 엽니다.
- ‘작업 공간 구성 ’ 패널을 찾으세요.
- 왼쪽의 객체 목록에서 연결된 로봇을 선택하십시오.
- ‘작업 공간 구성’ 페이지의 오른쪽에서 X, Y, Z 축의 최소 및 최대 한도를 미터 단위로 설정하십시오.
- 업데이트된 작업 공간 구성을 유지하려면 프로젝트를 저장하세요.
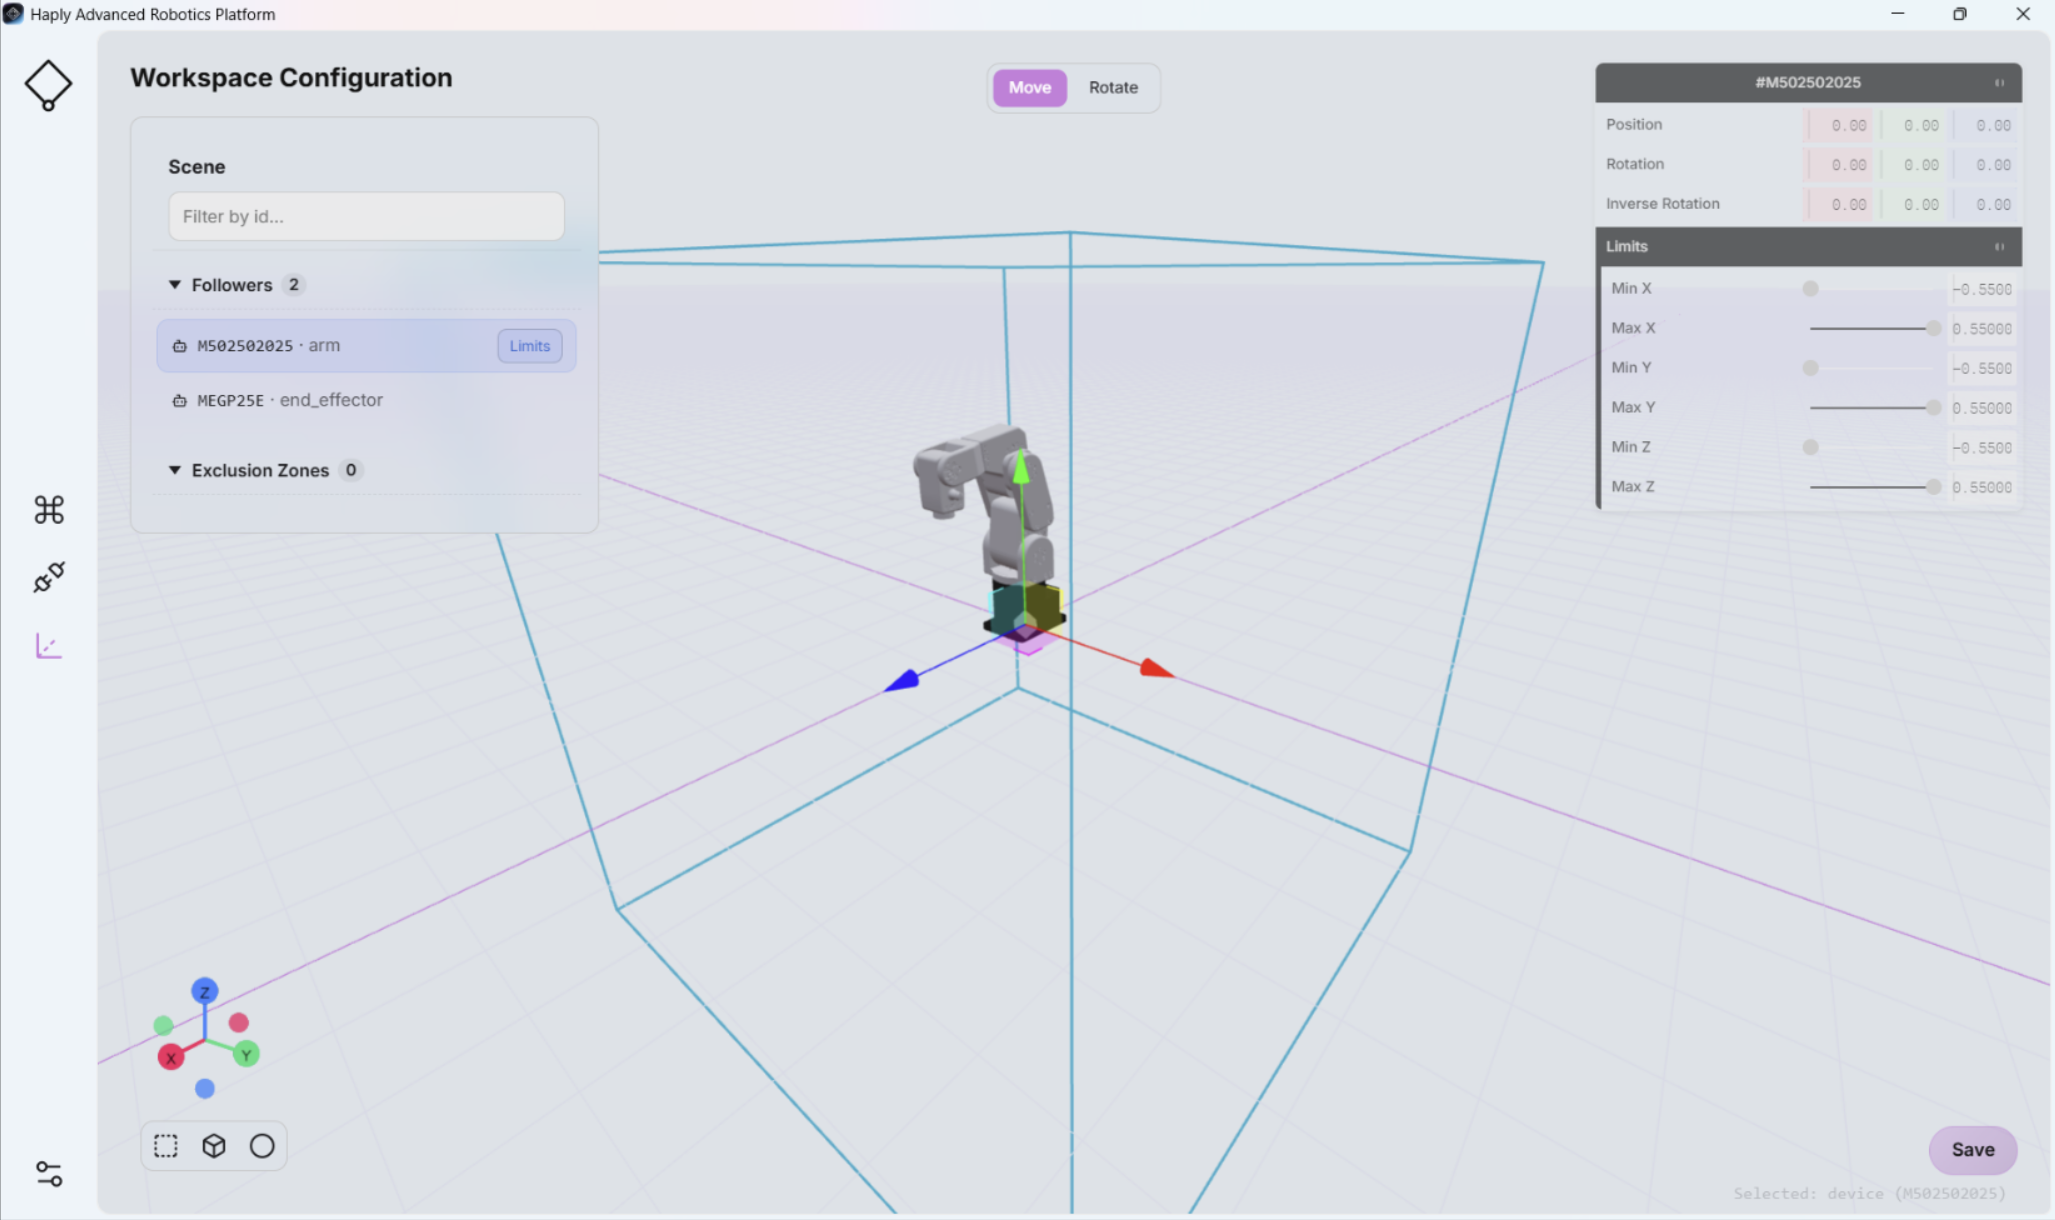
작업 공간 구성은 명령 센터 화면의 ‘씬 뷰’ 와 직접 연결되어 있습니다( ‘씬 뷰’ 참조). 작업 공간 구성에 대한 모든 변경 사항은 씬 뷰에 반영됩니다.
작업 공간의 제한 범위나 진입 금지 구역이 잘못 설정되면 로봇이 의도하지 않은 곳이나 위험한 구역으로 들어갈 수 있습니다.
정상 가동 전에, 속도를 낮춘 상태에서 모든 작업 공간 경계와 진입 금지 구역을 물리적으로 점검하고, 로봇이 사람, 장비 및 기타 장애물 주변에서 예상대로 작동하는지 확인하십시오.
Mecademic 로봇의 경우, ‘ HARP ’ 플러그인은 ‘ HARP ’에서 구성된 작업 공간 경계에 1cm의 여유 공간을 추가로 적용하고, 그 결과로 산출된 경계를 Mecademic 컨트롤러로 전송합니다. 이는 ‘ HARP ’의 가상 작업 공간 경계 시스템이 사용할 수 없는 경우를 대비하여, 컨트롤러 수준에서 추가적인 작업 공간 제약 조건을 제공합니다.