로봇 매개변수
팔로워 로봇이 연결되면 ‘홈’, ‘재설정’, ‘옵션’ 등 여러 가지 제어 옵션이 사용 가능해집니다.
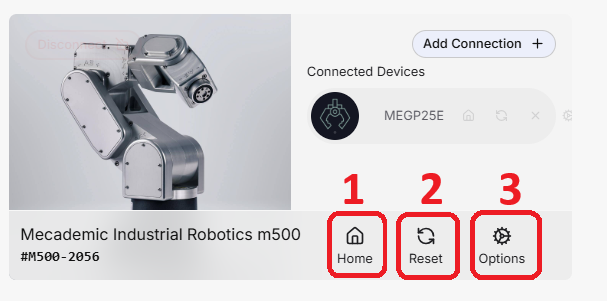
- 홈: 로봇을 미리 정의된 기본 홈 자세로 이동시킵니다. 이 동작은 ‘ HARP ’ 작업 공간에서 구성된 가상 충돌 객체와 무관하게 실행됩니다.
경고
'홈' 기능을 사용하기 전에, 로봇의 실제 작업 공간이 비어 있는지, 그리고 동작을 안전하게 완료할 수 있는지 확인하십시오.
-
재설정: 로봇 연결을 초기화하고 팔로워 장치와의 통신을 다시 시도합니다.
-
옵션: HARP 에서 사용할 수 있는 로봇별 구성 설정을 엽니다. 이 섹션에서 변경한 내용은 로봇으로 직접 전송되므로, 지원되는 설정의 경우 HARP 외부에서 별도의 구성이 필요하지 않습니다. 자세한 내용은 ‘로봇 설정’을 참조하십시오.