Inverse3 매개변수
[ Haply Inverse3옵션 버튼을 누르면, 연결된 추적 기기와는 별개로 두 가지 기기 관련 설정을 사용할 수 있습니다.
이러한 설정은 Haply 서비스를 통해 제공되며, 필요에 따라 활성화, 비활성화 또는 조정할 수 있습니다.
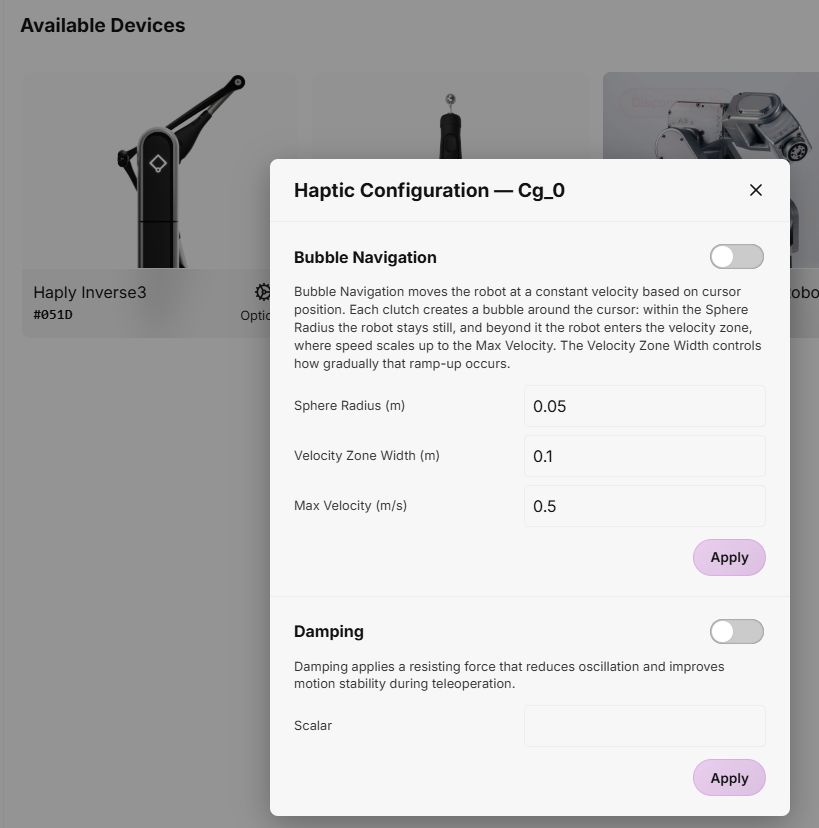
버블 내비게이션
버블 내비게이션을 사용하면 Inverse3 물리적으로 접근 가능한 범위를 벗어난 작업 공간 내에서 로봇을 이동시키고 추적할 수 있게 해주며, 이를 위해 클러치를 반복적으로 사용할 필요가 없습니다.
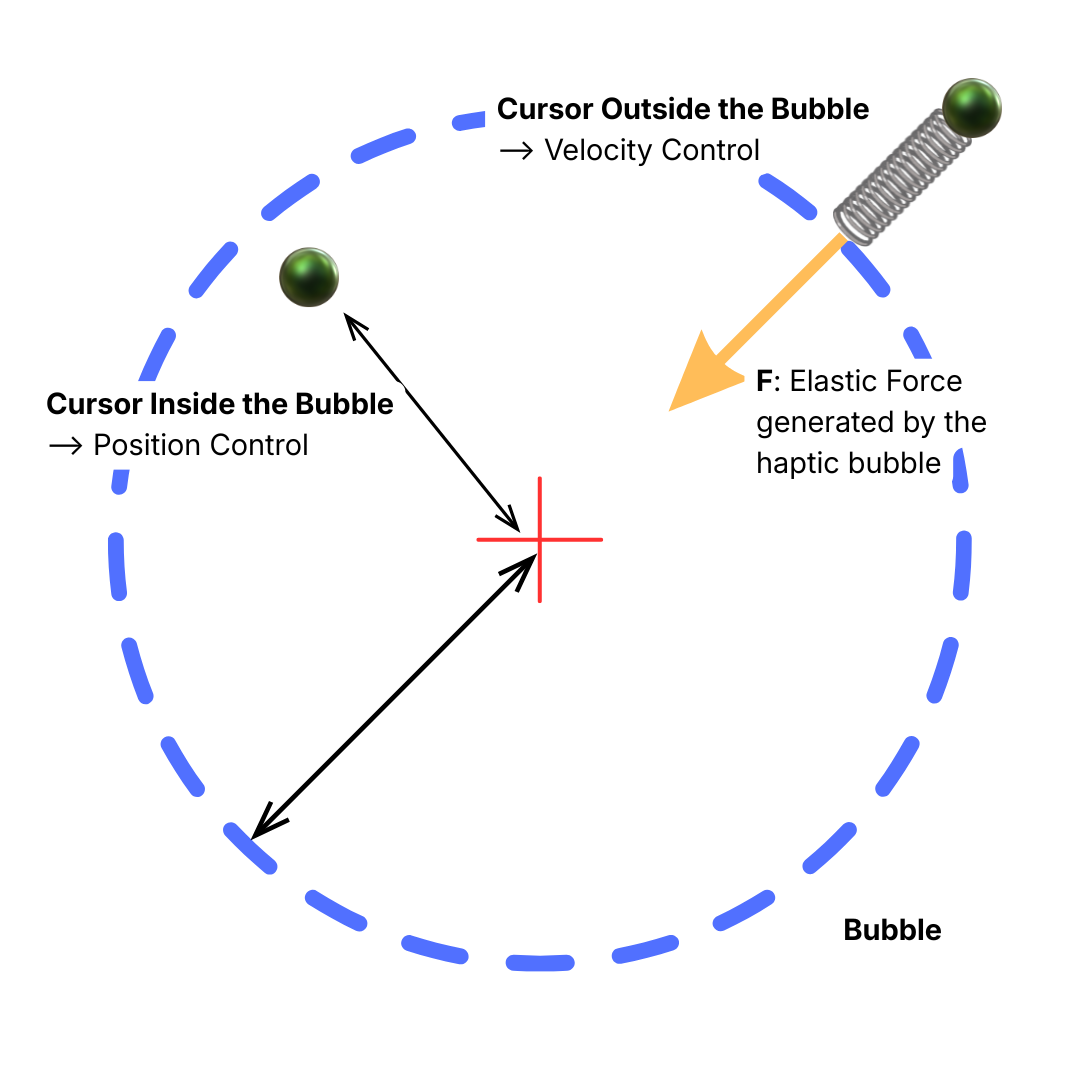
이 기능은 커서가 멈춰 있는 위치를 중심으로 한 가상 구체(즉, 버블)를 중심으로, 두 가지 제어 모드를 결합한 것으로:
- 기포 내부: HARP 위치 제어를 사용합니다. 추종 로봇은 구성된 운동 비율에 따라 주 장치의 움직임을 따라가며, 정밀한 조작 작업에 필요한 정확한 제어를 제공합니다.
- 거품 외부: HARP 속도 제어 모드로 전환됩니다. 로봇이 주 장치의 이동 방향에 따라 지속적으로 이동합니다. 커서가 거품 경계를 벗어나면 벗어난 거리만큼 명령 속도가 높아집니다.
기포 경계는 Inverse3 탄성 촉각 저항의 형태로 전달되며, 이 저항은 커서가 바깥쪽으로 이동함에 따라 증가합니다. 탐색 영역의 바깥쪽 경계에서 높은 강성을 지닌 촉각 경계는 커서의 추가 이동을 막습니다.
속도 기반 주행을 중지하려면 커서를 버블 안으로 다시 이동하십시오. 로봇은 지속적인 주행을 멈추고,HARP 위치 제어 모드로 복귀합니다.
HARP 에서 다음과 같은 ‘버블 내비게이션’ 매개변수를 구성할 수 있습니다:
- 구체(기포) 반경(m): 커서가 정지해 있는 위치 주변의 제어 영역 반경을 정의합니다.
- 속도 구역 폭(m): 기포 외부의 속도 제어 구역의 폭을 정의합니다.
- 기포 외곽의 최대 속도(m/s): 커서를 속도 제어 영역에 위치시켰을 때 로봇이 따라가는 최대 속도입니다.
감쇠
댐핑 기능은 운동 방향과 반대 방향의 저항성 촉각력을 가하여 진동을 줄이고, 원격 조작 과정의 안정성을 높이는 데 도움이 됩니다.
댐핑 레벨은 1부터 최대 25까지의 스칼라 값으로 조정할 수 있습니다. 값이 클수록 댐핑 효과가 강해지며, ‘ Inverse3 ’를 통해 더 강한 저항 피드백이 발생합니다.