소개
Dans HARP에서 작업 공간은 로봇의 3D 작동 환경을 나타내며, 여기에는 허용된 이동 영역과 씬에 정의된 물체 또는 제한 구역이 포함됩니다. 이를 로봇의 물리적 작업 환경을 가상으로 재현한 것으로 볼 수 있습니다.
지원되는 각 로봇 모델에는 해당 작동 매개변수를 기반으로 한 기본 작업 공간 구성이 제공됩니다. 기본 구성에는 최대 속도 및 가속도와 같은 이동 제한 사항도 포함될 수 있습니다.
프로젝트를 열면 ‘작업 공간’ 페이지에서 다음을 수행할 수 있습니다:
- 씬 내에서 로봇의 위치와 방향을 설정합니다.
- 로봇에 비해 Inverse3 로봇을 기준으로 한 방향을 정의합니다.
- X, Y, Z 축의 최소 및 최대 한계를 설정하여 로봇의 작동 영역을 제한합니다.
- 로봇이 진입해서는 안 되는 영역을 정의하는 상자나 구와 같은 가상 배제 구역을 추가합니다.
모든 작업 공간 구성은 프로젝트에 저장됩니다.
원격 수술 중 작업 공간
작업 공간 구성은 원격 조작 중에 적극적으로 활용됩니다. Inverse3 는 설정된 작업 공간 범위 내에서 추적 로봇에 의해 재현됩니다.
로봇의 제어된 움직임이 작업 공간의 경계나 진입 금지 구역에 접근하면, ‘ HARP ’ 기능이 해당 방향으로의 추가 움직임을 제한합니다. 또한 ‘ Inverse3 ’를 통해 햅틱 피드백이 제공되므로, 로봇이 설정된 경계에 접근할 때 작업자는 가상 경계나 ‘벽’을 느낄 수 있습니다.
작업 공간 제약 조건은 HARP 의 동작 제어 및 안전 로직의 일환으로 적용되며, 사용 가능한 경우 힘 기반 감시를 포함하여 구성된 다른 보호 메커니즘과 연동하여 작동합니다.
작업 공간의 기준점
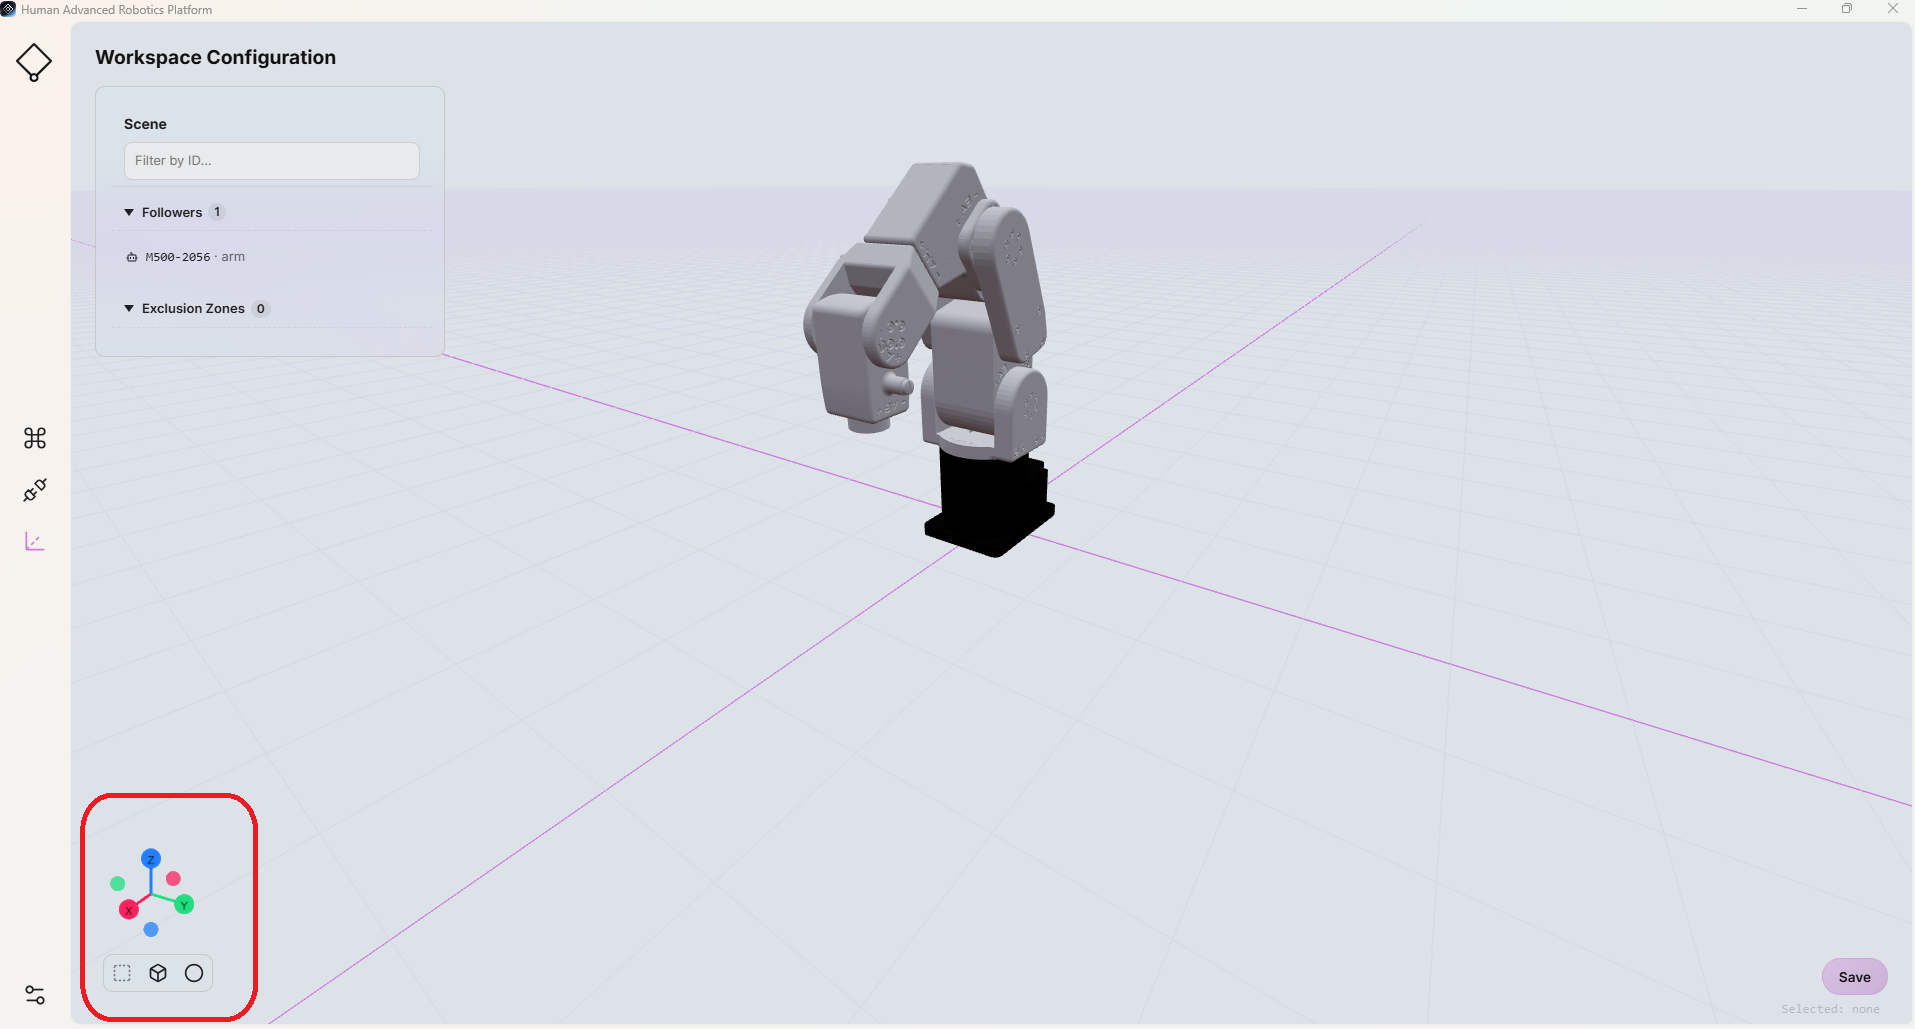
작업 공간의 좌표계는 ‘작업 공간’ 페이지의 왼쪽 하단 모서리에 표시된 3D 기준 좌표계로 나타납니다.
축은 항상 다음 색상으로 표시됩니다:
- 루즈: 액스 X
- 수직축: Y축
- 블루: Z축