작업 공간의 한계
HARP 에서 작업 공간의 경계는 로봇의 TCP가 그 범위 내에 머물러야 하는 3차원 가상 경계를 정의합니다. 경계는 ‘작업 공간’ 페이지에서 X, Y, Z 축의 최소값과 최대값을 미터 단위로 설정하여 구성됩니다.
원격 조작 중, HARP 는 로봇이 가상 상자의 가장자리에 접근하면 속도를 줄인 다음, 로봇이 가장자리를 넘지 않고 그 가장자리를 따라 미끄러지도록 합니다. 동시에 Inverse3 에 반작용력이 가해져, 조작자가 벽에 부딪힌 듯한 느낌을 받게 됩니다.
작업 공간의 경계는 로봇이 물리적으로는 접근할 수 있지만 작동이 의도되지 않은 구역으로 들어가는 것을 방지하는 데 사용될 수 있습니다. 예를 들어:
- 작업대 아래
- 로봇 셀의 경계 밖에서
- 시설물이나 기타 장애물 근처
- 특정 운영자 또는 접근이 제한된 구역으로
설정된 작업 공간의 경계는 로봇의 TCP에만 적용되며, 팔 전체에 대한 충돌 검사는 아닙니다.
작업 공간의 경계는 HARP 에서 소프트웨어로 정의된 제약 조건입니다. 이는 로봇의 내장 안전 기능, 안전 제어기, 비상 정지 장치 또는 기타 필수 안전 시스템을 대체하기 위한 것이 아니라, 이를 보완하기 위한 것입니다.
로봇 작업 공간의 경계를 설정하려면:
- HARP 에서 ‘작업 공간’ 페이지를 열어주세요.
- '작업 공간 설정' 표지판을 찾아보세요.
- 왼쪽에 있는 항목 목록에서 연결된 로봇을 선택하세요.
- '작업 공간 구성' 페이지의 오른쪽에서 X, Y, Z 축의 최소 및 최대 한계를 미터 단위로 설정하십시오.
- 업데이트된 작업 공간 설정을 유지하려면 프로젝트를 저장하십시오.
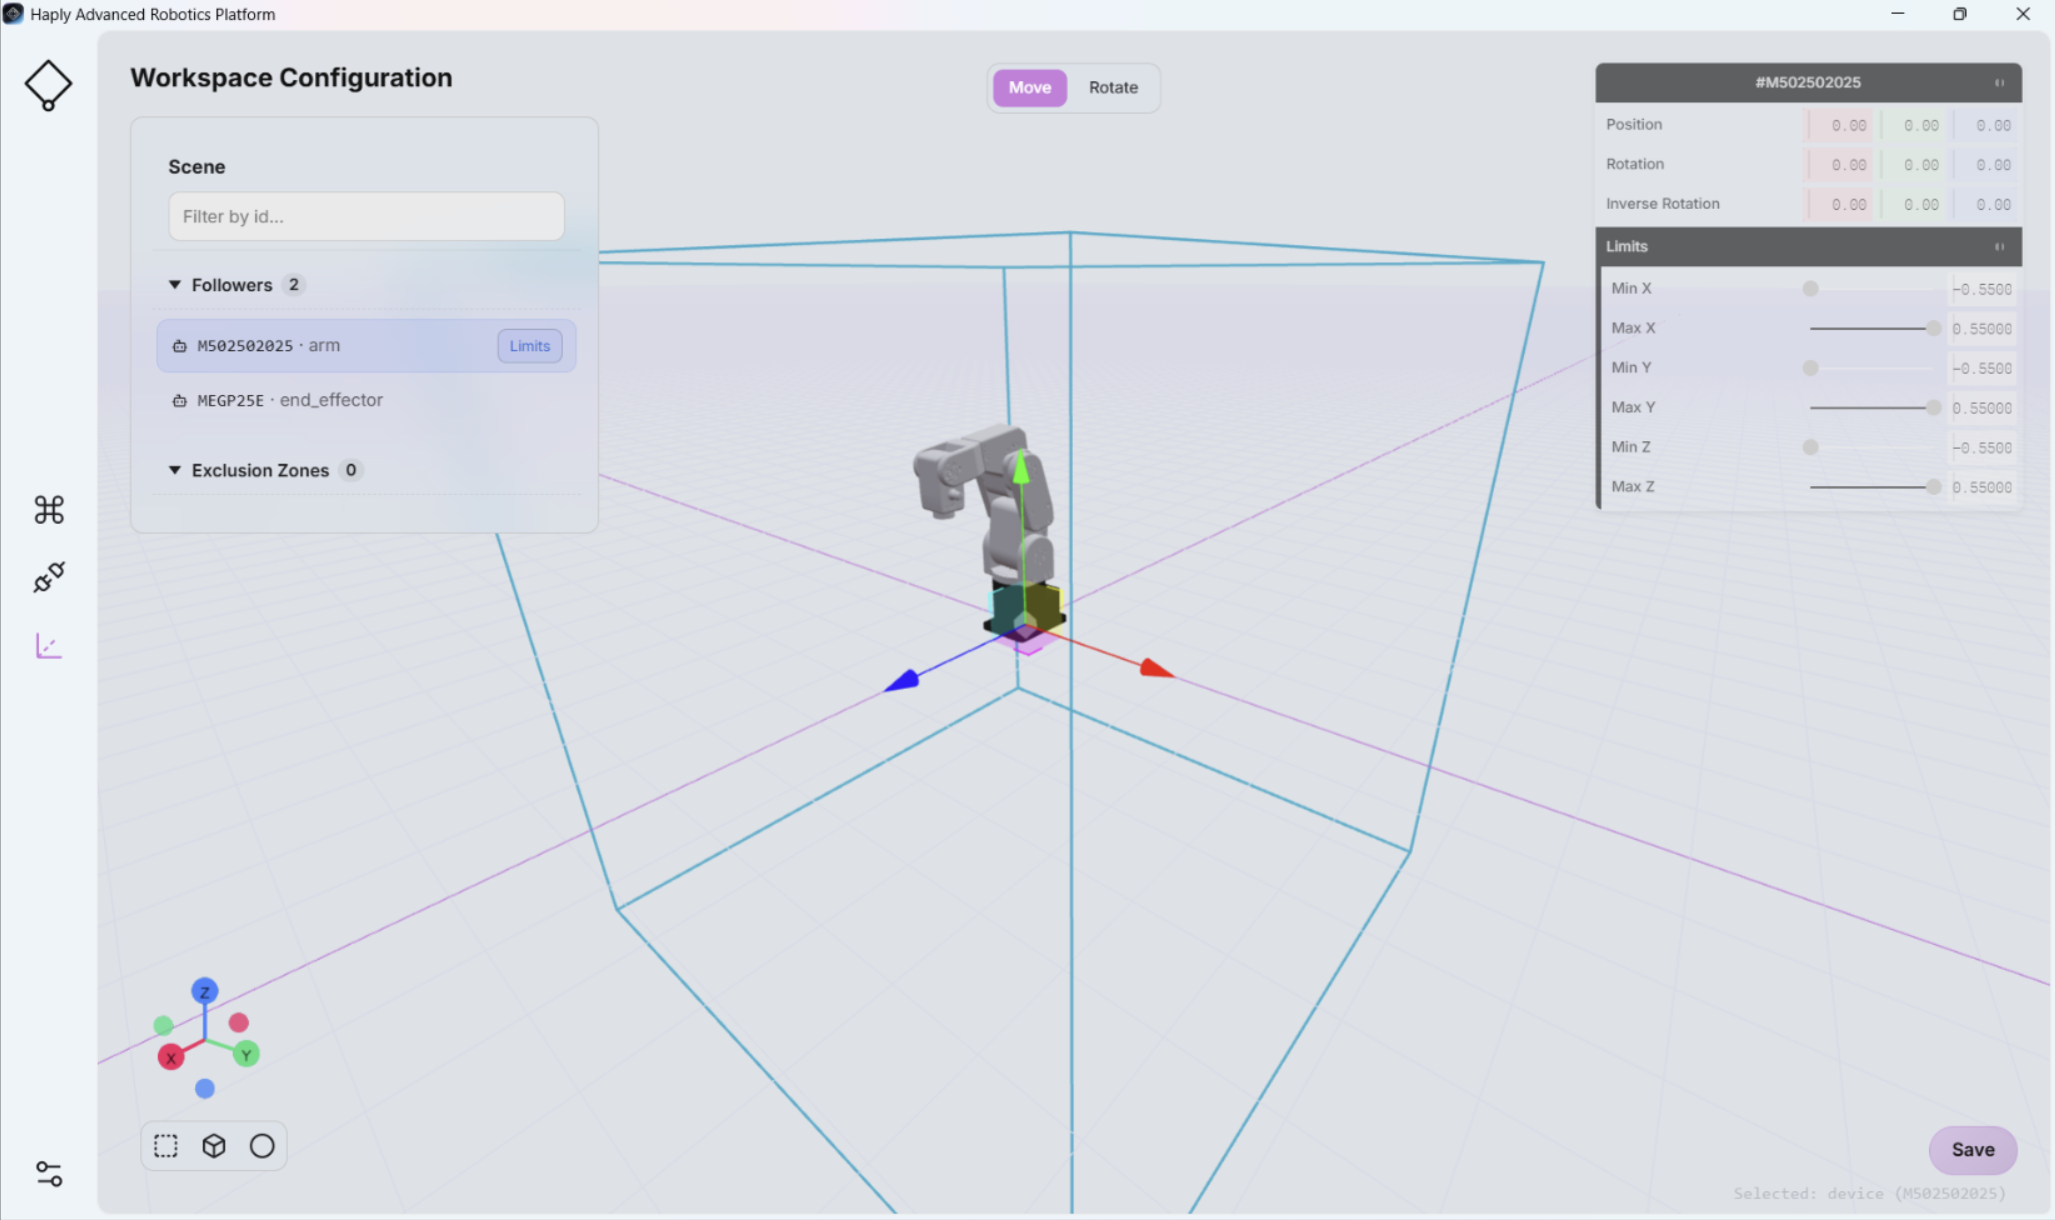
작업 공간 구성은 ‘제어 센터’ 화면의 ‘씬 뷰 ’와 직접적으로 연결되어 있습니다( ‘씬 뷰’ 참조). 작업 공간 구성에 변경 사항이 발생하면 해당 변경 사항이 ‘씬 뷰’에 반영됩니다.
작업 공간의 경계나 진입 금지 구역을 잘못 설정하면 로봇이 예상치 못한 곳이나 위험한 구역으로 들어갈 수 있습니다.
정상 가동을 시작하기 전에 작업 공간의 모든 경계와 감속 구역을 직접 확인한 후, 로봇이 사람, 장비 및 기타 장애물 근처에서 예상대로 작동하는지 확인하십시오.
Mecademic 로봇의 경우, ‘ HARP ’ 플러그인은 ‘ HARP ’에서 설정된 작업 공간 경계에 1cm의 추가 여백을 적용하고, 그 결과로 산출된 경계를 Mecademic 컨트롤러로 전송합니다. 이는 HARP 의 작업 공간 가상 경계 시스템이 사용할 수 없는 경우를 대비하여 컨트롤러 수준에서 추가적인 제약 조건을 제공합니다.