접근 금지 구역
HARP 의 배제 구역은 로봇의 3D 작업 공간 내에 접근이 금지된 가상 영역을 정의합니다. 원격 조작 중에는 로봇의 TCP가 이렇게 설정된 영역에 진입할 수 없습니다.
접근 금지 구역은 로봇 셀 내의 물리적 물체나 접근이 제한된 구역을 나타내는 데 사용될 수 있습니다. 예를 들어:
- 몽타주
- 화면
- 인근 기계
- 작업대
- 운영자 또는 직원 전용 구역
배제 구역은 ‘작업 공간’ 페이지에서 생성 및 구성할 수 있으며, 이 페이지에서 각 구역의 위치를 지정하고 대상 물리적 영역에 맞게 크기를 조정할 수 있습니다.
로봇의 TCP를 정의된 작동 범위 내에 유지하는 작업 공간 경계와 달리, 배제 구역은 TCP가 해당 작업 공간의 특정 영역으로 진입하는 것을 방지합니다.
원격 조작 중 로봇이 진입 금지 구역에 접근하면, ‘ HARP ’ 기능이 로봇의 움직임을 제한하여 해당 구역으로의 진입을 차단합니다. 조작자가 계속해서 경계선으로 향할 경우, 로봇은 진입 금지 구역의 표면을 따라 미끄러지듯 이동하며, 이 과정에서 Inverse3를 통해 햅틱 피드백이 전달되어, 조작자가 가상 장애물을 체감할 수 있게 합니다.
회피 구역 확인은 로봇의 TCP를 기준으로 이루어지며, 전체 팔을 기준으로 하는 것이 아닙니다. 따라서 회피 구역을 정의할 때 물체 주변에 적절한 여유 공간을 확보하도록 유의하십시오.
배제 구역은 실제 작업 공간을 정확하게 반영해야 합니다. 배제 구역의 위치는 로봇과 작업 공간 좌표계를 기준으로 정의되므로, 로봇의 자세나 구역 배치, 구역 크기가 부정확할 경우 가상 장면이 실제 환경과 일치하지 않을 수 있습니다.
정상적인 운전을 시작하기 전에 항상 저속 운행 제외 구역을 확인하십시오.
제외 영역 설정하기
배제 구역은 작업 공간에 추가할 수 있는 가상 객체로, 로봇의 TCP가 물리적 객체가 차지하고 있는 구역으로 진입하는 것을 방지합니다.
HARP 현재 두 가지 형태의 접근 제한 구역을 지원합니다:
- 큐브
- Sphère
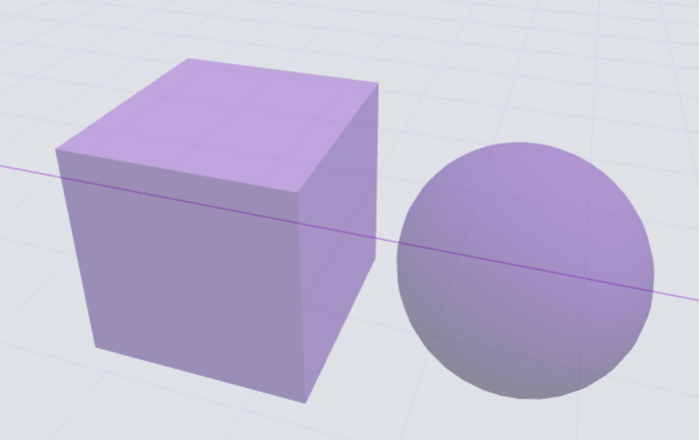
제외 영역을 추가하려면:
- 페이지의 왼쪽 하단 모서리에서 작업 공간, 아이콘을 클릭하세요 큐브 ou Sphère.
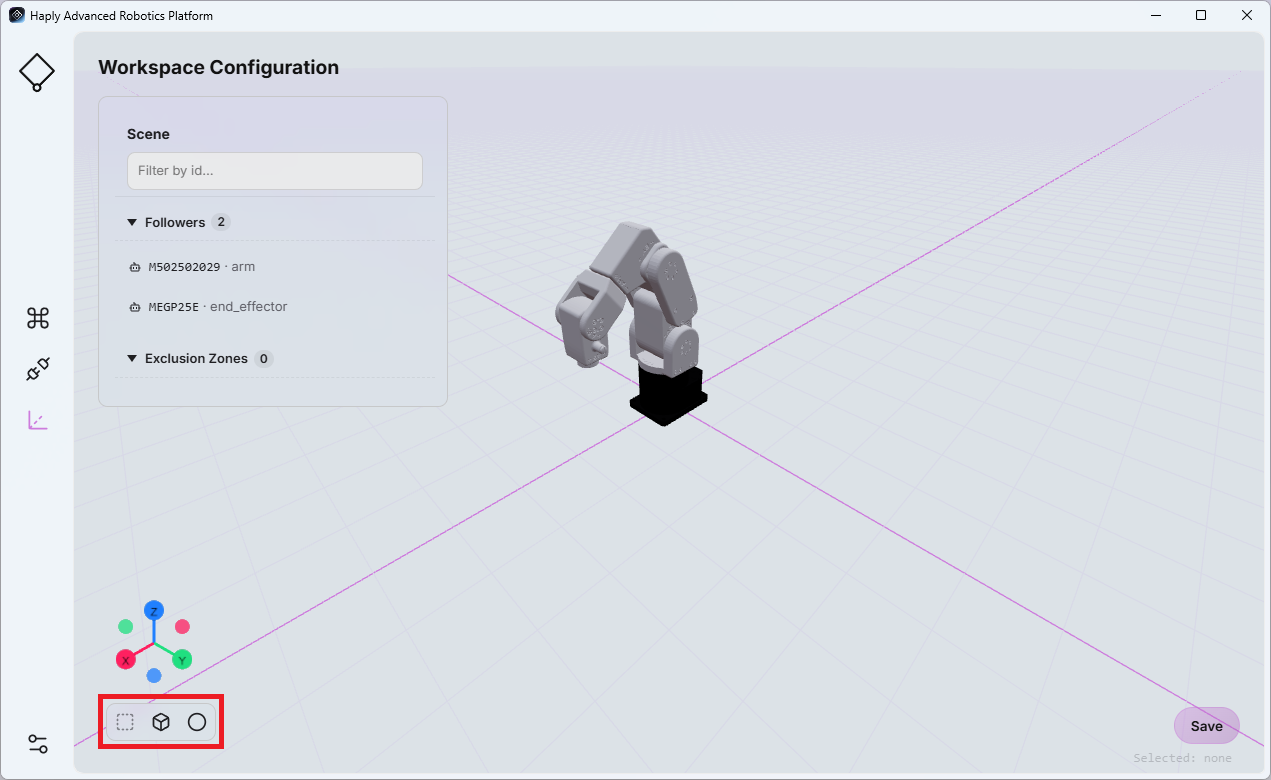
- 새로 생성된 접근 금지 구역이 항목 목록에 표시됩니다.
- 제외 영역을 선택하면 페이지 오른쪽에 해당 영역의 구성 가능한 속성이 표시됩니다.
사용 가능한 설정은 선택한 형태에 따라 달라집니다:
- 큐브: 위치, 너비, 깊이 및 높이(미터 단위)
- 구: 위치와 반지름(미터 단위)
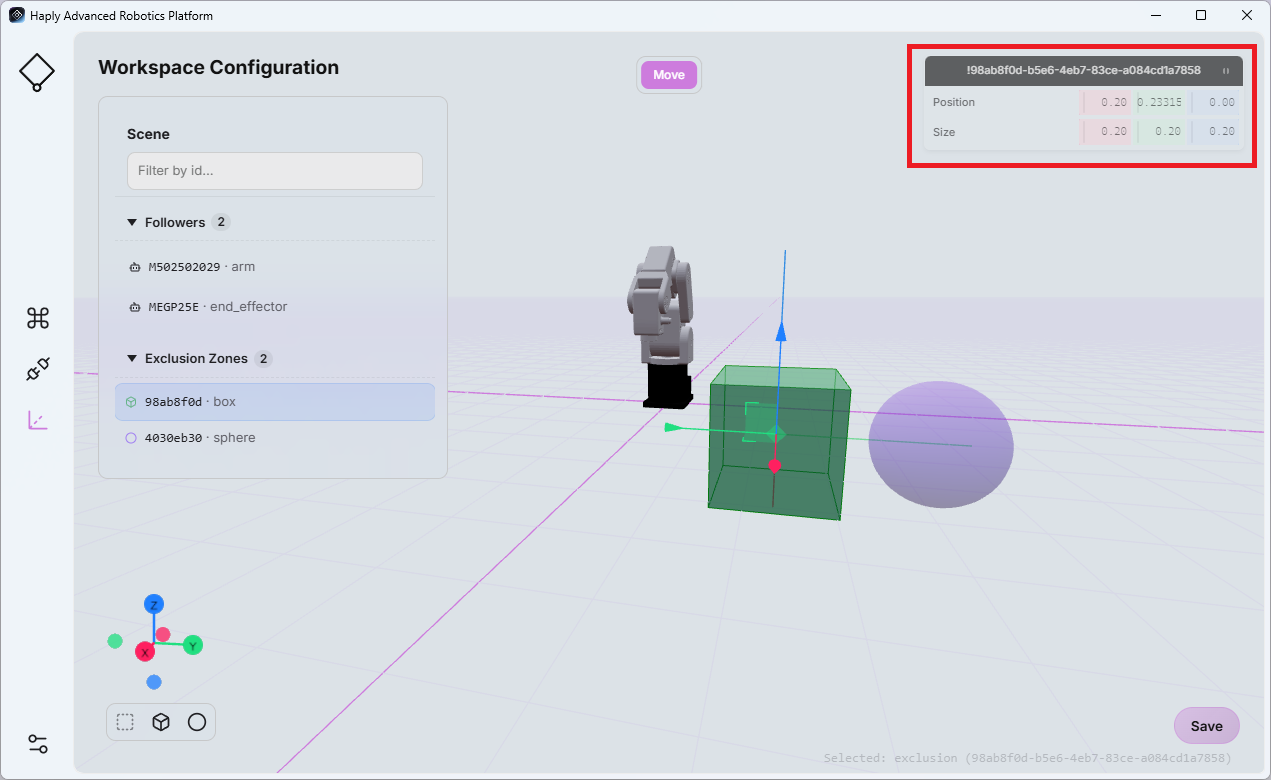
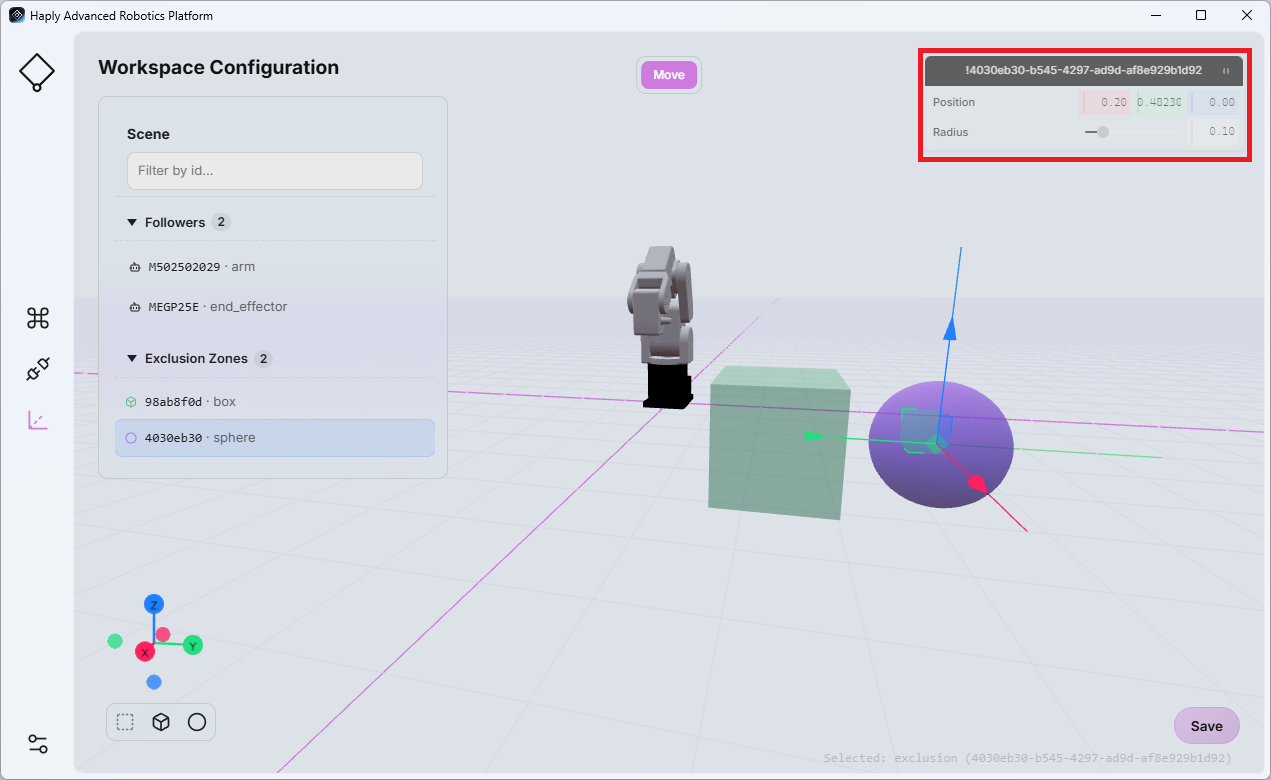
해당 물리적 대상이나 출입 제한 구역을 정확히 반영할 수 있도록 필요에 따라 값을 조정하십시오.
변경 사항을 저장하려면 페이지를 닫기 전에 ‘저장’을 클릭하세요.
작업 공간 구성은 ‘제어 센터’ 화면의 ‘씬 뷰 ’와 직접적으로 연결되어 있습니다( ‘씬 뷰’ 참조). 작업 공간 구성에 변경 사항이 발생하면 해당 변경 사항이 ‘씬 뷰’에 반영됩니다.
읽는 도중 충돌 발생
로봇의 기록된 동작을 재생하는 동안, ‘ HARP ’ 기능은 현재 작업 공간에 정의된 배제 구역과 비교하여 말단 효과기의 예상 궤적을 확인합니다.
이는 특히 파일이 .hrpr 기록된 동작은 프로젝트나 사용자 간에 공유되는데, 이는 작업 공간의 구성이 해당 동작이 원래 기록된 환경과 다를 수 있기 때문입니다.
읽기 전과 읽는 동안, HARP 는 터미널 이펙터의 향후 궤적이 구성된 배제 구역과 교차하는지 확인하기 위해 동작 파일을 미리 읽어 듭니다.
사례 1 – 재생 시작 전 충돌:
HARP 가 로봇의 현재 위치와 기록된 동작의 시작 위치 사이의 경로가 진입 금지 구역과 교차하는 것을 감지하면, 재생이 시작되지 않습니다. 오류 메시지가 표시되어 진입 금지 구역이 필요한 경로를 차단하고 있음을 알립니다.
사례 2 – 재생 중 충돌:
HARP 가 재생이 이미 진행 중인 상태에서 기록된 경로의 향후 구간이 진입 금지 구역과 교차하는 것을 감지하면, 재생이 중지되고 진입 금지 구역이 기록된 경로를 가로막고 있다는 오류 메시지가 표시됩니다.
재생 중 충돌 검사는 HARP 의 현재 작업 공간에 구성된 배제 구역을 기반으로 합니다. 기록된 동작을 실행하기 전에 항상 가상 작업 공간이 실제 환경을 정확하게 반영하는지 확인하십시오.