명령 센터
명령 화면은 원격 조작 시 HARP의 기본 작업 공간입니다. 이 화면에는 실시간 리더 및 팔로워 데이터, 시스템 로그, 모니터링, 모션 제어, 녹화/재생 기능을 위한 여러 패널이 포함되어 있습니다.
HARP의 메인 인터페이스는 도킹 가능한 패널 레이아웃을 사용합니다. 패널을 드래그 앤 드롭으로 재배치하여 선호하는 작업 흐름에 맞는 작업 공간을 구성할 수 있습니다.
프로젝트를 저장하면 현재 패널 레이아웃도 함께 저장됩니다. 또한 사용자 지정 패널 프로필을 생성하고 저장하여 작업이나 운영 모드에 따라 서로 다른 인터페이스 레이아웃을 유지할 수 있습니다.
아래 이미지는 전체 명령 화면의 주요 영역을 보여줍니다. 각 영역에 대해서는 다음 하위 섹션에서 자세히 설명합니다.
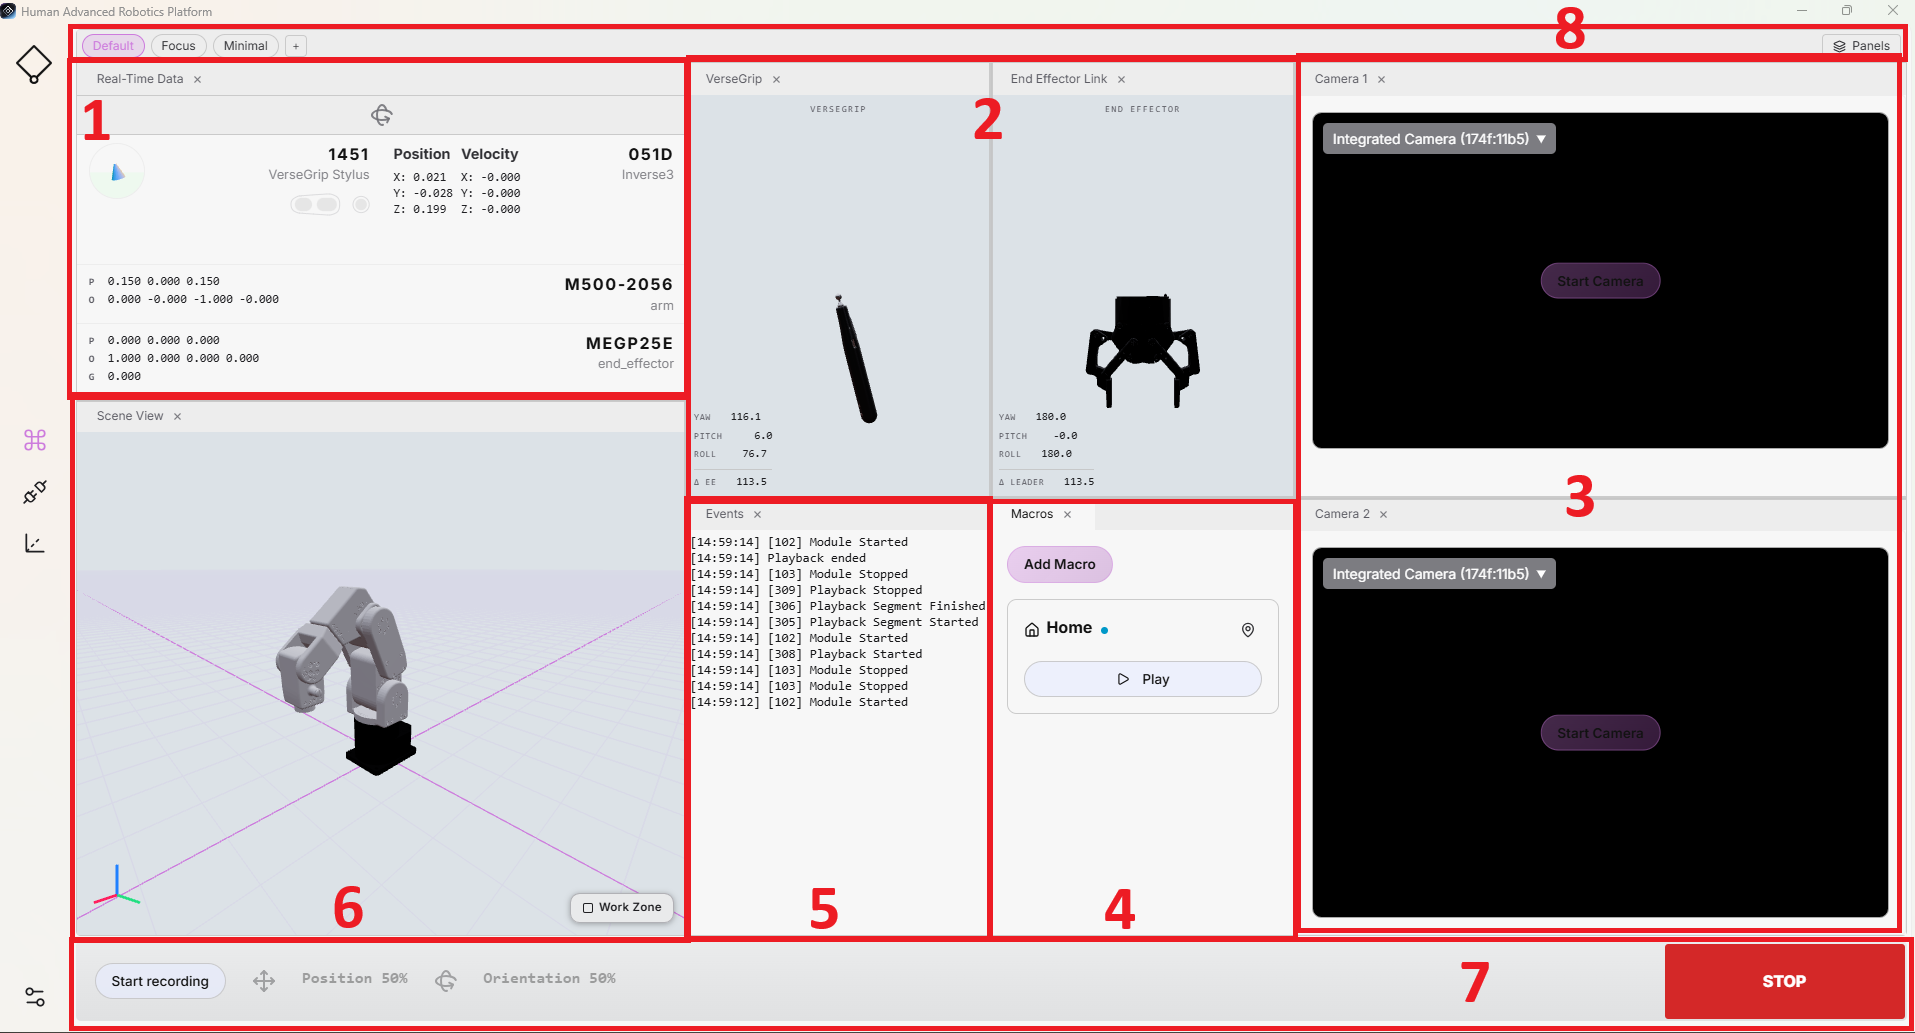
1. 실시간 데이터
이 패널은 리더 및 팔로워 장치의 실시간 데이터를 표시합니다. 여기에는 VerseGrip 또는 Ruko의 자세 및 배터리 상태, 로봇 암의 TCP 자세, 연결된 그리퍼 등이 포함됩니다.
이 패널을 통해 리더 및 팔로워 장치의 주요 원격 조작 데이터와 상태 정보를 지속적으로 확인할 수 있습니다. 또한 방향 제어 기능이활성화되어 있는지, 그리고 클러치가현재 작동 중인지 여부를 표시합니다.
2. VerseGrip/Ruko 및 엔드 이펙터 링크
이 두 패널은 VerseGrip 또는 Ruko 위치의 3D 시각화 정보와 팔로워 엔드 이펙터의 방향 제어 상태를 제공합니다.
서로 다른 팔로워 장치에서도 일관된 시각화를 제공하기 위해 방향 제어는 범용 그리퍼 모델을 사용하여 표현됩니다. 방향 제어가 활성화되면 시각화의 색상이 바뀌어 현재 상태를 명확하게 나타냅니다.
리더 시각화 기능을 사용하면 표시된 리더의 움직임을 해당 로봇의 움직임과 비교하여 장치의 보정 상태를 확인하는 데에도 도움이 됩니다.
3. 카메라
사용자는 모니터링을 위해 최대 두 개의 카메라 스트림을 활성화할 수 있습니다.
이 패널은 외부 USB 카메라와 RTSP 카메라 스트림을모두 지원합니다. 각 카메라는 작동 중 언제든지 켜거나 끌 수 있습니다.
필요에 따라 비디오 스트림을 뒤집거나 회전하여 카메라 화면을 조정할 수 있습니다. 스트림은 별도의 창으로 분리할 수도 있으므로, 창을 최대화하거나 다른 모니터에 표시할 수 있습니다.
4. 매크로
이 패널에는 사용 가능한 모든 매크로가 표시됩니다. 각 매크로에는 단일 녹화 또는 녹화 시퀀스가 포함될 수 있으며, 명령 화면에서 직접 재생할 수 있습니다.
프로젝트에는 매크로를 무제한으로 추가할 수 있습니다. 녹화 방법은 7. 명령 모음에설명되어 있습니다. 녹화된 동작을 실행하려면 매크로의 재생 버튼을 클릭하십시오.
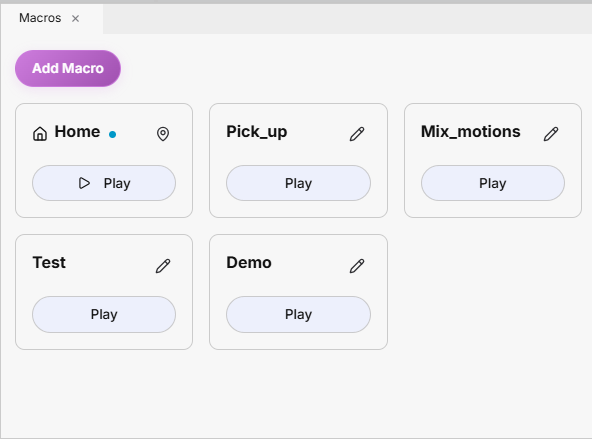
사용 가능한 매크로 작업은 다음과 같습니다:
- 매크로를 클릭하여 편집하거나 삭제합니다. 편집하면 이름을 변경하거나 연결된 녹화 파일을 교체할 수 있습니다.
- '매크로 추가'를클릭하여 새 매크로 버튼을 만듭니다. 매크로는 프로젝트와 함께 저장되며, 다음에 프로젝트를 열 때 사용할 수 있습니다.
- 매크로의 재생 버튼을 클릭하면 실행 전에 확인 창이 표시되어 의도하지 않은 로봇의 움직임을 방지하는 데 도움이 됩니다.
녹화 및 재생 워크플로는 ‘녹화 및 재생’ 섹션에서자세히 설명합니다.
설정 가능한 홈 자세
기본적으로 매크로 패널에는 ‘홈’이라는이름의 매크로가 있습니다. 이 매크로는 처음에는 비어 있으며, 구성할 수 있는 상태입니다.
홈 자세를 정의하려면 원격 조종을 통해 로봇을 원하는 위치로 이동시키거나, 로봇 매개변수에설명된 기본 홈 자세로 이동시킵니다. 애플리케이션과 작업 공간에 적합하고 안전한 위치를 선택하십시오.
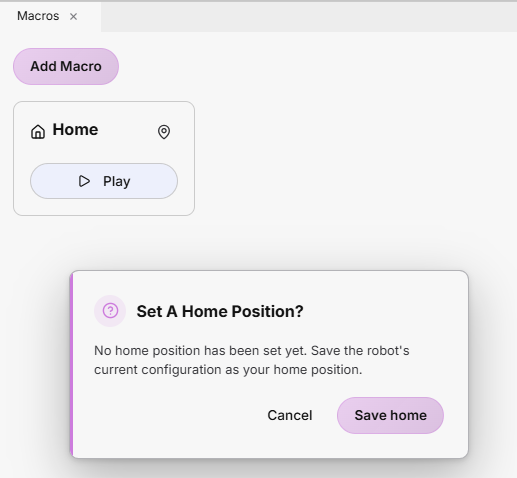
홈 매크로 재생을처음 클릭하면 홈 위치를 설정하라는 대화 상자가 표시됩니다. ‘홈 저장’을클릭하면 로봇의 현재 자세가 나중에 사용할 수 있도록 홈 자세로 저장됩니다.
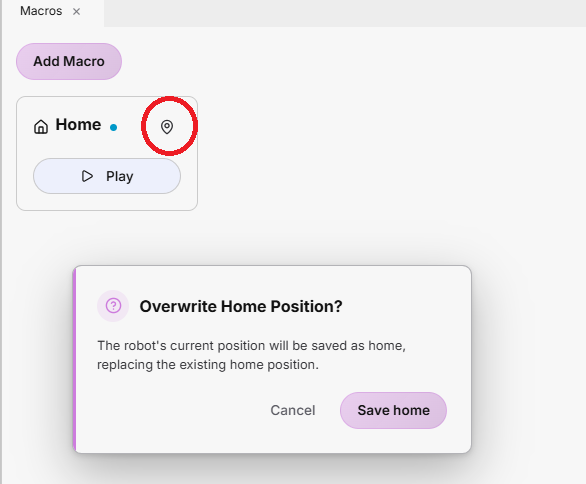
나중에 홈 자세를 변경하려면 매크로 오른쪽 상단의 아이콘을 클릭한 다음, 기존 구성을 새로운 로봇 자세로 덮어씁니다.
충돌 회피
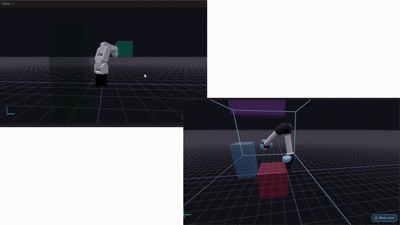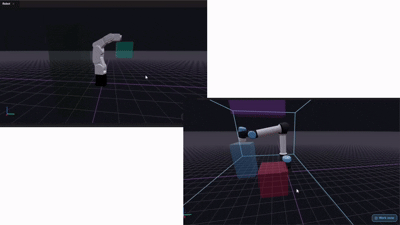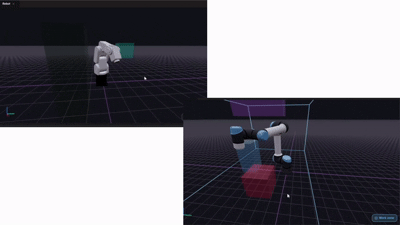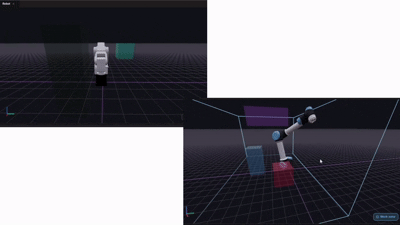
구성된 홈 위치로이동할 때 보다 안전한 동작을 지원하기 위해, HARP에는 작업 공간에 정의된 제외 구역을 고려하는 자동 충돌 회피 경로 계획기가 포함되어 있습니다.
사용자가 홈 매크로를 활성화하면 HARP은 정의된 제외 구역을 피하면서 로봇의 현재 자세에서 구성된 홈 자세까지의 경로를 계산합니다. 계산된 동작 경로는 이후 실행을 위해 로봇으로 전송됩니다.
홈 매크로가 활성화될 때마다 경로가 다시 계산됩니다. 이를 통해 HARP는 작업 공간 구성의 변경 사항을 반영하고, 로봇의 현재 자세와 최신 씬 정의를 바탕으로 새로운 충돌 회피 경로를 생성할 수 있습니다.
5. 이벤트
이 패널은 세션 활동, 시스템 이벤트 및 경고에 대한 실행 요약 정보를 제공합니다. 이벤트는 간결하고 유용한 정보로 구성되어 있어, 사용자가 운영 중 발생하는 중요한 변경 사항을 신속하게 확인할 수 있습니다.
이 이벤트는 상세한 런타임 로그와는 별개입니다. 문제 해결이나 더 자세한 진단 정보가 필요한 경우 HARP 런타임 로그는 다음 위치에서 확인할 수 있습니다: C:\Users\<username>\AppData\Local\HARP\logs
6. 씬 뷰
이 패널은 로봇, 작업 공간의 경계, 설정된 충돌 영역 또는 제외 영역을 포함한 작업 공간의 3D 시각화를 제공합니다.
작업 공간에설명된 대로 작업 공간 씬을 생성하면 구성된 오브젝트와 경계도 이 패널에 표시됩니다. 이 시각화는 현재 작업 공간 구성과 직접 연동됩니다.
기본적으로 로봇과 구성된 충돌 객체가 표시됩니다. 작업 영역 시각화는 패널 오른쪽 하단의 버튼을 사용하여 표시하거나 숨길 수 있습니다.
패널의 왼쪽 하단에는 기준 좌표계가 표시됩니다:
- 빨강: X축
- 초록: Y축
- 파란색: Z축
7. 명령줄
명령 바를 통해모션 스케일링, 축 잠금, 모션 녹화, 세션 일시 정지 및 재설정 기능 등 주요 원격 조작 컨트롤에 빠르게 접근할 수 있습니다.
- 정지: 명령 바 오른쪽에 있는 큰 빨간색 버튼을 누르면 진행 중인 원격 조작 및 동작 관련 상호 작용을 즉시 중지합니다.
키보드의 Esc 키를 누르면 정지 기능도활성화됩니다.
-
스케일링: 팔로워가 리더를 따라 이동하는 거리를 정의합니다. 스케일링 값은 슬라이더를 사용하여 조정할 수 있습니다.
- 100%: 리더가 5 cm 이동 → 팔로워가 5 cm 이동
- 50%: 리더가 5 cm 이동 → 팔로워가 2.5 cm 이동
이동 스케일링과 방향 스케일링은 각각 독립적으로 조정할 수 있습니다.

새로운 로봇이나 도구를 처음 작동할 때는 모션 스케일을 낮게 설정하여 시작하고, 시스템에 익숙해지면 점차 값을 높여 주십시오.
-
축 잠금: 원격 조작 중에 로봇의 개별 병진축 또는 회전축을 잠글 수 있습니다.
- X, Y 또는 Z 키를 눌러 해당 평행 이동을 잠그거나 잠금을 해제합니다.
- Shift + X, Shift + Y 또는 Shift + Z 키를 눌러 해당 회전 축을 잠그거나 잠금을 해제합니다.

- 녹화 시작: 100 Hz 속도로 팔로워 모션 데이터 캡처를 시작합니다. 녹화가 완료되면 녹화 종료를 클릭하여 프로세스를 중지하고 기록된 모션을 프로젝트의
raw/폴더에 저장합니다. 기록된 모션은.hrpr파일 형식으로 저장됩니다.

- 포커스 상실 시 모든 축 잠금: 안전을 위해 HARP는 ‘ HARP ’ 창이 운영 체제의 포커스를 잃을 경우 모든 로봇 축을 자동으로 잠글 수 있습니다. 원격 조작이 활성 상태일 때 포커스를 잃으면 모션 제어가 정지되며, 필요한 조건이 복구될 때까지 원격 조작은 비활성 상태로 유지됩니다.

8. 패널 프로필
기본 명령 화면은 기본 레이아웃을 사용하며, 구성된 전체 패널 세트를 표시합니다.
HARP에는 다음과 같은 추가 사전 정의 레이아웃도 포함되어 있습니다:
- 포커스: 로봇 작업 공간의 시각화 정보만 표시합니다.
- 최소: 로봇 작업 공간 시각화와 이벤트 패널을 함께 표시합니다.
+ 버튼을 클릭하고 새 레이아웃의 이름을 입력하여 사용자 지정 레이아웃을 만들 수도 있습니다.