로봇 설정
추종 로봇이 연결되면 ‘홈’, ‘재설정’ 및 ‘옵션’을 비롯한 여러 제어 옵션이 사용 가능해집니다.
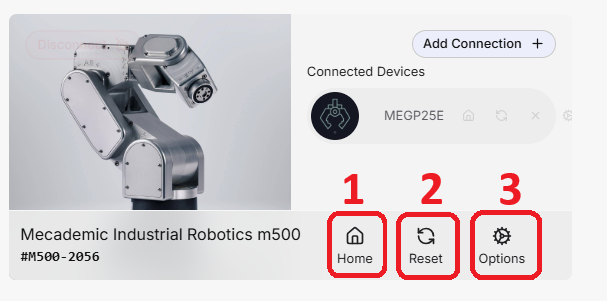
- Accueil: 로봇을 미리 정의된 기본 대기 자세로 이동시킵니다. 이 동작은 작업 공간 HARP 에 설정된 가상 충돌 객체와 무관하게 실행됩니다.
경고
'Accueil' 기능을 사용하기 전에, 로봇의 물리적 작업 공간이 비어 있고 안전하게 움직일 수 있는지 확인하십시오.
-
초기화: 로봇의 연결을 초기화하고 추적 장치와의 통신을 다시 시도합니다.
-
옵션: HARP 에서 확인할 수 있는 로봇 전용 구성 설정을 엽니다. 이 섹션에서 변경한 내용은 로봇으로 직접 전송되므로, 지원되는 설정의 경우 HARP 외에는 별도의 구성이 필요하지 않습니다. 자세한 내용은 ‘로봇 설정’을 참조하십시오.