새 프로젝트 만들기
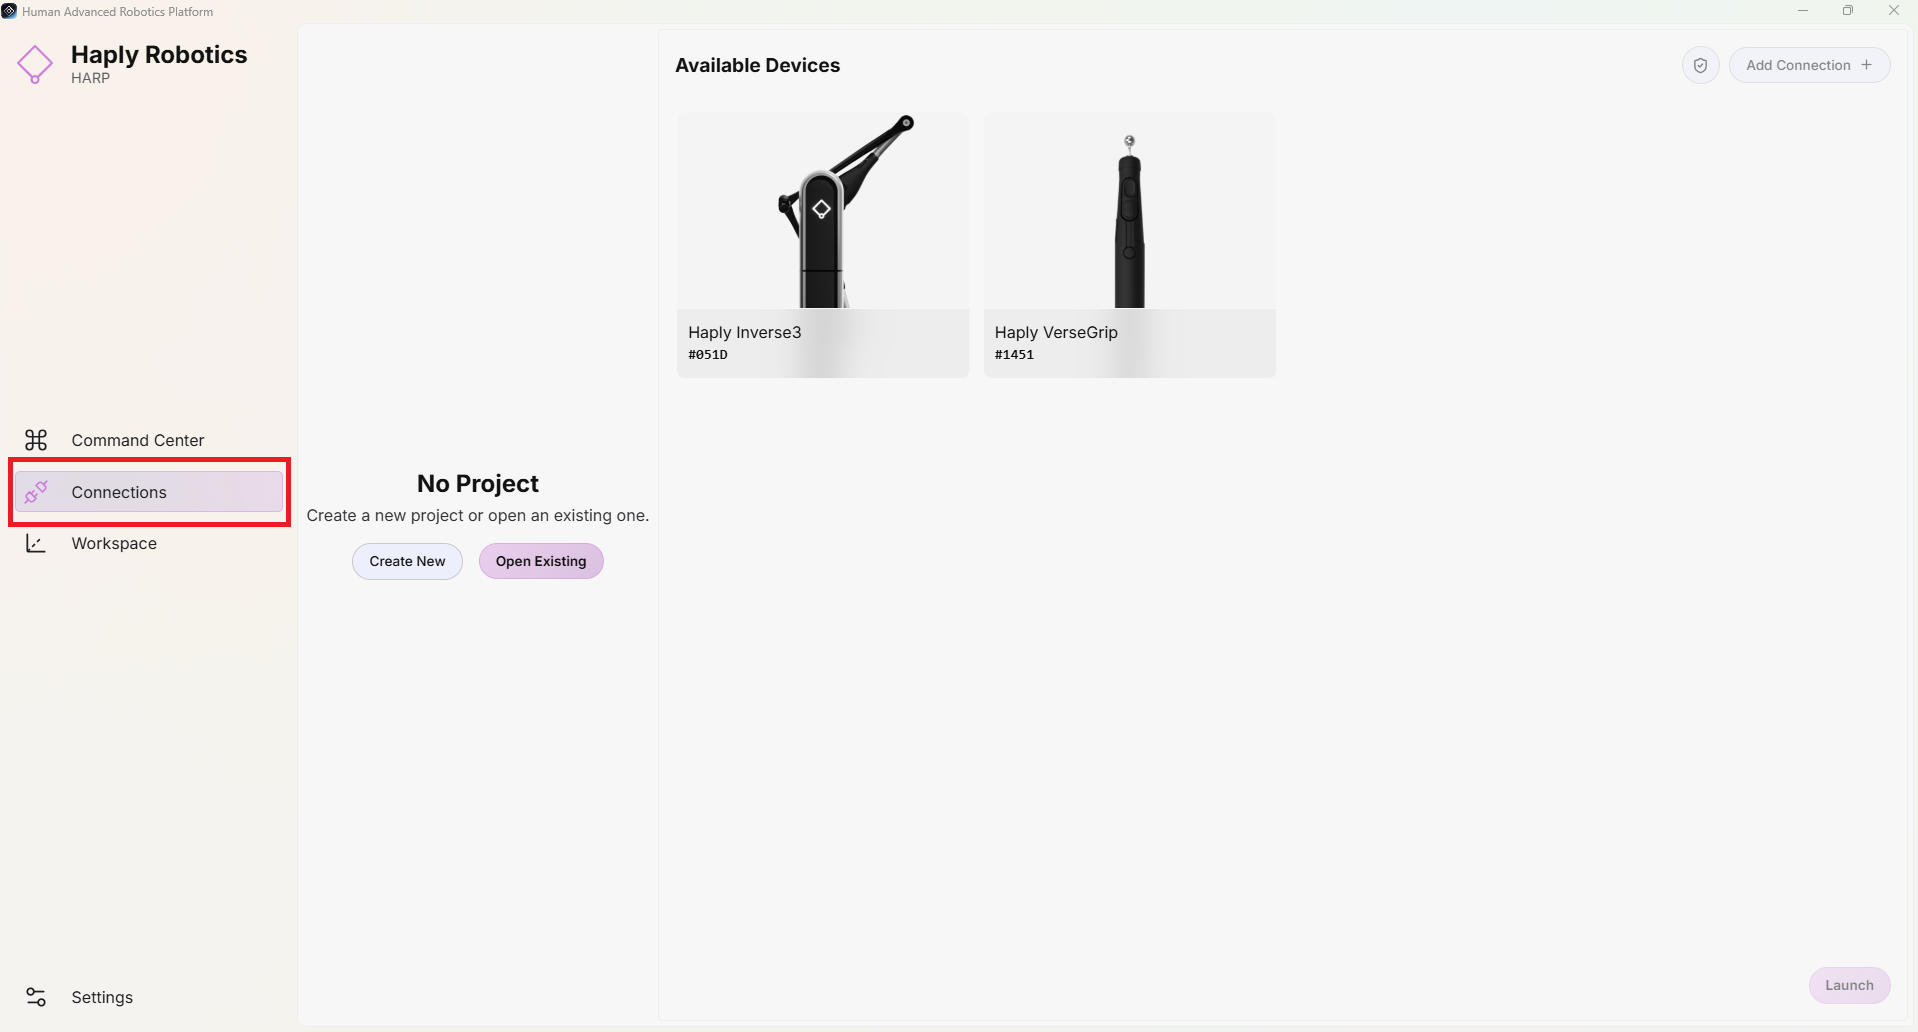
HARP 을 실행하면 ‘연결’ 탭이 자동으로 열립니다. 이 탭에서 새 프로젝트를 만들거나 기존 프로젝트를 열 수 있습니다.
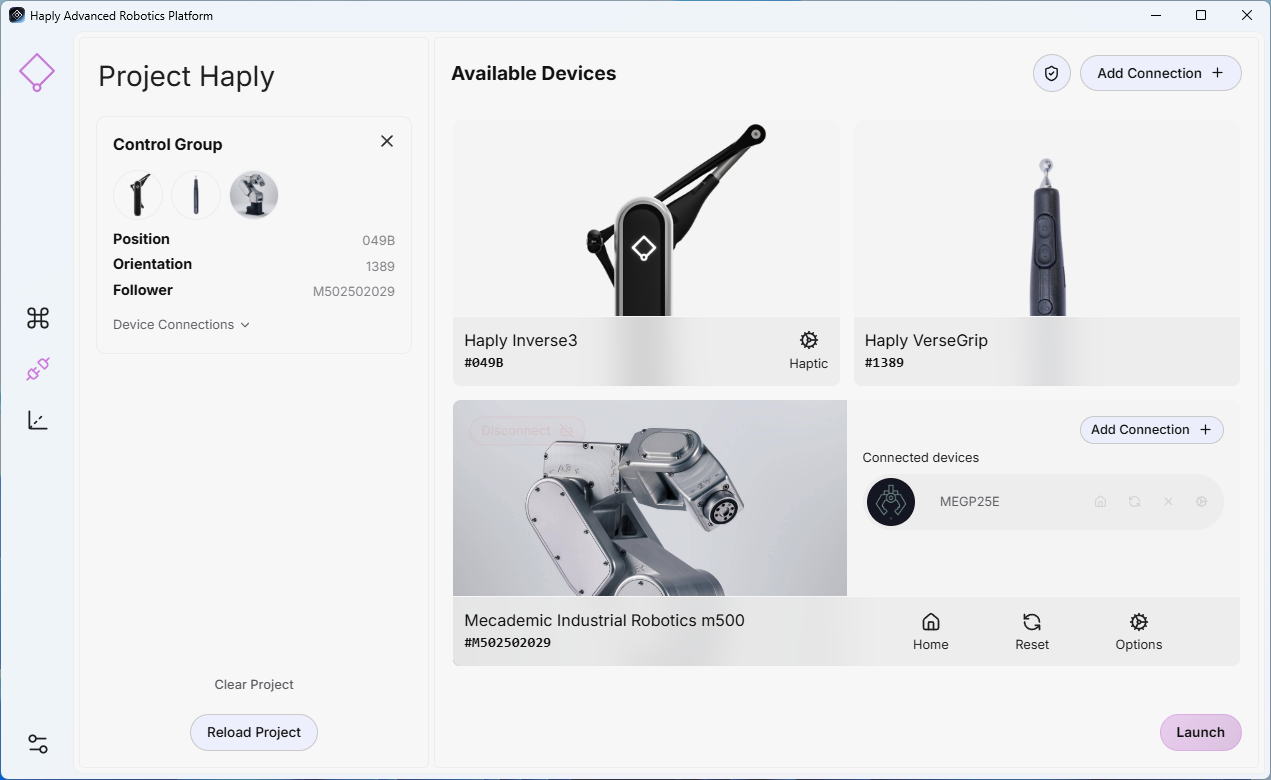
Haply 에서 지원하는 기기(예: Inverse3VerseGrip 또는 Ruko와 같은 지원되는 기기는 HARP 에서 자동으로 감지됩니다. 아래 그림에서 볼 수 있듯이, 연결된 각 기기는 '연결' 탭에 기기 식별자와 함께 표시됩니다.
'새로 만들기' 버튼을 클릭하고 원하는 프로젝트 이름을 입력하세요. 그런 다음 다시 '새로 만들기'를 클릭하고 새 프로젝트 폴더가 생성될 디렉터리를 선택하세요.
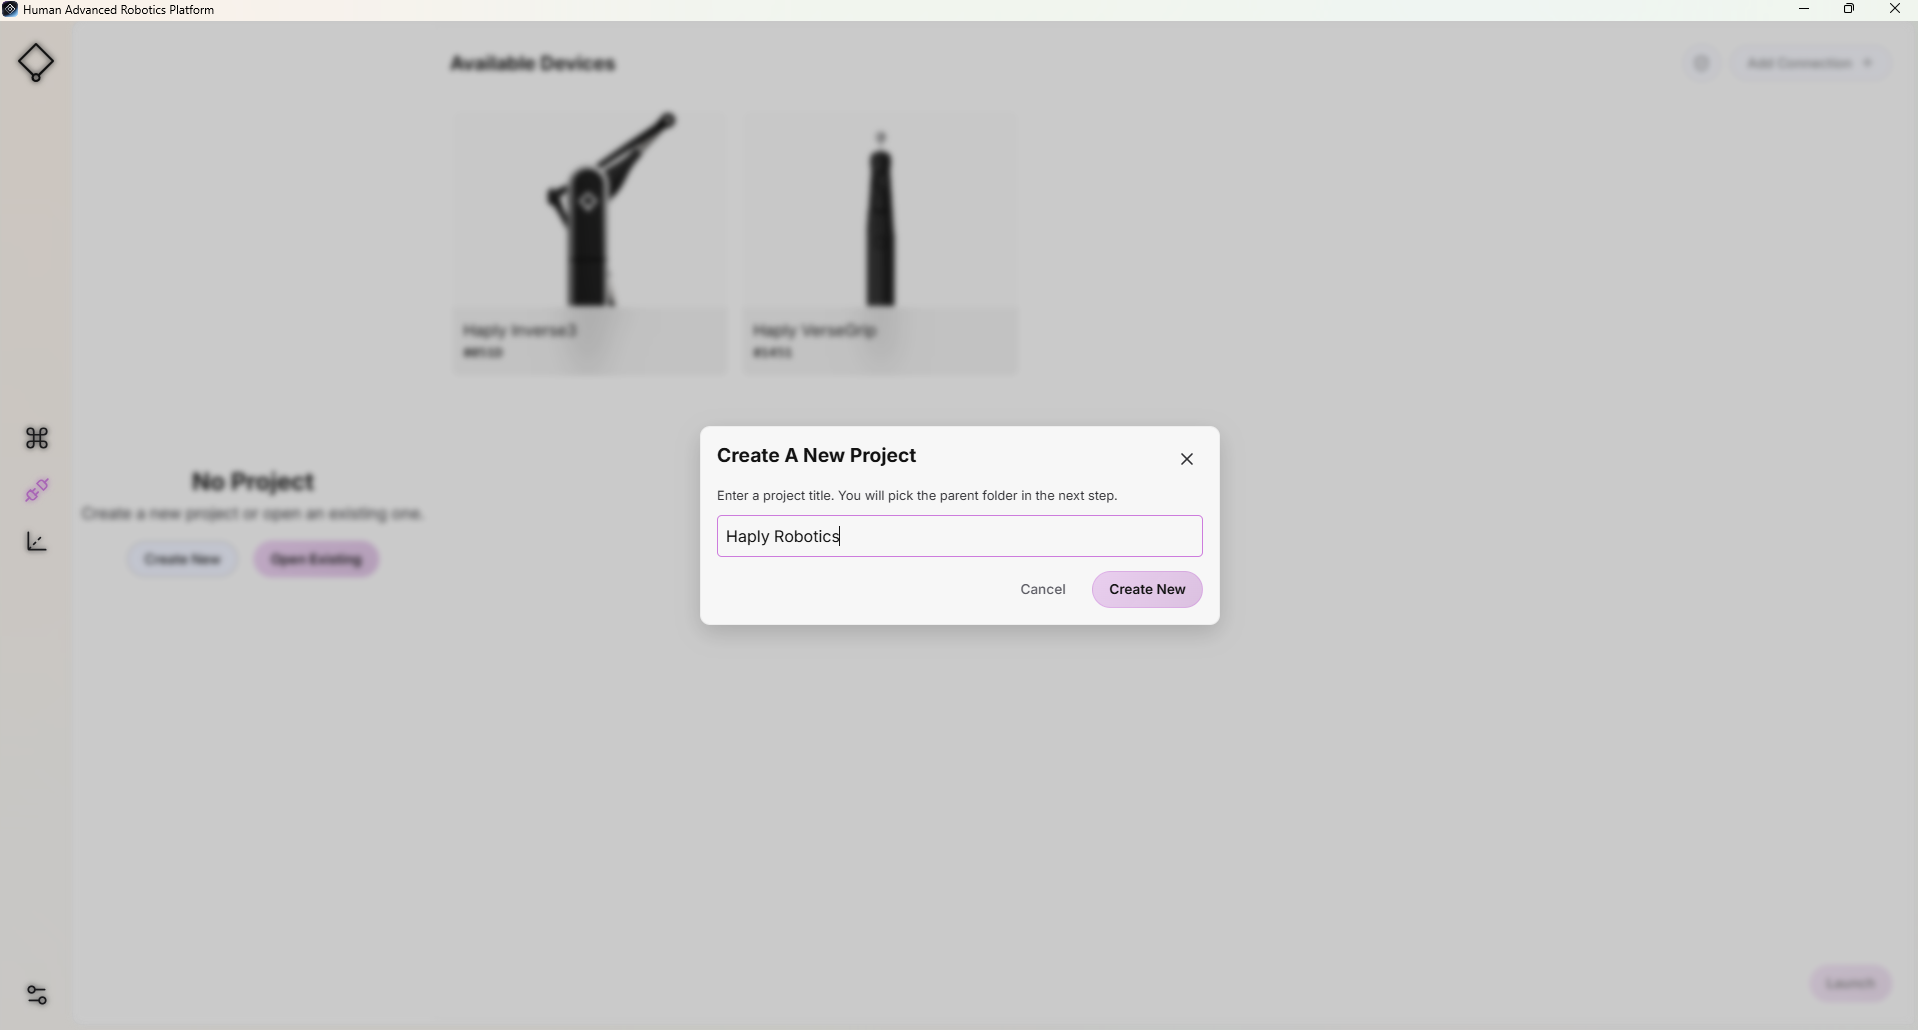
예를 들어, 프로젝트 이름이 나의 첫 프로젝트 그리고 선택된 레퍼토리는 내 문서, HARP 는 다음과 같은 프로젝트 폴더를 생성합니다: My Documents/MyFirstProject/
이 프로젝트와 관련된 모든 파일은 이 폴더에 저장됩니다.
팔로워 봇 추가하기
- 화면 상단의 ‘연결 추가’를 클릭하세요.
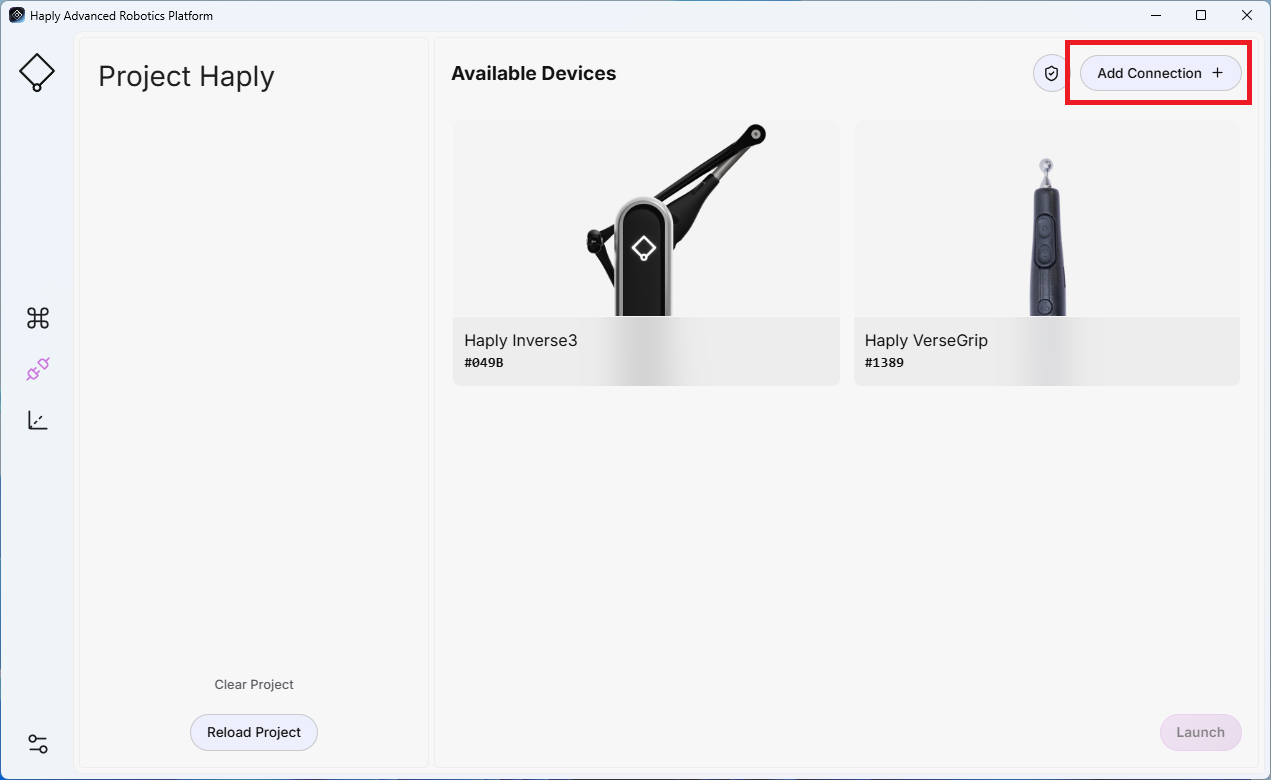
- 사용 중인 로봇 팔에 적합한 플러그인을 선택하고, 해당 로봇 팔의 IP 주소, 연결 문자열 또는 식별자를 입력하십시오.
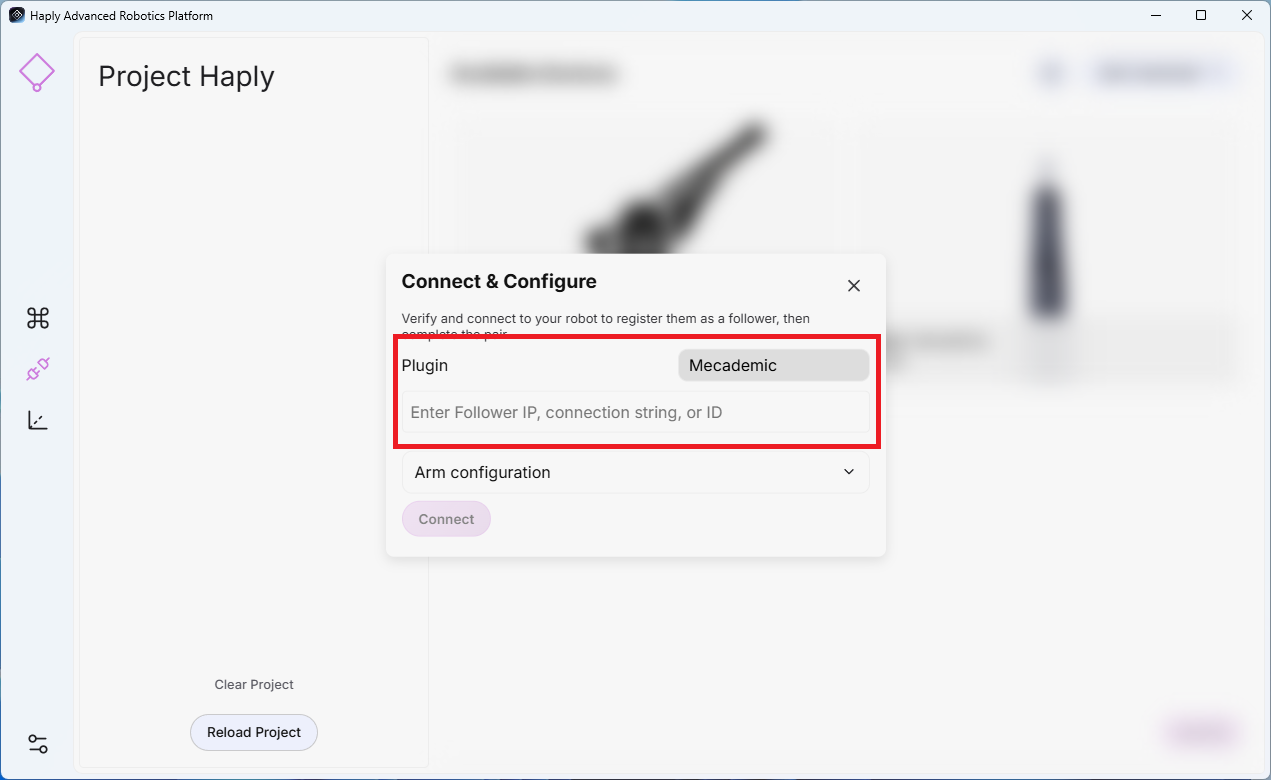
-
암 구성 (선택 사항): 이 매개변수들은 원격 조작이 시작되기 전 로봇의 초기 TCP 자세와 동작 매개변수를 정의합니다.
- 방향 (도): 원하는 TCP 방향을 정의합니다.
- 위치 오프셋 (미터): 원하는 TCP 위치 오프셋을 정의합니다.
- 속도 (%) : 로봇의 허용 최대 이동 속도를 설정합니다.
- 이동 허용: 이 옵션이 ‘예’로 설정되어 있으면, ‘ HARP ’는 연결이 설정된 후 로봇이 구성된 자세로 이동할 수 있도록 합니다.
-
'연결'을 클릭하세요.
터미널 이펙터 추가하기
종단 효과기는 상위 추적 장치와 연결되어 있습니다. 먼저 로봇 팔을 연결하고 설정한 다음, 해당 종단 효과기의 연결을 추가하십시오.
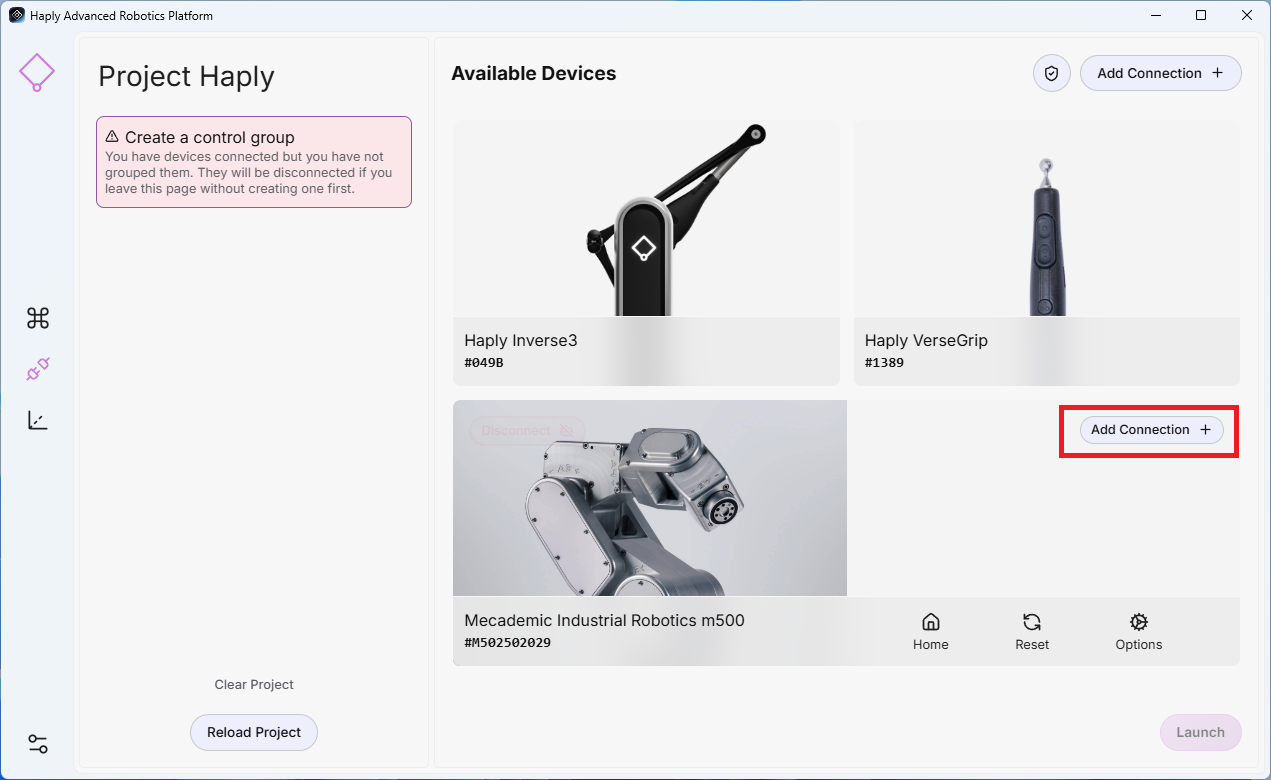
- 로봇 연결을 추가한 후, 터미널 이펙터가 연결된 상위 로봇에서 ‘연결 추가’를 선택하십시오.
- 플러그인 선택: 사용 중인 집게의 이름이 표시된 플러그인을 선택하세요.
- 주소: 장치의 IP 주소 또는 COM 포트 번호(예: COM11)를 입력하십시오.
- '연결'을 클릭하세요.
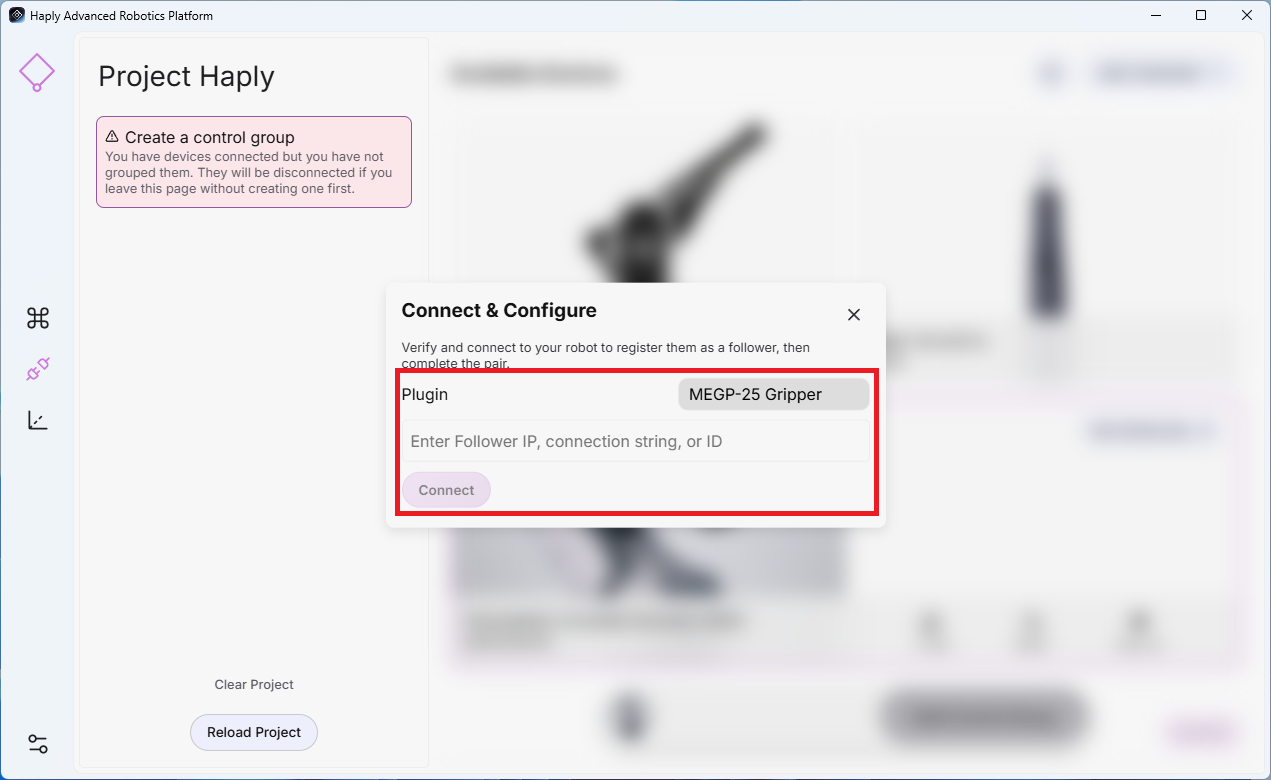
HARP 현재 유니버설 로보츠(Universal Robots)용 Mecademic 엔드 이펙터, Robotiq 그리퍼 및 Bota F/T 센서를 지원합니다.
- Mecademic 터미널 이펙터의 경우, 연결된 Mecademic 로봇과 동일한 IP 주소를 사용하십시오.
- Robotiq 그리퍼 또는 외부 F/T Bota 센서의 경우, 해당 장치의 고유 IP 주소를 사용하여 장치를 구성하십시오.
대조군 생성하기
- '연결' 화면에서 제어 그룹에 포함할 각 기기를 선택하십시오.
- 페이지 하단의 ‘대조군 추가’를 클릭하세요.
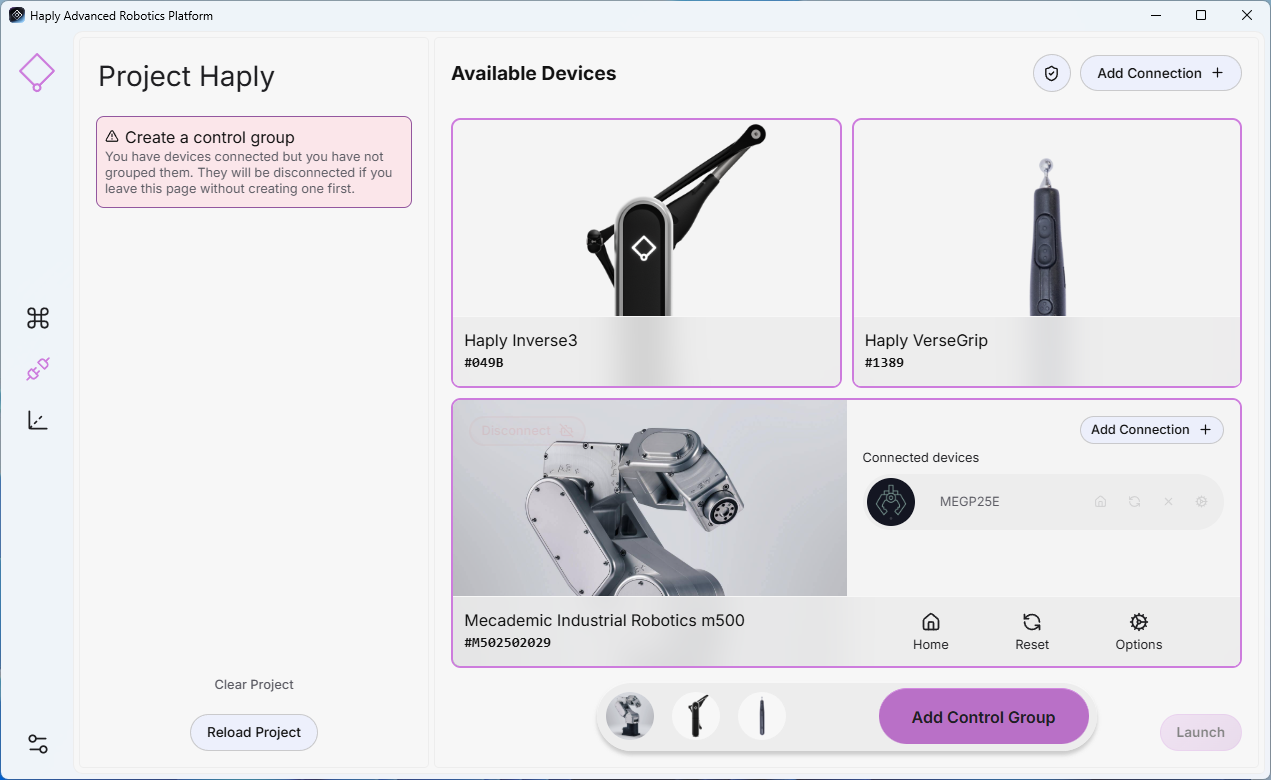
- 새로운 제어 그룹이 왼쪽 패널에 표시되며, 현재 진행 중인 프로젝트에 등록됩니다.
새로운 장치를 연결한 후에는 저속으로 이동 방향과 속도가 올바른지 확인하고, 로봇 셀 주변에 사람이나 장비가 없는지 반드시 확인하십시오.
원격 수술 시작하기
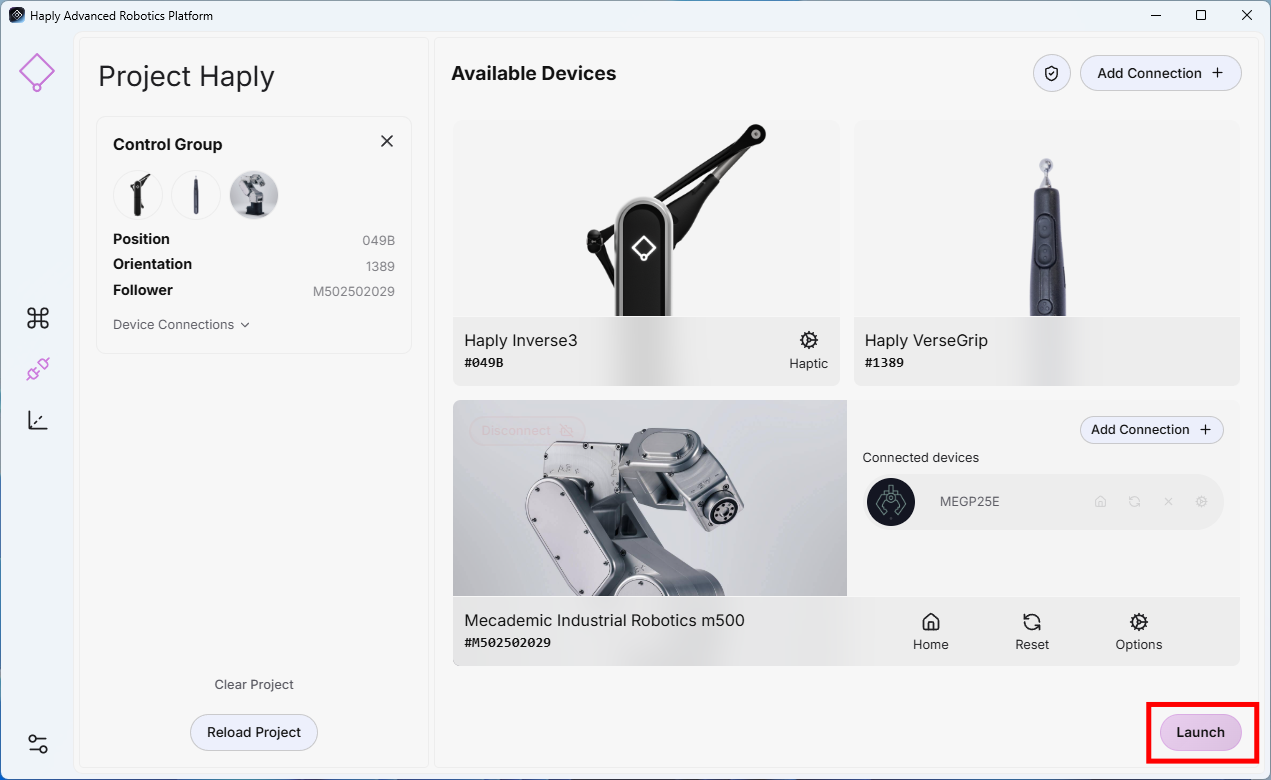
제어 그룹을 설정하고 필요한 모든 기기를 연결한 후, 오른쪽 하단에 있는 ‘시작’을 클릭하여 원격 제어를 시작하십시오.