원격 조작
텔레오퍼레이션은 3D 리더 장치의 움직임이 로봇 팔과 연결된 엔드 이펙터를 포함한 팔로워의움직임으로 변환되는 작동 모드입니다.
시작하기 전에 다음 사항을 확인해 주십시오:
- 로봇 셀과 주변 작업 공간에 이전 작업 시 사용했던 공구, 부품 및 기타 장애물이 없는지 확인하십시오.
- 비상 정지 버튼에 접근할 수 있는지, 그리고 적절한 속도 및 동작 제한이 설정되어 있는지 확인하십시오.
- 올바른 제어 그룹이연결되어 있는지 확인하십시오. 제어 그룹 생성을참조하십시오.
- 명령 화면에 있는지 확인하십시오. 명령 센터를참조하십시오.
VerseGrip
아래 이미지와 같이 VerseGrip에는버튼이 세 개 있습니다. HARP에서 각 버튼의 기능은 다음 섹션에서 설명합니다.
일반적인 설정 및 사용 방법에 대한 정보는 ‘VerseGrip Stylus 시작하기’를참조하십시오.
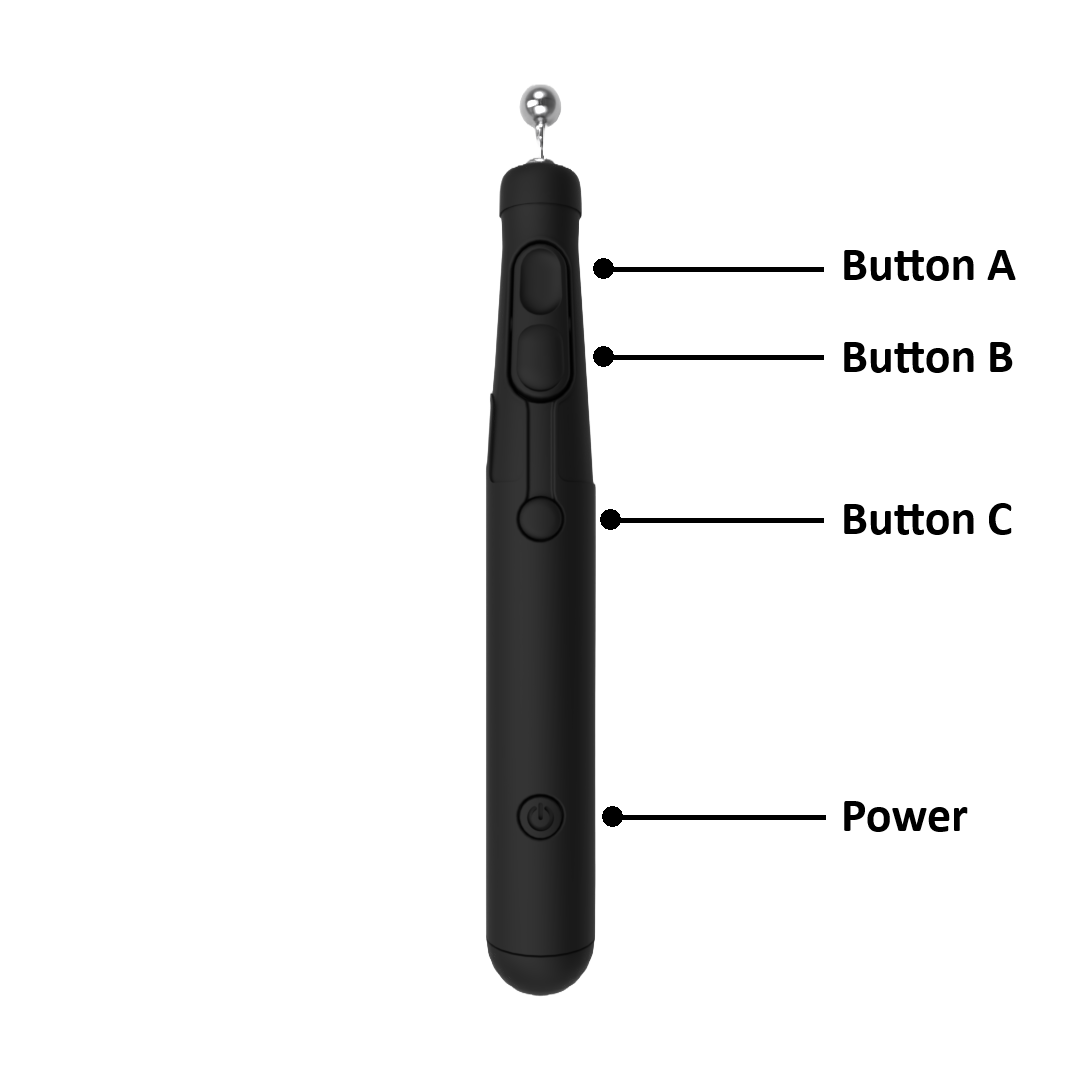
버튼 A - 기본 동작
- 클러치(누르고 있기): 누르고 있으면 팔로워 동작이 활성화됩니다. 버튼에서 손을 떼면 원격 조종이 중지되고 로봇은 현재 자세를 유지합니다.
- 클러치가 활성화되고 방향 제어가 비활성화된상태에서는 카르테시안 위치만제어됩니다. VerseGrip의 방향 변화는 무시됩니다.
버튼 B - 방향 제어
- 방향 토글(누르기): 원격 조작 중에 방향 제어를 켜거나 끕니다.
- 참고: 카르테시안 병진 이동만 제어합니다. 로봇은 리더의 위치 동작을 따르는 동안 현재 방향을 유지합니다.
- 켜기: 클러치가 활성화된 동안 로봇은 VerseGrip의 위치와 방향을모두 따릅니다.
버튼 C - 엔드 이펙터 작동
- 도구 동작(누르기): 설정된 플러그인에 따라 연결된 엔드 이펙터를 제어합니다.
- 그리퍼: 그리퍼를 열거나 닫습니다.
- 펌프 또는 기타 지원 도구: 플러그인에 정의된 동작에 따라 도구를 작동하거나 중지합니다.
Mecademic MPM500 공압 모듈을 제어하려면:
- **버튼 3(보정 버튼)**을 사용하여 공압 출력 하나에 대한 밸브를 열거나 닫습니다.
- 키보드의 O 키와 P 키를 사용하여 두 출력을 모두 열거나 모두 닫습니다.
자세한 내용은 MPM500 모듈을참조하십시오.
로쿠
Ruko에는지원되는 로봇과 그리퍼를 작동하기 위한 버튼 네 개와 제어 휠이 있습니다.
VerseGrip과비교해 클러치 작동 방식이 다릅니다. 로봇을 작동시키려면 Ruko 뒷면에 있는 클러치 버튼을 누른 상태로 유지하십시오.
사용 가능한 제어 기능은 다음과 같습니다:
- 트리거: 원격 조작용 클러치
- 왼쪽 버튼: 연결된 그리퍼를 완전히 엽니다.
- 오른쪽 버튼: 연결된 그리퍼를 완전히 닫습니다.
- 하단 버튼: 방향 제어를 켜거나 끕니다.
- 휠: Robotiq와같은 호환 그리퍼의 경우, 휠을 사용하여 그리퍼를 서서히 열거나 닫을 수 있습니다.
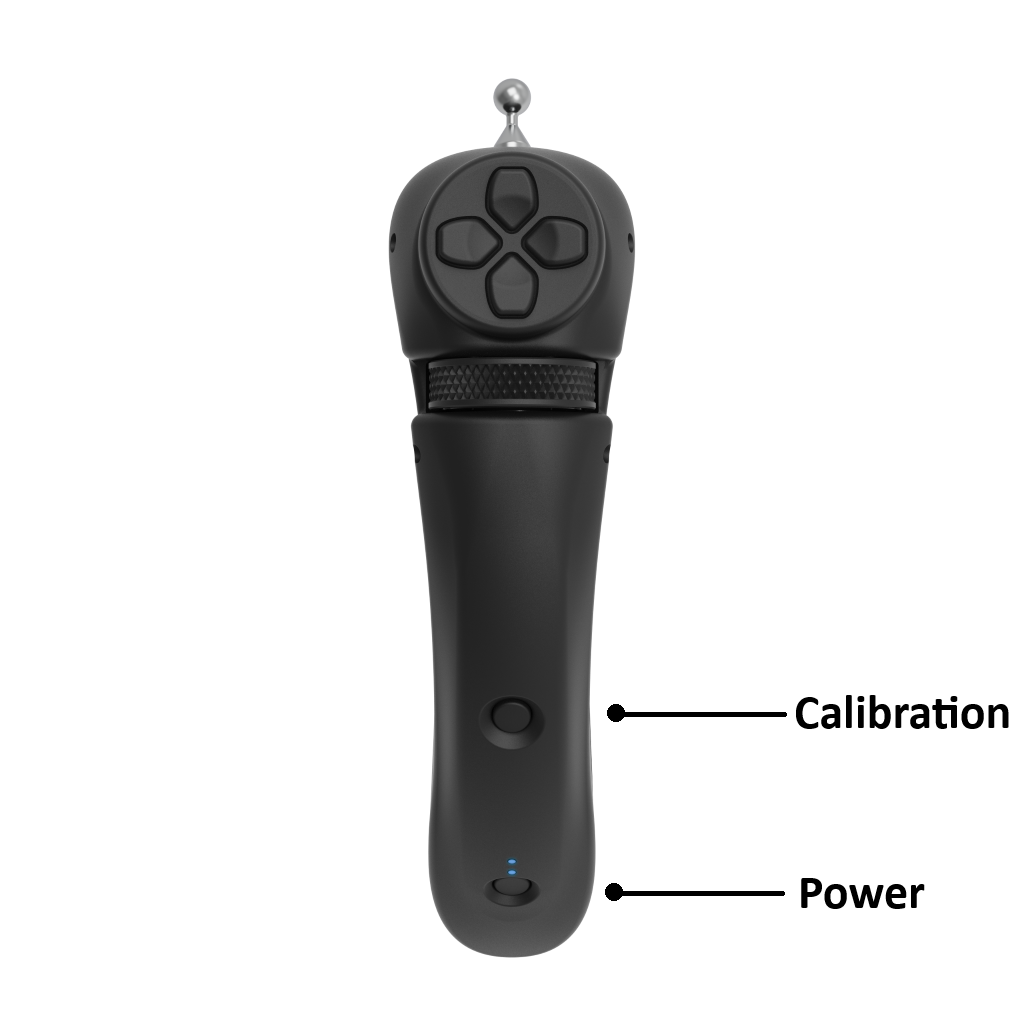
Mecademic MPM500 공압 모듈을제어하려면 왼쪽 및 오른쪽 버튼을 사용하여 각 공압 밸브를 개별적으로 열거나 닫으십시오.
자세한 내용은 MPM500 모듈을참조하십시오.
Mecademic MPM500 공압 모듈
Mecademic MPM500 공압 모듈은 ‘HARP ’ v2.x에서지원됩니다. 공압 제어는 표준 그리퍼 작동 방식과 다르므로, VerseGrip 또는 Ruko를사용할 때의 제어 동작도 다릅니다.
HARP에서 MPM500을 제어하는 방법을 시각적으로 보여주는 동영상은 아래를 참조하십시오.
리더를 중앙 정렬
원격 조작 중 리더가물리적 작동 범위의 한계에 도달하면:
- 클러치를 놓으십시오. 팔로워 로봇은 현재 자세를 유지합니다.
- 리더를작업 영역 내에서 더 편안한 위치로 옮겨 주십시오.
- 클러치를 다시 밟아 주십시오. 새로운 리더 위치에서 원격 조종이 재개됩니다.
축 잠금
일부 텔레오퍼레이션 작업에서는 로봇의 하나 이상의 축을 잠그면 작동을 단순화하고 동작 제어를 개선할 수 있습니다. HARP에서는 병진축과 회전축을 각각 독립적으로 잠글 수 있습니다.
- X, Y 또는 Z 키를 눌러 해당 평행 이동을 잠그거나 잠금을 해제합니다.
- Shift + X, Shift + Y 또는 Shift + Z 키를 눌러 해당 회전 축을 잠그거나 잠금을 해제합니다.
예를 들어, X축 과 Y축이 잠겨 있으면 로봇은 Z축을따라만 이동할 수 있습니다. X축과 Y축을 따른 이동은 차단됩니다.
방향 제어에도 동일한 원리가 적용됩니다. 회전 축을 잠그면 해당 축을 중심으로 한 회전이 차단되며, 잠기지 않은 나머지 축을 중심으로 한 동작은 허용됩니다.
축 잠금이 활성화되면 명령 표시줄에색상 표시등이 나타나 현재 잠겨 있는 병진 축 또는 회전 축을 표시합니다.

전원 끄기 절차
HARP 닫기
- HARP 종료하기 전에 저장 확인 메시지를 통해 프로젝트를 저장하십시오.
- 애플리케이션을 종료하려면 ‘ HARP ’ 창 오른쪽 상단 모서리에 있는 X를클릭하십시오.
- HARP 종료 시 연결된 로봇은 자동으로 연결이 해제됩니다.
Inverse3 끄기
- 장치 관리자 창이 열려 있다면 닫아 주십시오.
- Inverse3USB-C 케이블을 분리하십시오.
- Inverse3에서 전원 케이블을 분리하십시오.
무선 VerseGrip 전원 끄기
- 전원 버튼을 약 3초 동안 길게 눌러 주십시오.
- LED 표시등이 꺼져 있고 더 이상 깜빡이지 않는지 확인하십시오.