5. 시작하기
5.1 라이선스 활성화
처음 시작할 때 HARP 각 페이지에서 사용 가능한 기능이 제한적이라는 것을 알게 되실 겁니다. 라이선스를 활성화하려면 다음 단계를 따르세요.
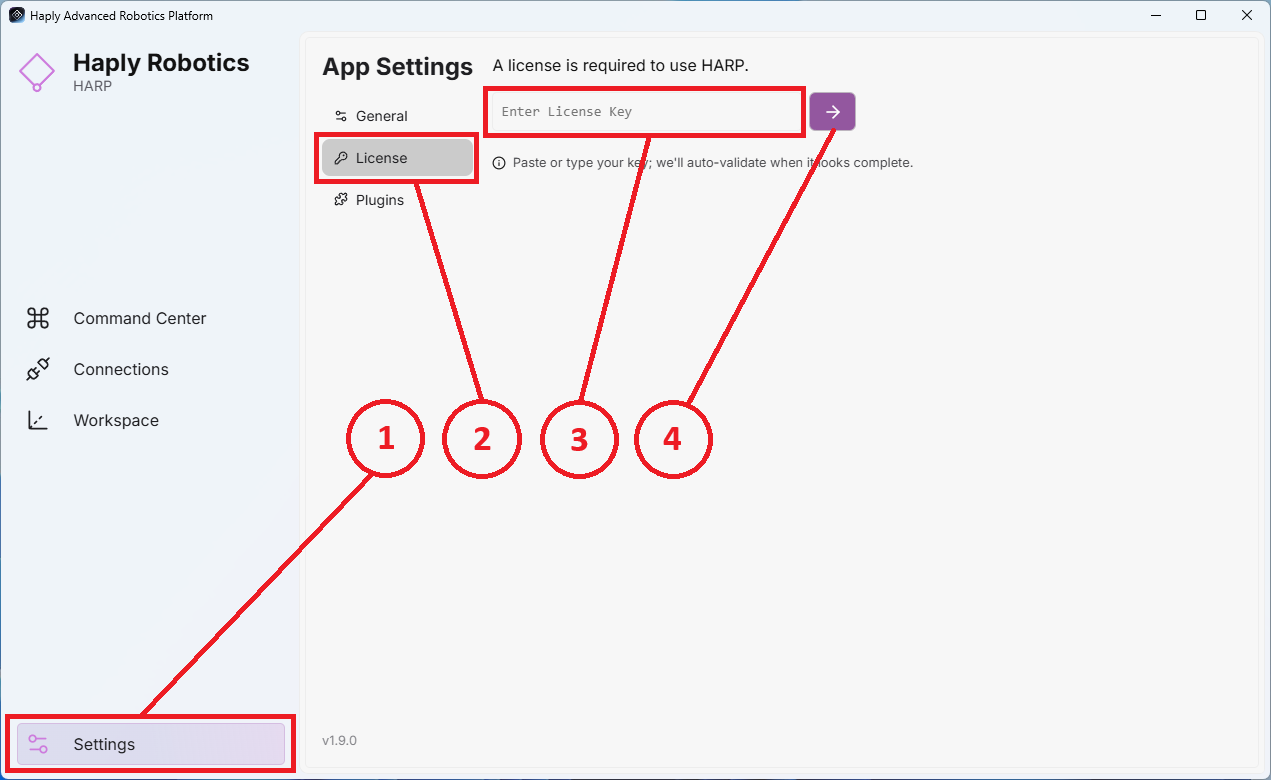
- 왼쪽 패널에서 설정 아이콘을 찾아 클릭하여 설정 페이지를 엽니다.
- 설정 페이지의 오른쪽 상단에 있는 지정된 텍스트 필드에 라이선스 키를 입력하십시오.
- 라이선스 키를 입력하십시오.
- 라이선스 활성화 버튼을 클릭하여 활성화를 완료하세요.
- 라이선스가 성공적으로 활성화되면 새 버튼이 표시됩니다. 면허 취소 나타날 것입니다.
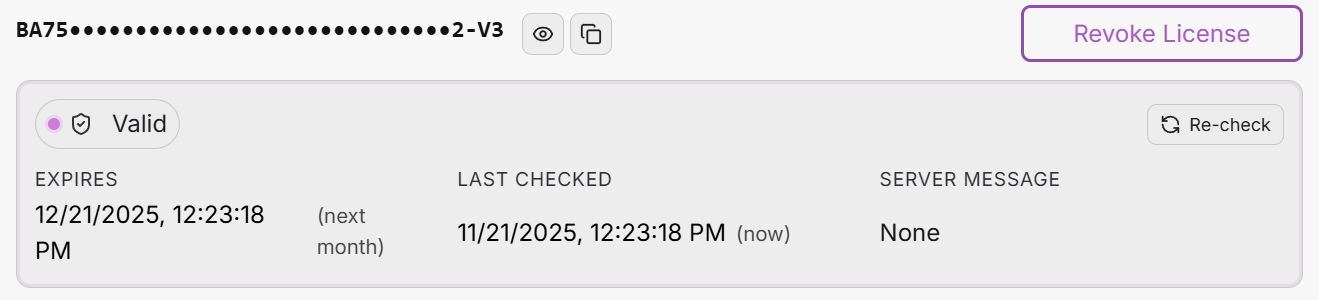
인터넷 연결을 활성화해야 합니다.
(보안 관련 특정 애플리케이션의 경우) 라이선스 구매 시 협상된 내용이 없는 한, HARP 실행 시 항상 인터넷 연결이 필요합니다.
5.1.2 라이선스 릴리스
다른 컴퓨터에서 사용할 수 있도록 라이선스를 해제하려면 '라이선스 취소' 버튼을 클릭하십시오.
5.2 프로젝트 생성
프로젝트를 생성하려면 연결 화면으로 이동하세요.
- 언제 HARP 실행되면 연결 화면 으로 이동하여 가장 최근 프로젝트를 자동으로 불러오려고 시도합니다.
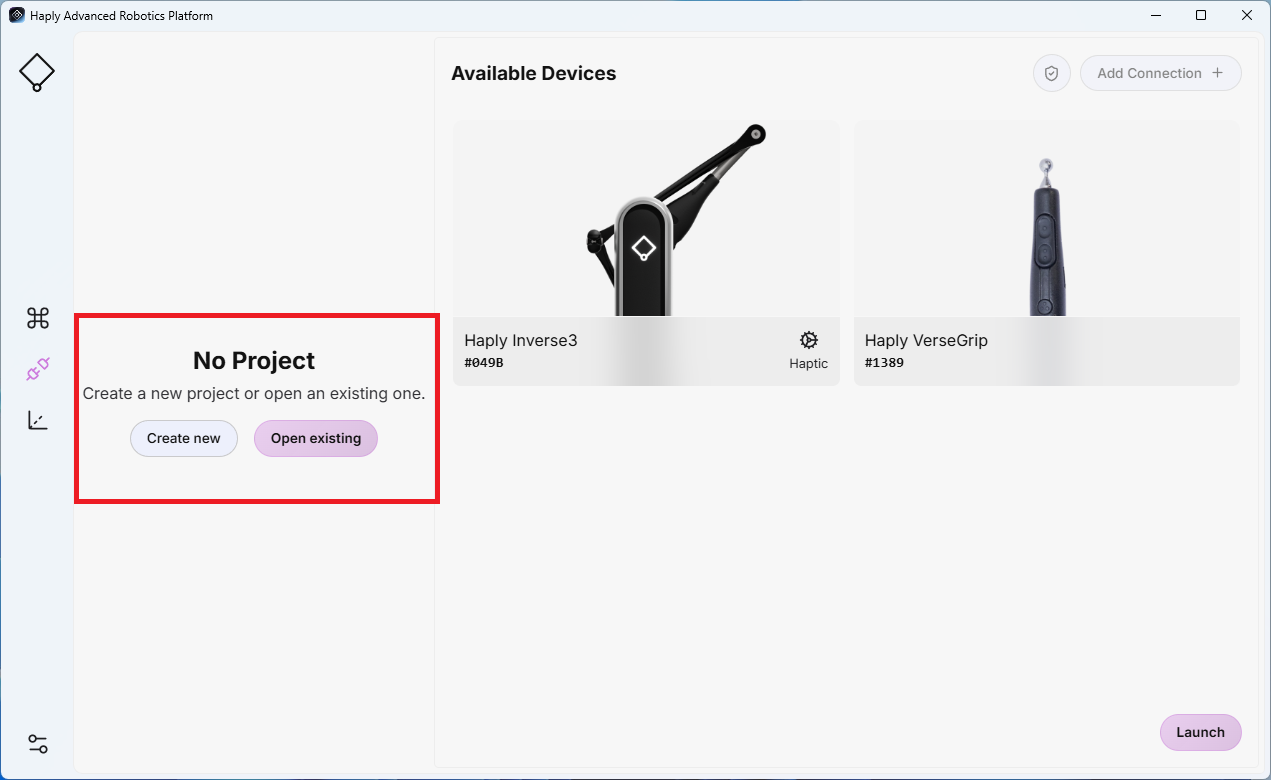
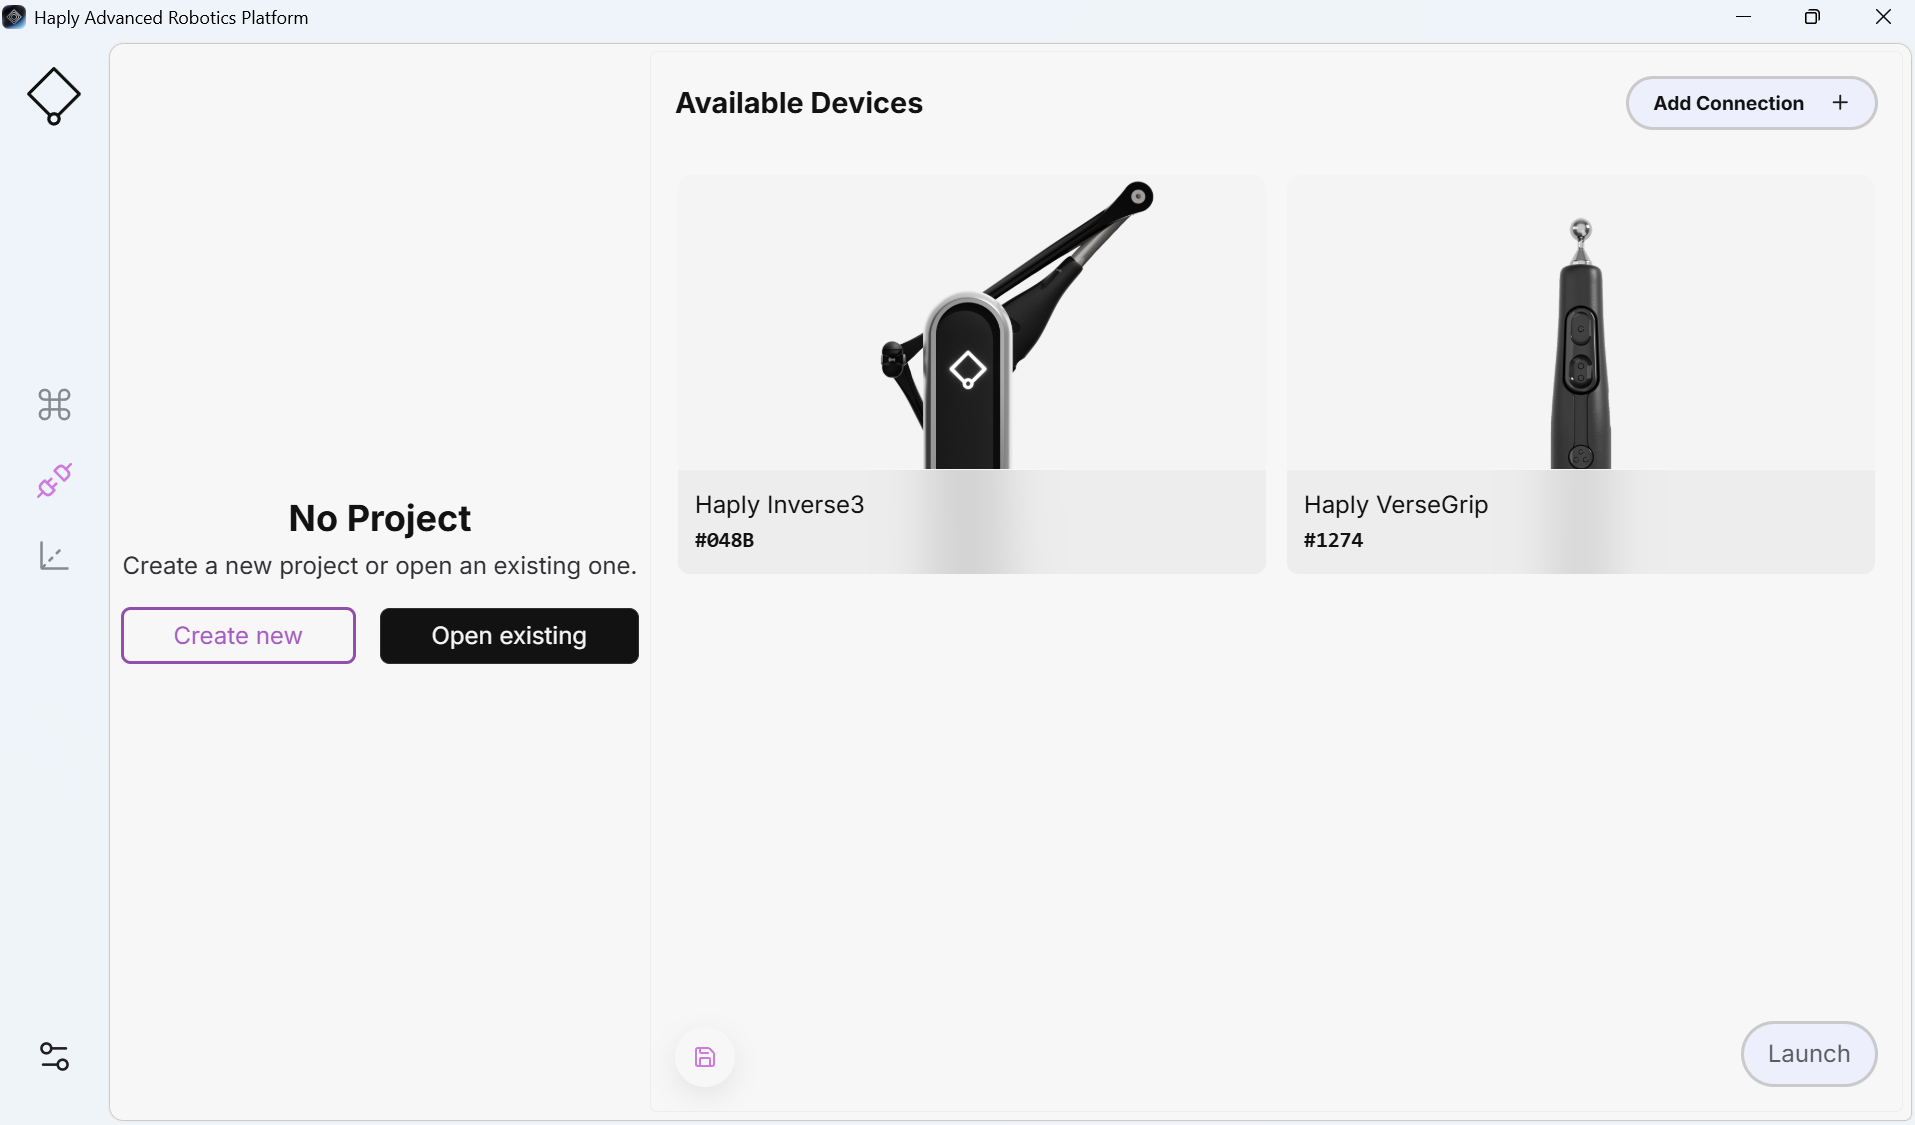
- 이전 프로젝트가 없는 경우, HARP 프로젝트 생성 또는 열기 버튼이 표시됩니다.
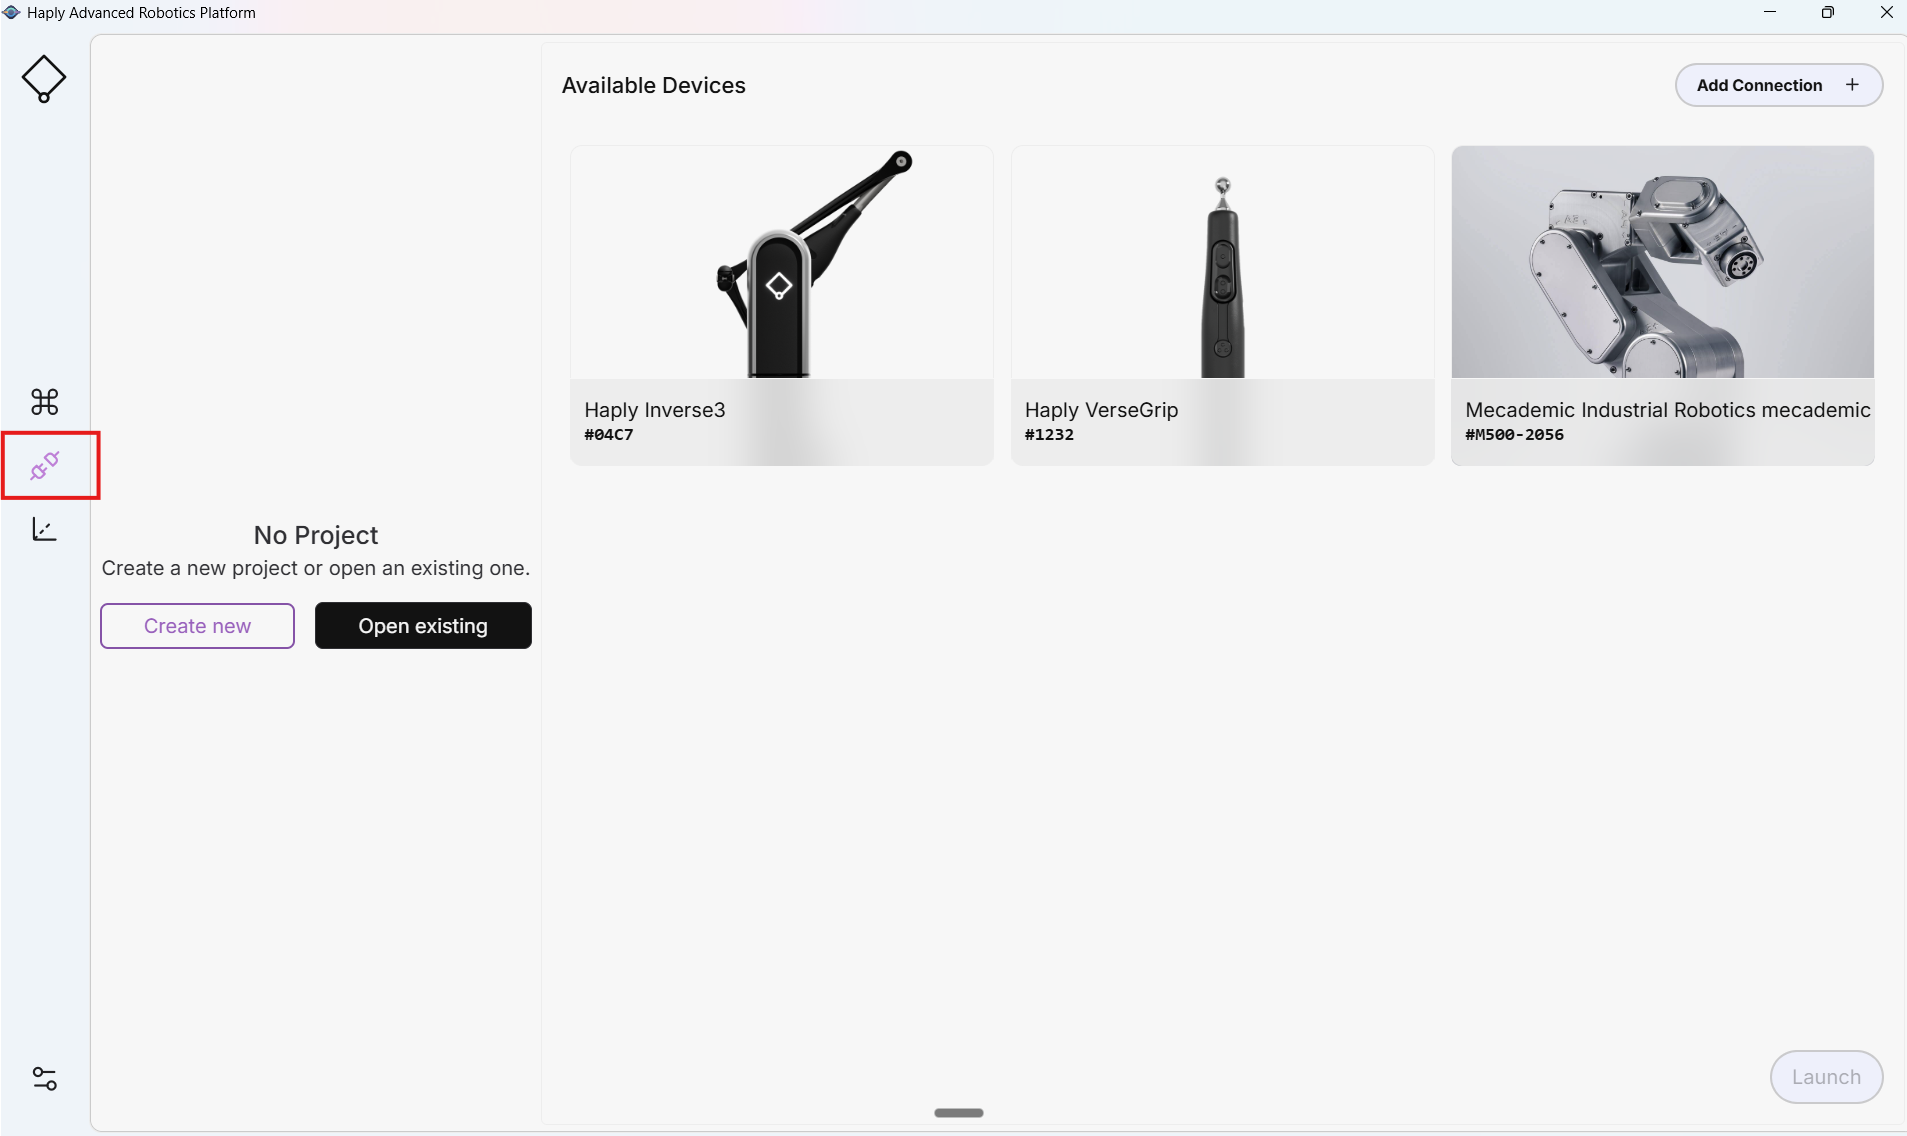
두 가지 선택지가 있습니다.
- 새로 만들기 : 프로젝트 이름을 입력하고 새 프로젝트 폴더가 생성될 디렉토리를 선택하세요.
예:
프로젝트 이름: MyFirstProject
선택한 디렉터리: 내 문서
"내 문서/MyFirstProject/" 경로에 폴더가 생성되고 그 안에 모든 프로젝트 파일이 저장됩니다. - 기존 프로젝트 열기 : 작업을 계속하려면 기존 프로젝트 파일을 선택합니다.
각 프로젝트에는 Project.json 이라는 프로젝트 파일이 포함되어 있습니다. 이 파일은 프로젝트의 구성과 구조를 정의합니다.
'새로 만들기' 또는 '기존 항목 열기' 중 하나를 사용하신 후에는 장치 연결을 시작할 준비가 되었습니다.
5.3 기기 연결
각 시스템마다 배선 방식이 다르지만, 부록 A에는 일반적인 구성에 대한 배선도가 포함되어 있습니다.
새 장치를 연결한 후, 사람이나 장비가 없는 상태에서 저속으로 움직임 방향과 속도가 올바른지 확인하십시오.
5.3.1 연결 화면
- 연결 화면이 업데이트되어 모든 정보를 표시합니다. Haply 현재 연결된 장치와 이전에 공개 프로젝트에 저장된 장치 목록입니다.
- 장치는 COM 포트 또는 IP를 통해 연결할 수 있습니다(네트워크 연결에 대한 자세한 내용은 4.3 연결을 참조하십시오).
- 연결된 모든 장치는 작동 전에 보정해야 합니다. 보정 절차는 부록 C 에 자세히 설명되어 있으며 초기 설정 시 따라야 합니다.
5.3.2 팔로워 추가
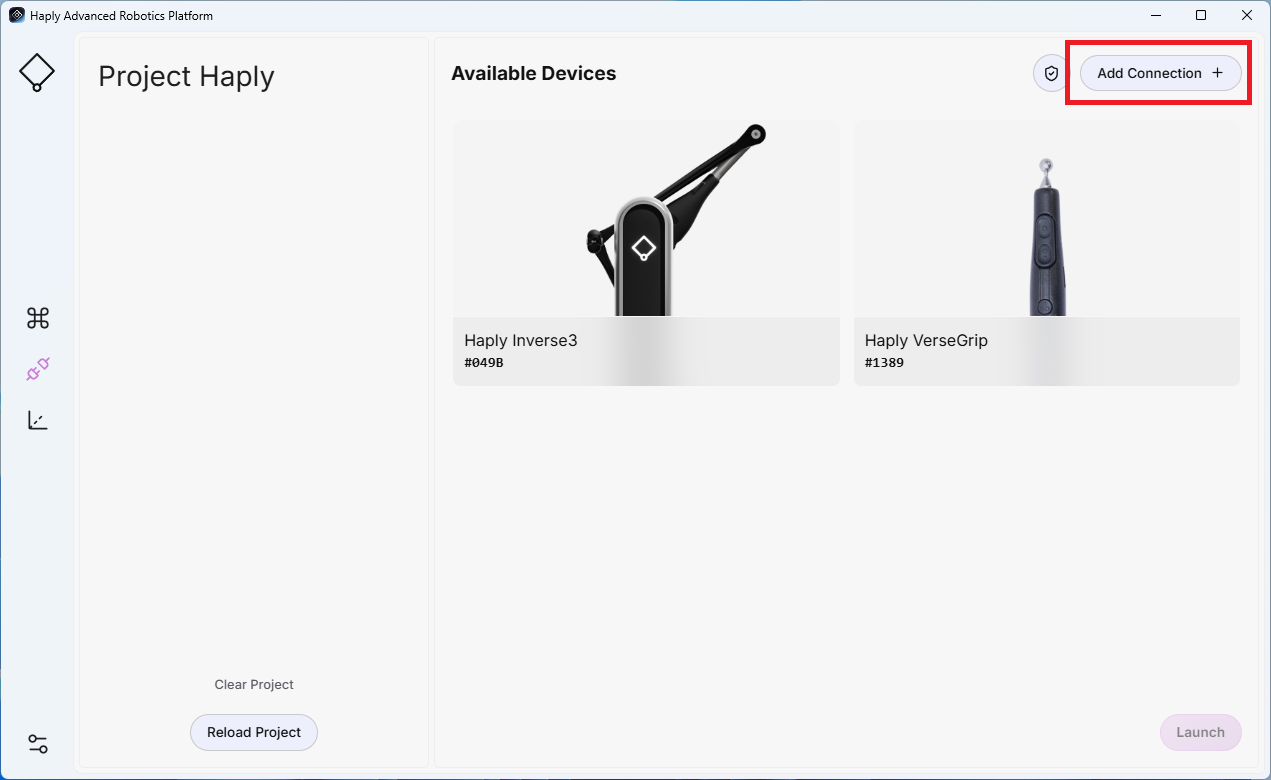
- 팔로워를 추가하기 전에 프로젝트를 생성하거나 여세요.
- 화면 상단의 '연결 추가'를 클릭하세요.
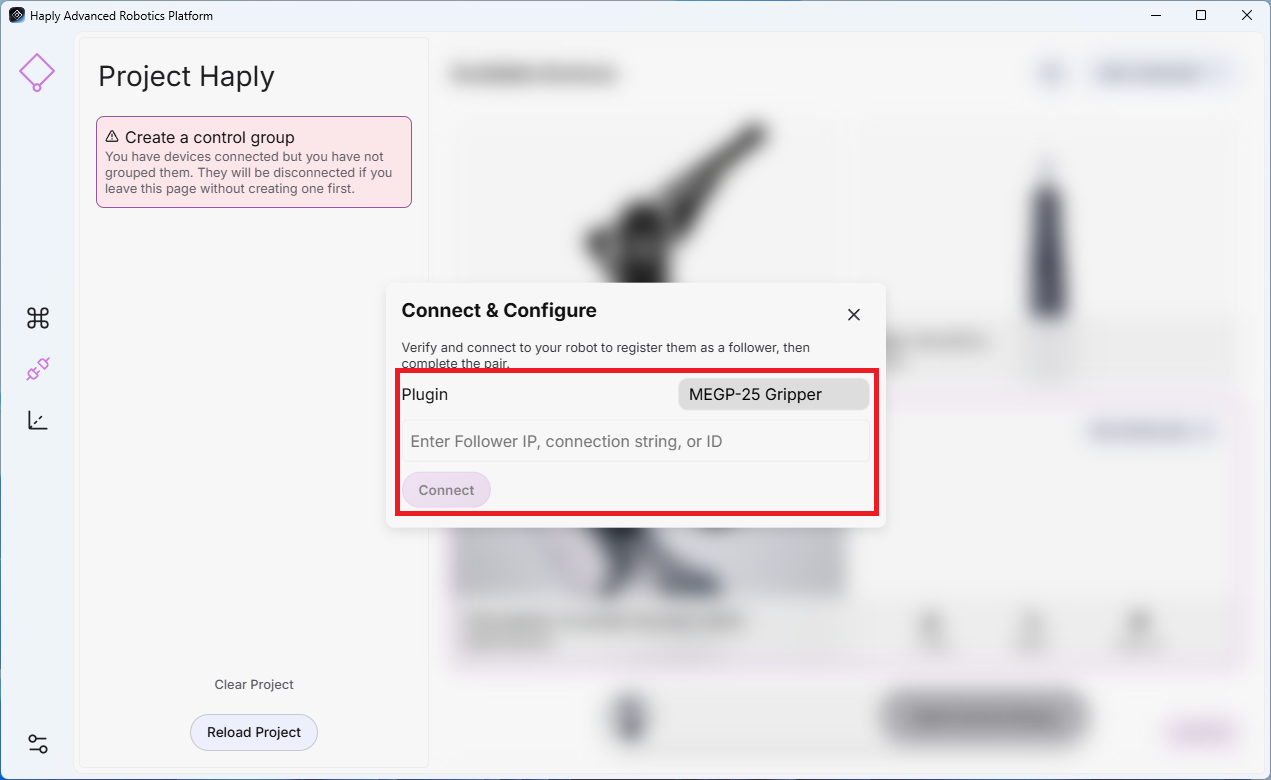
- 로봇 팔에 맞는 플러그인을 선택하고 IP 주소, 연결 문자열 또는 ID를 입력하십시오.
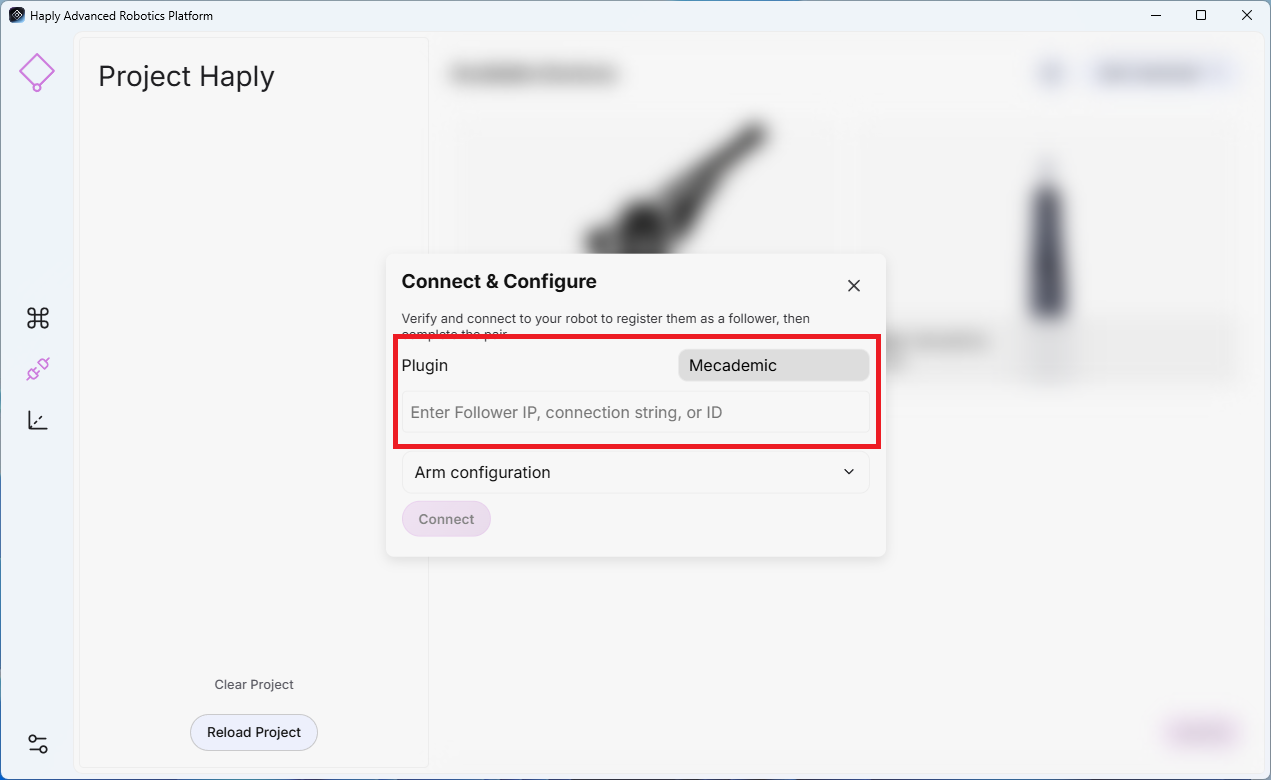
- 암 구성(선택 사항):
- 방향(도) (X, Y, Z)
- 정의되지 않은 이동(X, Y, Z)에 대한 위치 오프셋(미터 )
- 안전한 기본 동작에 대한 속도 제한 (%)
- 이동 허용 : 팔이 즉시 움직여도 안전한 경우에만 활성화합니다. HARP 시작합니다.
- 연결을 클릭하세요.
5.3.3 엔드 이펙터 추가
엔드 이펙터는 상위 팔로워에 종속됩니다. 팔로워가 연결된 후에 엔드 이펙터 연결을 추가해야 합니다.
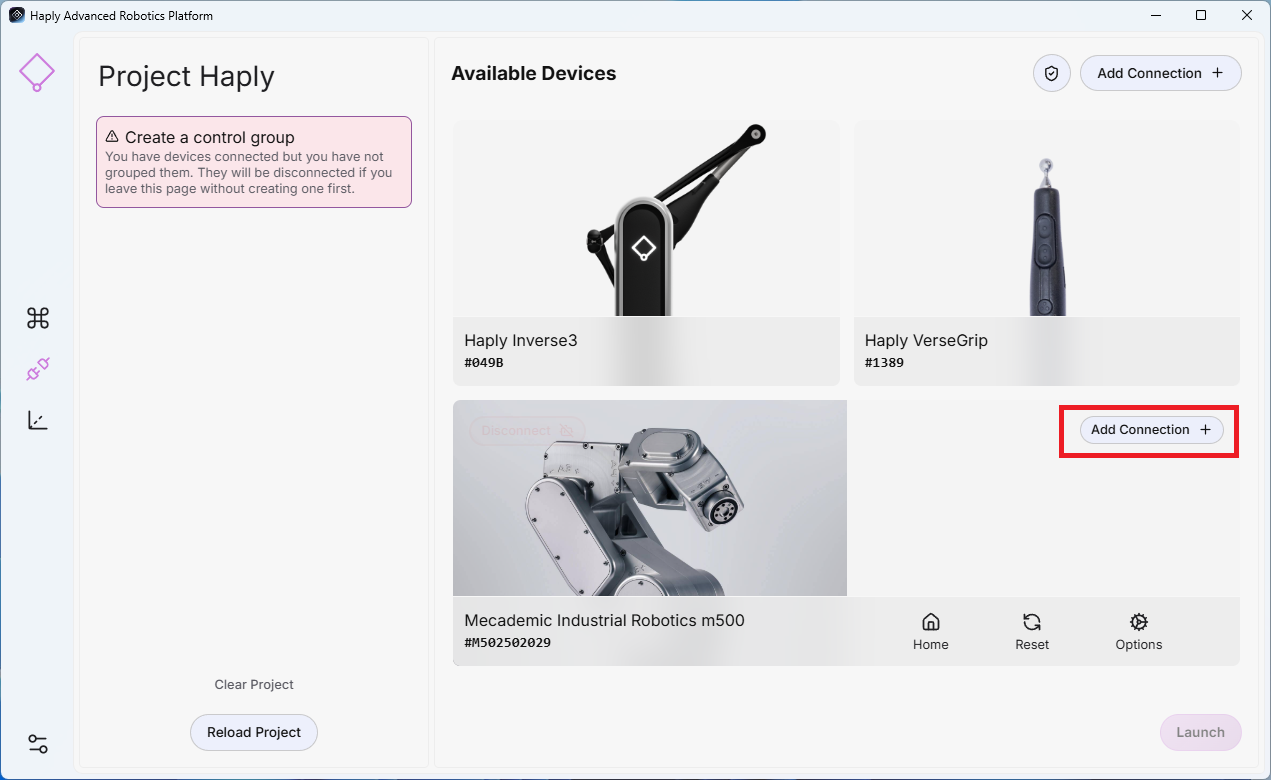
- 로봇 연결을 추가한 후, 엔드 이펙터가 연결된 상위 로봇에서 "연결 추가"를 선택하십시오.
- 플러그인 선택 : 사용 중인 그리퍼에 맞는 플러그인을 선택하세요.
- 주소 : 장치의 IP 주소 또는 COM 포트를 입력하십시오(예: COM11).
- 연결을 클릭하세요.
5.3.4 컨트롤 그룹 생성
- 프로젝트 이름
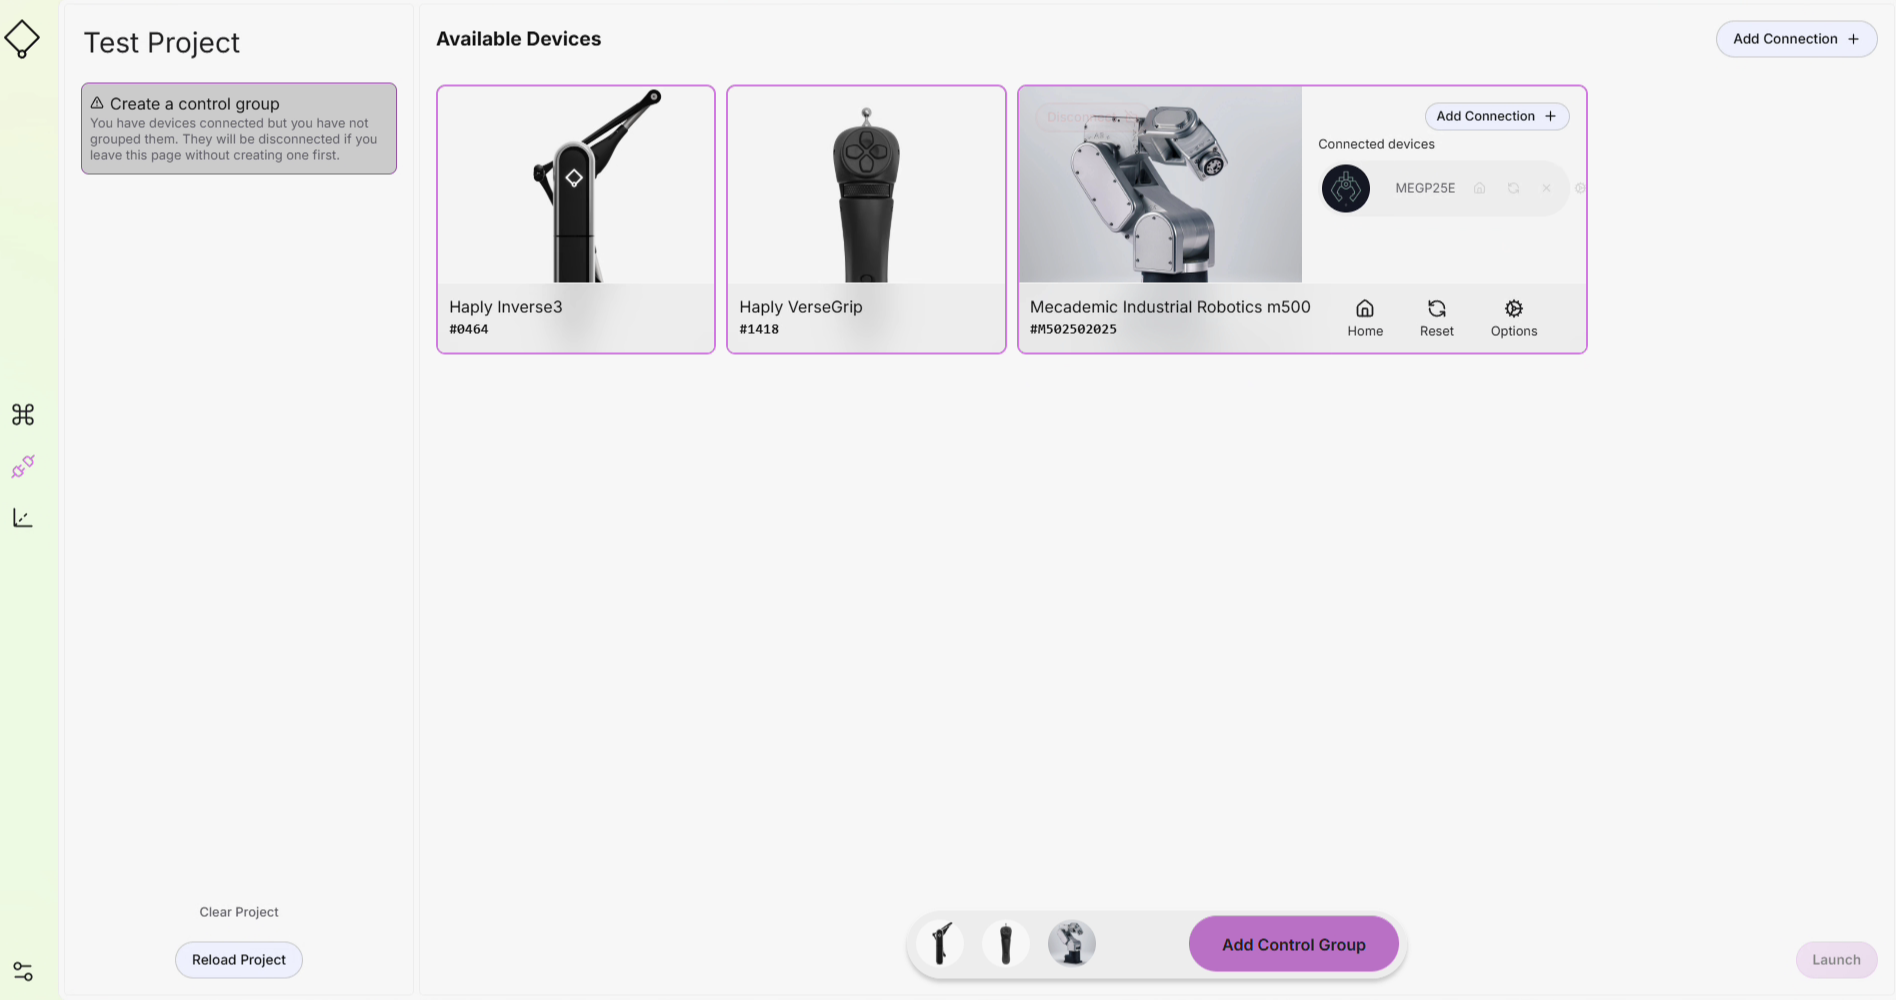
- 연결 화면에서 제어 그룹 에 포함할 각 장치를 선택합니다.
- 하단의 '컨트롤 그룹 추가'를 클릭하세요.
- 컨트롤 그룹은 왼쪽에 나타나며 프로젝트에 저장됩니다.
5.3.5 원격 조작 시작
- 제어 그룹이 구성되고 연결되면 오른쪽 하단의 '실행'을 클릭하여 원격 조작을 시작하십시오.
5.3.6 프로젝트 저장하기
프로젝트의 현재 상태는 다음 작업 중 하나를 통해 저장됩니다.
- 연결 화면에서 시작 버튼을 누르세요
- 작업 공간 구성 화면에서 저장 버튼을 누르세요.
- 매크로 생성
- 애플리케이션을 닫으세요
5.3.7 다양한 장치 세트로 프로젝트 로드하기
다른 로봇으로 생성된 프로젝트를 불러올 때, HARP 동일한 유형의 장치가 연결되어 있는 한 제어 그룹이 자동으로 업데이트됩니다.
5.4 작업 공간 구성
워크스페이스 구성 페이지에서는 워크스페이스에 있는 객체들을 설정하고 구성할 수 있습니다.
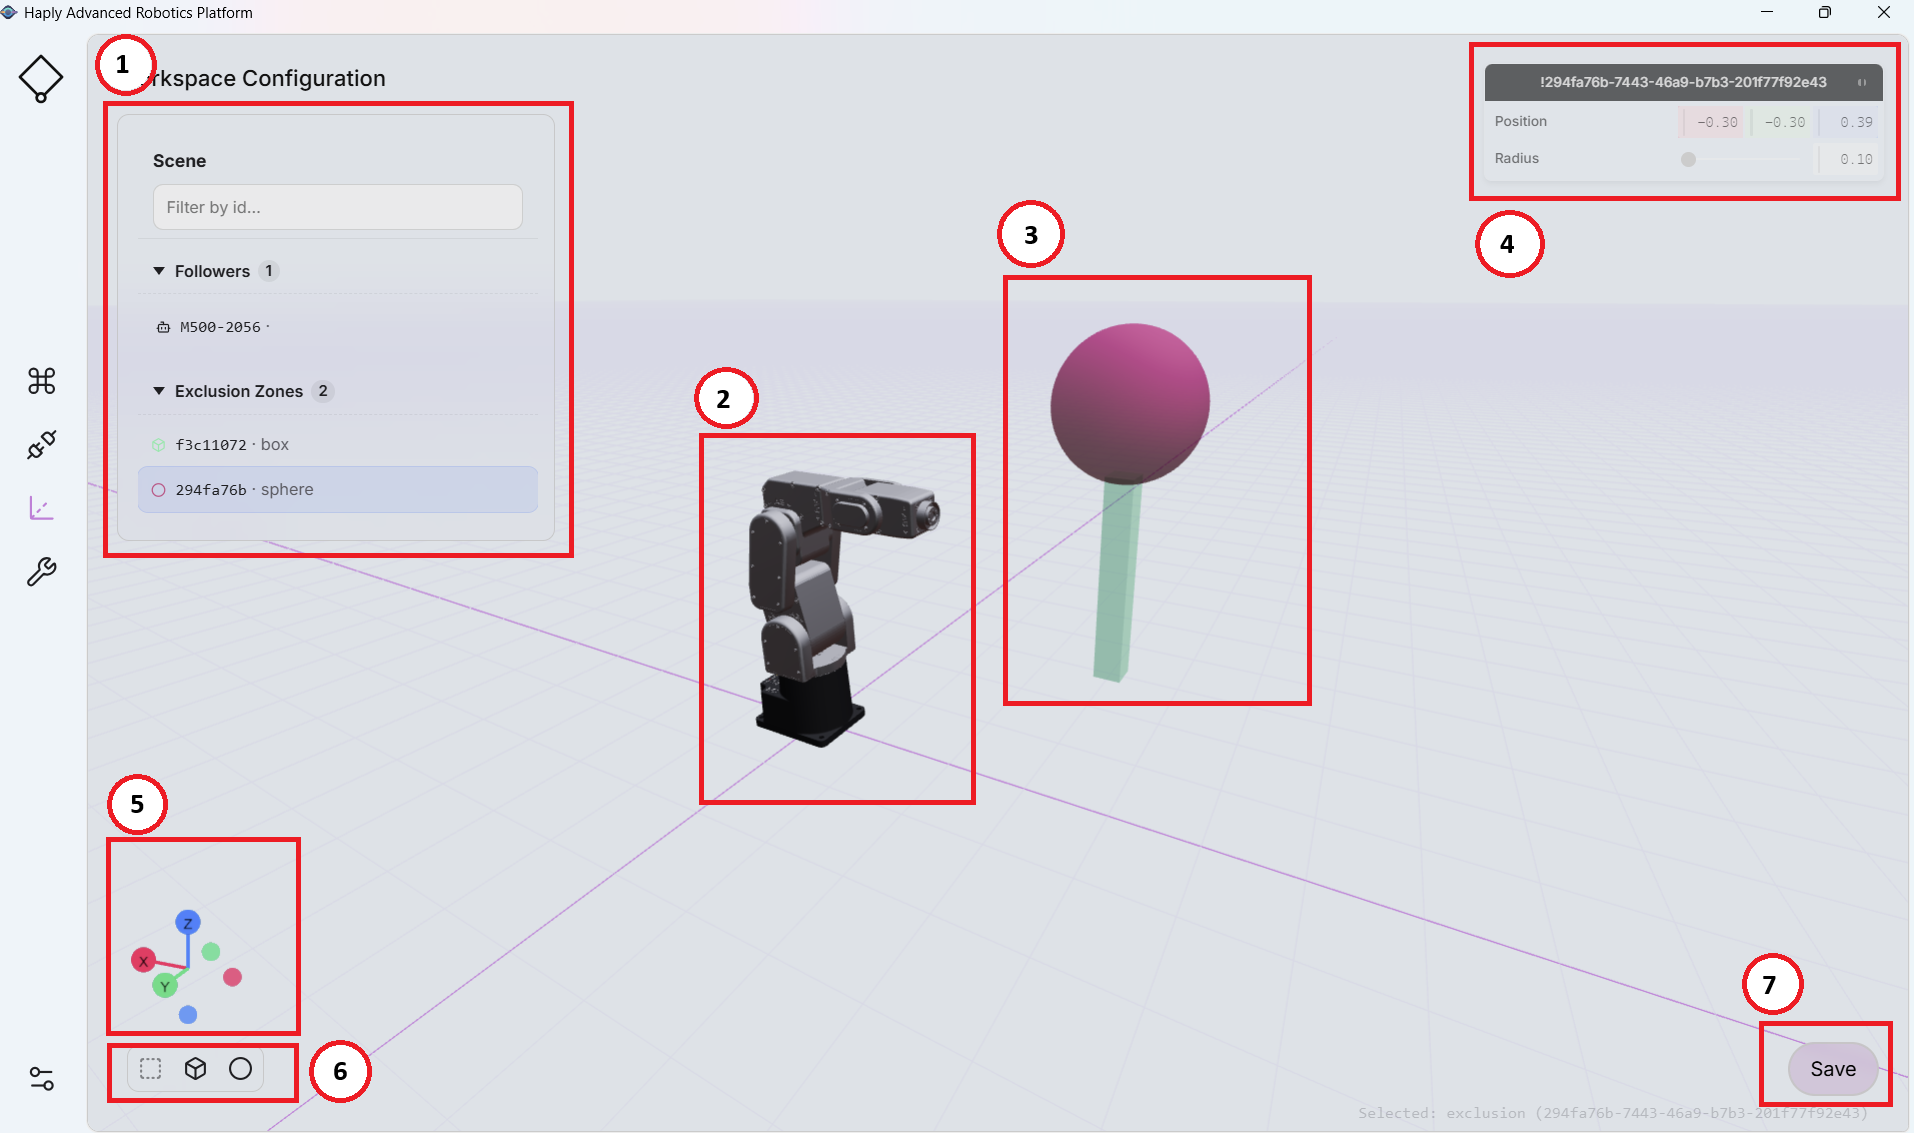
| 1 | 품목 목록 | 워크스페이스의 팔로워, 제한 및 제외 영역 목록 | |
|---|---|---|---|
| 2 | 팔로워 - 로봇 | 로봇 팔을 실제 시스템과 동일한 위치에 배치하도록 이동, 회전, 뒤집을 수 있습니다. XYZ 축으로 로봇의 이동 제한을 설정하여 로봇이 피해야 할 영역을 정의할 수 있습니다. 가상 제한에 도달하면 사용자에게 햅틱 피드백을 제공합니다. | |
| 3 | 배제 구역 | 로봇 엔드 이펙터가 가상 형상의 부피 안으로 들어가지 않도록 가상 형상의 위치와 크기를 설정합니다. | |
| 4 | 선택한 항목 설정 | (1) 항목 목록에서 현재 선택된 항목의 설정값을 조정하는 데 필요한 모든 변수를 제공하는 메뉴입니다. | |
| 5 | 작업 공간 참조 프레임 | 장면 내 객체를 정의하기 위한 오른손 좌표계 | |
| 6 | 제외 영역 추가 | 로봇 제한 사항 표시, 큐브 추가 또는 구체 추가 기호를 각각 사용하여 작업 공간과 상호 작용하고 시스템에 맞게 설정할 수 있습니다. | |
| 7 | 작업 공간 저장 | 프로젝트 파일 변경 사항 저장 - 이 도구는 자동 저장 기능을 사용하지 않으므로 변경 사항을 반드시 저장해야 합니다. (모든 변경 사항을 저장하려면 5.3.6 프로젝트 저장 절차를 따르세요.) |
잘못된 작업 공간 제한 또는 접근 금지 구역 설정은 로봇이 위험 지역으로 이동하는 원인이 될 수 있습니다. 모든 제한 및 구역은 사람이나 장비 주변에서 작동하기 전에 속도를 줄이거나 크기를 줄여 물리적으로 검증해야 합니다.
5.4.1 로봇 작업 공간
워크스페이스 구성 화면(왼쪽 상단)에는 워크스페이스에 있는 객체 목록이 표시됩니다. 로봇 팔을 선택하면 오른쪽에 편집 가능한 필드가 나타나는데, 여기에서 다음을 수행할 수 있습니다.
- 작업 공간에서 로봇을 이동시키세요 . 장면 내에서 로봇 팔의 기본 위치를 조정하세요.
- 작업 공간에서 로봇을 회전시켜 팔의 기본 방향을 설정합니다.
- 작업 공간 제한을 정의합니다 . 로봇이 이동할 수 있는 경계를 지정합니다.
- 햅틱 : 로봇이 한계에 도달했을 때 햅틱 기능을 활성화/비활성화합니다.
점진적으로 변경하고 큰 움직임을 적용하기 전에 3D 보기에서 간격을 확인하십시오.
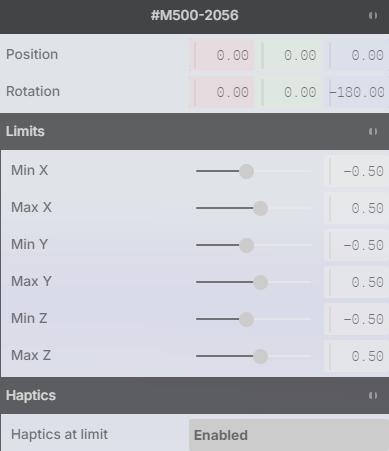 | |
| 위치: X, Y, Z (미터) | |
| 회전: X, Y, Z (도) | |
| 제한 범위: (미터) 최소 X, 최대 X 최소 Y, 최대 Y 최소 Z, 최대 Z |
5.4.2 로봇 제한 사항
작업 공간 제한은 로봇이 작동할 수 있는 범위를 정의합니다. 로봇 팔은 로봇의 기준 좌표계에서 설정된 거리를 벗어나 움직일 수 없습니다. 이러한 제한은 또한 햅틱 장벽 역할을 하여 사용자가 로봇 팔의 움직임을 감지할 수 있도록 합니다. Haply 입력 장치를 통해 작동 중 감각을 느끼고 로봇 자체가 넘어설 수 없는 물리적 한계를 파악할 수 있습니다.
- 저장(오른쪽 하단)을 클릭하면, HARP 프로젝트에 이러한 제한값을 저장하고 동일한 제한값을 로봇 컨트롤러 베이스로 전송합니다.
- 이중 계층 접근 방식은 중복성을 제공합니다. 애플리케이션에 오류가 발생하더라도 컨트롤러 측 제한 사항이 안전한 경계를 계속 유지합니다.
로봇 작업 공간의 경계는 가상 경계보다 약 1cm 바깥쪽으로 설정되어 오인 충돌을 방지하고 부드러운 햅틱 렌더링을 보장합니다. 이 오프셋 값은 버전 및 브랜드에 따라 다를 수 있습니다.
5.4.3 가상 객체
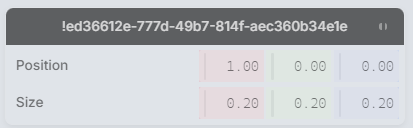
작업 공간 구성 화면의 객체 팔레트(왼쪽 하단)에는 큐브와 구 두 가지 기본 도형이 있습니다. 두 아이콘 중 하나를 클릭하여 해당 도형을 작업 공간에 추가하세요.
**TODO 이미지가 누락되었습니다. 새 스크린샷을 가져오세요.**
- 개체를 추가하면 왼쪽 상단의 개체 목록에 나타납니다.
- 개체를 선택하면 오른쪽에 해당 개체의 속성 패널이 나타납니다.
속성 패널에서 다음을 정의할 수 있습니다.
-
위치/좌표(X, Y, Z) – 작업 공간에 객체를 정확하게 배치합니다. (기본적으로 두 객체의 원점은 객체의 중심점에 위치합니다.)**
-
크기/배율 – 개체의 크기를 조정합니다.**
- 큐브/상자: 너비, 깊이, 높이를 설정합니다. 예를 들어, 길고 좁은 직사각형을 만들려면 먼저 원하는 위치에 큐브를 배치한 다음 높이를 늘리고 너비 및/또는 깊이를 줄입니다.
- 구체: 원하는 크기에 도달하도록 반지름(또는 균일한 크기)을 설정합니다.
** 단위는 미터(m)입니다.
먼저 물체의 위치를 정한 다음, 주변 요소와의 정렬을 용이하게 하기 위해 크기를 조정합니다.
5.5 로봇 옵션 - Mecademic
HARP 이 시스템은 모듈형 제어 플랫폼 으로 설계되어 제조사에서 제공하는 로봇 모듈을 통해 다양한 로봇 팔과 통합할 수 있습니다. 각 로봇 모델은 고유한 운동학적 매개변수, 동작 제한, 도구 정의 및 안전 구성을 가지고 있으며, 모든 조정 및 보정 매개변수는 로봇 제조사에서 정의해야 합니다 . HARP 로봇별 맞춤 설정 기능을 제공하지 않습니다.
5.5.1 기본 로봇 모듈
그만큼 HARP 이 소프트웨어에는 MECA500 로봇 팔용 모듈이 포함되어 있습니다. 이 모듈은 제조업체에서 공개한 사양을 기반으로 개발되었으며, MECA500 로봇 사용자가 별도의 설정 없이 바로 사용할 수 있도록 설계되었습니다.
5.5.2 로봇 설정
아래에 설명된 매개변수는 Mecademic 공식 문서에서 가져온 것입니다. 더 자세한 내용은 Mecademic 공식 자료를 참조하십시오.
충돌 설정
이 명령은 충돌 감지(로봇 링크, 툴 스피어 및 MPM500 모듈)에 대한 이벤트 심각도를 지정합니다.
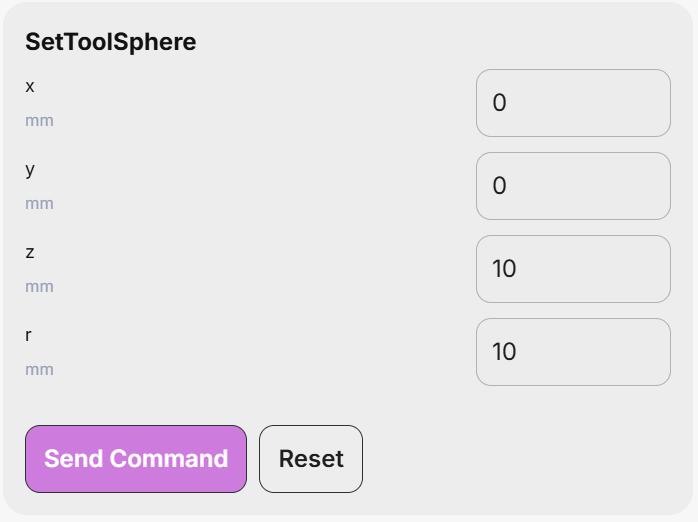
SetToolSphere
이 명령은 플랜지 기준 좌표계(FRF)에 고정된 구체를 정의합니다. SetWorkZoneLimits 명령으로 설정된 경계 상자 외부와 해당 구체 사이의 간섭은 SetWorkZoneCfg 및 SetCollisionCfg 명령을 통해 관리할 수 있습니다.
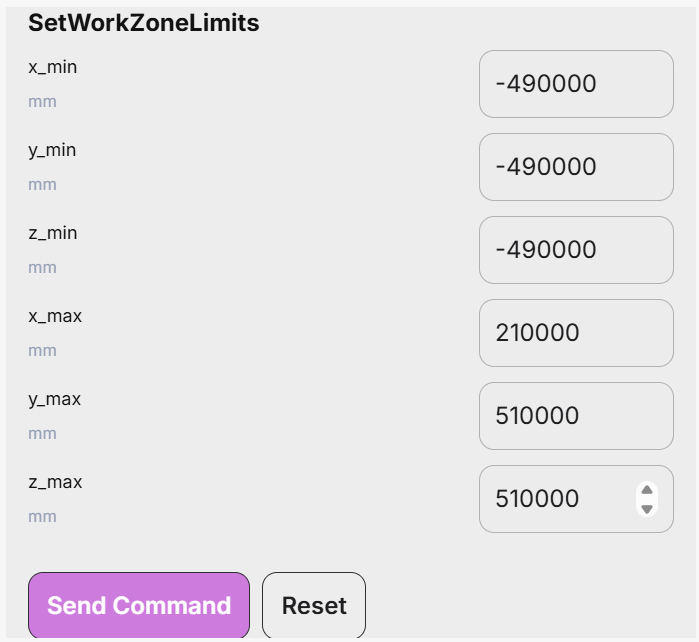
SetWorkZoneLimits
이 명령은 기준 좌표계(BRF)의 축과 평행한 변을 가진 경계 상자(직육면체)를 정의합니다. 명령의 인수는 대각선으로 마주 보는 두 모서리의 좌표이며, 이들을 각각 "최소" 모서리와 "최대" 모서리라고 합니다. 이때 최소 모서리의 각 좌표는 최대 모서리의 해당 좌표보다 작아야 합니다.
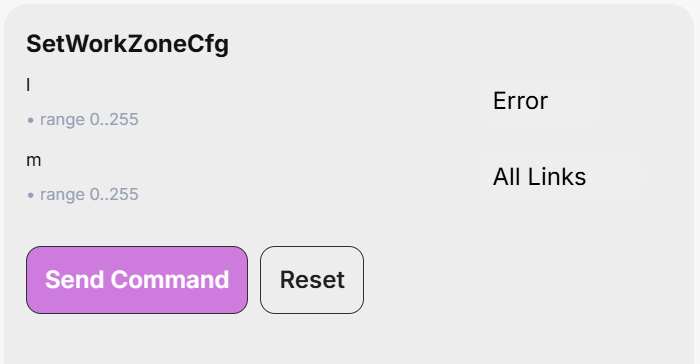
SetWorkZoneCfg
이 명령은 작업 영역 제한 감시에 대한 "이벤트 심각도"와 검증이 필요한 로봇 부품을 지정합니다.
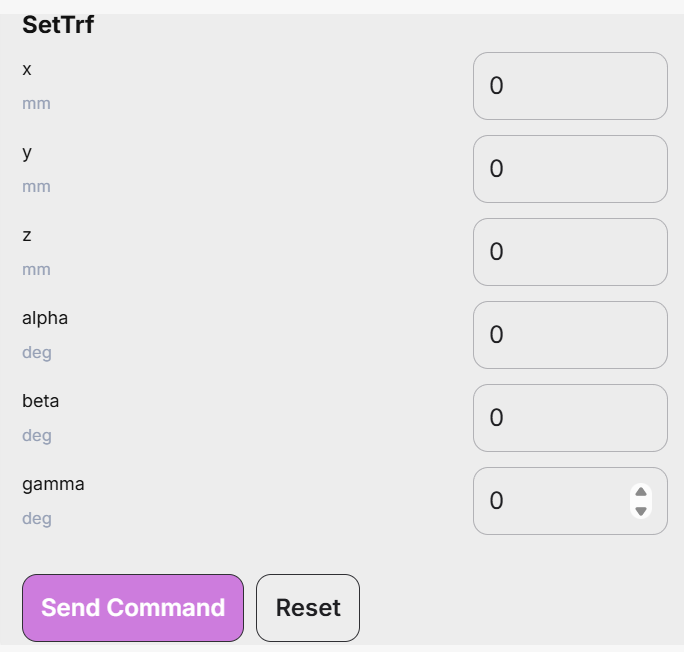
SetTrf
이 명령은 FRF에 대한 TRF의 자세를 정의합니다. 블렌딩이 활성화된 경우에도 이 명령을 실행하면 로봇이 완전히 정지한다는 점에 유의하십시오.
SetAutoConf
이 명령은 MovePose 및 MoveLin* 명령에서 확인할 수 있는 자동 자세 구성 선택 기능을 활성화 또는 비활성화합니다. 이 자동 선택 기능은 회전 구성 선택 기능과 함께 컨트롤러가 목표 자세에 가장 가까운 관절 세트를 선택할 수 있도록 합니다.
MoveLin* 명령의 경우, 자동 자세 구성 선택을 활성화하면 구성을 변경할 수 있지만, 경로가 손목이나 어깨 특이점을 정확히 통과하는 경우에만 가능합니다.
SetAutoConfTurn
이 명령은 로봇의 마지막 관절에 대한 자동 회전 선택 기능을 활성화/비활성화합니다. 이 기능은 MovePose 명령과 모든 MoveLin* 명령에 적용됩니다. 자동 회전 선택 기능이 활성화된 상태에서 MovePose 명령을 실행하면 마지막 관절은 항상 최단 경로를 따라 이동하며 180°를 초과하여 회전하지 않습니다. 하지만 MoveLin* 명령의 경우, 자동 회전 선택 기능을 활성화하면 직선 이동 중에 회전 방향을 변경할 수 있게 됩니다.
5.6 설정
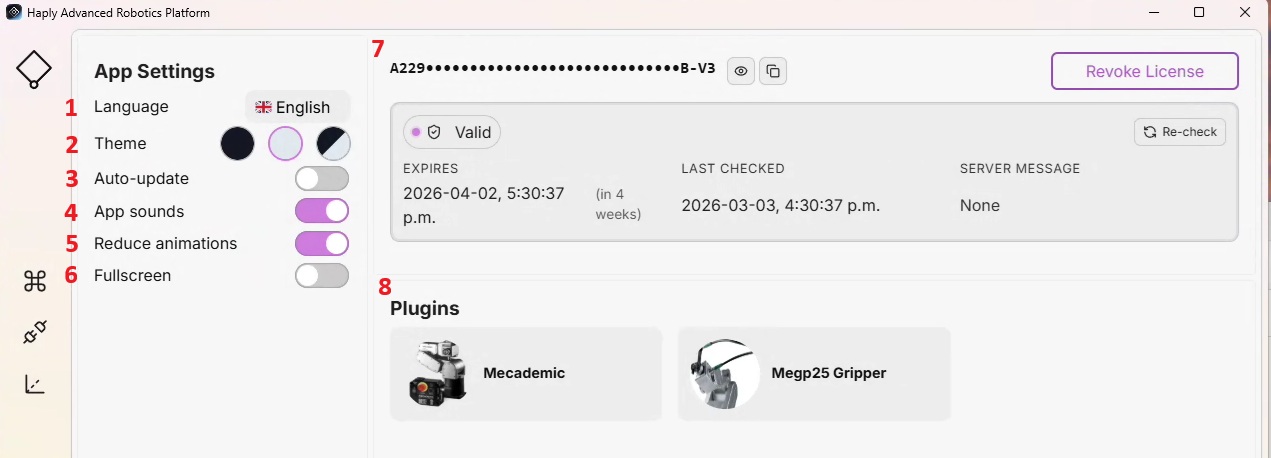
| 1 | 언어 | 애플리케이션 UI 언어를 선택하세요. | 사용 가능한 언어 드롭다운 메뉴 |
|---|---|---|---|
| 2 | 주제 | 외관 선택 | 빛, 어둠, 시스템 |
| 3 | 자동 업데이트** | 활성화된 경우, HARP 애플리케이션 실행 시 업데이트를 확인합니다. **현재 내장 기능은 아닙니다.** | 토글 |
| 4 | 앱 소리 | 인터페이스 사운드 효과를 활성화 또는 비활성화합니다. | 토글 |
| 5 | 애니메이션 줄이기 | 마우스 오버 시 왼쪽 툴바가 확장되는 것을 방지합니다. | 토글 |
| 6 | 전체 화면 | 적절한 HMI 사용을 위한 전체 화면 UI를 제공합니다. | 토글 |
| 7 | 특허 | 라이선스 키를 입력하고 활성화 상태를 관리하세요. | 입력 필드 + 활성화/취소 버튼 |
| 8 | 플러그인 | 설치된 로봇 및 엔드 이펙터 모듈 목록 |