부록 E - SICK 안전 제어기
플렉시소프트 안전 컨트롤러
개요
안전 제어기는 산업 자동화에서 장비와 사람 간의 안전을 향상시키기 위해 자주 사용됩니다. SICK는 전 세계적으로 산업 안전 분야를 선도하는 브랜드입니다. 이 문서에서는 FlexiSoft 컨트롤러와 SICK의 통합에 대해 다룹니다. HARP 이 컨트롤러를 함께 사용하면 HARP 안전 제어기가 실시간으로 조치를 취하고 작업자의 안전을 유지하기 위한 안전 기능을 수행할 수 있도록 하며, 동시에 다른 장치와 통신할 수 있도록 합니다. HARP 이 연결을 통해 가능합니다. HARP 시스템을 안전하게 작동시킬 수 있는지 여부에 대한 실제 상태를 파악하기 위해서입니다.
술어
PLC - 프로그래머블 로직 컨트롤러
IP 주소 - (connect_addr)
컨트롤러에 할당할 주소입니다. 고정 IP 주소가 필요합니다. DHCP를 선택하면 시스템 전원을 껐다 켤 때마다 연결이 끊어지므로 DHCP를 선택하지 마십시오.
기본 게이트웨이 - (게이트웨이)
네트워크의 기본 IP 주소입니다. 일반적으로 192.168.0.1 또는 10.0.0.1과 같습니다.
정지 바이트 - (estop_byte)
이것을 완전 정지 또는 비상 정지 트리거로 간주하십시오.
일시 정지 바이트 - (pause_byte)
이는 정상적인 프로세스 중단으로 간주하십시오. 시스템은 이를 스타일러스의 클러치를 놓는 것과 유사하게 처리할 것입니다.
다운로드 - 안전 설계자
SICK는 자사 컨트롤러 프로그래밍 소프트웨어인 Safety Designer를 제공합니다. 이 소프트웨어는 라우팅 로직, 안전 프로그램 서명 검증, 디버깅 및 통신을 위한 사용자 인터페이스를 제공합니다. SICK 웹사이트에는 Safety Designer 사용 방법에 대한 자료가 있습니다.
예시 하드웨어
이 예시 설정에 필요한 하드웨어는 다음과 같습니다.
- 플렉시소프트 CPU - FX3-CPU000000
- FlexiSoft 시스템 플러그 - FX3-MPL000001
- 플렉시소프트 프로그래밍 케이블 - DSL-8U04G02M025KM1
- FlexiSoft 이더넷/IP 모듈 - FX0-GENT00000
- 플렉시소프트 XTIO - FX3-XTIO84002
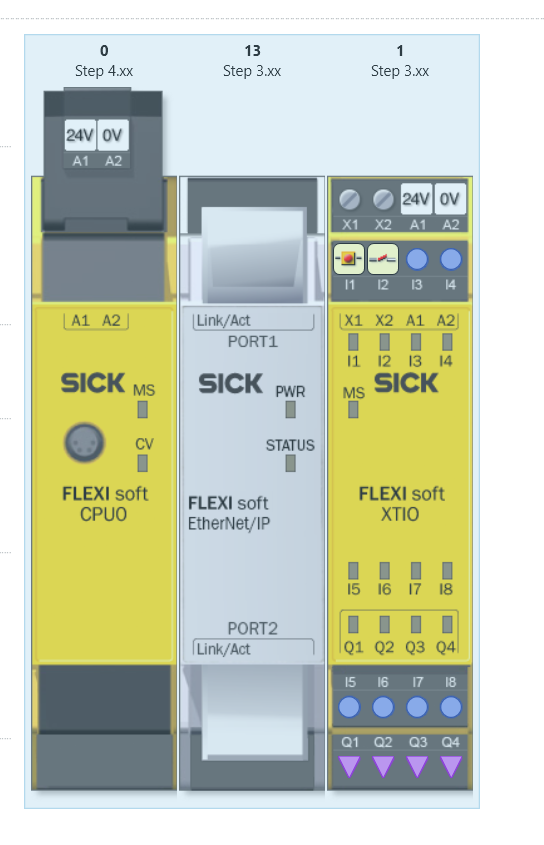
안전 PLC를 설정하세요
네트워크 설정:
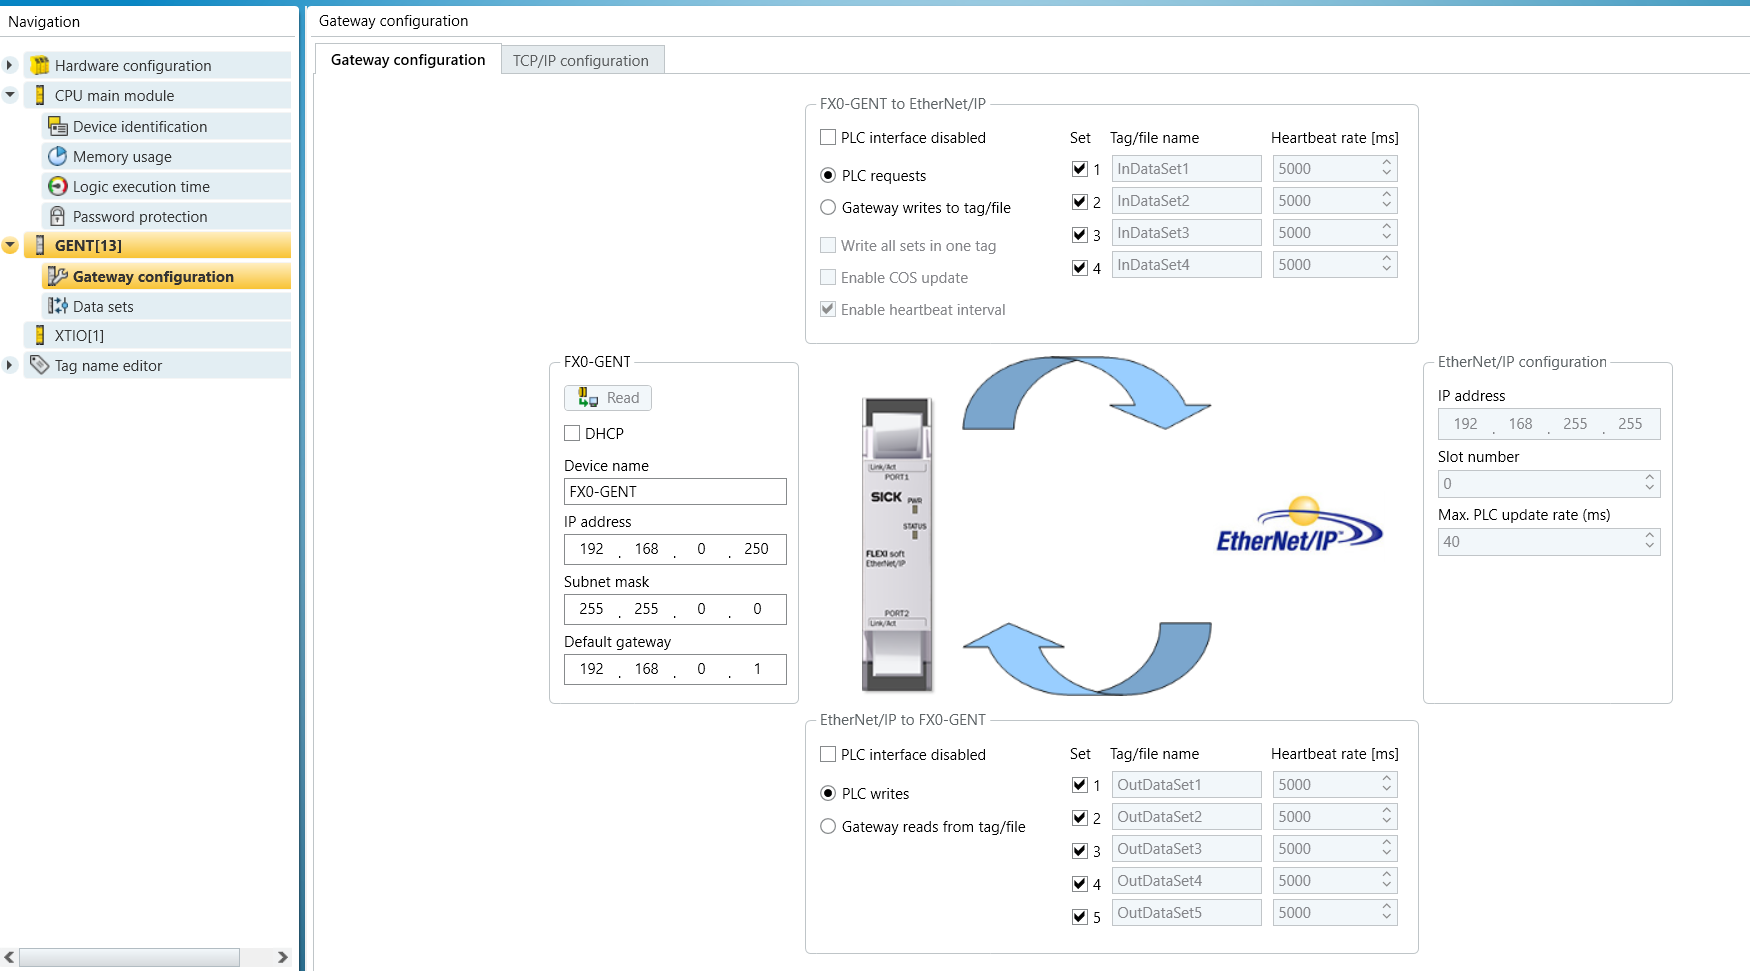
GENT 게이트웨이 구성 탭에서 IP 주소와 기본 게이트웨이를 설정하십시오.
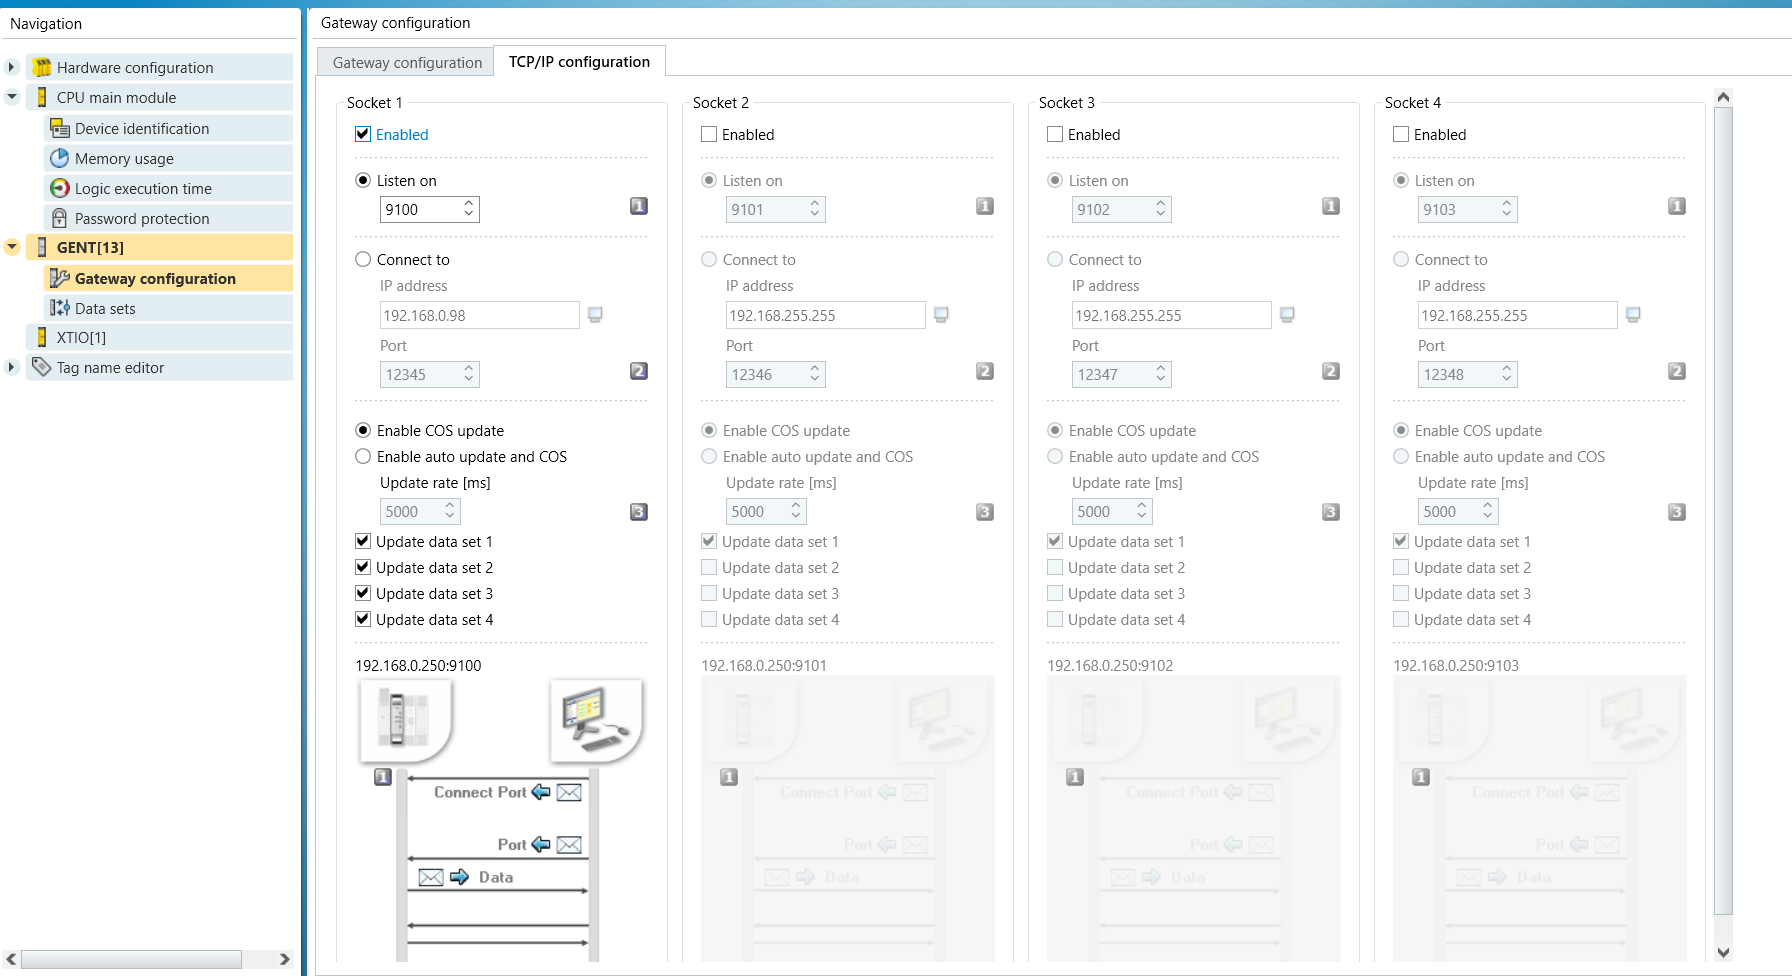
TCP/IP 구성 탭으로 이동하여 수신 대기(Listen On)를 활성화하고 원하는 포트 번호를 설정하십시오. 대부분의 경우 기본값인 9100번 포트를 사용해도 됩니다.
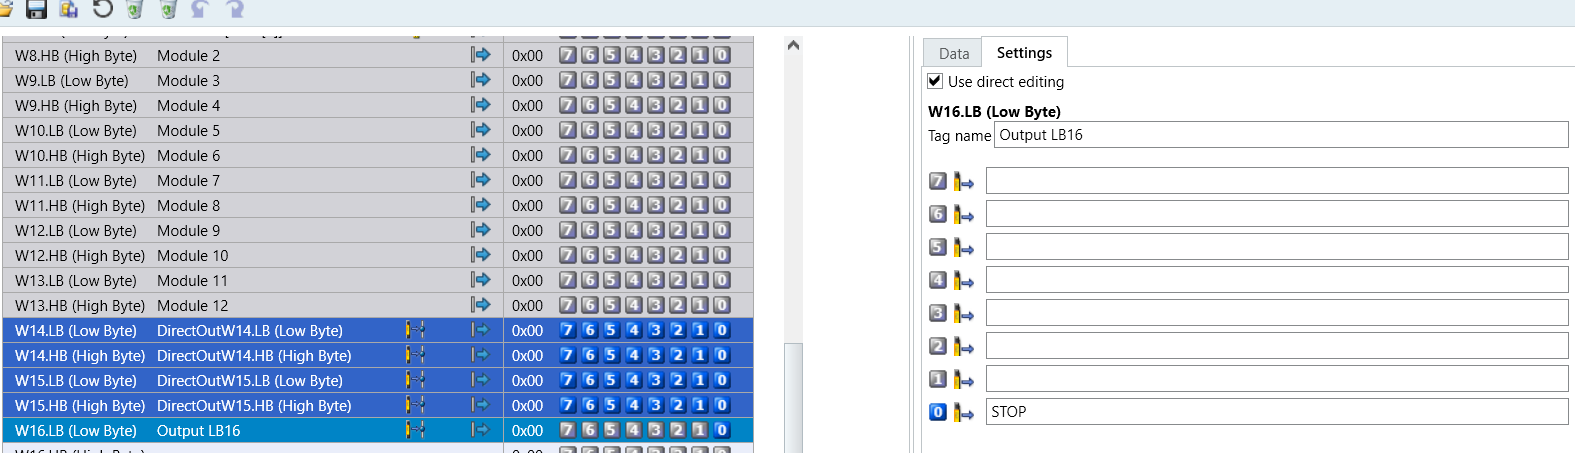
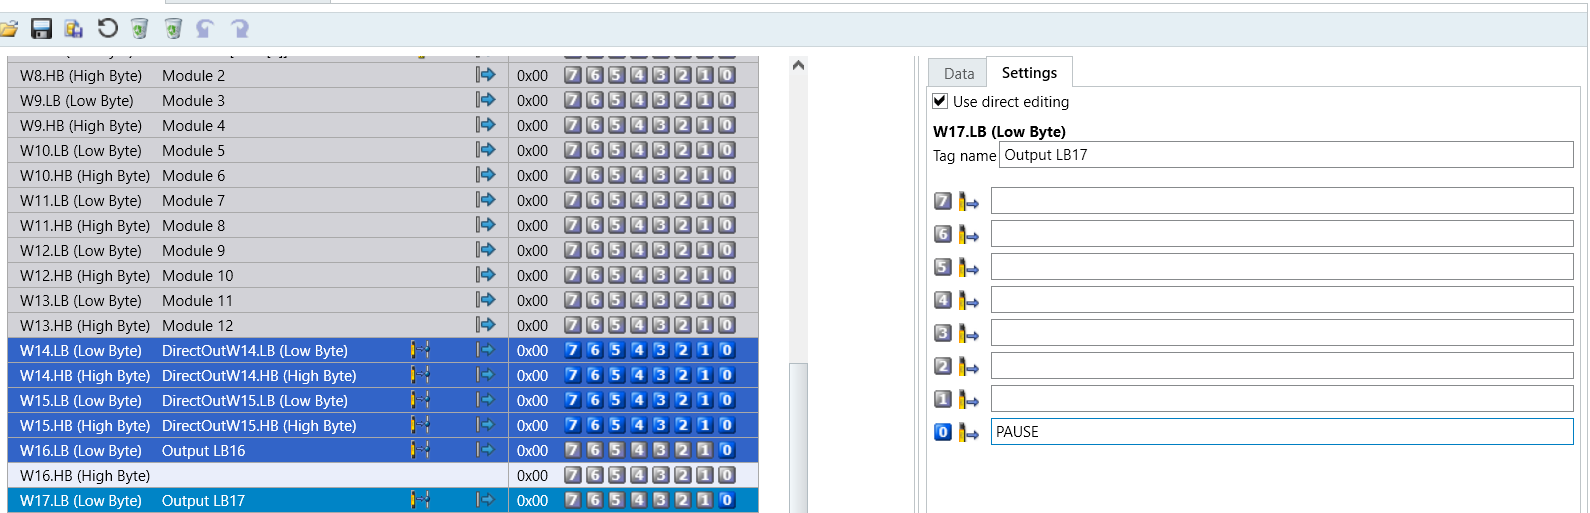
데이터 세트로 이동하여 STOP 및 PAUSE 트리거에 사용할 출력 바이트를 결정하십시오.
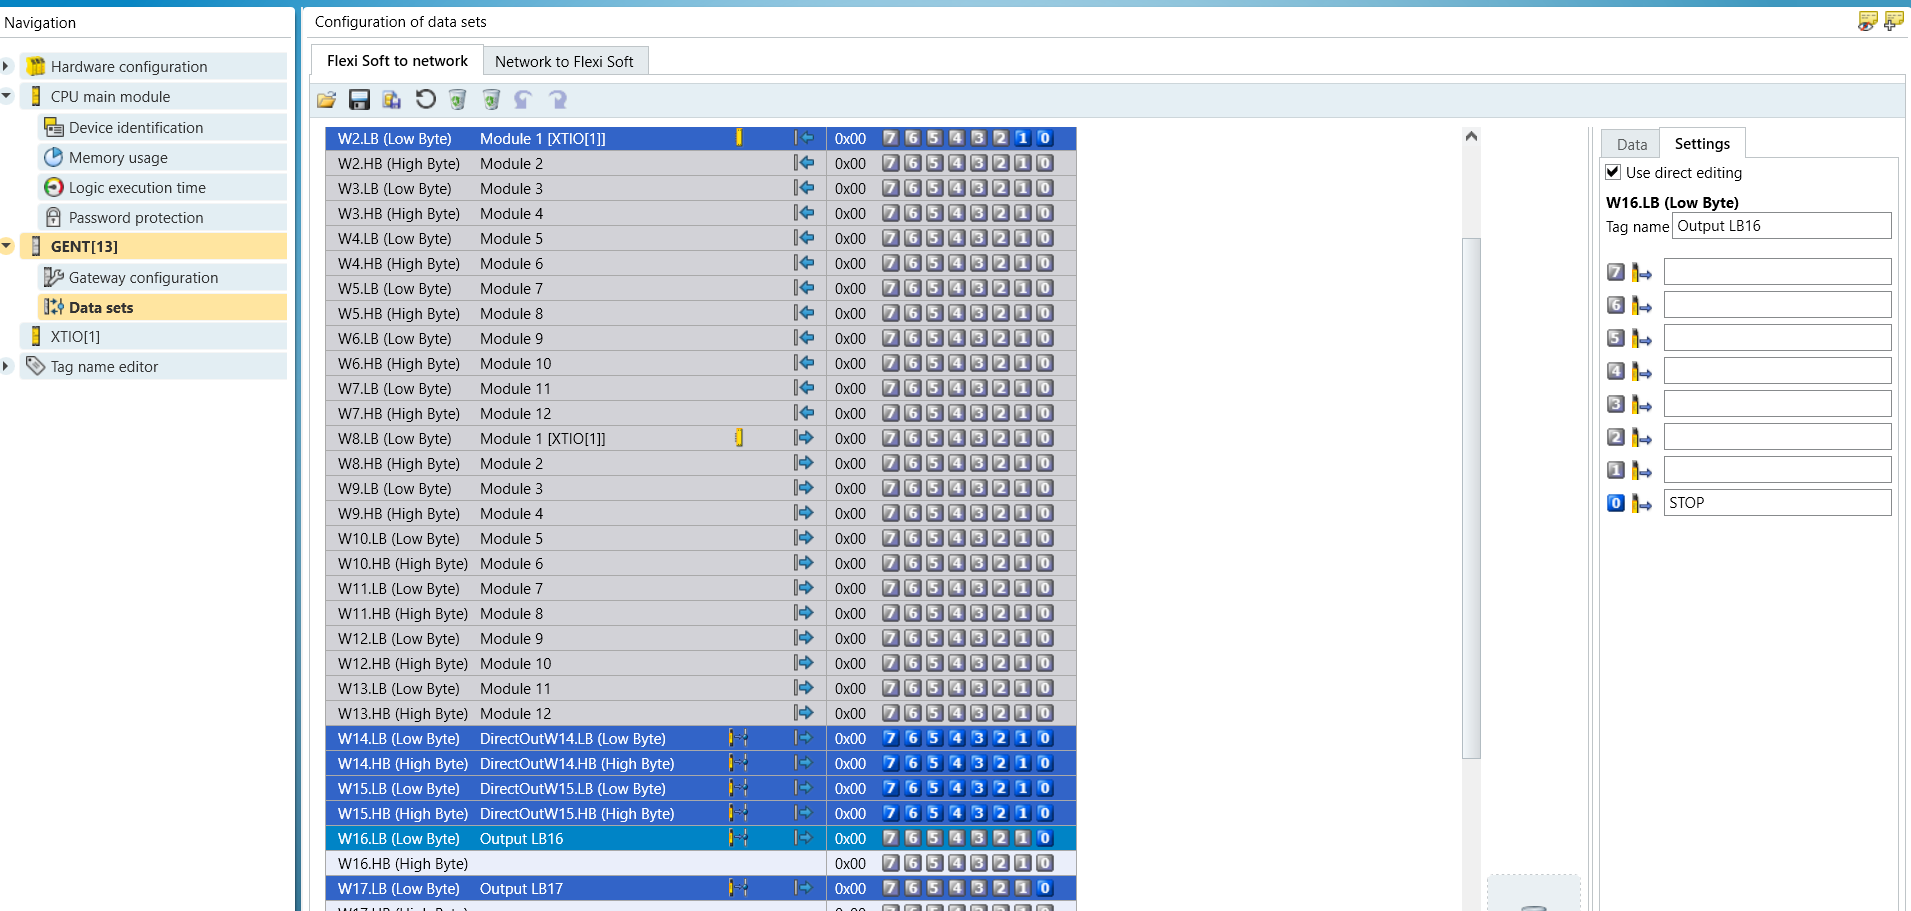
Harp 선택한 바이트의 0번째 비트를 모니터링합니다. 해당 바이트를 불리언 값처럼 처리합니다. 다른 비트를 선택하면 작동하지 않으므로 선택하지 마십시오.
여기서는 다음을 사용합니다:
STOP을 위한 16번째 바이트(하위 바이트)
PAUSE를 위한 17번째 바이트(하위 바이트)
W16.LB 라인(하위 바이트)을 선택하고 오른쪽 0번째 비트를 확인하면 해당 비트에 STOP이라는 이름을 지정할 수 있습니다.
이 태그는 나중에 프로그램에서 항목을 식별하는 데 도움이 됩니다.
W17.LB 라인(하위 바이트)을 선택하고 오른쪽 0번째 비트를 확인하면 이름을 지정할 수 있습니다. 정지시키다
프로그램 작성
HARP 이 시스템은 준비/안전 상태일 때 선택한 바이트가 HIGH로 설정될 것으로 예상합니다. 이 모니터링 제어 유형을 통해 태그는 작동 전에 컨트롤러가 켜지고 안전 상태가 확보되었음을 알릴 수 있습니다. 컨트롤러가 연결되지 않은 경우, 태그가 트리거된 것으로 간주하고 해당 바이트가 HIGH로 설정될 때까지 작동을 방지합니다. 다음은 일시 정지 태그(17.LB)에 연결된 도어 스위치 또는 광전식 커튼을 나타내는 NO 푸시 버튼이 있는 프로그램입니다. 비상 정지는 STOP 태그(16.LB)에 직접 연결된 NC 접점입니다.
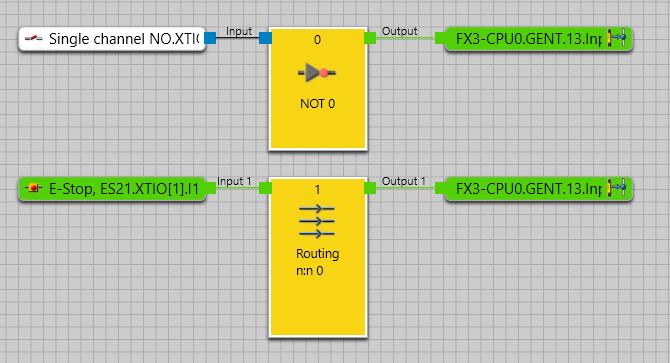
'아니오' 버튼을 누르면, HARP 버튼을 놓을 때까지 모든 원격 조작이 일시 중지되고 16.LB가 다시 HIGH 상태가 됩니다.
비상 정지 버튼을 누르면, HARP 이 기능은 세션을 완전히 중지시키고 비상 정지 버튼이 해제될 때까지 세션이 계속되지 않도록 하며, 그 후에 재설정을 수행할 수 있습니다.
시스템 요구 사항에 맞게 PLC 프로그램을 수정하십시오. 하나의 태그에 여러 개의 스위치를 연결할 수 있습니다. 로봇에 내장된 안전 로직과 연결되는 로직을 추가해야 합니다.
"장치로 전송" 버튼을 눌러 프로그램을 PLC로 전송하고 다음 단계로 진행하세요.
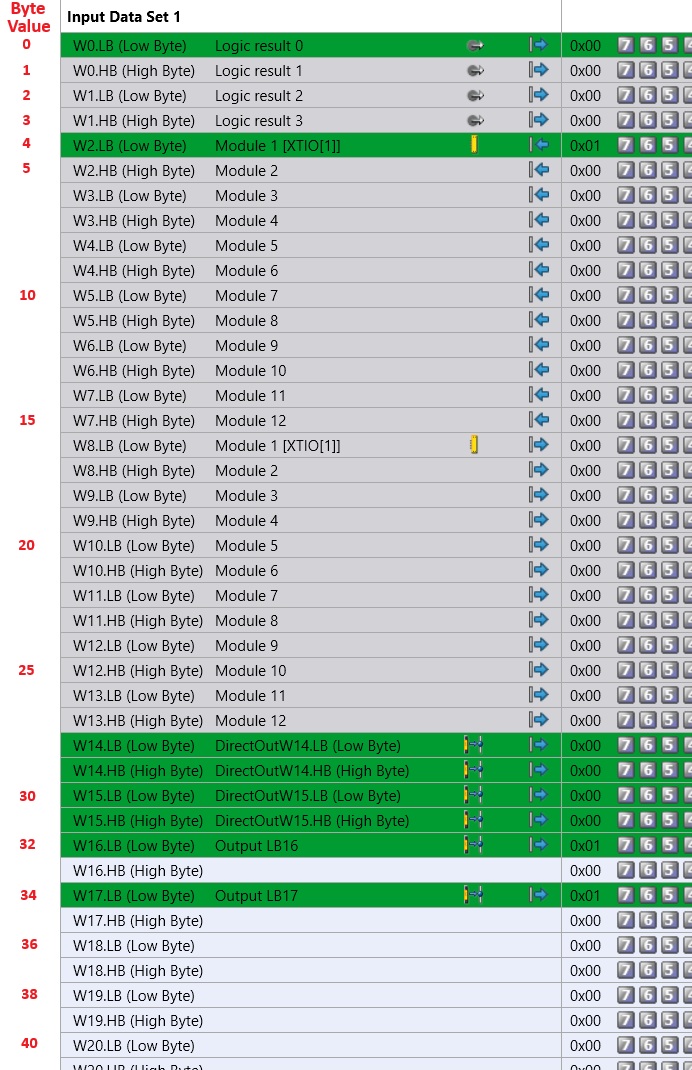
선택한 바이트와 해당 바이트 값이 아래 표에 매핑됩니다.
HARP 프로젝트 설정
- 기존에 HARP 프로젝트를 확인하려면 텍스트 편집기에서 "Project.json" 파일을 엽니다.

-
Project.json 파일의 맨 아래쪽에 "safety_controller"라는 변수가 있습니다.
"null" 태그를 제거하고 여기에 표시된 필드를 추가하세요.connect_addr 은 안전 컨트롤러의 IP 주소입니다.
pause_byte 와 stop_byte는 컨트롤러 설정에 표시된 차트의 해당 바이트 값과 같아야 합니다.
FlexiSoft의 게이트웨이는 "flexi_soft_gateway"여야 합니다.
Flexi Compact의 게이트웨이는 "gpnt1"이어야 합니다. -
이 파일을 저장하고 닫으세요.
-
시작하다 HARP 다시 한번 기기를 연결하세요.
-
원격 조작을 위한 명령 화면으로 들어가십시오.
-
이제 세션을 일시 중지 및 재개하거나, 비상 정지 버튼을 눌러 세션을 종료할 수 있습니다. HARP 안전한 로봇 제어 경험을 위해.
문제 해결: 프로젝트를 열었을 때 로드되지 않거나 제어 화면에서 원격 조작이 불가능한 경우, 설정이 올바르지 않은 것입니다.
프로그램이 정상적으로 작동하려면 바이트 신호가 항상 HIGH 상태여야 한다는 점을 기억하세요. 그렇지 않으면 프로그램이 트리거된 것처럼 동작합니다.
- Safety Designer 프로젝트에서 IP 주소와 포트를 확인하세요.
- 위 표를 참조하여 선택한 바이트가 프로젝트 파일에 필요한 값과 올바르게 매핑되었는지 확인하십시오.
- 게이트웨이 이름을 올바르게 설정했는지 확인하십시오.