Inverse3 안전한 사용에 관하여
Inverse3 이 로봇은 다른 로봇과 마찬가지로, 부적절한 설정이나 제어 시 주변 사람이나 물체와 충돌할 가능성이 있습니다. 이 문서에서는 장치 및 주변 환경의 손상 위험을 줄이기 위한 모범 사례와 지침을 설명합니다.
신체적 접촉
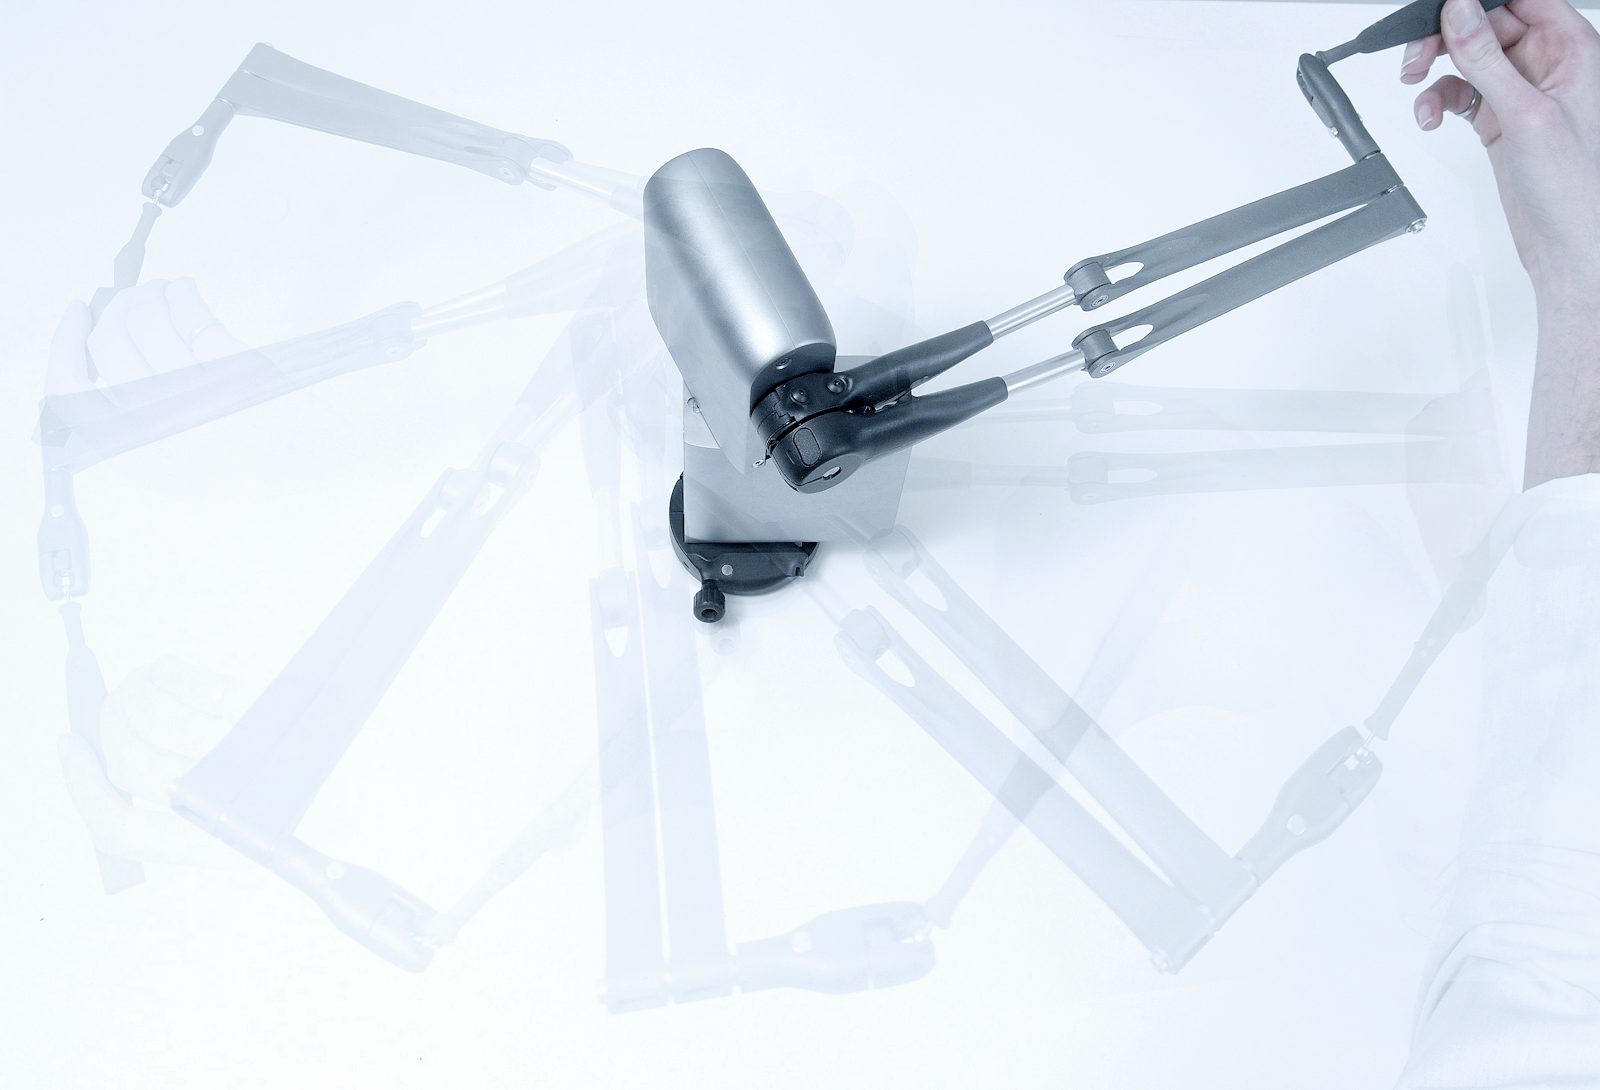
Inverse3 넓은 작업 공간에서는 정상적인 사용 중에도 장치가 물체나 사람과 쉽게 부딪힐 가능성이 있습니다. 부적절한 설정, 프로그래밍 오류 또는 잘못된 사용으로 인해Inverse3 가 불규칙한 움직임을 보이며 주변 사람이나 물체와 충돌할 가능성이 높아집니다. 이러한 문제를 방지하기 위해 다음 사항에 유의하시기 바랍니다:
- 장치에 전원을 연결하기 전에 작업 공간을 확인하고, 방해가 될 만한 물체나 사람이 없는지 확인하십시오.
- 액세서리를 장착한 상태에서 시뮬레이션을 시작하지 마십시오. 또한, 시뮬레이션을 종료할 때는 모든 액세서리를 분리하십시오.
- 강성이 높은 시뮬레이션은 불안정성을 초래하여 비정상적인 동작의 원인이 될 수 있습니다. 따라서 강성을 낮게 설정하여 시작하고, 서서히 높여가십시오.
- 위치 제어 시 한 번에 큰 위치 변화를 주는 것은 피하고, 대신 짧은 증분 단위로 변화를 반복해 주십시오.
- 장치가 불안정해지거나 제어할 수 없는 움직임을 보일 경우, 전원을 꺼 주십시오.
장치 사용을 시작할 때는 비상 시 전원을 쉽게 켜고 끌 수 있는 비상 전원 스위치를 사용할 수 있습니다. 간단하고 저렴한 대안으로는이와 같은인라인 전원 로커 스위치가 있습니다.
장시간 사용 및 발열
Inverse3 일반적인 사용 중에도 기기가 따뜻해집니다. 고강도 시뮬레이션이나 장시간의 격렬한 사용 시에는 기기의 발열이 더욱 증가하여 내부 온도가 높아집니다. 이러한 상태가 장기간 지속될 경우, 내부 부품의 수명이 단축될 수 있습니다.
Inverse3 최대한 활용하시려면:
- 장시간(수 분 이상)에 걸쳐 8 N 이상의 힘을 지속적으로 가하지 마십시오.
- 장치를 위치 제어 상태로 10분 이상 방치하지 마십시오.
- 시뮬레이션이 종료되면 장치에 웨이크업 명령을 전송하여 전원을 재설정하고 위치 제어를 비활성화하십시오.
- 사용하지 않을 때는 ‘Inverse3 ’를 컴퓨터와 전원 콘센트에서 분리해 주십시오.
기기 손상
Inverse3 이 제품은 오래 사용할 수 있도록 설계되었지만, 마모나 노후화의 영향을 받기 쉬우며, 부적절한 사용으로 인해 이러한 현상이 가속화될 수 있습니다.
- USB-C 및 전원 포트에 과도한 힘을 가하지 마십시오.
- 적절한 출력의 전원 어댑터를 사용하십시오(자세한 내용은 ‘시작하기’ 섹션을 참조하십시오).
- Inverse3 이동하기 전에 접은 다음, 본체 부분을 잡고 이동해 주십시오.
- Inverse3 습기, 먼지, 모래가 많은 환경에서 사용하거나 보관하지 마십시오.