Inverse3 안전하게 사용하기
Inverse3 이 로봇은 다른 로봇과 마찬가지로 잘못된 설정이나 제어로 인해 주변의 사람이나 물체와 충돌할 수 있습니다. 이 문서에서는 장치와 주변 환경의 손상 위험을 줄이기 위한 모범 사례와 지침을 설명합니다.
신체적 접촉
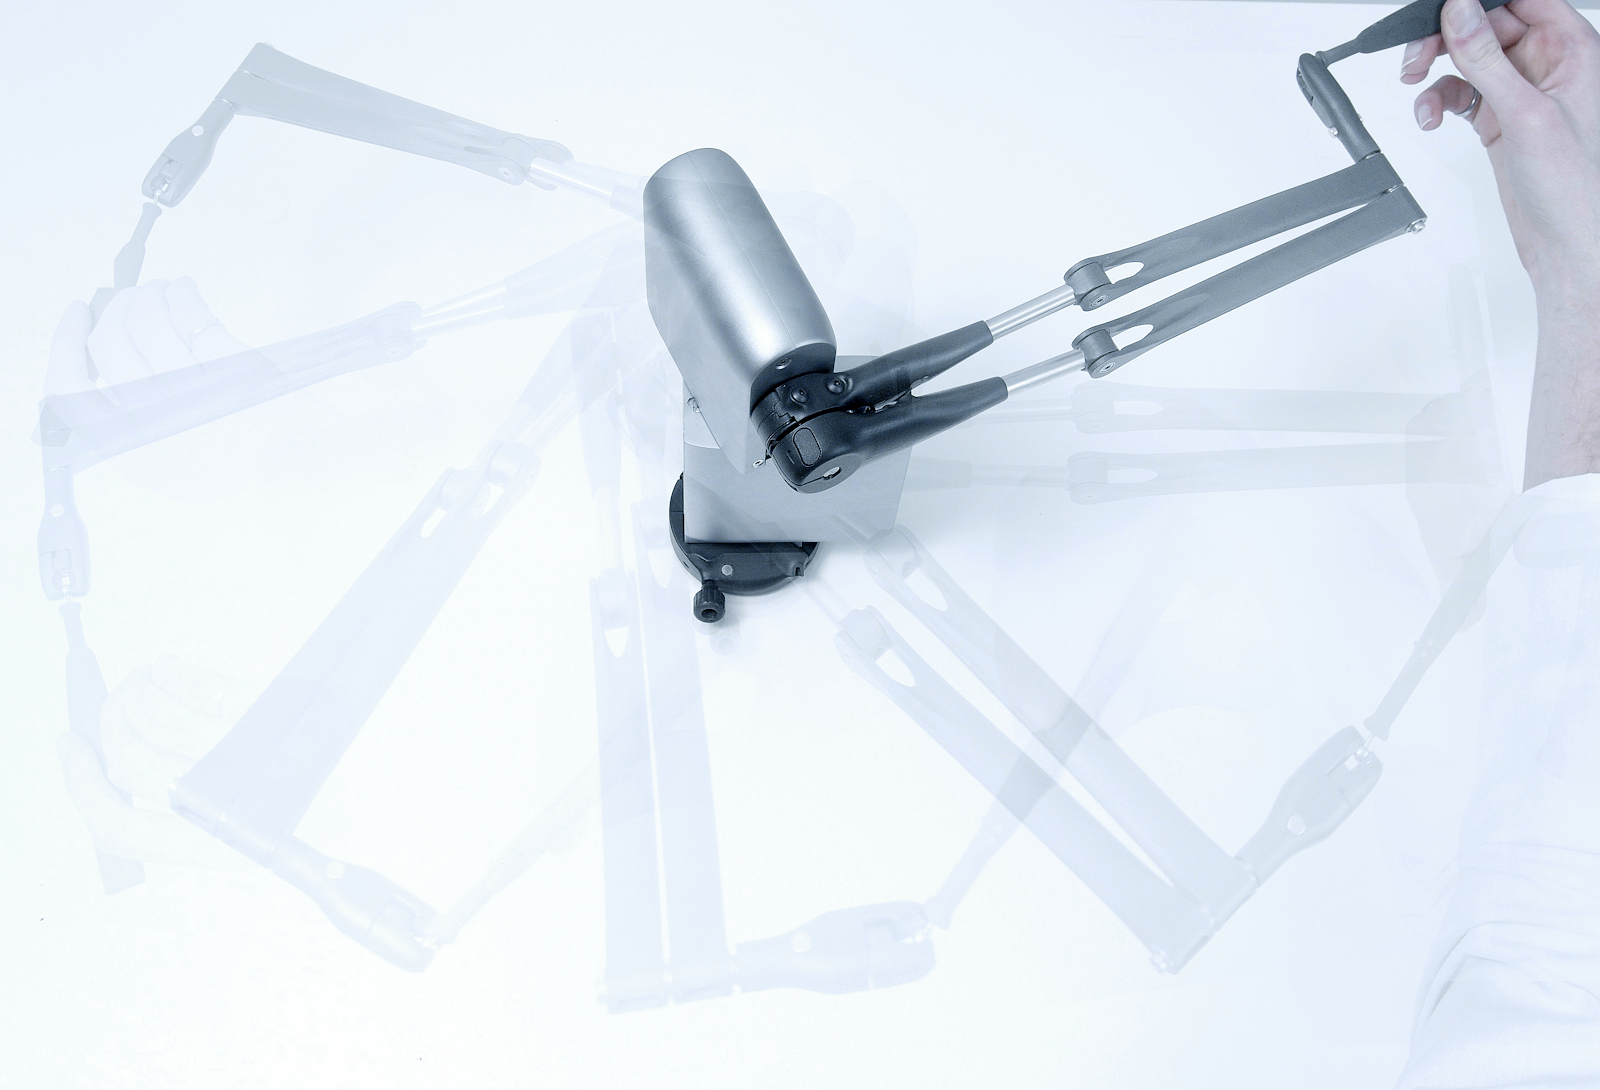
Inverse3의 넓은 작업 공간 내에서는 일반적인 사용 중에도 장치가 물체나 사람과 쉽게 부딪힐 수 있습니다. 잘못된 설정, 프로그래밍 오류 또는 부적절한 사용으로 인해 Inverse3 의 동작이 불규칙해지면 주변의 사람이나 물체와 부딪힐 가능성이 높아집니다. 이러한 문제를 방지하려면 다음 사항을 준수하십시오:
- 장치에 전원을 연결하기 전에 작업 공간을 둘러보고, 작업 경로에 방해가 되는 물체나 사람이 있는지 확인하십시오.
- 액세서리를 장착한 상태에서 시뮬레이션을 시작하지 마십시오. 시뮬레이션이 끝나면 모든 액세서리를 분리하십시오.
- 강성이 높은 시뮬레이션은 불안정성을 유발하여 비정상적인 동작을 일으킬 수 있으므로, 처음에는 강성을 낮게 설정한 후 점차 높여가십시오.
- 위치 제어 시, 한 번에 큰 위치 변화를 주지 말고 여러 번의 작은 증분으로 나누어 주십시오.
- 장치가 불안정해지거나 통제되지 않은 상태로 움직일 경우 전원을 끄십시오.
장치를 처음 사용할 때는 비상 전원 스위치를 사용하여 비상 시 전원을 쉽게 차단할 수 있습니다. 간단하고 저렴한 대안으로는 이 제품과유사한 인라인 전원 잠금 스위치를 사용할 수 있습니다.
장시간 사용 및 발열
일반적인 사용 중에도 Inverse3의 온도가 상승합니다. 고강도 시뮬레이션이나 장시간 고강도 사용 시에는 내부 온도가 더 높아지며, 이러한 상태가 장기간 지속될 경우 내부 부품의 수명이 단축될 수 있습니다.
Inverse3를 최적으로 활용하려면:
- 장시간(몇 분 이상) 동안 ≥ 8 N의지속적인 힘을 가하지 마십시오.
- 위치 제어 상태에서 장치를 10분 이상 방치하지 마십시오.
- 시뮬레이션이 끝나면 장치에 웨이크업 명령을 전송하여 전원을 재설정하고 위치 제어를 비활성화하십시오.
- 사용하지 않을 때는 Inverse3의 컴퓨터 및 전원 연결을 해제하십시오.
장치 손상
Inverse3의 내구성은 뛰어나지만, 잘못 사용하면 마모가 빨라질 수 있습니다.
- USB-C 및 전원 포트에 과도한 압력을 가하지 마십시오.
- 적절한 출력의 전원 공급 장치를 사용하십시오(자세한 내용은 ‘시작하기’ 섹션을 참조하십시오).
- 이동하기 전에 Inverse3을 접은 다음, 본체를 잡고 옮기십시오.
- 습기가 많거나 먼지가 많거나 모래가 있는 환경에서는 Inverse3의 사용 및 보관을 피하십시오.