다음으로 개발하기 Inverse3
이 글은 빠른 시작 가이드를 바탕으로 하며, 햅틱 개발 도구로서의 ‘ Inverse3 ’에 대한 소개를 제공합니다. 이를 위해 다양한 하드웨어 구성, 제어 방법, 그리고 기기의 동작을 변경하는 주요 기능들에 대해 다룹니다.
측정 장치의 좌우 대칭성과 좌표계
Inverse3 다양한 사용 시나리오에 최적화된 두 가지 하드웨어 구성을 제공합니다.
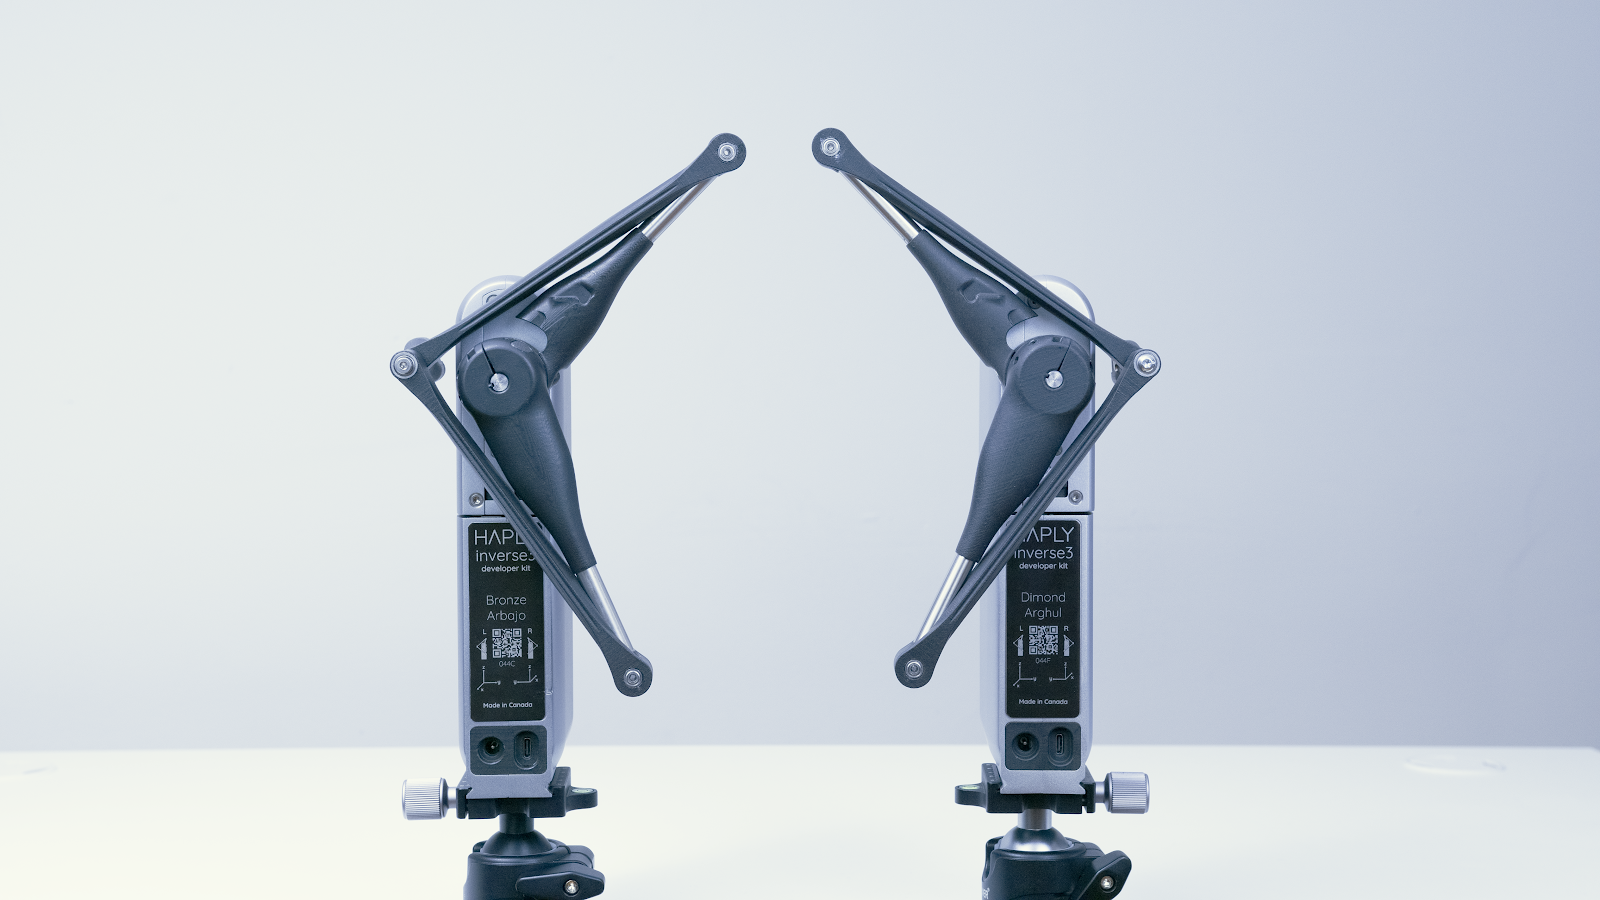
모든 기기는 왼손잡이와 오른손잡이 모두에게 동일하게 사용할 수 있지만, 오른손잡이의 경우 특정 상황에서는 오른손용으로 설정된 기기를 사용하는 것이 더 편할 수 있습니다.
양손을 사용하는 상황에서 두 대의 장치를 함께 사용할 때는, 충돌과 간섭을 최소화하기 위해 왼손잡이용 장치는 왼쪽에, 오른손잡이용 장치는 오른쪽에 배치해야 합니다.
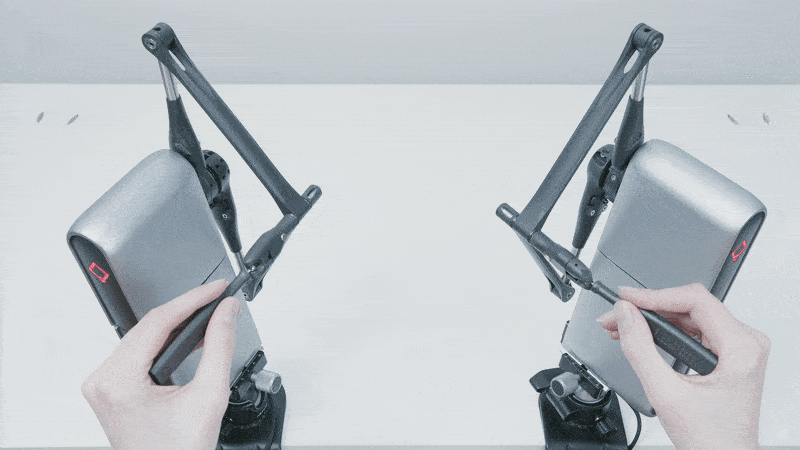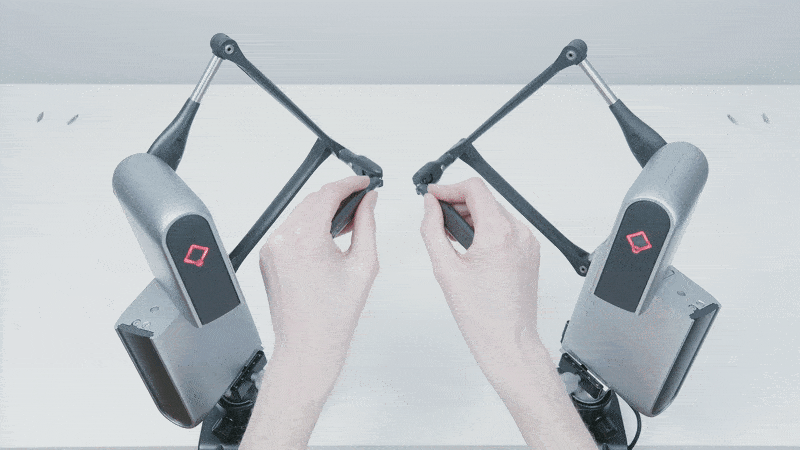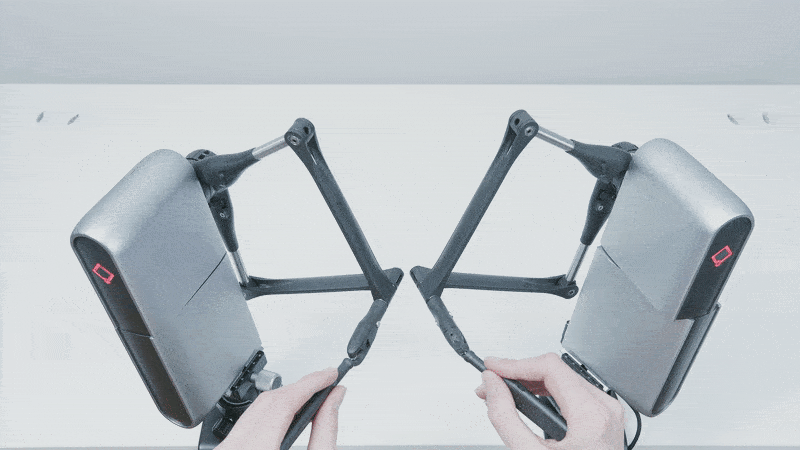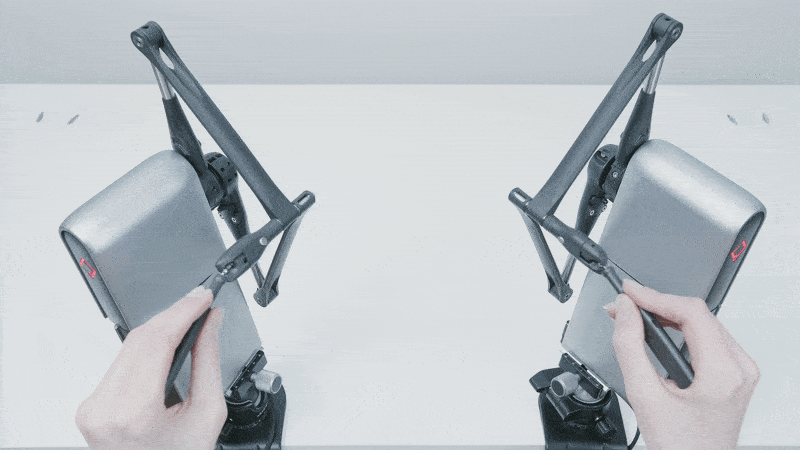
두 기기는 우측 기준 좌표계를 따르며, 이는 Inverse3 의 암 쪽에 위치한 기기 명판에 표시되어 있습니다. 좌표계의 원점은 기기 장착판의 평평한 면 중앙 부근에 위치합니다.
사용할 예정인 언어 또는 확장 모듈에 대한 InverseSDK 문서를 확인해 주십시오. SDK에 제공되는 좌표계가 이미 해당 게임 엔진 고유의 좌표계를 따르고 있을 수 있기 때문입니다.
검토 Inverse3
Inverse3 의 제어 기능은 단순히 힘의 제어에만 국한되지 않으며, 토크와 관절 각도도 제어할 수 있습니다. 이 섹션에서는 다양한 제어 모드와 관련 입력 및 출력, 그리고 각각의 단위를 소개합니다.
이 두 모드 중 어느 하나를 사용할 경우 사용자와 기기 모두에 내재된 위험이 따릅니다. 안전 관련 정보는 Inverse3 안전 사용 안내를 참조하십시오.
직교 좌표계 제어
힘 제어 방식은 Inverse3 를 사용하는 데 가장 선호되는 방법입니다. 이 방식은 뉴턴 (N) 단위로 표현된 힘을 입력으로 받아 , 미터(m) 단위의 위치와 초당 미터(m/s) 단위의 속도를 반환하기 때문입니다. 위치 제어 모드에서 Inverse3 는 지정된 위치로 이동한 후 그 위치를 유지합니다. 두 모드 간의 전환은 투명하게 이루어지므로, 두 모드를 함께 사용하여 더 나은 사용자 경험을 제공할 수 있습니다. 예를 들어, 시뮬레이션 시작 시 장치를 상호작용 대상에서 멀리 떨어뜨릴 수 있으며, 추적 기능이 있는 VerseGrip을 사용할 경우 도구 변경 시 위치 제어 모드를 통해 커서의 위치를 유지할 수 있습니다.
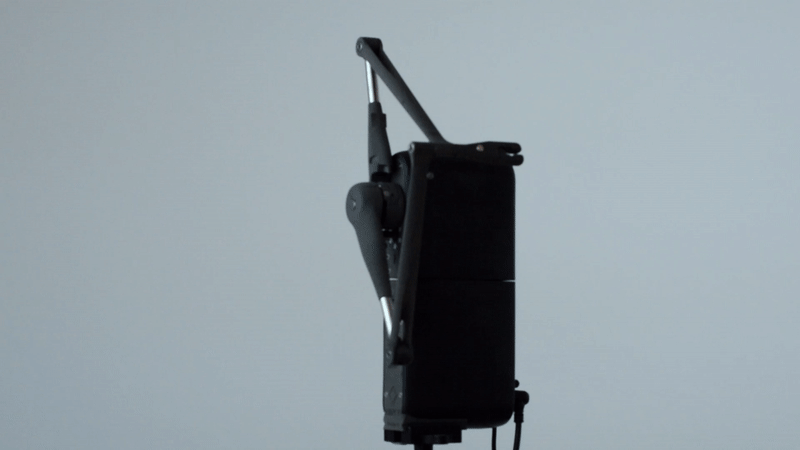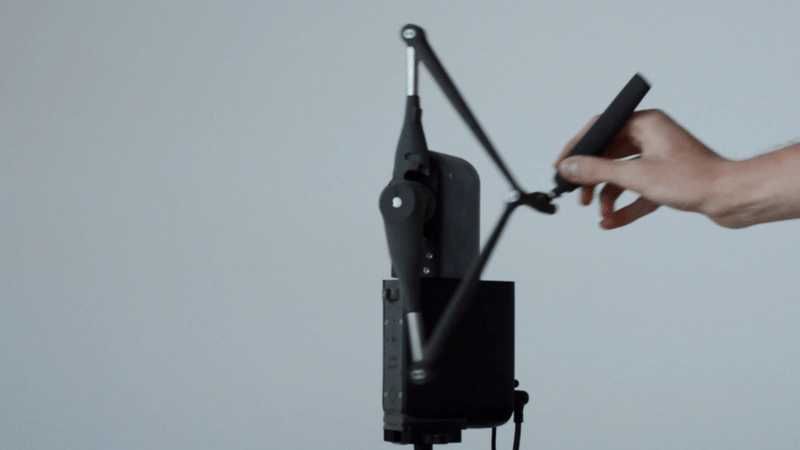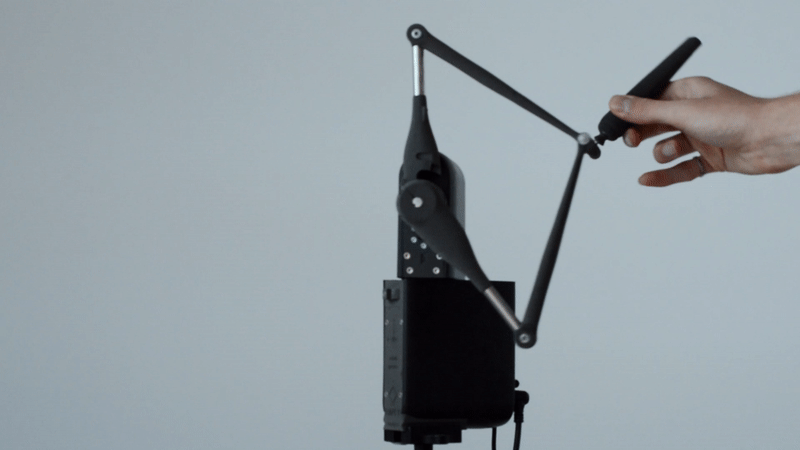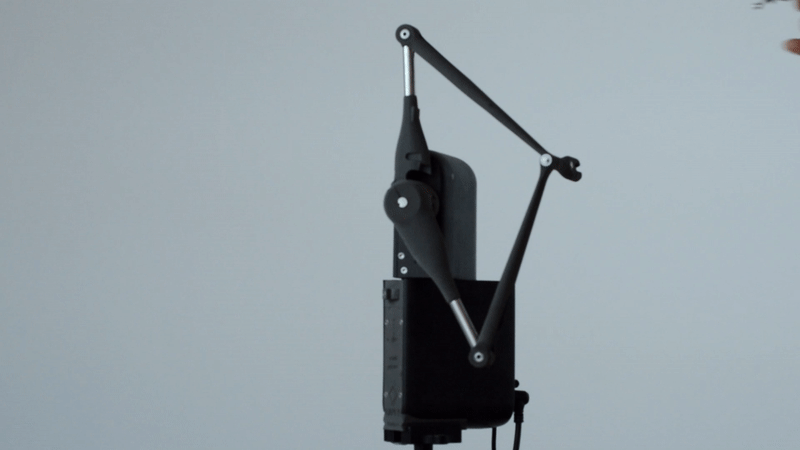
관절 검사
마찬가지로, Inverse3 의 토크 및 관절 각도를 직접 제어할 수 있습니다. 토크 제어 모드에서는 장치가 뉴턴·밀리미터(N·mm) 단위로 지정된 토크를 발생시키고, 관절각 제어 모드에서는 도(°) 단위로 지정된 각도로 이동합니다. 두 경우 모두 장치는 자신의 위치를 도(°) 단위로, 속도를 초당 도(°/s) 단위로 반환합니다.
색상 코드
Haply 로고의 상태 표시등은 기기의 작동 모드에 따라 색상이 달라집니다. 이 표에는 최신 펌웨어 버전의 상태 표시등 색상이 나와 있습니다(이전 펌웨어 버전의 색상에 대해서는 아래의 ‘이전 상태 표시등 색상’ 섹션을 참조하십시오).
| 색상 | 빛의 시퀀스 | 상태 | 설명 |
|---|---|---|---|
| 꺼짐 | 꺼짐 | 전원 분리 | USB-C 케이블이 분리되었습니다. |
| 루즈 | 깜빡임 | 협상 불가 | 서비스에 연결되지 않았습니다. |
| SOS 깜빡임 | 기한이 지났습니다 | 통보 기한 초과가 감지되었으며, 해당 서비스로부터 명령을 수신하지 못했습니다. | |
| 쟈운 | 깜빡임 | 보정되지 않았으며 전원이 공급되지 않음 | 전원 어댑터가 분리되어 있으며 보정이 필요합니다. |
| 입력/출력 퐁듀 | 보정되지 않음 | 기기 보정 필요 | |
| 블랑 | 계속 | 비활성화됨 | 활성화된 제어 모드가 없음 |
| 깜빡임 | 작동 중지 및 전원 미공급 | 전원 어댑터가 분리되어 있으며 활성화된 제어 모드가 없음 | |
| Vert | 계속 | 힘 제어 | 힘 제어 모드에서 작동하는 장치 |
| 깜빡임 | 힘 제어 및 비전원 방식 | 전원 어댑터가 분리된 상태에서 장치가 힘 제어 모드에 있음 | |
| 시안 | 계속 | 위치 제어 | 위치 제어 모드에서 작동하는 능동형 장치 |
| 깜빡임 | 위치 제어 및 전원 미공급 | 전원 어댑터가 분리된 상태에서 기기가 위치 제어 모드에 있음 | |
| 오렌지 | 계속 | 안전 트리거 | 불안정 상태 감지됨, 안전 장치 작동됨 |
참고: 상태 표시등이 계속 빨간색으로 켜져 있다면, USB 연결을 통해 데이터가 전송되지 않을 수 있습니다. 연결이 제대로 되어 있는지 확인하거나 케이블을 교체해 주십시오. 상태 표시등이 예상되는 어떤 패턴과도 일치하지 않는 경우, 지원 요청을 제출해 주십시오.
성능 향상을 위한 선택적 기능
Inverse3 성능과 사용감을 조절할 수 있는 다양한 기능을 갖추고 있습니다. 이 섹션에서는 이러한 기능과 사용법을 간략히 소개합니다.
속도 추정
속도는 직접 측정되는 것이 아니라 위치 데이터를 바탕으로 추산되므로, 잡음이 섞이거나 부정확한 신호가 발생할 수 있어 필터링이 필요합니다. Inverse3 는 내장된 하드웨어를 활용하여 추가 필터링이 필요 없는 속도 신호를 생성하는 온보드 속도 추정 알고리즘을 탑재하고 있습니다.
속도 추정치는 대략적인 것이며 완전히 정확하지 않을 수 있음을 유의해 주시기 바랍니다. 향후 개선을 통해 성능과 정확도가 더욱 향상될 수 있습니다.
중력 보정
중력 보정 기능은 Inverse3 의 구성 요소 질량에서 발생하는 힘을 제거하여, 어떤 방향으로 장착하더라도 무중력 같은 느낌을 선사합니다. 시뮬레이션이 시작될 때, 이 장치는 내장 센서를 사용하여 알고리즘을 보정합니다. 작동 중에 장치의 방향을 변경하면 비정상적인 동작이 발생할 수 있습니다.
중력 보정은 힘 제어 모드에서만 작동합니다.
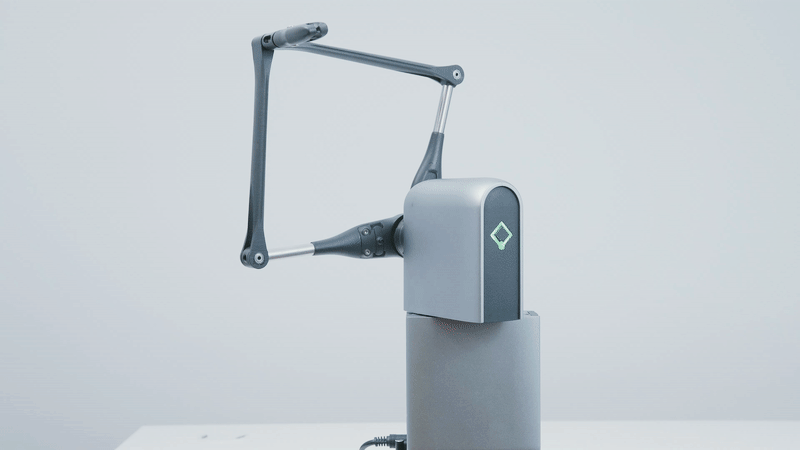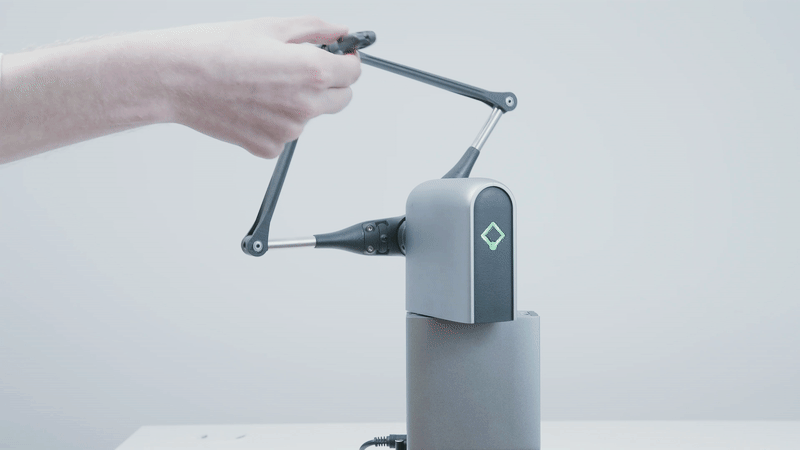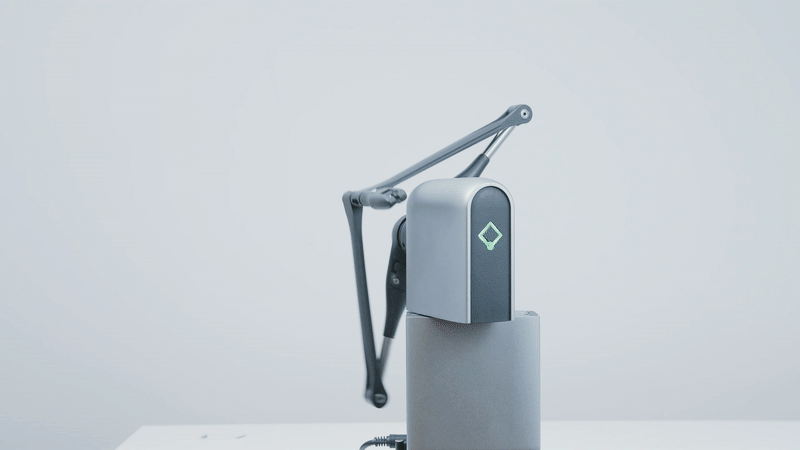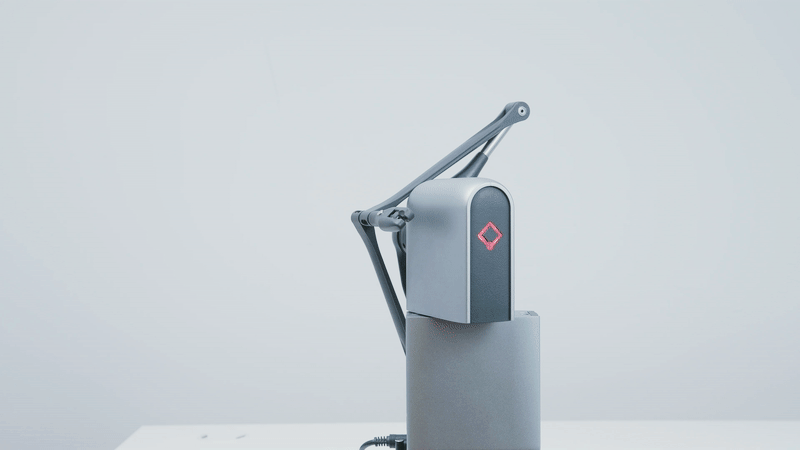
중력 보정의 강도는 중력 스케일 계수(기본값은 0.75)를 통해 조절할 수 있으며, SDK 전용 명령을 사용하여 완전히 비활성화할 수도 있습니다(자세한 내용은 SDK 참조 문서를 확인하십시오).
힘의 척도
Inverse3 방향에 따라 서로 다른 강도의 힘을 생성합니다. 따라서 ‘ Inverse3 ’의 처리 능력을 초과하는 힘을 생성하려고 시도하면, 원하는 힘과 방향이 다른 힘이 발생할 수 있습니다. 힘 스케일링 기능을 활성화하면 힘의 방향은 유지되지만 강도는 감소합니다. 이 기능은 기본적으로 활성화되어 있지만, SDK 전용 명령어를 통해 비활성화할 수 있습니다.
VerseGrip 방향 추적
Inverse3 를 사용하여 공구의 진행 방향을 추적하려면 VerseGrip이 필요합니다.
VerseGrips에 대해 더 자세히 알아보려면 ‘시작하기: VerseGrip’ 기사를 참조하세요.
전직 국가 점술가들
펌웨어 7.4.x 및 그 이전 버전
| 색상 | 빛의 시퀀스 | 상태 | 설명 |
|---|---|---|---|
| 꺼짐 | 꺼짐 | 전원 분리 | USB-C 케이블이 분리되었습니다 |
| 루즈 | 방향지시등 | 악수 금지 | 서비스에 연결되지 않았습니다. |
| 바이올렛 | Fixe | 보정되지 않음 | 기기 보정이 필요합니다 |
| 방향지시등 | 보정되지 않았으며 전원이 꺼진 상태 | 전원 어댑터가 분리되어 있으며 보정이 필요합니다. | |
| 블랑 | Fixe | 비활성화됨 | 활성화된 제어 모드가 없음 |
| 방향지시등 | 작동 중지 및 전원 꺼짐 | 전원 어댑터가 분리되어 있으며 활성화된 제어 모드가 없음 | |
| Vert | Fixe | 강제 통제 | 힘 제어 모드에서 작동하는 능동형 장치 |
| 방향지시등 | 동력 제어 및 비동력 제어 | 전원 어댑터가 분리된 상태에서 기기가 강제 제어 모드에 있음 | |
| 블뢰 로이 | Fixe | 위치 제어 | 위치 제어 모드에서 작동하는 장치 |
| 방향지시등 | 위치 제어 및 전원 차단 | 전원 어댑터가 분리되어 있고, 기기가 위치 제어 모드에 있습니다. | |
| 시안 | Fixe | 충격 흡수 안전성 | 속도 또는 힘에 따른 충격 흡수 안전 장치 작동 |
| 로즈 | Fixe | 안정성 상한선 | 반복적인 불안정 현상으로 인해 허용 하중 한도가 낮아졌습니다. |
| 모브 | Fixe | 안정화 지원 기능 활성화 | 불안정 상태가 감지되면 출력이 자동으로 감소됩니다. |
| 오렌지 | Fixe | 비상 브레이크 | 즉시 정지, 비상 제동 작동 중 |
| 쟈운 | 빠른 깜빡임 | 기한이 지났습니다 | 통보 기한 초과 감지됨 |