함께 개발 Inverse3
이 문서는 빠른 시작 가이드를 기반으로 하며 햅틱 개발 도구로서 Inverse3 에 대한 소개 역할을 합니다. 이를 위해 다양한 하드웨어 구성, 제어 방법 및 디바이스의 동작을 변경하는 주요 기능에 대해 설명합니다.
디바이스 휴대성 및 좌표계
Inverse3 에는 서로 다른 시나리오에 최적화된 두 가지 하드웨어 구성이 있습니다.
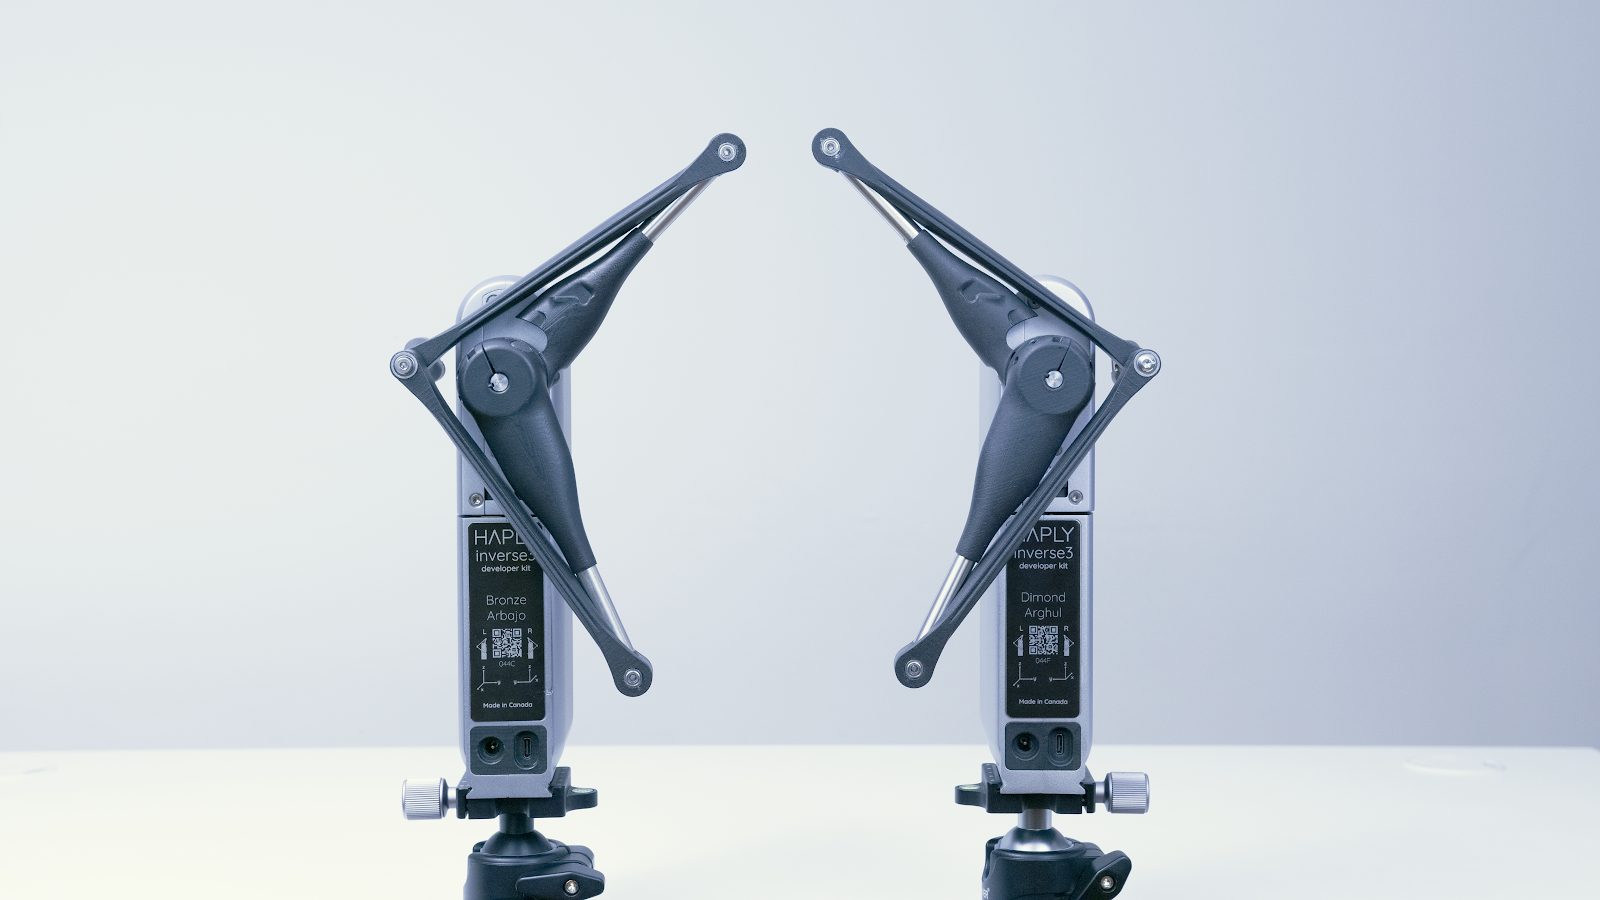
각 디바이스는 왼손잡이 또는 오른손잡이 사용자 모두 사용할 수 있지만, 일부 상황에서는 오른손잡이용으로 구성된 디바이스가 더 사용하기 편할 수 있습니다.
두 개의 디바이스를 함께 사용하는 양손 사용 시나리오에서 왼손잡이 디바이스는 왼쪽에, 오른손잡이 디바이스는 오른쪽에 배치하여 충돌과 간섭을 최소화해야 합니다.
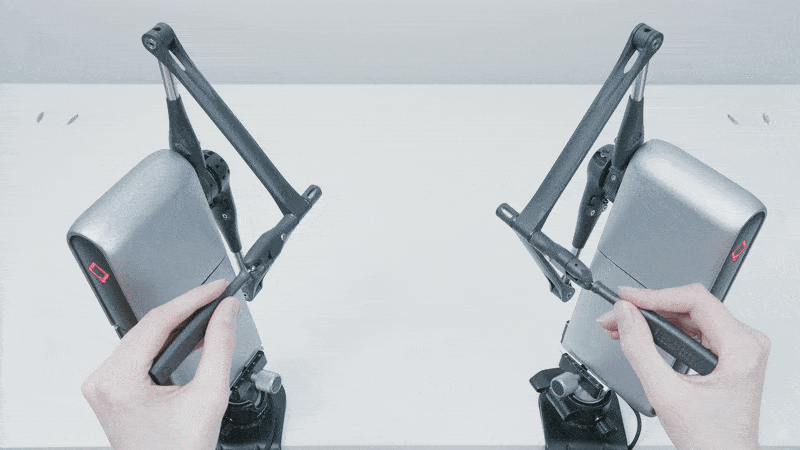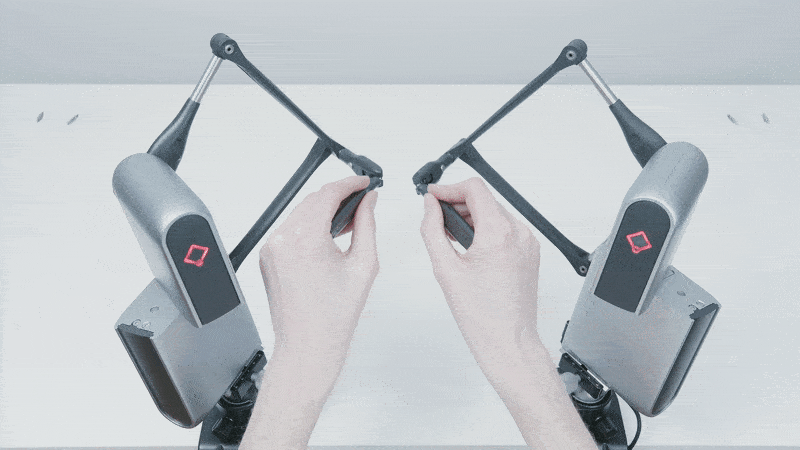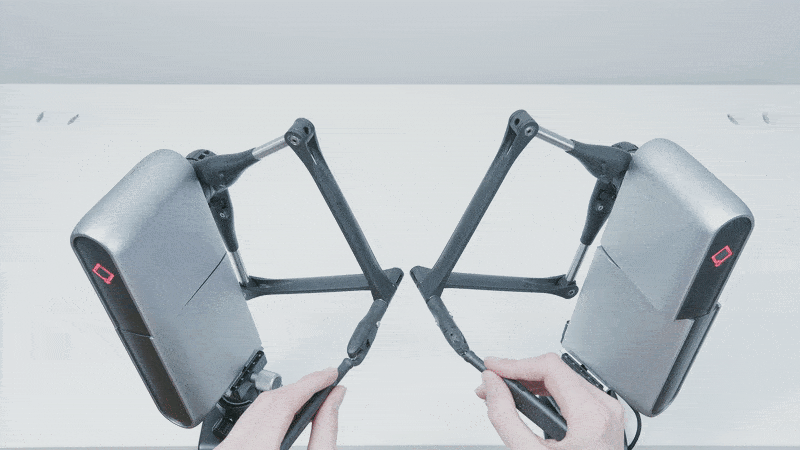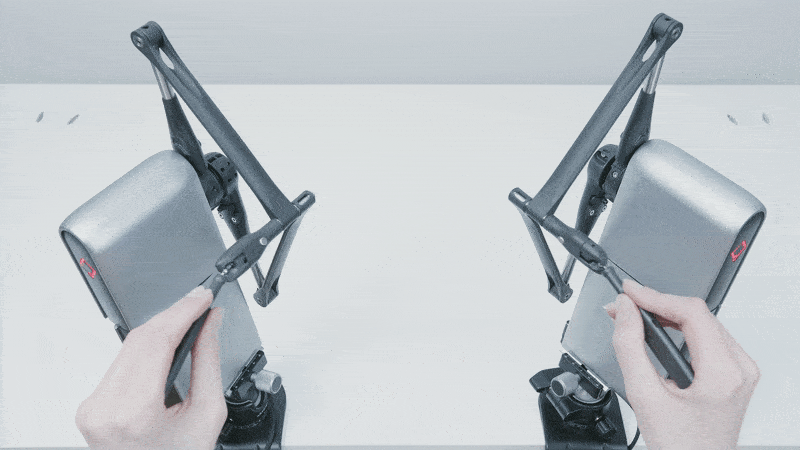
두 장치 모두 Inverse3 의 팔 쪽에 있는 장치 명판에 표시된 오른손 좌표계를 따릅니다. 좌표계 원점은 장치 장착 플레이트의 평평한 면, 중앙 근처에 있습니다.
SDK에서 제공하는 좌표계가 이미 게임 엔진별 좌표계를 따를 수 있으므로 사용하려는 언어 또는 플러그인에 대한 InverseSDK 설명서를 확인하세요.
제어 Inverse3
Inverse3 의 제어는 힘의 제어에만 국한되지 않고 조인트 토크와 각도를 제어할 수도 있습니다. 이 섹션에서는 다양한 제어 모드와 각 장치와 관련된 입력 및 출력에 대해 간략하게 설명합니다.
두 모드 모두 사용자와 디바이스 모두에 본질적인 위험이 따르며, 안전 정보는 Inverse3 안전 사용을 참조하세요.
직교 제어
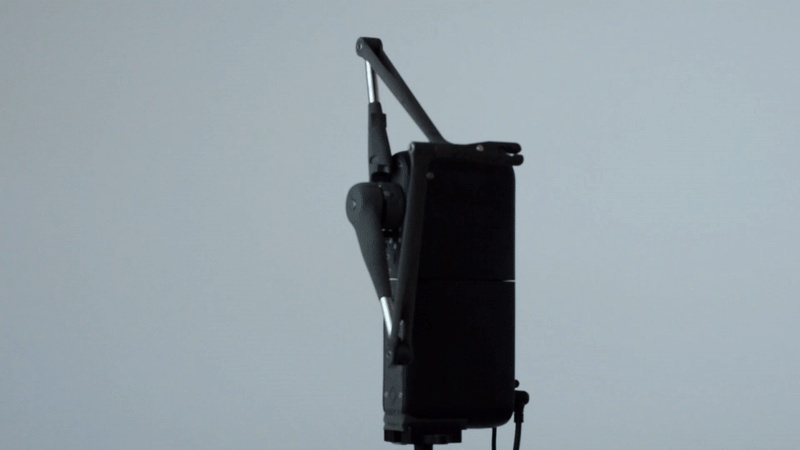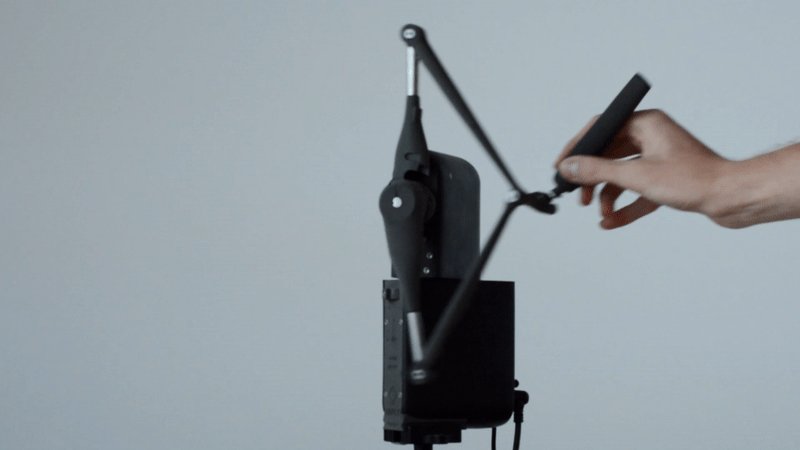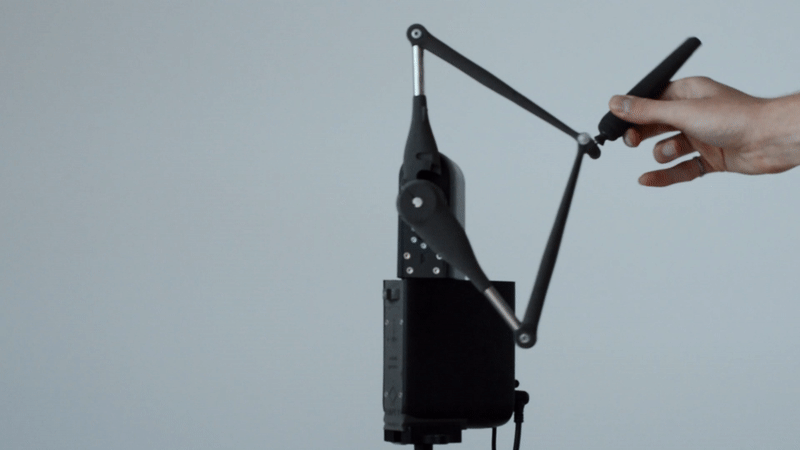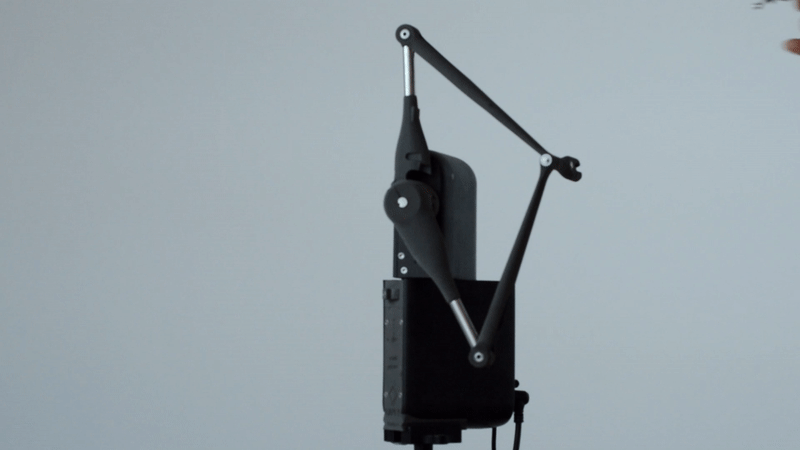
힘 제어는 뉴턴 (N) 단위로 힘을 가하고 위치는 미터(m), 속도는 초당 미터(m/s) 단위로 반환하므로 Inverse3 사용하는 데 선호되는 방식입니다. 위치 제어 모드에서 Inverse3 지정된 위치를 이동하고 유지합니다. 두 모드 간 전환이 원활하므로 두 모드를 함께 사용하여 더 나은 사용자 경험을 제공할 수 있습니다. 예를 들어 시뮬레이션을 시작할 때 인터랙션 가능한 오브젝트에서 디바이스를 멀리 이동시키거나 추적식 VerseGrip을 사용하면 위치 제어 모드에서 도구를 전환할 때 커서의 위치를 유지할 수 있습니다.
공동 제어
이와 유사하게 Inverse3 조인트 토크와 각도를 직접 제어할 수 있습니다. 토크 제어 모드에서 장치는 밀리미터당 뉴턴(N-mm) 으로 지정된 토크를 생성하고 조인트 각도 제어에서는 도(°) 로 지정된 각도로 움직입니다. 두 경우 모두 장치는 위치를 ° 단위로, 속도는 초당 도(°/s) 단위로 반환합니다.
색상 코드
Haply 상태 표시등은 기기의 작동 모드에 따라 색상이 바뀝니다. 아래 표는 최신 펌웨어의 상태 표시등 색상을 보여줍니다(이전 펌웨어 버전의 색상은 아래의 ‘구형 상태 표시등 색상’ 섹션을 참조하십시오).
| 색상 | 조명 시퀀스 | 상태 | 설명 |
|---|---|---|---|
| 꺼짐 | 꺼짐 | 언플러그드 | USB-C 케이블이 분리되었습니다 |
| 빨간색 | 깜빡 | 악수하지 않기 | 서비스에 연결되지 않았습니다 |
| SOS 블링크 | 시간 초과 | 통신 시간 초과가 감지되었으며, 서비스로부터 명령을 수신하지 못했습니다. | |
| 노란색 | 깜빡 | 보정되지 않음 및 전원이 꺼짐 | 전원 어댑터가 분리되었으며 보정이 필요합니다 |
| 점진적 시작/종료 | 보정되지 않은 | 장치 보정이 필요합니다 | |
| 흰색 | 단단한 | 유휴 | 활성화된 제어 모드 없음 |
| 깜빡 | 가동 중지 및 전원 미공급 | 전원 어댑터가 분리되었으며 활성화된 제어 모드가 없습니다 | |
| 녹색 | 단단한 | 힘 제어 | 장치가 힘 제어 모드에서 작동 중입니다 |
| 깜빡 | 힘 제어 및 무동력 | 전원 어댑터가 분리되었으며 장치가 강제 제어 모드입니다 | |
| 시안 | 단단한 | 위치 제어 | 장치가 위치 제어 모드에서 작동 중입니다 |
| 깜빡 | 위치 제어 및 무동력 | 전원 어댑터가 분리되었으며 장치가 위치 제어 모드에 있습니다 | |
| 오렌지 | 단단한 | 안전 트리거 | 불안정 상태가 감지되었으며, 안전 장치가 작동되었습니다 |
참고: 상태 표시등이 계속 빨간색으로 켜져 있다면, USB 데이터 전송에 문제가 있을 수 있습니다. 케이블이 단단히 연결되어 있는지 확인하거나, 케이블을 교체해 보십시오. 상태 표시등의 점등 패턴이 정상과 다를 경우, 지원 요청을 제출해 주십시오.
선택적 성능 향상 기능
Inverse3 에는 성능과 느낌을 제어할 수 있는 다양한 기능이 있습니다. 이 섹션에서는 이러한 기능과 그 사용법에 대한 간략한 개요를 제공합니다.
속도 추정
속도는 직접 측정되는 것이 아니라 위치 데이터에서 파생되기 때문에 필터링이 필요한 노이즈가 많고 부정확한 신호가 발생할 수 있습니다. Inverse3 통합 하드웨어를 활용하여 추가적인 필터링이 필요 없는 속도 신호를 생성하는 온보드 속도 추정 알고리즘을 탑재하고 있습니다.
예상 속도는 대략적인 수치이며 완전히 정확하지 않을 수 있다는 점에 유의하세요. 성능과 정확도는 개선이 이루어짐에 따라 개선될 수 있습니다.
중력 보정
중력 보정은 Inverse3의 구성 요소의 질량으로 인한 힘을 제거하여 장착 방향에 관계없이 무중력 상태로 느껴지도록 합니다. 시뮬레이션을 시작할 때 기기는 온보드 센서를 사용하여 알고리즘을 보정하므로 작동 중에 기기 방향을 변경하면 불규칙한 동작이 발생할 수 있습니다.
중력 보정은 힘 제어 모드에서만 작동합니다.
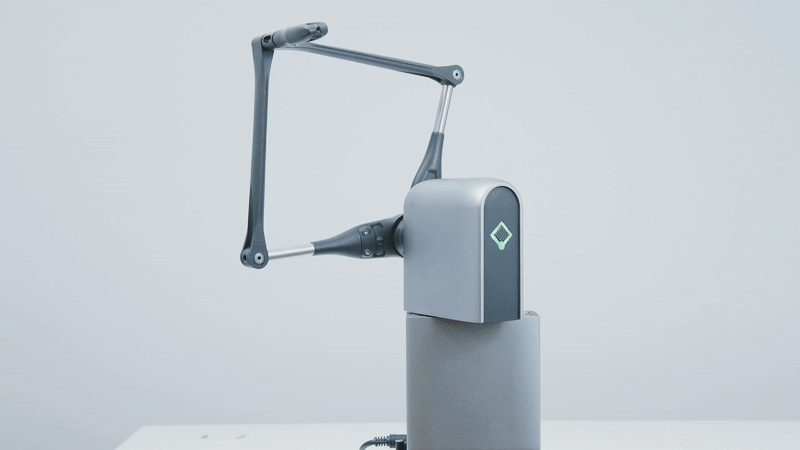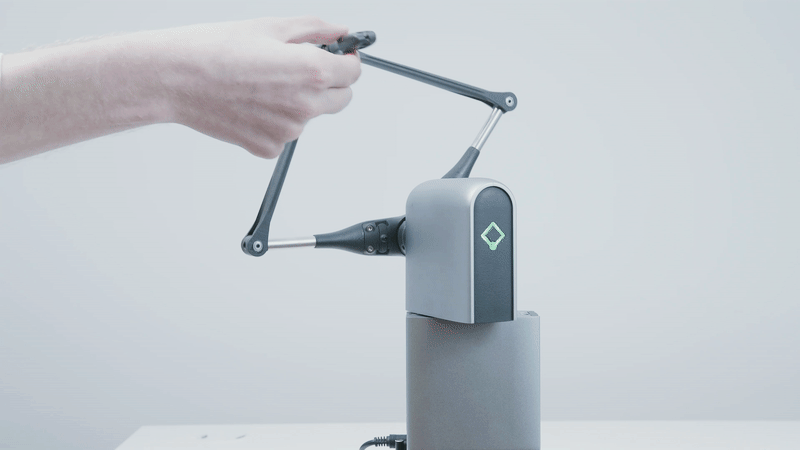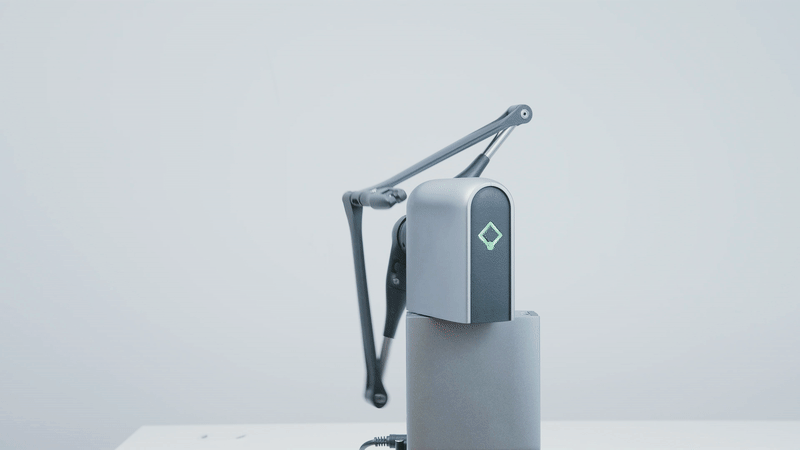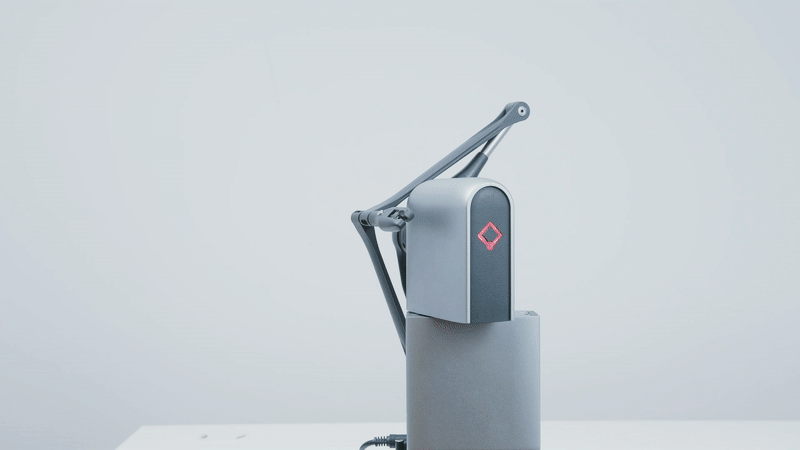
중력 보정 강도는 중력 스케일링 계수(기본값은 0.75로 설정)를 사용하여 조정할 수 있으며, SDK 전용 명령을 사용하여 모두 끌 수 있습니다(자세한 내용은 SDK 참조 참조).
강제 스케일링
Inverse3 방향에 따라 서로 다른 힘의 크기를 생성합니다. 따라서 Inverse3기능을 초과하는 힘을 생성하려고 하면 원하는 힘과 방향이 다른 힘이 발생할 수 있습니다. 힘 스케일링을 활성화하면 힘의 방향은 유지되지만 크기는 낮아집니다. 이 기능은 기본적으로 켜져 있지만 SDK 전용 명령을 사용하여 비활성화할 수 있습니다.
VerseGrip 방향 추적
Inverse3 에서 도구 방향을 추적하려면 VerseGrip이 필요합니다.
시작하기 문서에서 버즈그립에 대해 자세히 알아보세요: VerseGrip 문서를 참조하세요.
기존 상태 표시등
펌웨어 7.4.x 이하
| 색상 | 조명 시퀀스 | 상태 | 설명 |
|---|---|---|---|
| 꺼짐 | 꺼짐 | 언플러그드 | USB-C 케이블이 분리되었습니다 |
| 빨간색 | 깜빡 | 악수하지 않기 | 서비스에 연결되지 않았습니다 |
| 보라색 | 단단한 | 보정되지 않은 | 장치 보정이 필요합니다 |
| 깜빡 | 보정되지 않음 및 전원이 꺼짐 | 전원 어댑터가 분리되었으며 보정이 필요합니다 | |
| 흰색 | 단단한 | 유휴 | 활성화된 제어 모드 없음 |
| 깜빡 | 가동 중지 및 전원 미공급 | 전원 어댑터가 분리되었으며 활성화된 제어 모드가 없습니다 | |
| 녹색 | 단단한 | 힘 제어 | 장치가 힘 제어 모드에서 작동 중입니다 |
| 깜빡 | 힘 제어 및 무동력 | 전원 어댑터가 분리되었으며 장치가 강제 제어 모드입니다 | |
| 로열 블루 | 단단한 | 위치 제어 | 장치가 위치 제어 모드에서 작동 중입니다 |
| 깜빡 | 위치 제어 및 무동력 | 전원 어댑터가 분리되었으며 장치가 위치 제어 모드에 있습니다 | |
| 시안 | 단단한 | 감쇠 안전성 | 속도/힘 감쇠 안전 장치 작동 |
| 핑크 | 단단한 | 안정성 상한선 | 반복적인 불안정 현상이 발생함에 따라, 힘 제한 상한치가 낮아졌습니다. |
| 바이올렛 | 단단한 | 안정성 보조 시스템 작동 | 불안정 상태가 감지되면 출력이 자동으로 감소됩니다 |
| 오렌지 | 단단한 | 비상 브레이크 | 즉시 정지, 비상 브레이크 작동 중 |
| 노란색 | 빠른 깜빡임 | 시간 초과 | 통신 시간 초과가 감지되었습니다 |