튜토리얼 및 예제
Haply Inverse Unity 패키지에는 패키지의 기능을 소개하고 실습 중심의 학습 경험을 촉진하도록 설계된 튜토리얼 및 샘플 프로젝트 모음이 포함되어 있습니다. 이러한 리소스는 초보자와 숙련자 모두를 대상으로 하며, 햅틱 인터랙션의 기초를 익히고 보다 고급 사용 사례를 탐구할 수 있도록 단계별 접근 방식을 제공합니다.
튜토리얼 및 예제 이용하기
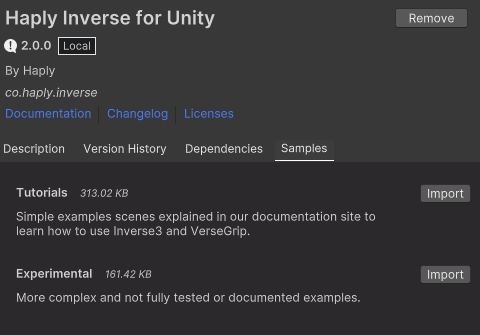
튜토리얼의 샘플 프로젝트는Unity Package Manager를 통해 간편하게 다운로드할 수 있으며, 프로젝트에 쉽게 통합하여 직접 시도해 볼 수 있습니다.
튜토리얼 개요
Haply Inverse Unity Package에 대한 숙련도를 높일 수 있도록 설계된 포괄적인 튜토리얼을 꼭 확인해 보시기 바랍니다. 기본 개념부터 고급 햅틱 피드백 작동 원리에 이르기까지, 이 가이드들은 코드 예제와 실용적인 노하우를 결합하여 단계별로 이해할 수 있도록 세심하게 구성되었습니다.
기본적인 힘과 위치
힘의 작용을 보여주고, 고무줄 효과를 시뮬레이션합니다.
기본적인 힘 감각 피드백
강성과 감쇠 특성을 지닌 기본적인 촉각 시뮬레이션입니다. 구체의 존재를 감지하고 그 속성을 조정할 수 있습니다.
디바이스 작업 공간 변환
공간 변환의 속성과 메서드를 사용하여 Inverse3 디바이스의 위치, 회전 및 크기를 조정합니다.
동적 장면에서의 힘 감각 피드백
움직이는 물체로부터의 사실적인 힘 감각 피드백을 위해, Unity에서 동적인 상호작용을 시뮬레이션합니다.
간단한 위치 제어
동적 게임 오브젝트를 사용하여 위치 제어를 구현합니다.
VerseGrip 위치 제어
빈번한 업데이트를 위해 VerseGrip의 회전 기능을 사용하여 커서 위치를 제어합니다.
장치 매핑
Haply Inverse Service를 사용하여 Unity 프로젝트에서 기기를 수동으로 나열, 매핑 및 연결하는 방법을 배웁니다.
각 튜토리얼은 사용자의 기술을 단계적으로 향상시키고, Haply의 첨단 촉각 기술을 활용하여 촉각적으로 매력적인 인터랙티브 경험을 만들 수 있도록 설계되었습니다.
실험용 샘플
체계적으로 구성된 튜토리얼 외에도, 이 패키지에는 고급 사용 사례를 검증하기 위한 실험적인 예제들이 포함되어 있습니다. 이러한 예제들은 문서화가 충분히 이루어지지 않았으므로, Haply 하드웨어의 한계를 넓혀가는 탐색적 프로젝트로 간주해 주시기 바랍니다. 이 예제들은 잠재적인 용도의 일부를 보여주며, 패키지의 고급 기능을 활용한 실험을 장려합니다.
정리
촉각 기술을 처음 접하는 분이든, 지식을 더욱 넓히고 싶은 분이든,Haply Inverse Unity Package와 함께 제공되는 튜토리얼과 샘플은 귀중한 통찰력과 실무 경험을 선사합니다. 이러한 리소스를 활용하면 Unity 프로젝트에 촉각 피드백을 통합하는 방법에 대한 이해가 깊어지며, 더욱 몰입감 있는 인터랙티브 경험을 제작할 수 있게 됩니다.
기억해 두시기 바랍니다. 실험적인 샘플은 혁신의 출발점입니다. 이 샘플들은 Haply 하드웨어와 Unity의 강력한 개발 환경이 제공하는 기능을 탐구하고, 햅틱 인터랙션 디자인의 한계를 넓혀 나가도록 유도합니다.