[이것]을 시작하는 첫걸음 Inverse3
이 글에서는 ‘ Inverse3 ’의 기본 사용법, 보정 방법 및 액세서리 연결 방법에 대해 설명합니다. 이 글을 다 읽으시면 기기를 능숙하게 다루고 미리 준비된 햅틱 시뮬레이션을 직접 체험해 볼 수 있게 될 것입니다.
제품 구성품에는 무엇이 포함되어 있나요?
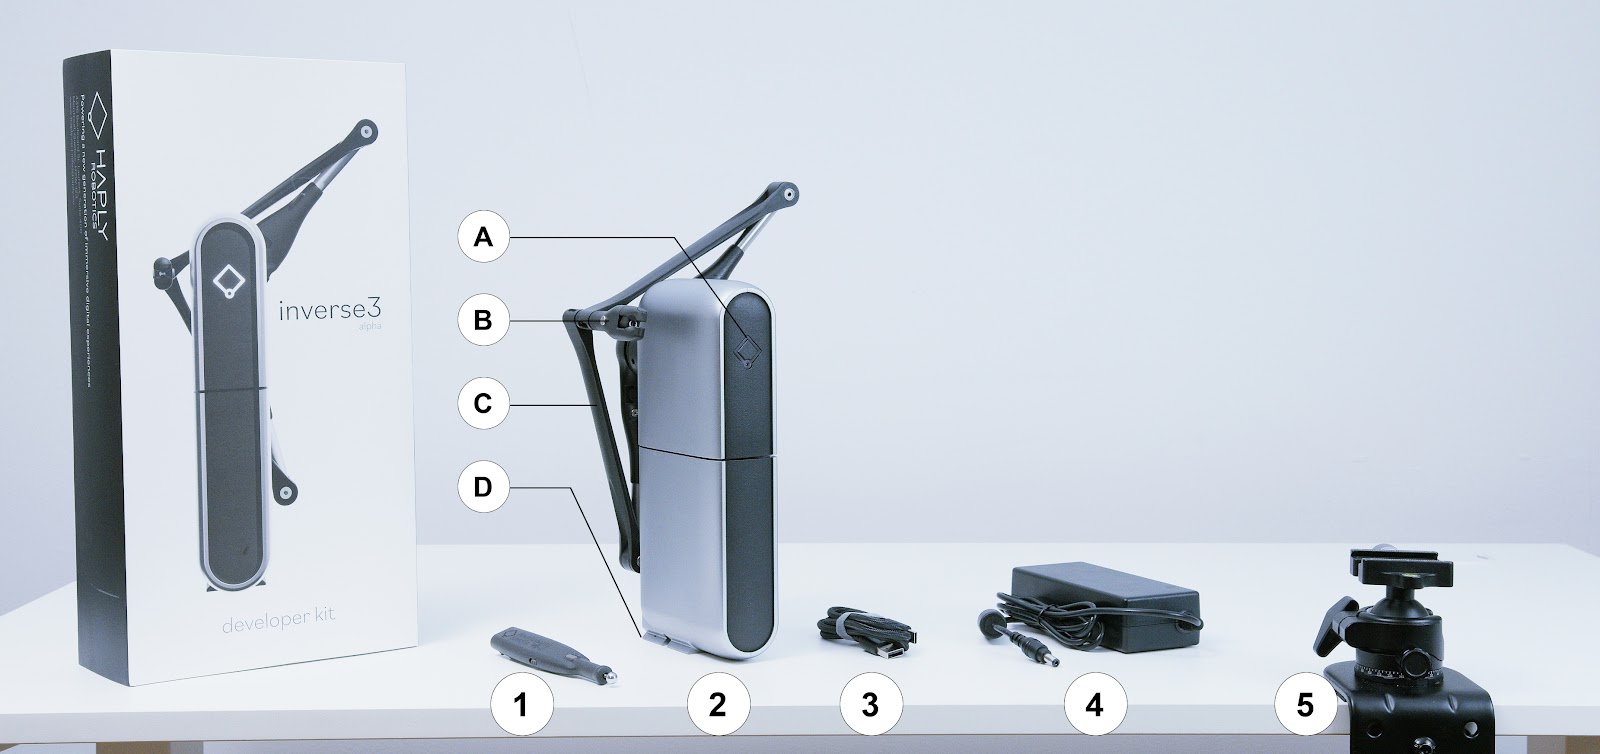
상자에는 VerseGrip (1), Inverse3 (2), USB-C 케이블 2개 (3), 전원 어댑터 (4)가 들어 있으며, VerseMount 클램프 (5) 는 별도의 상자에 담겨 제공됩니다. Inverse3 에는 이 기사와 관련된 4가지 구성 요소가 있습니다: 상태 표시등 (A), 짐벌 (B), 암 (C), 받침대 (D).
동봉된 전원 어댑터는 100V~240V를 지원합니다. 동봉된 전원 케이블은 해당 국가의 콘센트 유형에 맞는 IEC-C13 플러그가 달린 케이블로 교체할 수 있습니다. 보증 기간이 만료될 수 있으므로 전원 어댑터를 직접 교체하지 마십시오. 궁금한 점이 있으시면 당사로 문의해 주십시오.
~의 설립 Inverse3
이 섹션에서는 Inverse3 를 테이블에 설치하고, 암을 펼치거나 접으며, 보정하는 절차를 설명합니다.
몽타주 Inverse3
먼저 VerseMount 클램프를 평평하고 수평이 맞으며 견고한 표면에 고정하십시오. 가급적 주로 사용하는 손으로 편리하게 닿을 수 있는 위치에 설치하는 것이 좋습니다. 클램프를 고정하는 하단의 회전 노브가 단단히 조여져 있고 쉽게 움직이지 않는지 확인하십시오.
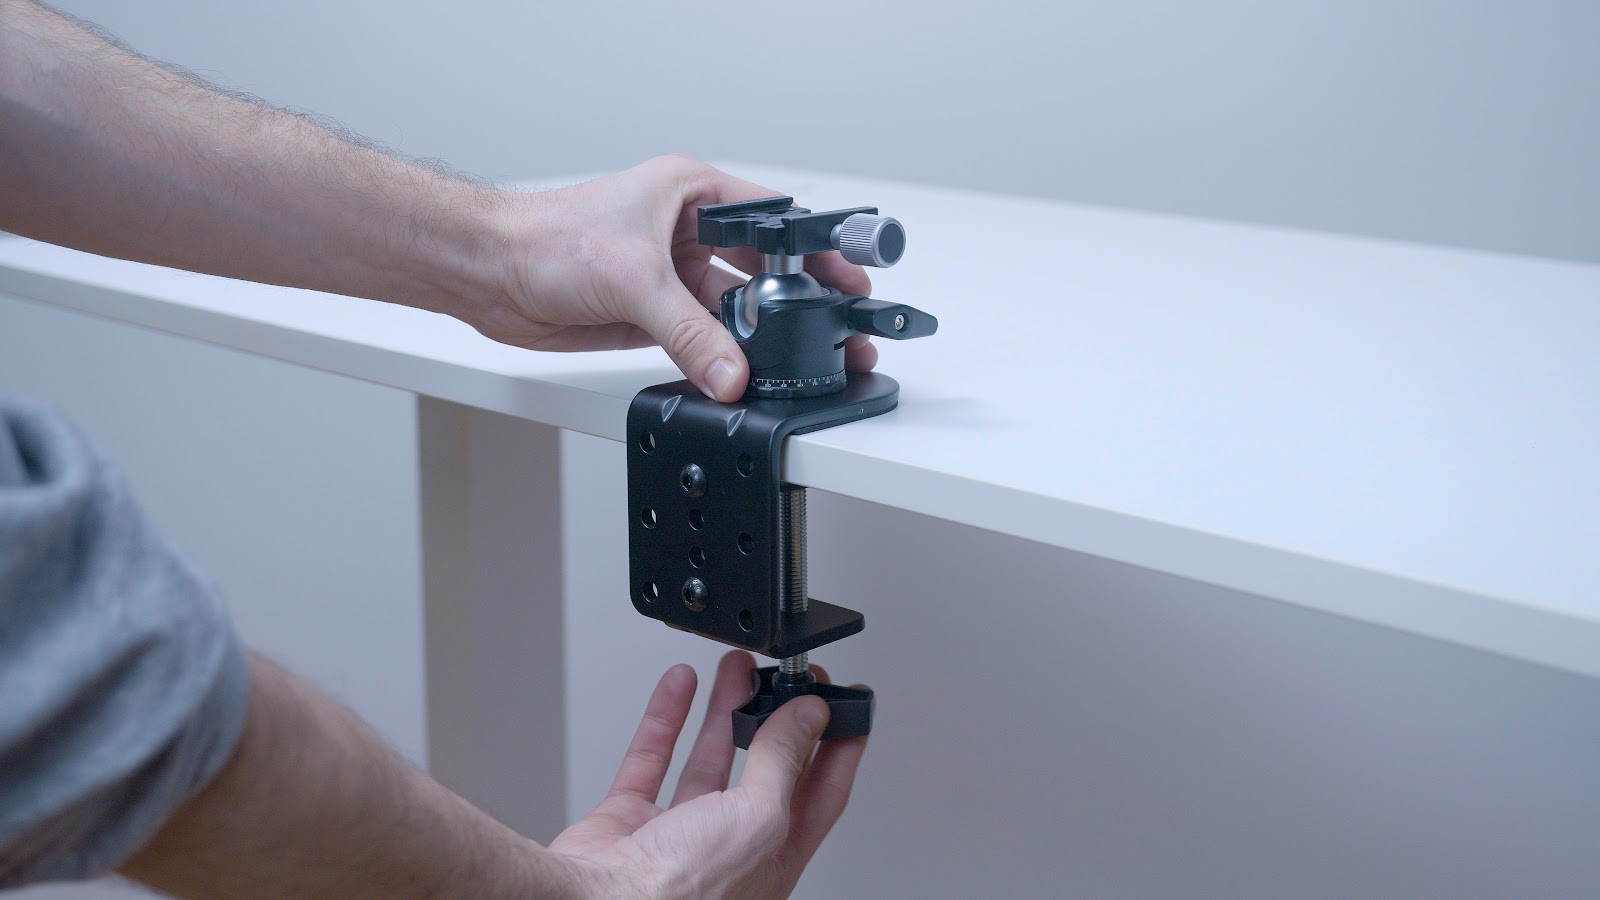
Inverse3 의 받침대를 테이블 클램프에 밀어 넣은 다음, 장착 플레이트를 조여 Inverse3 를 테이블 클램프에 장착하십시오.
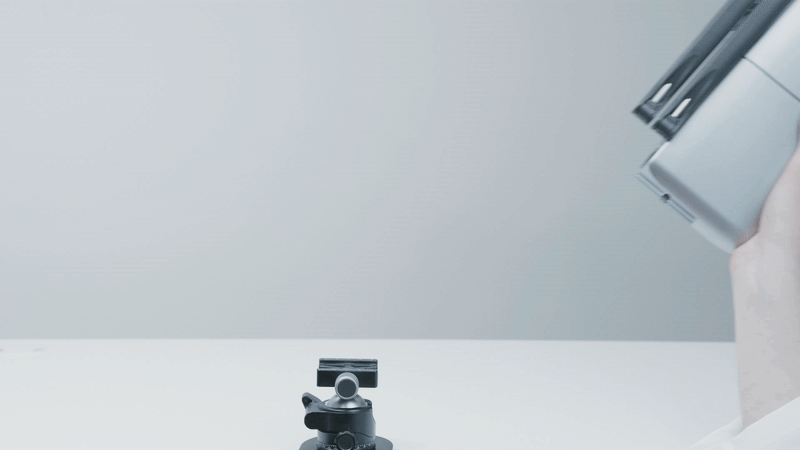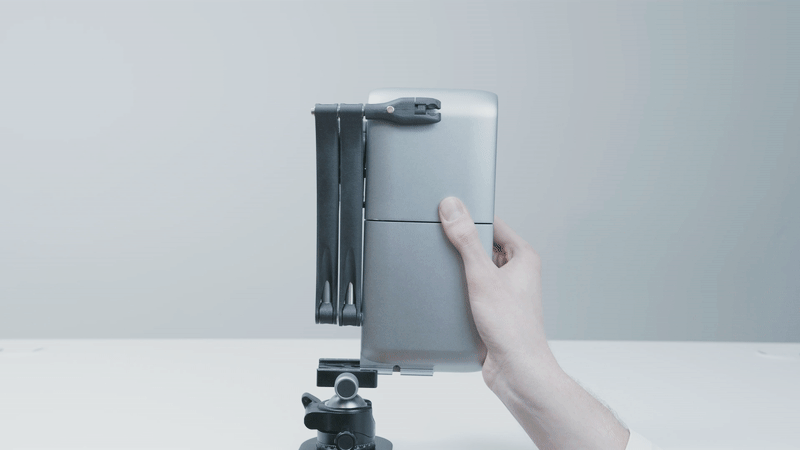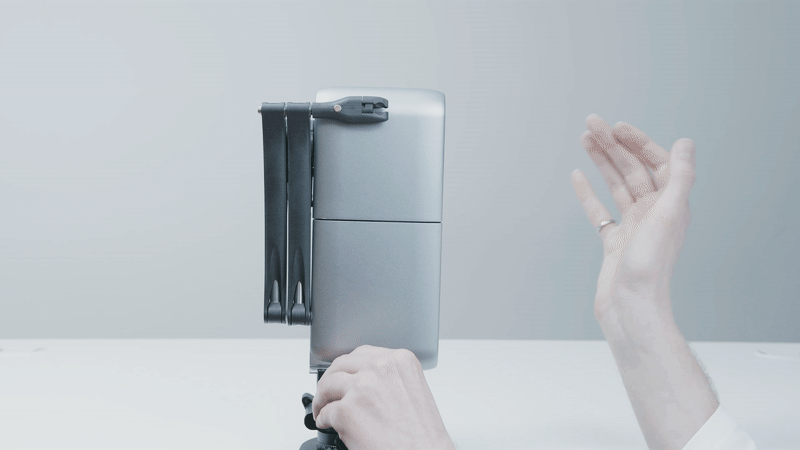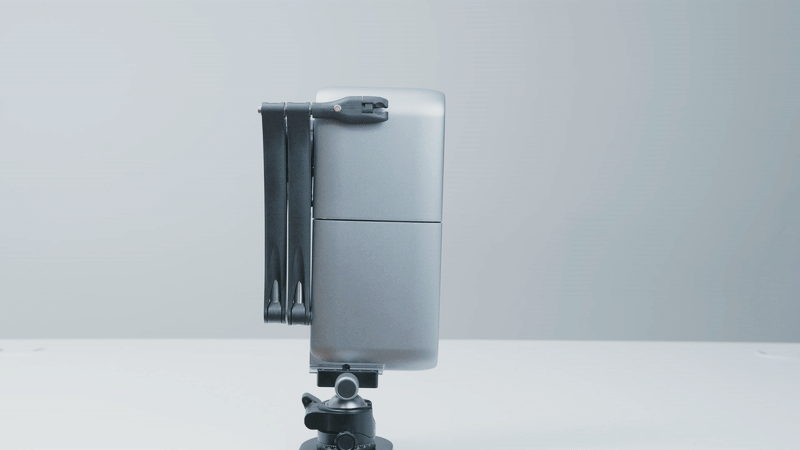
가동을 시작하기 전에 기기를 바닥과 완전히 수직이 되도록 정렬해야 합니다.
Inverse3 표준 Arca-Swiss 마운팅 시스템을 사용하므로, 사용자만의 마운트를 직접 설계할 수 있습니다.
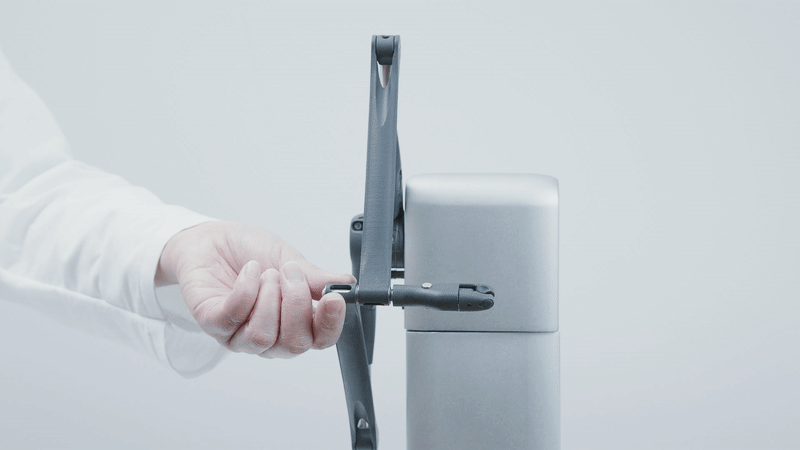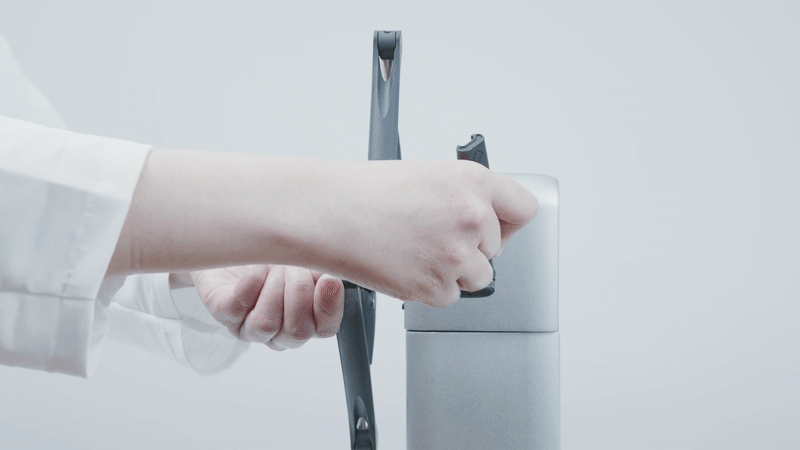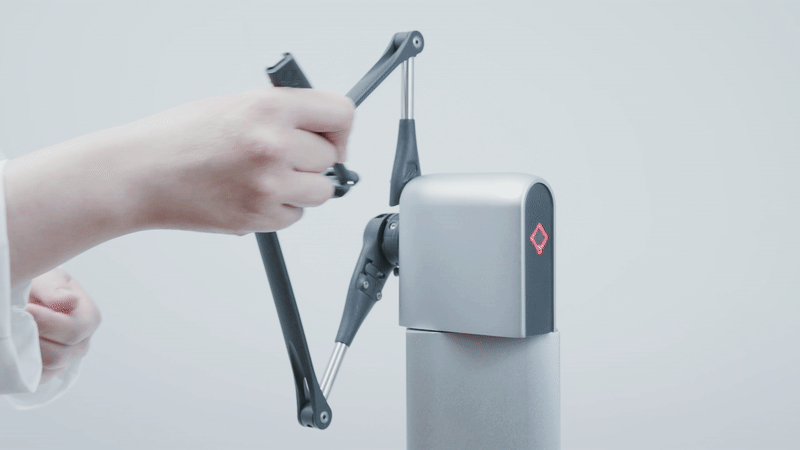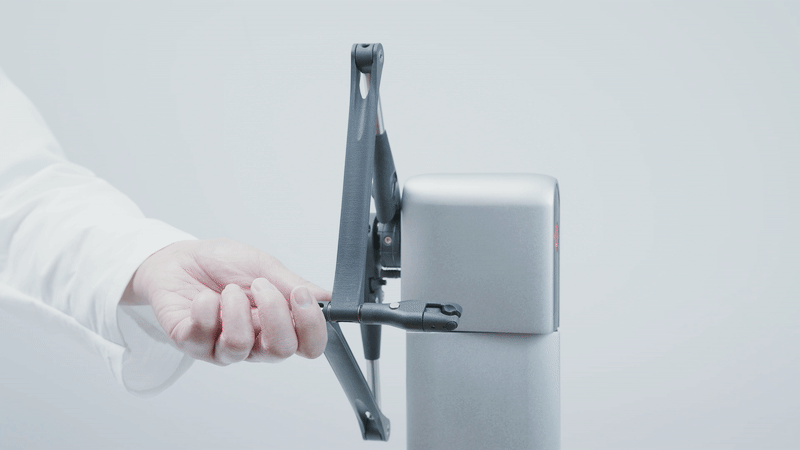
팔 접기 및 펼치기
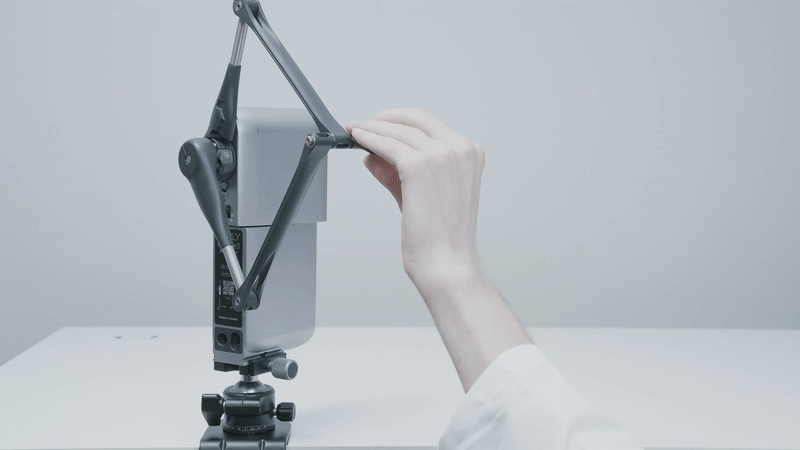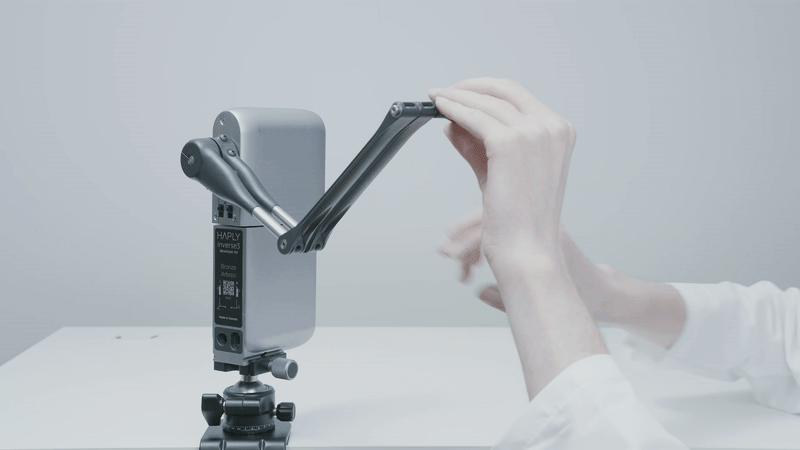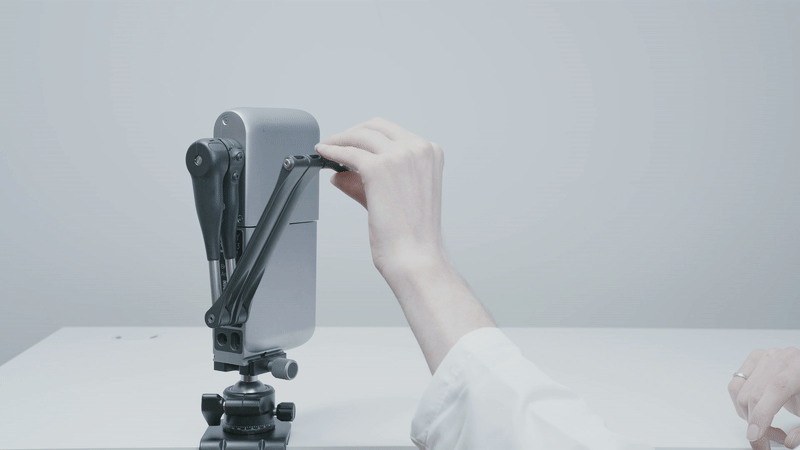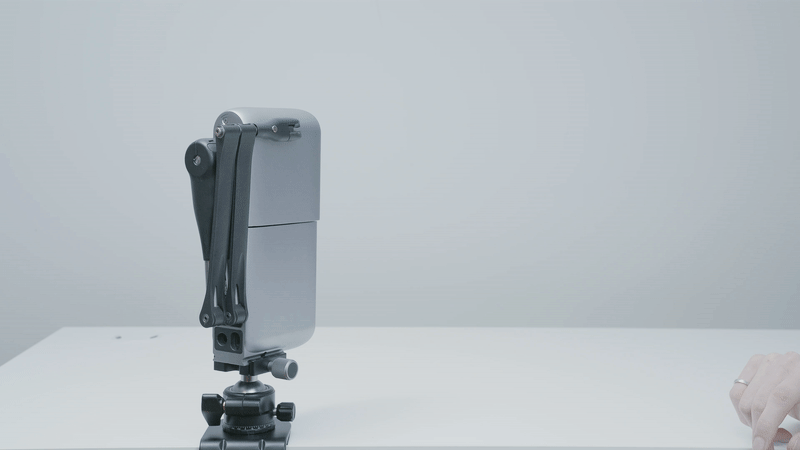
Inverse3 의 암은 사용하지 않을 때 접을 수 있도록 설계되어 있어, 우발적인 손상을 방지할 뿐만 아니라 기기를 더 쉽게 포장하고 운반할 수 있게 해줍니다.
- 한 손으로 팔을 몸 쪽으로 당겨 팔이 팽팽해질 때까지 당기세요. 그런 다음 다른 손으로 팔을 서로 일직선이 되도록 꽉 모아주세요.
- 그런 다음 팔을 ‘ Inverse3 ’ 본체에 끼워 넣으십시오. 측면 잠금 장치가 제자리에 걸리며 팔이 제 위치에 고정되는 것을 느낄 수 있을 것입니다.
- 마지막으로 팔의 끝부분을 기기 본체에 맞닿게 접어주세요. 공구 홀더가 본체에 딱 들어맞는 느낌이 들 것입니다.
주요 소프트웨어
Haply 허브를 다운로드하여 컴퓨터에 설치하십시오. 이 앱은 새로운 Inverse3 의 드라이버 역할을 할 뿐만 아니라, 기능을 시각화하고 탐색하는 데 중요한 도구이기도 합니다.
Haply Hub
Haply 허브의 최신 버전을 다운로드하세요
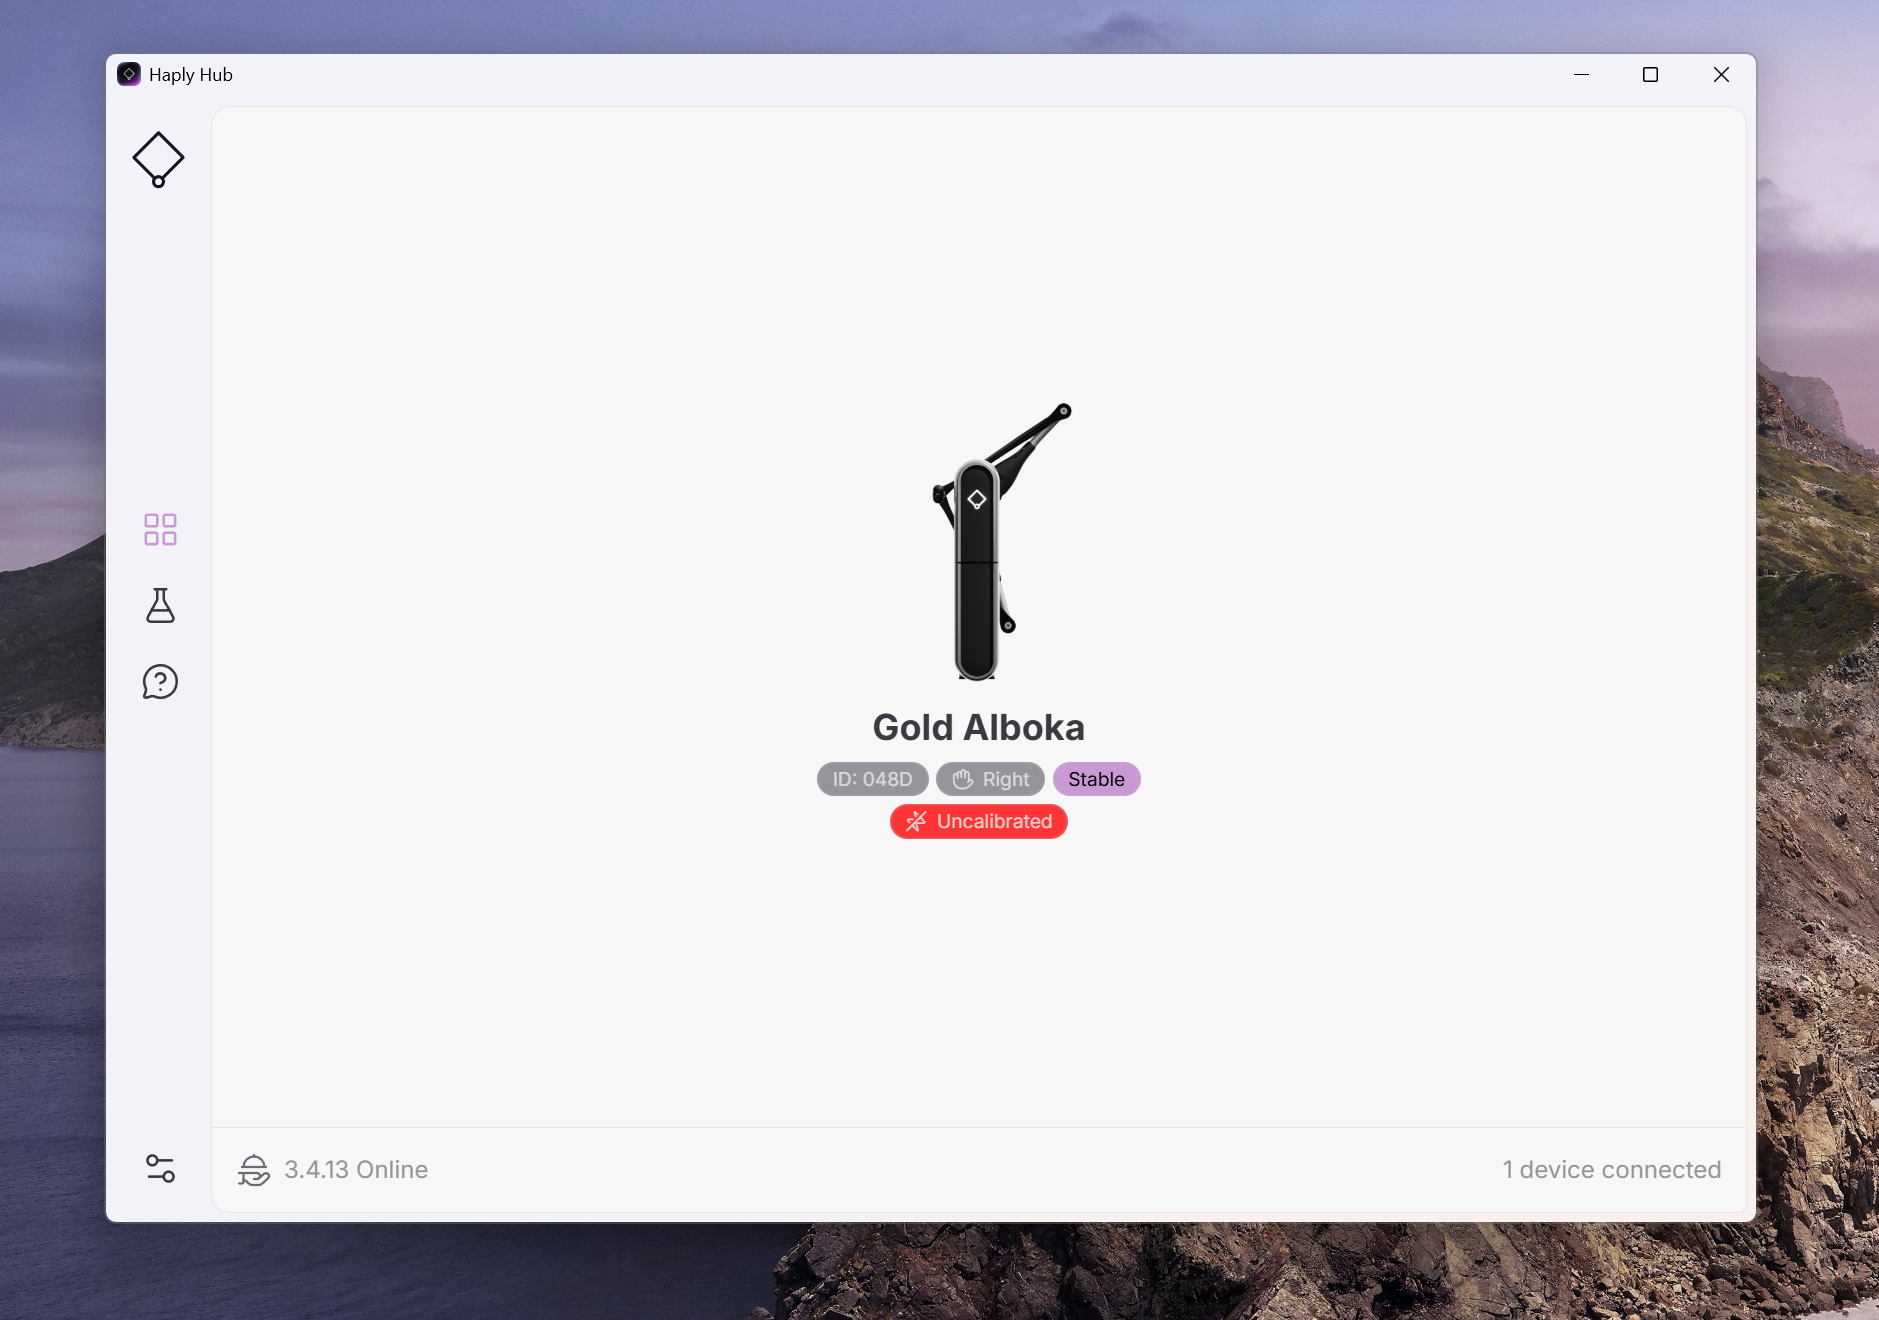
Haply 허브가 작동하기 시작하면, 기기를 컴퓨터에 연결했을 때 해당 기기가 표시되어야 합니다.
USB 케이블을 사용하여 ‘ Inverse3 ’을 컴퓨터에 연결한 후, ‘ Haply ’ 로고가 빨간색으로 켜졌다가 곧바로 보라색으로 바뀌기를 기다리십시오. 상태 표시등이 계속 빨간색으로 남아 있다면, USB 케이블이 제대로 연결되어 있는지 확인하거나 새 USB 케이블을 사용해 보십시오.
참고: 상태 표시등에 대한 자세한 설명은 당사의 색상 코드 표에서 “ Inverse3를 활용한 개발” 항목을 참조하십시오.
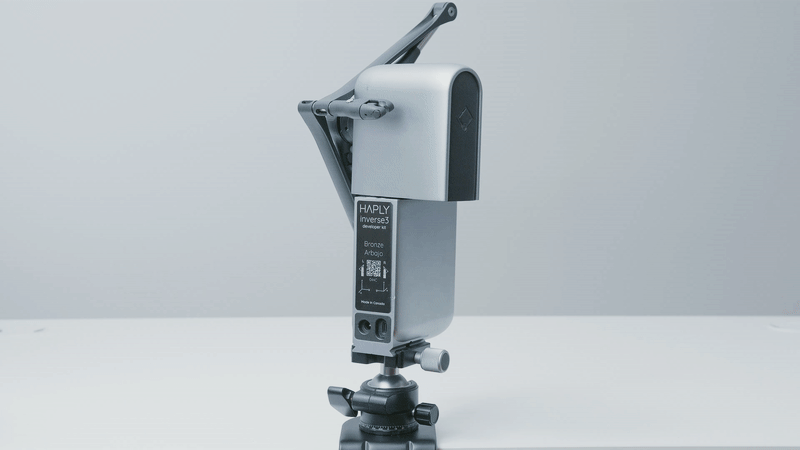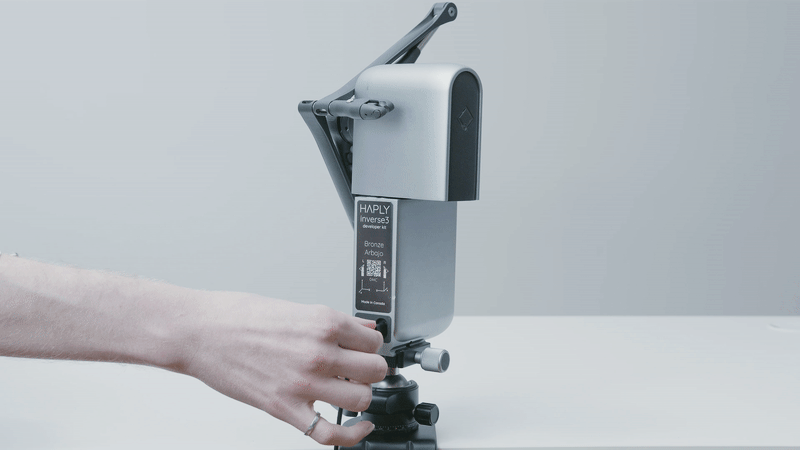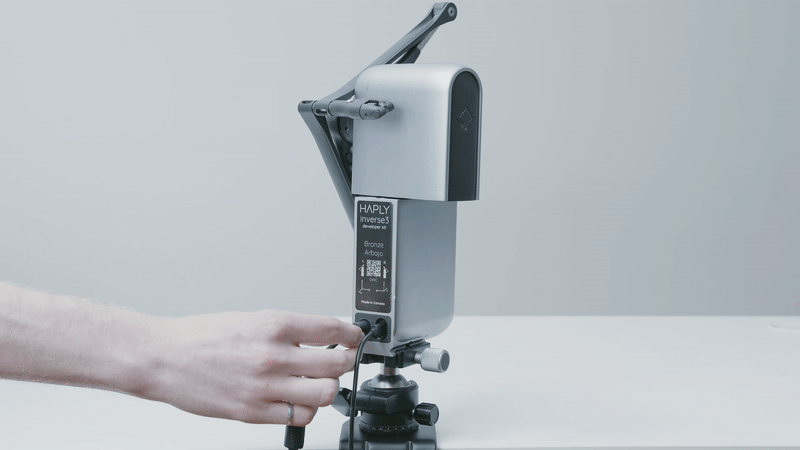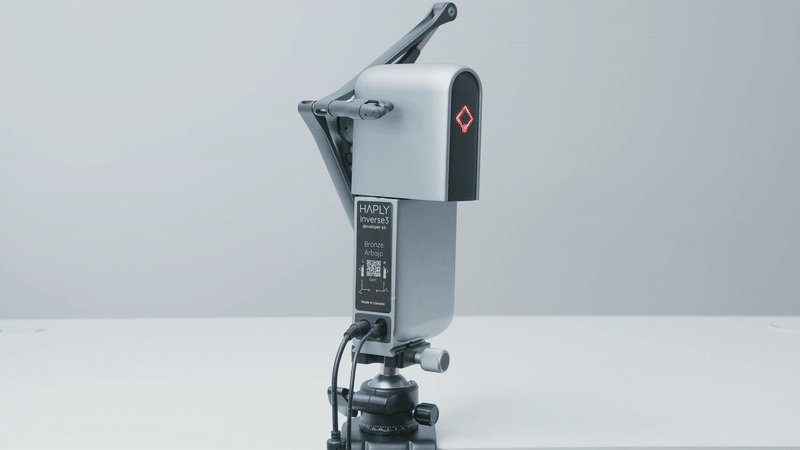
전원 어댑터를 근처 콘센트에 꽂고, 어댑터의 중공 플러그를 장치의 24V 전원 소켓에 연결하십시오.
Inverse3 를 동봉된 USB 케이블을 사용하여 컴퓨터에 직접 연결할 것을 강력히 권장합니다.
동글이나 중간 연결 장치를 사용하지 마십시오. 이러한 장치는 통신 속도를 저하시킬 수 있습니다. 통신 속도가 빠를수록 햅틱 반응이 더 부드러워집니다. 문제가 발생하면 USB 연결 상태를 확인해 주십시오. 다른 USB 케이블을 사용할 경우 품질과 성능에 문제가 발생할 수 있습니다.
교정
Inverse3 는 위치와 힘을 정확하게 측정하기 위해 사용 전에 보정해야 합니다. 보정을 하려면 짐벌에 돌출된 자석을 보정 지점에 대면 됩니다. 보정이 완료되면 상태 표시등이 흰색으로 켜지며, 이는 이제 시뮬레이션을 시작할 수 있음을 나타냅니다.
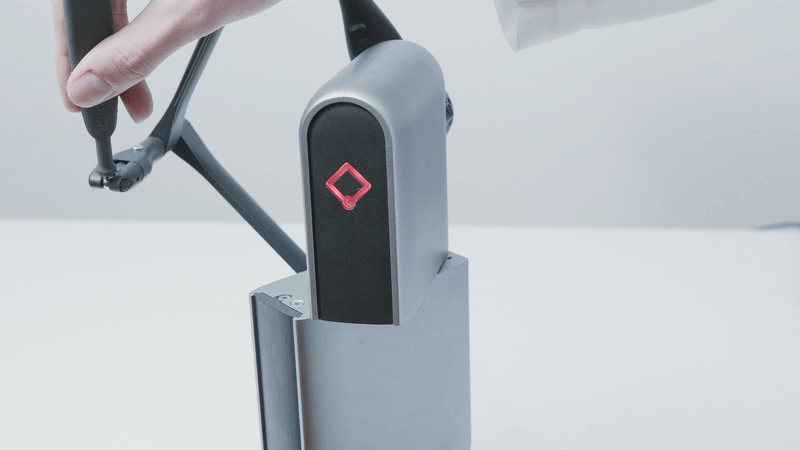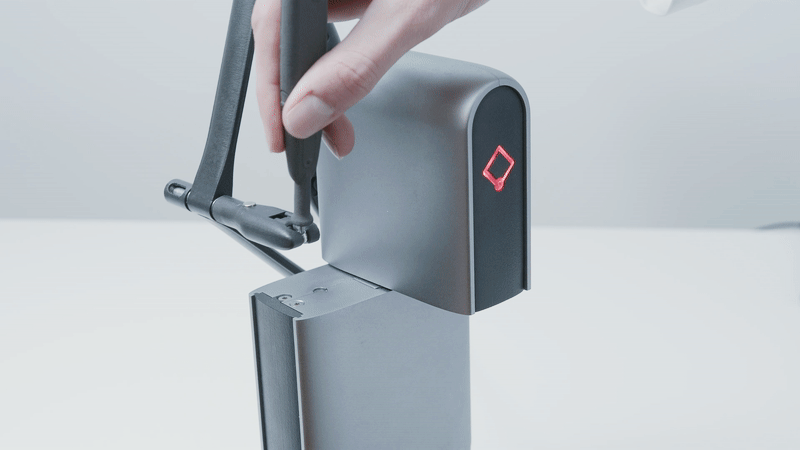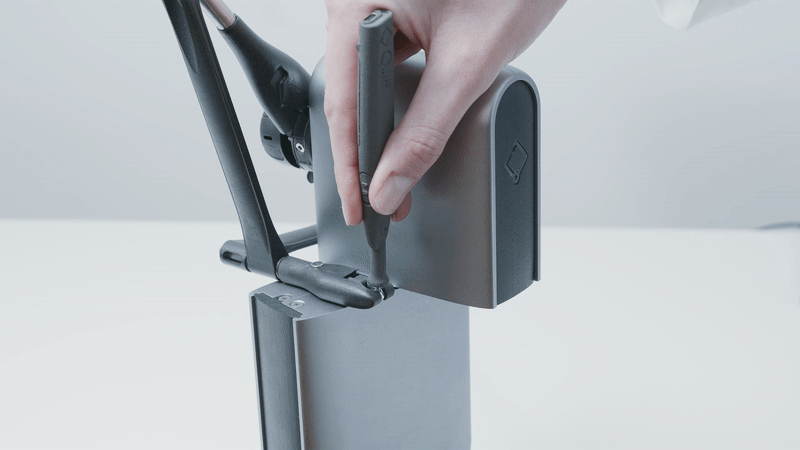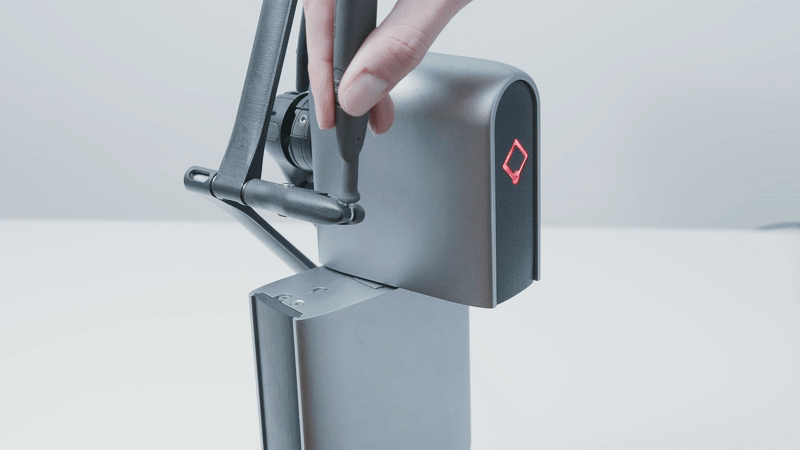
Inverse3 장치 2대를 양손 조작 구성으로 설치
Inverse3 기기는 어떤 각도에서든, 심지어 거꾸로 뒤집은 상태에서도 사용할 수 있습니다. VerseGrip 클램프를 사용하면 다양한 각도를 시도해 보며 사용자의 특정 요구 사항에 맞는 설정을 찾을 수 있습니다.
간편한 양손 설정을 위해 Haply 에서는, 손이나 손가락이 팔이나 짐벌과 부딪히지 않으면서 펜의 각도 조절 범위를 최대한 확보할 수 있도록 기기의 심볼을 사용자 쪽으로 향하게 할 것을 권장합니다.
무선 VerseGrip 또는 액세서리 연결하기
Inverse3 는 VerseGrips를 연결하기 위해 퀵 커넥트 메커니즘을 사용합니다. 연결하려면 기기의 양쪽 팔과 공구를 각각 한 손으로 단단히 잡고, 메커니즘이 ‘찰칵’ 소리가 날 때까지 공구의 둥근 끝부분을 팔 끝단의 잠금 장치에 밀어 넣으십시오.
공구를 분리하려면, 잠금 장치가 열리고 공구가 풀릴 때까지 공구를 기기의 팔 쪽으로 기울이십시오.
촉각 데모
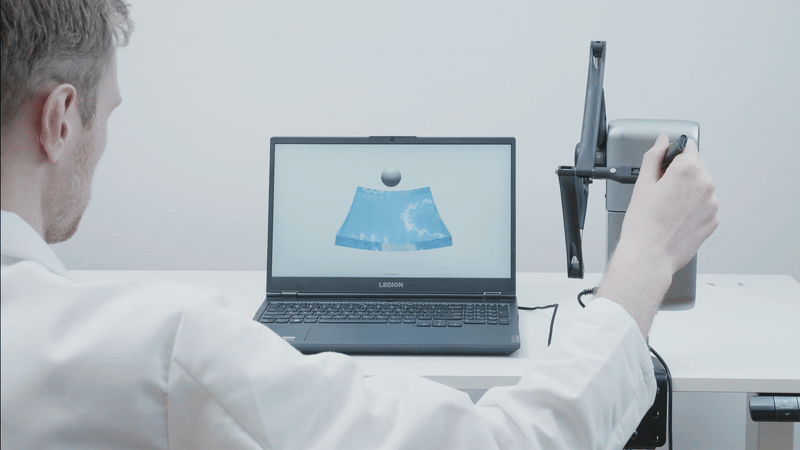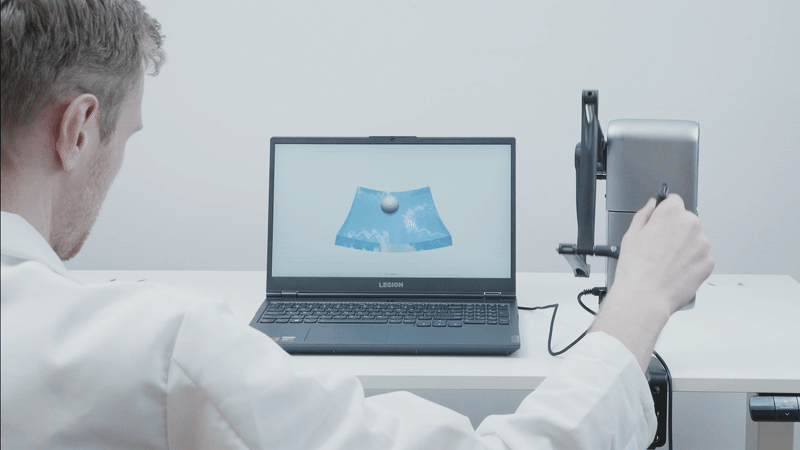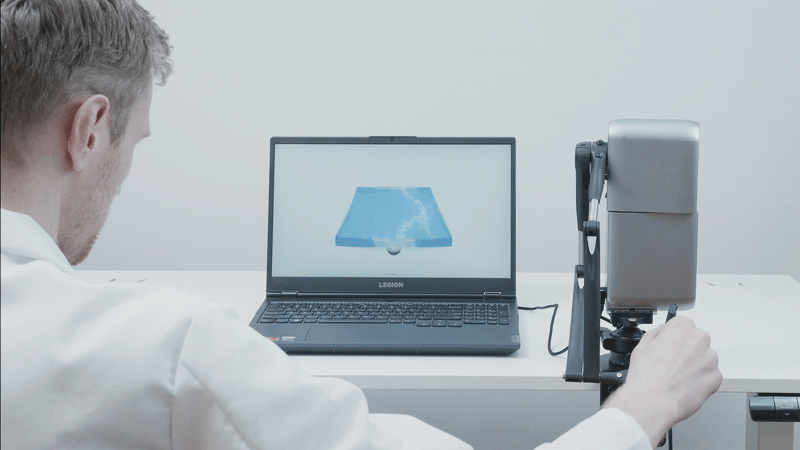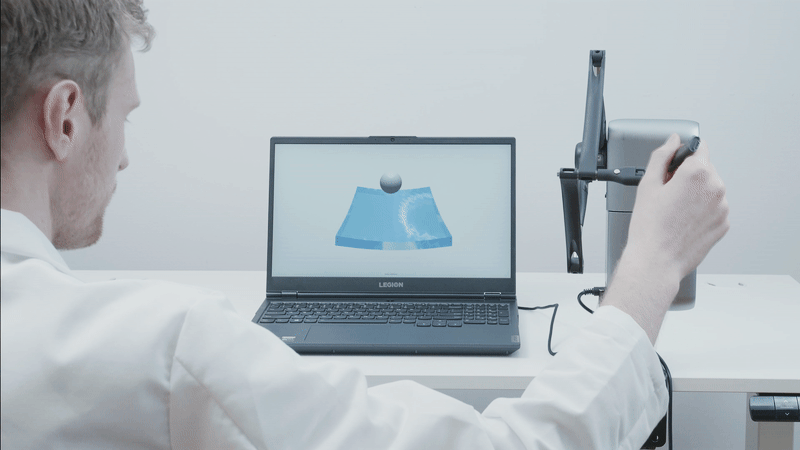
이제 데모 패키지를 다운로드하고 파일을 압축 해제하세요. 압축을 푼 폴더에는 Chai3D로 제작된 여러 데모가 포함되어 있으며, 이를 통해 Inverse3 의 힘 피드백과 성능을 직접 체험해 볼 수 있습니다. 첫 번째 데모는 아래 그림과 같이 터치하거나, 눌러보거나, 뚫을 수 있는 젤 막을 시뮬레이션합니다. 폴리머 시뮬레이션 라이브러리( Inverse3 )의 다양한 기능을 알아보려면 폴더에 포함된 다른 데모들도 직접 사용해 보시기 바랍니다.
데모는 서비스 버전 3.1.0 이상과 호환됩니다. 서비스가 실행 중이지 않을 경우, 데모는 하드웨어 API를 통해 서비스에 자동으로 연결됩니다.
서비스 버 전이 3.1.0보다 낮은 것으로 감지될 경우 데모가 작동하지 않습니다. 호환성 문제를 방지하기 위해 서비스를 최신 버전으로 업데이트해 주시기 바랍니다.